USV tabanlı batimetri
Ekinox-D, USV Tabanlı Batimetri için Mükemmel INS .
“Kompakt, hassas ve uygun maliyetli bir atalet navigasyon sistemi arıyorduk. Ekinox-D, aradığımız şartlara tam olarak uyuyordu.” | David M., CEO ITER Systems
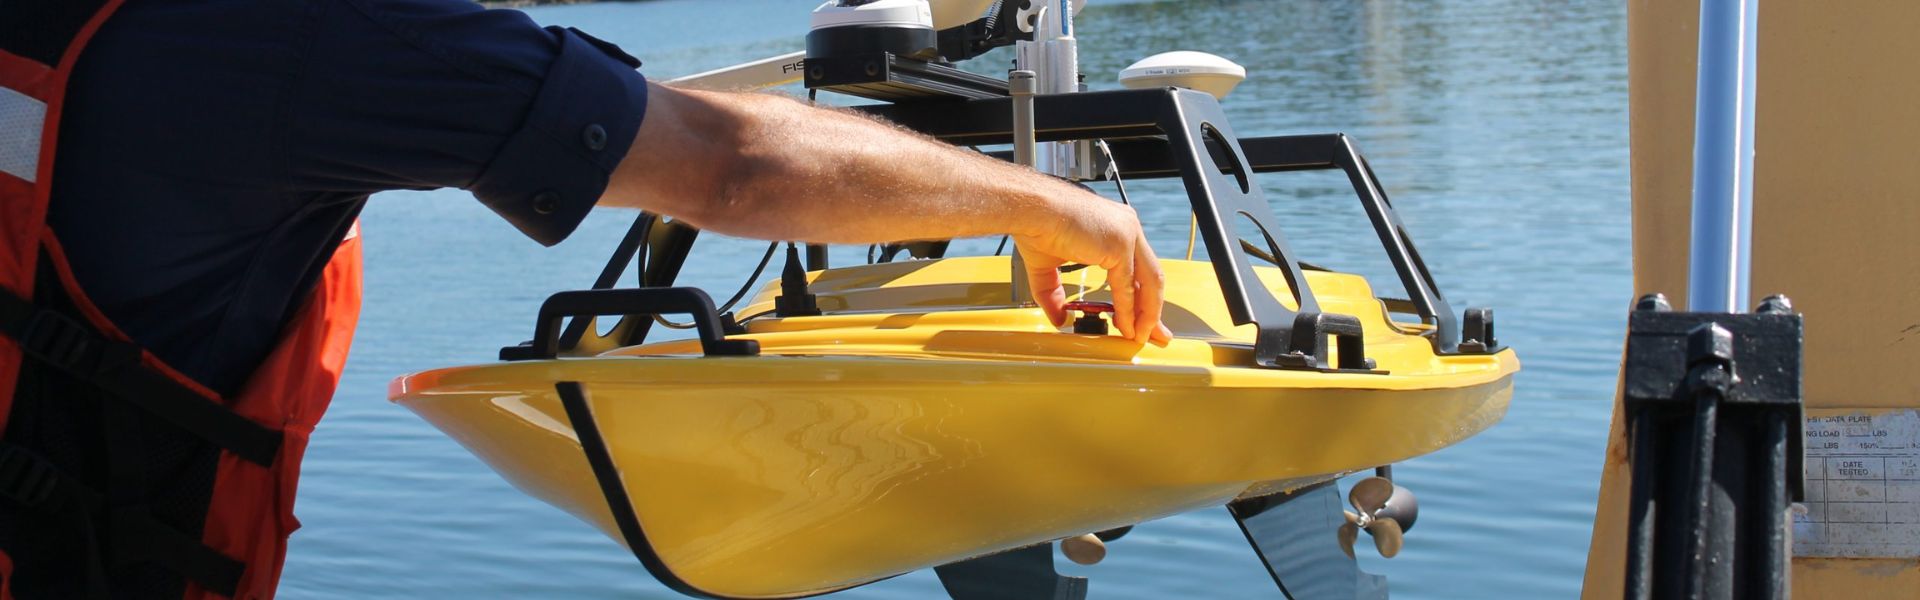
Ekinox-D, USV tabanlı batimetri için ideal bir INS
Çoğu insansız sistem gibi, USV’ler de yer ve güç kısıtlamalarıyla karşı karşıyadır. Ayrıca, Ekinox-D, bu tür araçlara entegrasyon için en uygun INS seçenektir.
600 gramdan daha hafif ve 7 W’tan daha az güç tüketen Ekinox-D, santimetre düzeyinde konumlandırma için RTK çift antenli GNSS alıcıya sahiptir. Buna ek olarak, 0,05°’lik bir yön doğruluğu sağlar ve dalga periyotlarına otomatik olarak uyum sağlayan 5 cm’lik gerçek zamanlı dikey hareket verisi sunar.
Swath Batimetri Sonarı Donanımlı USV
SPYBOAT® Swan, sığ sularda hidrografik operasyonlar için tam donanımlı bir İnsansız Yüzey Aracıdır (USV). Ayrıca, bir operatör onu kıyıdan bir kilometreye kadar uzaktan kontrol edebilir. Swan, nehir yatakları, göller, baraj gölleri, barajlar veya limanlar gibi gemilerin erişemeyeceği alanlarda batimetrik ölçümler gerçekleştirir. Bunun yanı sıra, zorlu ortamlarda da doğru haritalama sağlar.
Geniş alan batimetri sonarı olan Bathyswath 2 ile donatılmış olan bu USV, operatörün tablet bilgisayarına gerçek zamanlı olarak batimetrik ve navigasyon bilgileri sağlar. Swan, tüm hidrografik yazılımlarla uyumludur.
“Ekinox-D, sığ sularda çalışan araştırma amaçlı USV’ler için mükemmel bir seçimdir”. | ITER Systems
Çok Işınlı Echosounder'lı USV
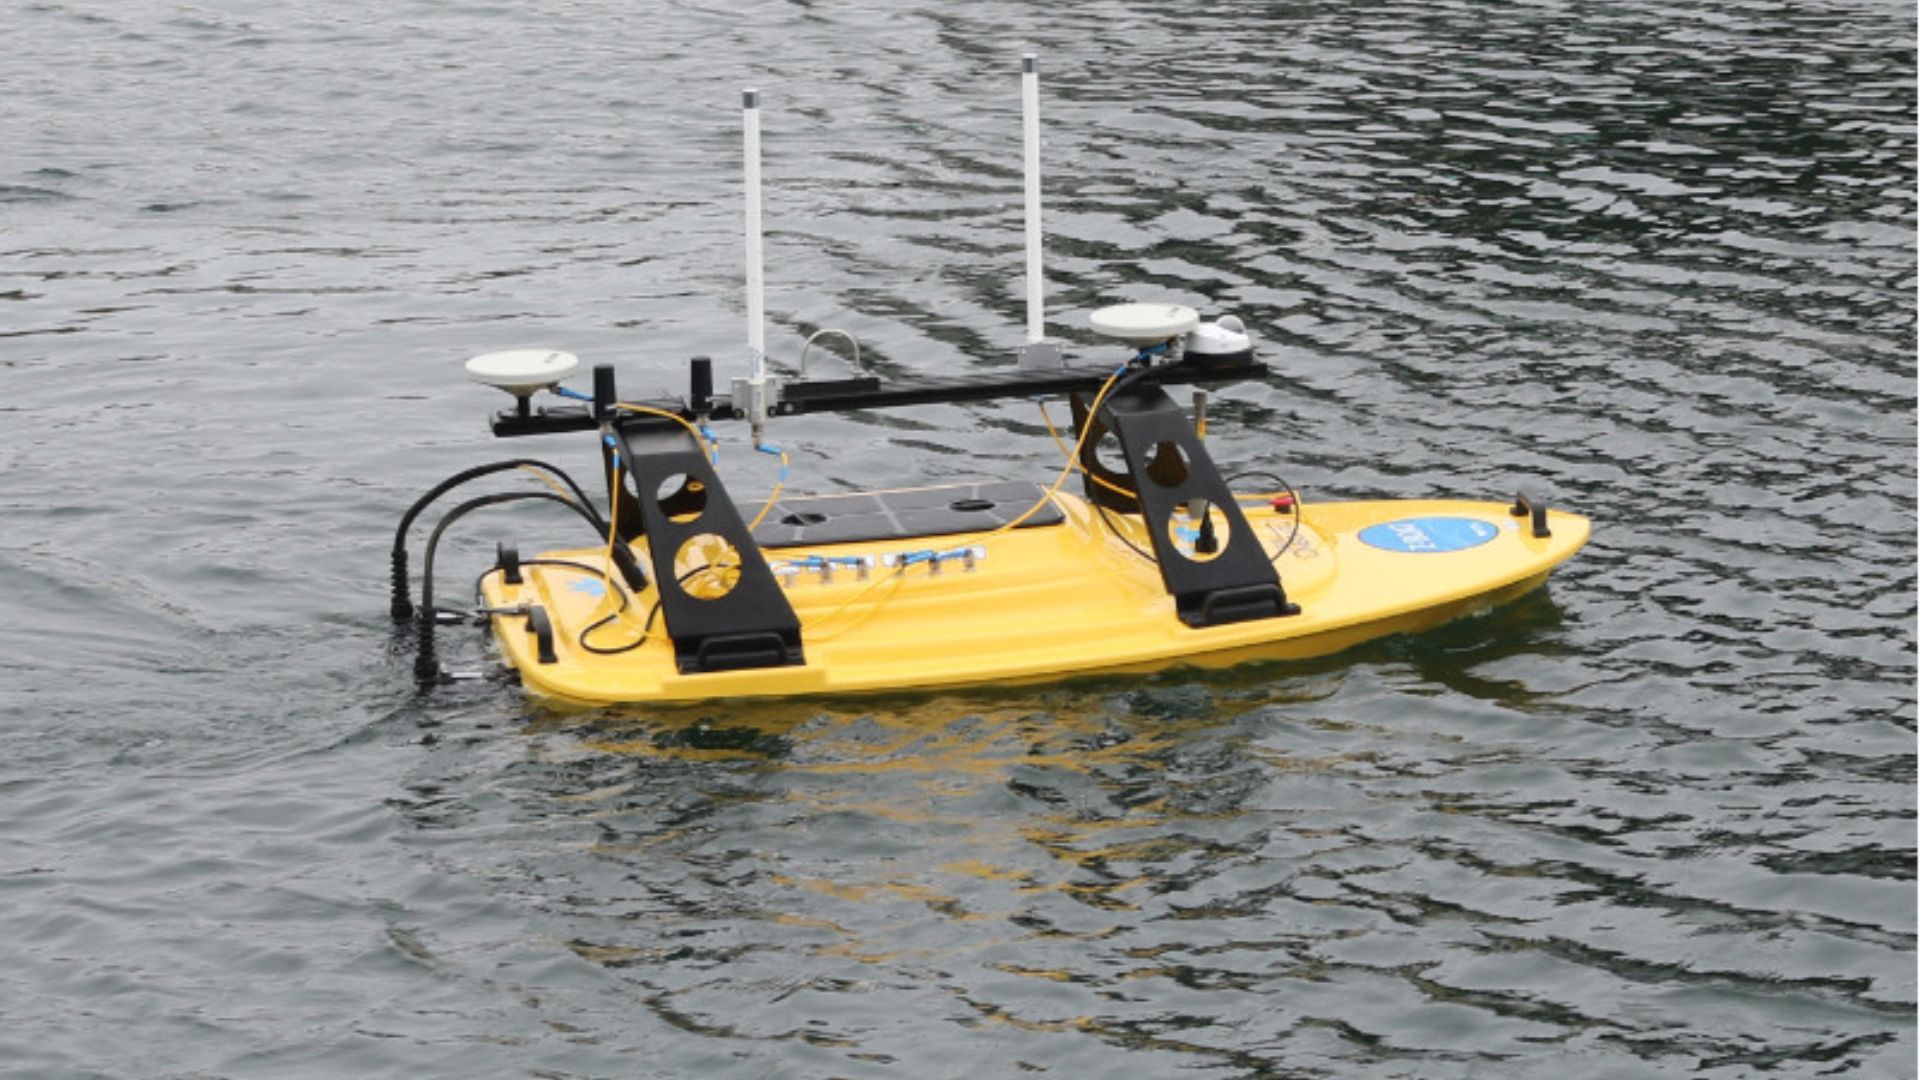
Oceanscience Z-Boat, hidrografik araştırmacıların ihtiyaçları göz önünde bulundurularak tasarlanmıştır.
Gövde şekli, tahrik sistemi, telsiz iletişimi ve isteğe bağlı sonar donanımı bir araya gelerek, kıyı hidrografik çalışmalarını tamamlamak isteyen hidrografik araştırmacılar veya arazi ölçüm uzmanları için kullanımı kolay ve güçlü bir seçenek sunmaktadır.
Mayıs 2016’da teslim edilen Washington Üniversitesi Tacoma kampüsü için özel olarak entegre edilen sistemde Rugged Z-Boat 1800RP, SBG Systems’ Ekinox-D Atalet Navigasyon Sistemi, Teledyne Odom Hydrographic MB2 Çok Işınlı Sonar, Teledyne RD Instruments RiverPro ADCP, bir kamera ve yerleşik bilgisayar yer almaktadır.

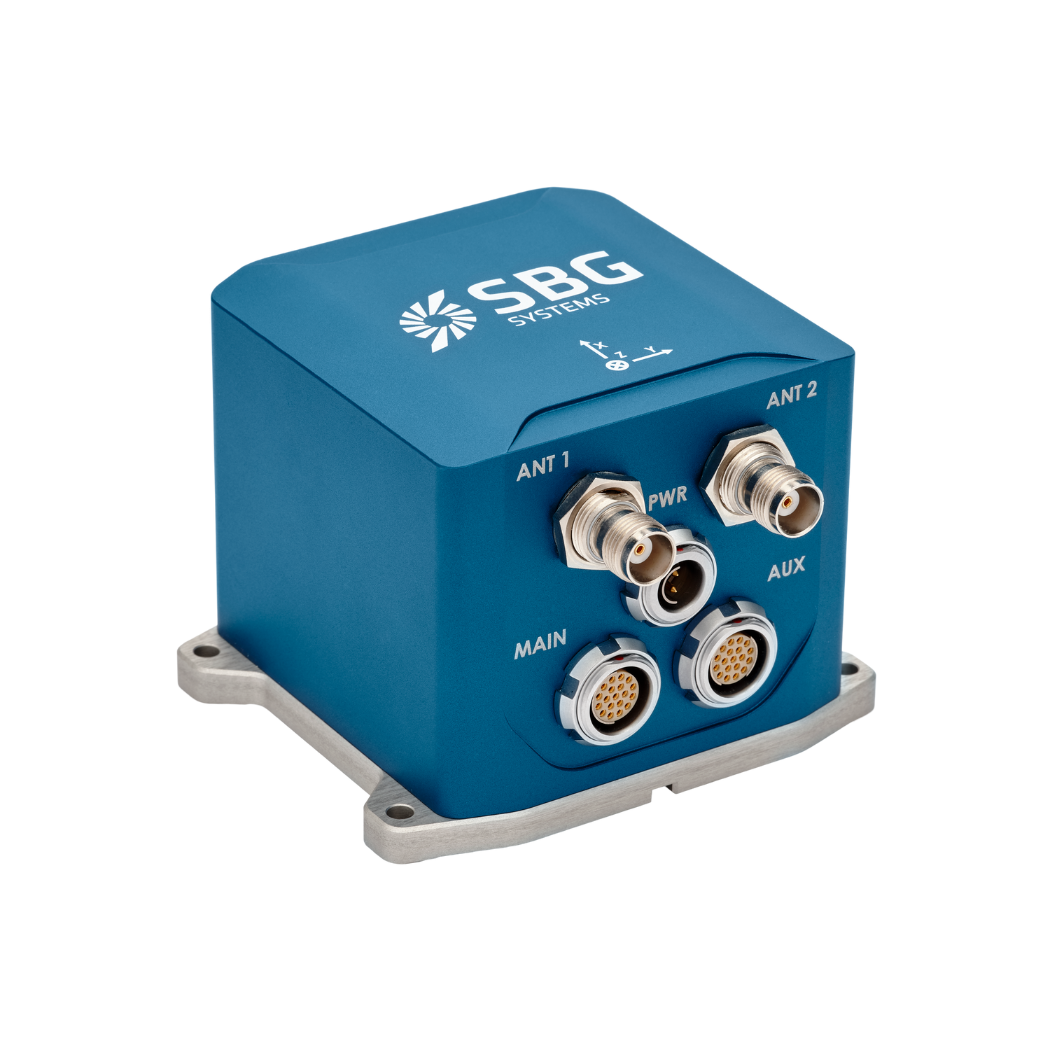
Ekinox-D
Ekinox-D, yerden tasarrufun kritik öneme sahip uygulamalar için ideal olan, entegre RTK GNSS alıcısına sahip hepsi bir arada bir Atalet Navigasyon Sistemidir.
Bu gelişmiş INS/GNSS , bir veya iki antenle birlikte sunulur ve yön, dikey hareket ve santimetre düzeyinde konum bilgisi sağlar.
Ekinox-D için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sergilediğimiz uygulamalarla ilgili sık sorulan soruların yanıtlarını bulabilirsiniz. Ayrıca, aradığınızı bulamazsanız lütfen doğrudan bizimle iletişime geçin.
Drone ile haritalama için atalet sistemlerini bir LIDAR ile nasıl birleştirebilirim?
SBG Systems’in atalet sistemlerinin drone haritalama için LiDAR ile birleştirilmesi, hassas coğrafi verilerin toplanmasında doğruluğu ve güvenilirliği artırır.
Entegrasyonun nasıl işlediği ve drone tabanlı haritalamaya nasıl fayda sağladığı aşağıda açıklanmaktadır:
- Lazer darbeleri kullanarak Dünya yüzeyine olan mesafeleri ölçen ve arazinin veya yapıların ayrıntılı bir 3B haritasını oluşturan bir uzaktan algılama yöntemi.
- SBG Systems INS Bir Atalet Ölçüm Birimi (IMU) ile GNSS verilerini birleştirerek, GNSS erişiminin engellendiği ortamlarda bile doğru konum, yönelim (eğim, yuvarlanma, sapma) ve hız bilgisi sağlar.
SBG’nin atalet sistemi, LiDAR verileriyle senkronize edilmiştir. INS , dronun konumunu ve yönelimini hassas bir şekilde izlerken, LiDAR ise altındaki arazi veya nesnelerin ayrıntılarını yakalar.
Dronun tam yönelimini bilmek suretiyle, LiDAR verileri 3B uzayda doğru bir şekilde konumlandırılabilir.
GNSS bileşeni küresel konumlandırma sağlarken, IMU gerçek zamanlı yön ve hareket verileri sunar. Bu kombinasyon, GNSS sinyali zayıf veya mevcut olmadığında bile (örneğin, yüksek binaların veya yoğun ormanların yakınında), INS ’ın dronun rotasını ve konumunu izlemeye devam etmesini sağlayarak tutarlı LiDAR haritalama yapılmasına olanak tanır.
Çok Işınlı Sonometri Nedir?
Çok Işınlı Eko-Sondaj (MBES), deniz tabanını ve su altı özelliklerini yüksek hassasiyetle haritalamak için kullanılan gelişmiş bir hidrografik ölçüm tekniğidir.
Geminin hemen altındaki tek bir noktadaki derinliği ölçen geleneksel tek ışınlı yankı sondalarından farklı olarak, MBES bir dizi sonar ışını kullanarak deniz tabanının geniş bir kesitindeki derinlik ölçümlerini eşzamanlı olarak alır. Bu sayede, topografya, jeolojik özellikler ve olası tehlikeler dahil olmak üzere su altı arazisinin ayrıntılı ve yüksek çözünürlüklü haritalandırılması mümkün olur.
MBES sistemleri, su içinde yayılan, deniz tabanından yansıyarak gemiye geri dönen ses dalgaları yayar. Sistem, yankıların geri dönmesi için geçen süreyi analiz ederek çeşitli noktalardaki derinliği hesaplar ve su altı arazisinin kapsamlı bir haritasını oluşturur.
Bu teknoloji, navigasyon, deniz inşaatları, çevresel izleme ve kaynak arama gibi çeşitli uygulamalar için hayati öneme sahiptir ve güvenli deniz operasyonları ile deniz kaynaklarının sürdürülebilir yönetimi için kritik veriler sağlar.
RTK ile PPK arasındaki fark nedir?
Gerçek Zamanlı Kinematik (RTK), genellikle RTCM formatındaki bir düzeltme akışı kullanılarak, “ GNSS ” düzeltmelerinin neredeyse gerçek zamanlı olarak iletildiği bir konum belirleme tekniğidir. Bununla birlikte, “GNSS ” düzeltmelerin, özellikle de bu düzeltmelerin eksiksizliği, erişilebilirliği, kapsama alanı ve uyumluluğunun sağlanmasında bazı zorluklar ortaya çıkabilir.
PPK’nın RTK sonradan işleme yöntemine göre en büyük avantajı, ileri ve geri işleme dahil olmak üzere veri işleme faaliyetlerinin sonradan işleme aşamasında optimize edilebilmesidir; oysa gerçek zamanlı işlemede, düzeltmelerde ve bunların aktarımında meydana gelen herhangi bir kesinti veya uyumsuzluk, konum belirlemede daha düşük bir doğruluk düzeyine yol açacaktır.
GNSS -sonradan işleme (PPK) yönteminin gerçek zamanlı (RTK) yönteme kıyasla sunduğu ilk önemli avantaj, sahada kullanılan sistemin, CORS’tan gelen RTCM düzeltmelerini INS/GNSS sistemine aktarmak için bir veri bağlantısı/radyo bağlantısına ihtiyaç duymamasıdır.
Sonradan işleme yönteminin benimsenmesinin önündeki en büyük engel, nihai uygulamanın ortam üzerinde işlem yapması gerekliliğidir. Öte yandan, uygulamanız optimize edilmiş bir yörünge oluşturmak için gereken ek işlem süresine dayanabiliyorsa, bu durum tüm çıktılarınızın veri kalitesini önemli ölçüde artıracaktır.
