Trenlerin konumunun doğru bir şekilde belirlenmesine duyulan ihtiyaç
Demiryolu sistemleri aşırı hava koşulları, titreşimler ve elektromanyetik parazitlerle karşı karşıya kalır. Bu faktörler, kilometre sayacı ve takometrelerin doğruluğunu azaltır. Takometreler kilometre değerlerini üretir, ancak ray kayması, tekerlek aşınması ve kalibrasyon sapmaları sıklıkla önemli hatalara yol açar.
Modern trenler, sorunsuz ve güvenli bir işletim sağlamak için son derece hızlı ve doğru konum güncellemelerine ihtiyaç duyar. Geleneksel GNSS sistemleri, yüksek hızlarda meydana gelen hızlı konum ve hız değişikliklerini bazen takip edemeyebilir.
Konum belirleme ve yer tespit ürünlerimiz, yalnızca GNSS sistemlerine güvenilir bir alternatif sunarak, GNSS erişimin engellendiği alanlarda kesintisiz ve doğru konum belirleme çözümü sağlar. İvmeölçerler, jiroskoplar ve kilometre sayacı gibi diğer sensörlerden gelen verileri entegre eden bu sistemler, trenin konumu ve hızı hakkında doğru ve gerçek zamanlı bilgiler sunarak modern demiryolu operasyonları için vazgeçilmez hale gelir.

Hafif raylı sistemlerin verimliliğinin artırılması ve yolcu bilgilendirme
Modern yolcu bilgilendirme sistemleri, araçların konumunun hassas ve kesintisiz bir şekilde belirlenmesine dayanır. Yoğun nüfuslu şehirlerde, yalnızca GNSS tek başına yetersiz kalır: Tüneller, kesikler, ağaç örtüsü, depolar ve “kentsel kanyon” caddeleri, sinyal kesintilerine ve çoklu yol yayılımına neden olur. Atalet sensörlerimiz bu sorunu çözer; raylar boyunca işaretçiler yerleştirmeye gerek kalmadan şerit/ray düzeyinde güvenilir bir kesintisizlik sağlar. GNSS'ın tek başına kullanıldığı çözümlerle karşılaştırıldığında, INS , tramvay işletmeciliği için belirgin avantajlar sunar; çünkü boşluksuz konumlandırma sağlar ve tünellerde, alt geçitlerde veya kanopili istasyonlarda bile doğru konumu korur. Böylece yolcu bilgilendirme ekranlarında hiçbir zaman “atlama” yaşanmaz ve raylar boyunca işaretçiler yerleştirilmesine gerek kalmadan güvenilir bir süreklilik sağlanır.
INS entegrasyonu, çoklu yol koşullarına karşı dayanıklılık sunar: atalet ve odometri verilerini ağırlıklandırarak hatalı uydu konum belirlemelerini reddedebilir ve sinyal alımının zor olduğu dar şehir sokaklarında haritada ani atlamaları önleyebilir; harita eşleştirme ise yörüngeyi ray geometrisine sınırlayarak sapmayı etkili bir şekilde ortadan kaldırır.

Tramvay ve tren konum belirleme sistemleri için çözümler
Tren konum belirleme çözümlerimiz, tren kontrol sistemleri için hassas ve gerçek zamanlı konum verileri sağlayarak operasyonel verimliliği artırır. Gelişmiş GNSS ve atalet teknolojisi sayesinde sistemlerimiz, tünellerde ve GNSS- sinyal alınamayan ortamlarda bile kesintisiz navigasyon sağlar.
Konum belirleme çözümlerimizin demiryolu operasyonlarınızı nasıl iyileştirebileceğini keşfedin!

Ekinox Micro

Ellipse-N
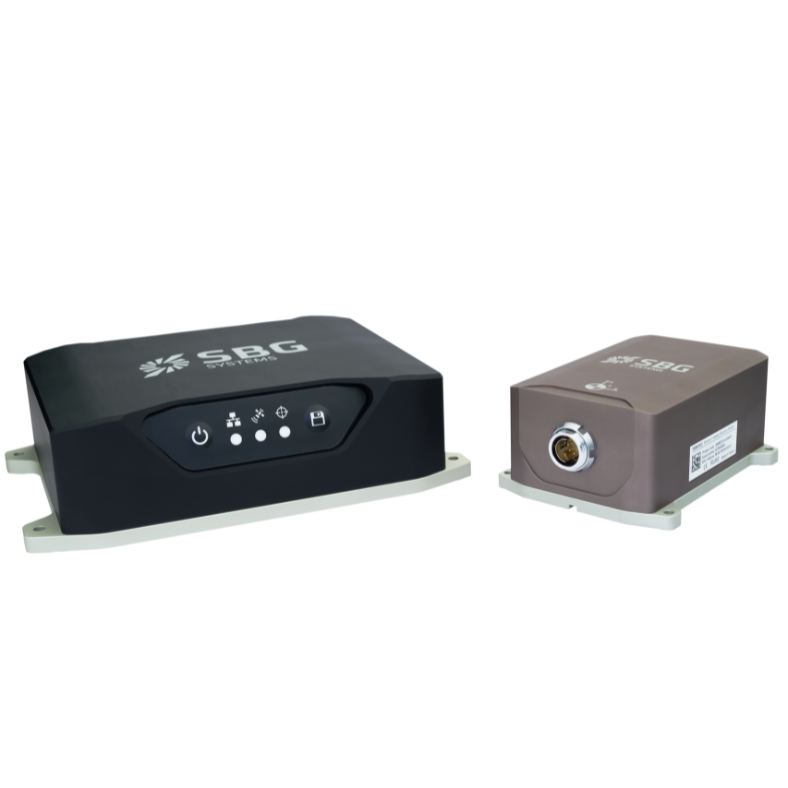
Navsight Land-Air
Ürün teknik özellik belgelerini indirin
Tren konumlandırma alanındaki esnek ve sağlam çözümlerimizin, tren kontrolünü ve yolcu bilgilendirme sistemlerini nasıl iyileştirebileceğini keşfedin.
Kullanım örneklerimiz
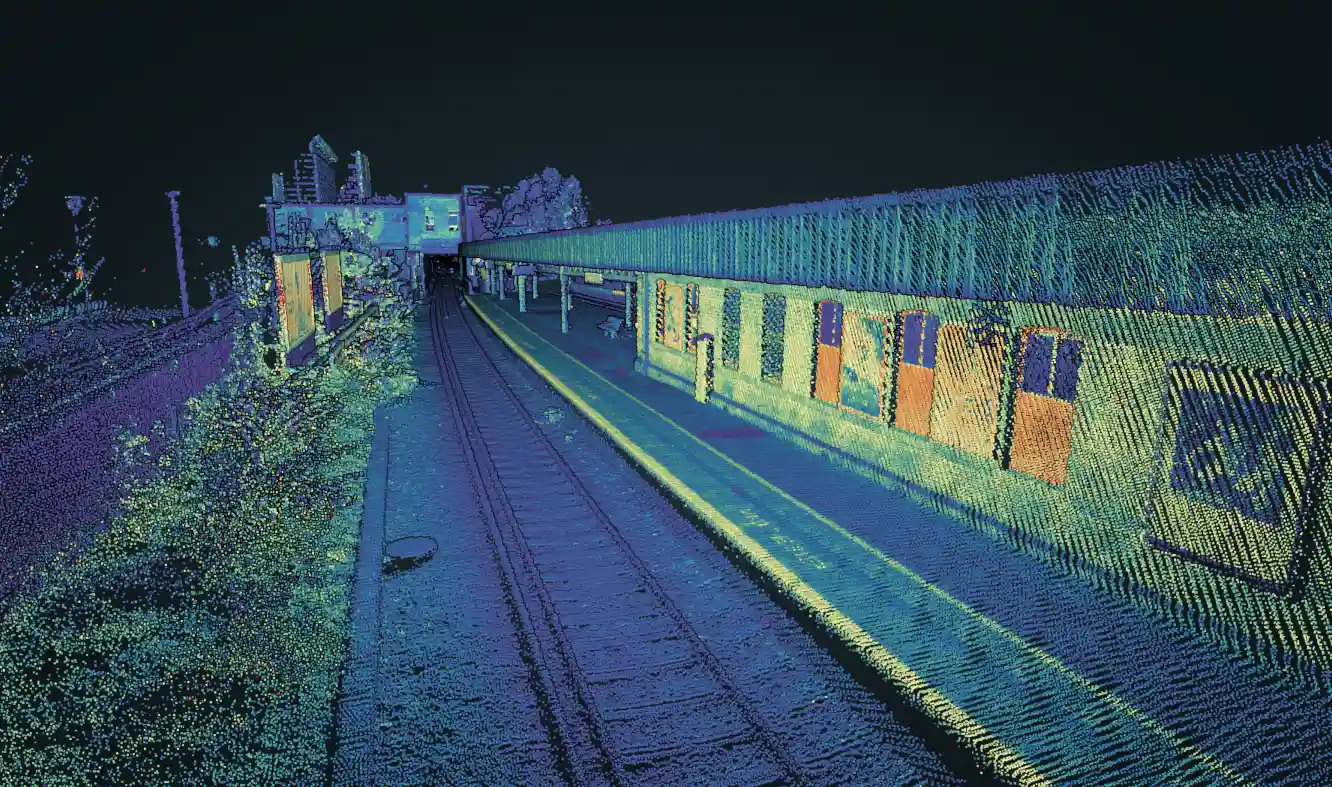
SBG Systems Yüksek hassasiyetli atalet navigasyon çözümleriyle demiryolu izleme sistemlerinin ve tren konum belirleme sistemlerinin geliştirilmesini ve doğrulanmasını destekler.
Müşterilerimizin, demiryolu uygulamalarında performansı ve yeniliği artırmak için teknolojimizi nasıl entegre ettiklerini keşfedin.




Hakkımızda konuşuyorlar
Müşterilerimizin ve sektör liderlerinin, SBG Systems ’u otonom araç uygulamaları ve demiryolu konumlandırma sistemleri için atalet çözümleri alanında bir öncü olarak nasıl takdir ettiğini keşfedin. Yenilikçi teknolojimiz, yüksek performanslı atalet sensörlerini ve GNSS yeteneklerini bir araya getirerek, karmaşık sürüş ortamlarında hassasiyet ve güvenilirlik konusunda standartları belirlemektedir.



Diğer otonom araç uygulamalarını keşfedin
SBG Systems’ atalet navigasyon çözümleri, geleneksel binek araçların ötesinde birçok otonom araç uygulamasını desteklemektedir. Sensörlerimiz, insansız kara araçları ve teslimat robotları için hassas konum belirleme, yönlendirme ve hareket verileri sağlar. Ayrıca, otonom servis araçları ve endüstriyel makinelere gerçek zamanlı performans sunar. GNSS-denied ortamlarda bile teknolojimiz güvenilir navigasyon ve kontrol sağlar.
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, öne çıkardığımız demiryolu sistemleri uygulamasıyla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz.
INS , harici yardımcı sensörlerden gelen verileri kabul ediyor mu?
Şirketimizin ürettiği atalet navigasyon sistemleri, hava veri sensörleri, manyetometreler, odometreler, DVL ve benzeri harici yardımcı sensörlerden gelen verileri kabul eder.
Bu entegrasyon, INS ’yi özellikle GNSS erişiminin engellendiği ortamlarda son derece çok yönlü ve güvenilir hale getirir.
Bu harici sensörler, tamamlayıcı veriler sağlayarak INS sitesinin genel performansını ve doğruluğunu artırır.
Jiroskop nedir?
Jiroskop, açısal hızı —bir nesnenin bir veya daha fazla eksen etrafında dönme hızı— ölçen bir sensördür ve atalet navigasyon sistemlerinin temel bileşenlerinden biridir. Temel amacı, dönme hareketi hakkında hassas ve gerçek zamanlı bilgi sağlamaktır; böylece bir INS veya IMU , bir nesnenin yöneliminin zaman içinde nasıl değiştiğini belirleyebilir.
Navigasyonda, özellikle havacılık, savunma, denizcilik ve robotik alanlarında kullanılan modern jiroskoplar, genellikle MEMS (Micro-Elektro-Mekanik Sistemler) veya FOG (Fiber Optik Jiroskoplar) ve RLG (Halka Lazer Jiroskoplar) gibi optik teknolojilerdir. Fiziksel çalışma prensipleri farklı olsa da, hepsi aynı temel kavramdan yararlanır: Bir sistem döndüğünde, sensör ortaya çıkan atalet etkisini algılar ve bunu elektrik sinyaline dönüştürür.
Bir MEMS jiroskopunda, cihaz döndüğünde —genellikle belirli rezonans frekanslarında tahrik edilen silikon kütlelerden oluşan— minik titreşimli yapılar Coriolis kuvvetlerine maruz kalır. Bu kuvvetler, titreşim düzenlerinde ölçülebilir değişikliklere yol açar ve bu değişiklikler açısal hız bilgisine dönüştürülür. Optik jiroskoplarda ise, kapalı bir döngü boyunca zıt yönlerde ilerleyen ışık, sistem döndüğünde faz kaymalarına uğrar; bu Sagnac etkisi, herhangi bir hareketli parça olmaksızın son derece hassas ve sapma açısından kararlı dönme ölçümlerine olanak tanır.
Jiroskoplar, atalet navigasyon sisteminin algoritmalarına hayati önem taşıyan veriler sağlar ve sistemin konumunu (yuvarlanma, eğilme ve sapma) hesaplamasına olanak tanır. İvmeölçerlerle birleştirildiklerinde, kapsamlı hareket algılama yeteneği sunan bir atalet navigasyon sistemi ( IMU) oluştururlar. Yüksek kaliteli jiroskoplar sapmayı azaltır, kararlılığı artırır ve navigasyon sisteminin GPS sinyalinin alınamadığı ortamlarda bile güvenilir bir şekilde çalışmasını sağlar. İHA rehberliği, oyalanma mühimmatı, AUV kontrolü, denizcilikte dalga hareketi telafisi veya otonom araç navigasyonu gibi uygulamalarda, jiroskobun doğruluğu, sistemin hassas ve kararlı bir yörüngeyi sürdürme kabiliyetini doğrudan etkiler.
IMU u nedir?
Atalet Ölçüm Birimi (IMU), bir platformun doğrusal ivmelerini ve açısal dönme hızlarını ölçerek hareketini ve yönelimini belirleyen kompakt bir sensör modülüdür. Temel olarak, bir IMU , altı ölçüm derecesi sağlamak üzere ortogonal eksenler boyunca düzenlenmiş üç ivmeölçer ve üç jiroskopu bir araya getirir.
İvmeölçerler, platformun uzayda nasıl ivme kazandığını algılarken, jiroskoplar ise platformun nasıl döndüğünü izler. Bu ölçümleri birlikte işleyerek, bir İ IMU u (IMU), herhangi bir harici sinyale bağlı kalmadan hız, konum ve yön değişiklikleri hakkında hassas bilgiler sağlar. Bu da IMU'ları, GPS'in kullanılamadığı, güvenilir olmadığı veya kasıtlı olarak engellendiği ortamlarda navigasyon için vazgeçilmez kılar. IMU'ların performansı, büyük ölçüde sensör kalitesine, kalibrasyona ve sapmalar, gürültü, ölçek faktörleri ve hizalama hataları gibi hataların ne kadar iyi kontrol edildiğine bağlıdır.
Yüksek kaliteli IMU’lar, hataların zamanla hızla birikmemesini sağlamak için gelişmiş kalibrasyon, termal telafi, titreşim filtreleme ve sapma kararlılığı mekanizmalarına sahiptir. Bu özellikleri sayesinde IMU’lar, İHA’lardan, oyalanma mühimmatlarından ve otonom araçlardan AUV’lere, robotik sistemlereve endüstriyel stabilizasyon sistemlerinekadar geniş bir uygulama yelpazesinde kullanılmakta ve en zorlu operasyon koşullarında bile hareket ve yönelim konusunda sağlam ve kesintisiz bir farkındalık sağlamaktadır.
