Fraunhofer Samarbete mellan institutet IOSB och SBG Systems
Fraunhofer -institutet är en välrenommerad tysk forskningsorganisation som har varit en pionjär inom innovation på ett brett spektrum av vetenskapliga områden.
”Autonoma robotar i stor skala kommer snart att revolutionera byggbranschen och förändra effektiviteten och innovationen.” | Florian OLLIER, marknadschef vid SBG Systems
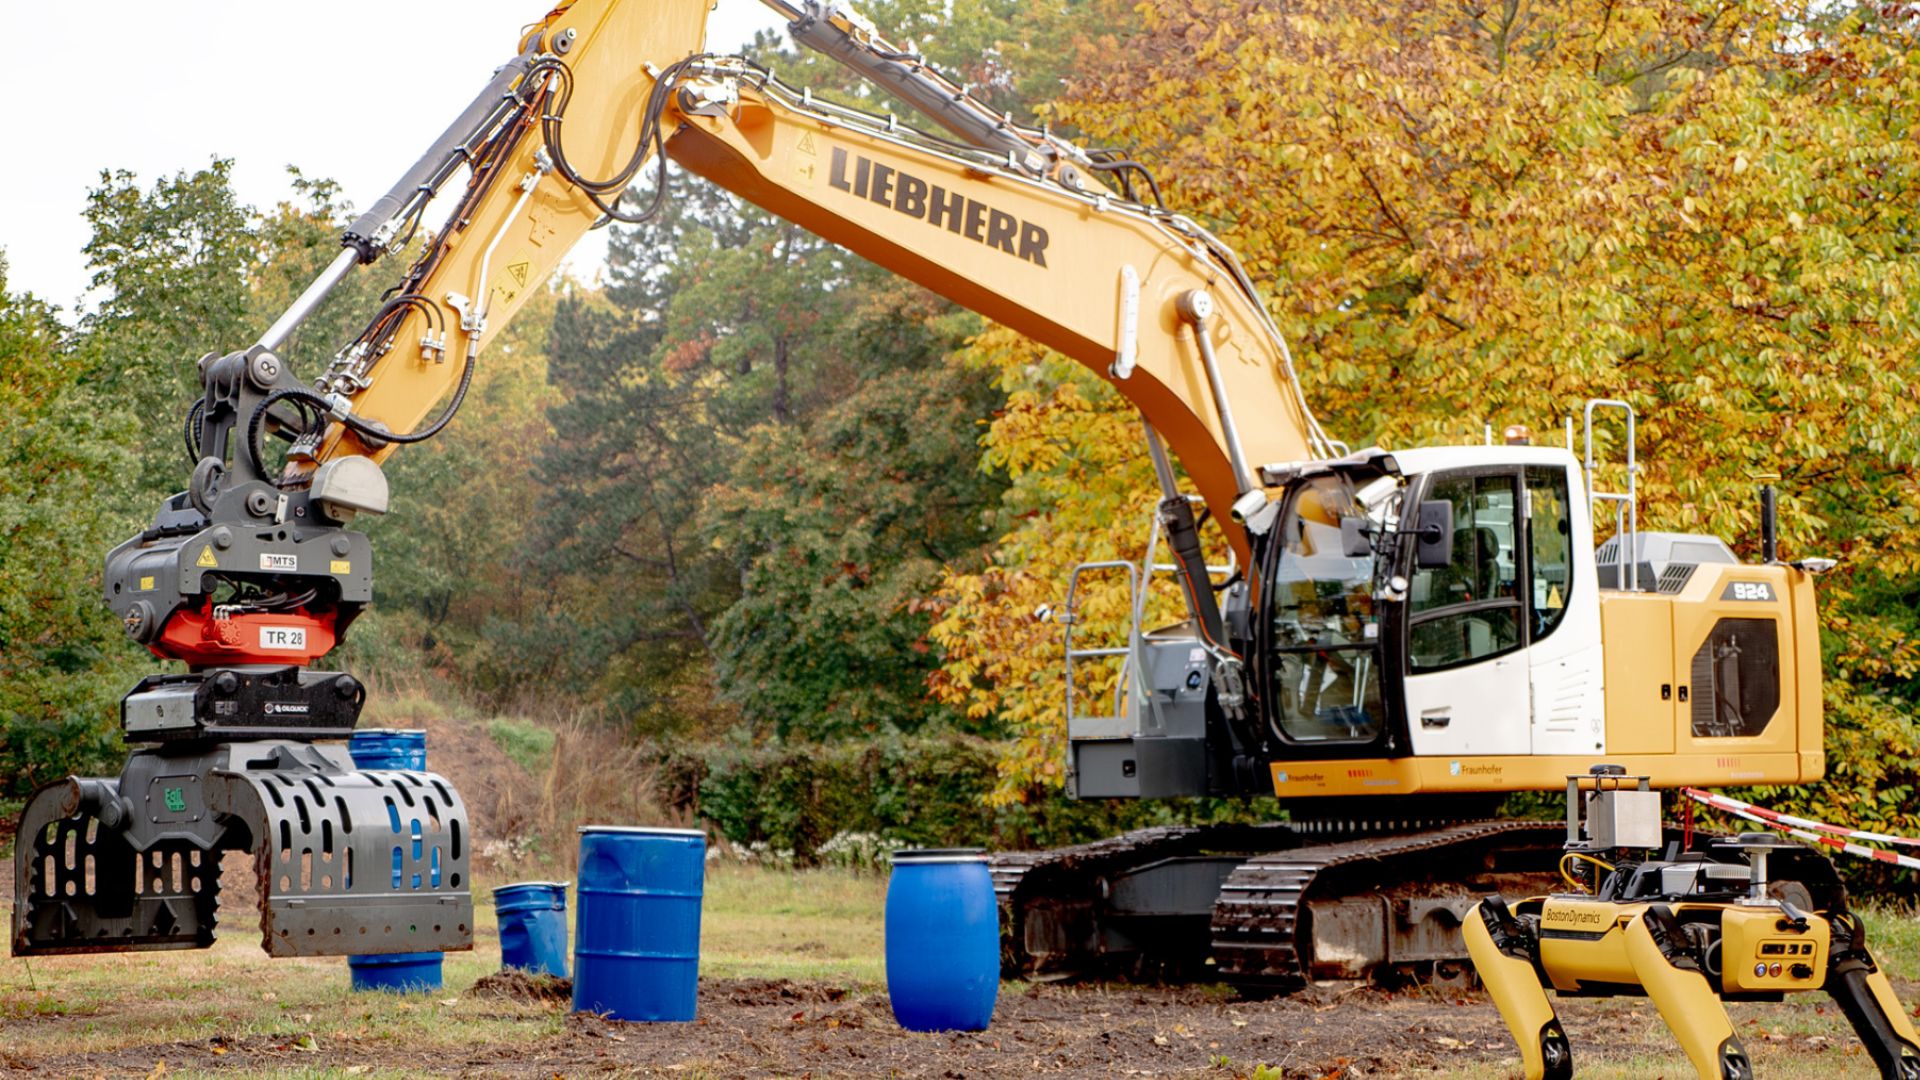
Fraunhofer Fraunhofer , en välrenommerad tysk forskningsorganisation, har varit en pionjär inom innovation på ett brett spektrum av vetenskapliga områden. Inom sitt omfattande nätverk av 76 institut utmärker sig Institute of Optronics, System Technologies and Image Exploitation (IOSB) genom sitt banbrytande arbete inom autonoma mobila robotsystem. Denna fallstudie undersöker samarbetet mellan IOSB och , med fokus på integreringen av våra tröghetssensorer i autonoma anläggningsfordon.
Fraunhofer SBG Systems
Att omforma byggtekniken
Autonoma system har blivit oumbärliga för uppgifter som är farliga, svåra eller monotona för människor.
Fraunhofer IOSB:s forskningsgrupp för autonoma robotsystem är specialiserad på utveckling av autonoma anläggningsfordon, allt från grävmaskiner för ostrukturerade miljöer till Unimog-fordon som drar en dumper för att transportera bort jord från byggarbetsplatsen.
Autonoma fordon måste förstå sin omgivning och skapa en 3D-karta för att bestämma sin position. De använder data från sensorer för att räkna ut hur de ska förflytta sig i sin omgivning.
Ett stolt samarbete
För att uppnå verklig autonomi hos anläggningsfordon är exakta och tillförlitliga sensorer avgörande. Dessa sensorer måste tillhandahålla realtidsdata för omgivningsuppfattning, kartläggning och navigering.
Fraunhofer IOSB behövde en leverantör som kunde tillhandahålla högpresterande tröghetssensorer för att förbättra kapaciteten hos deras autonoma anläggningsfordon.
Vi är stolta över att samarbeta med det ansedda Fraunhofer Institute, känt för sin innovationskraft. Fraunhofer IOSB har använt flera av våra produkter på olika plattformar.
Genomförande
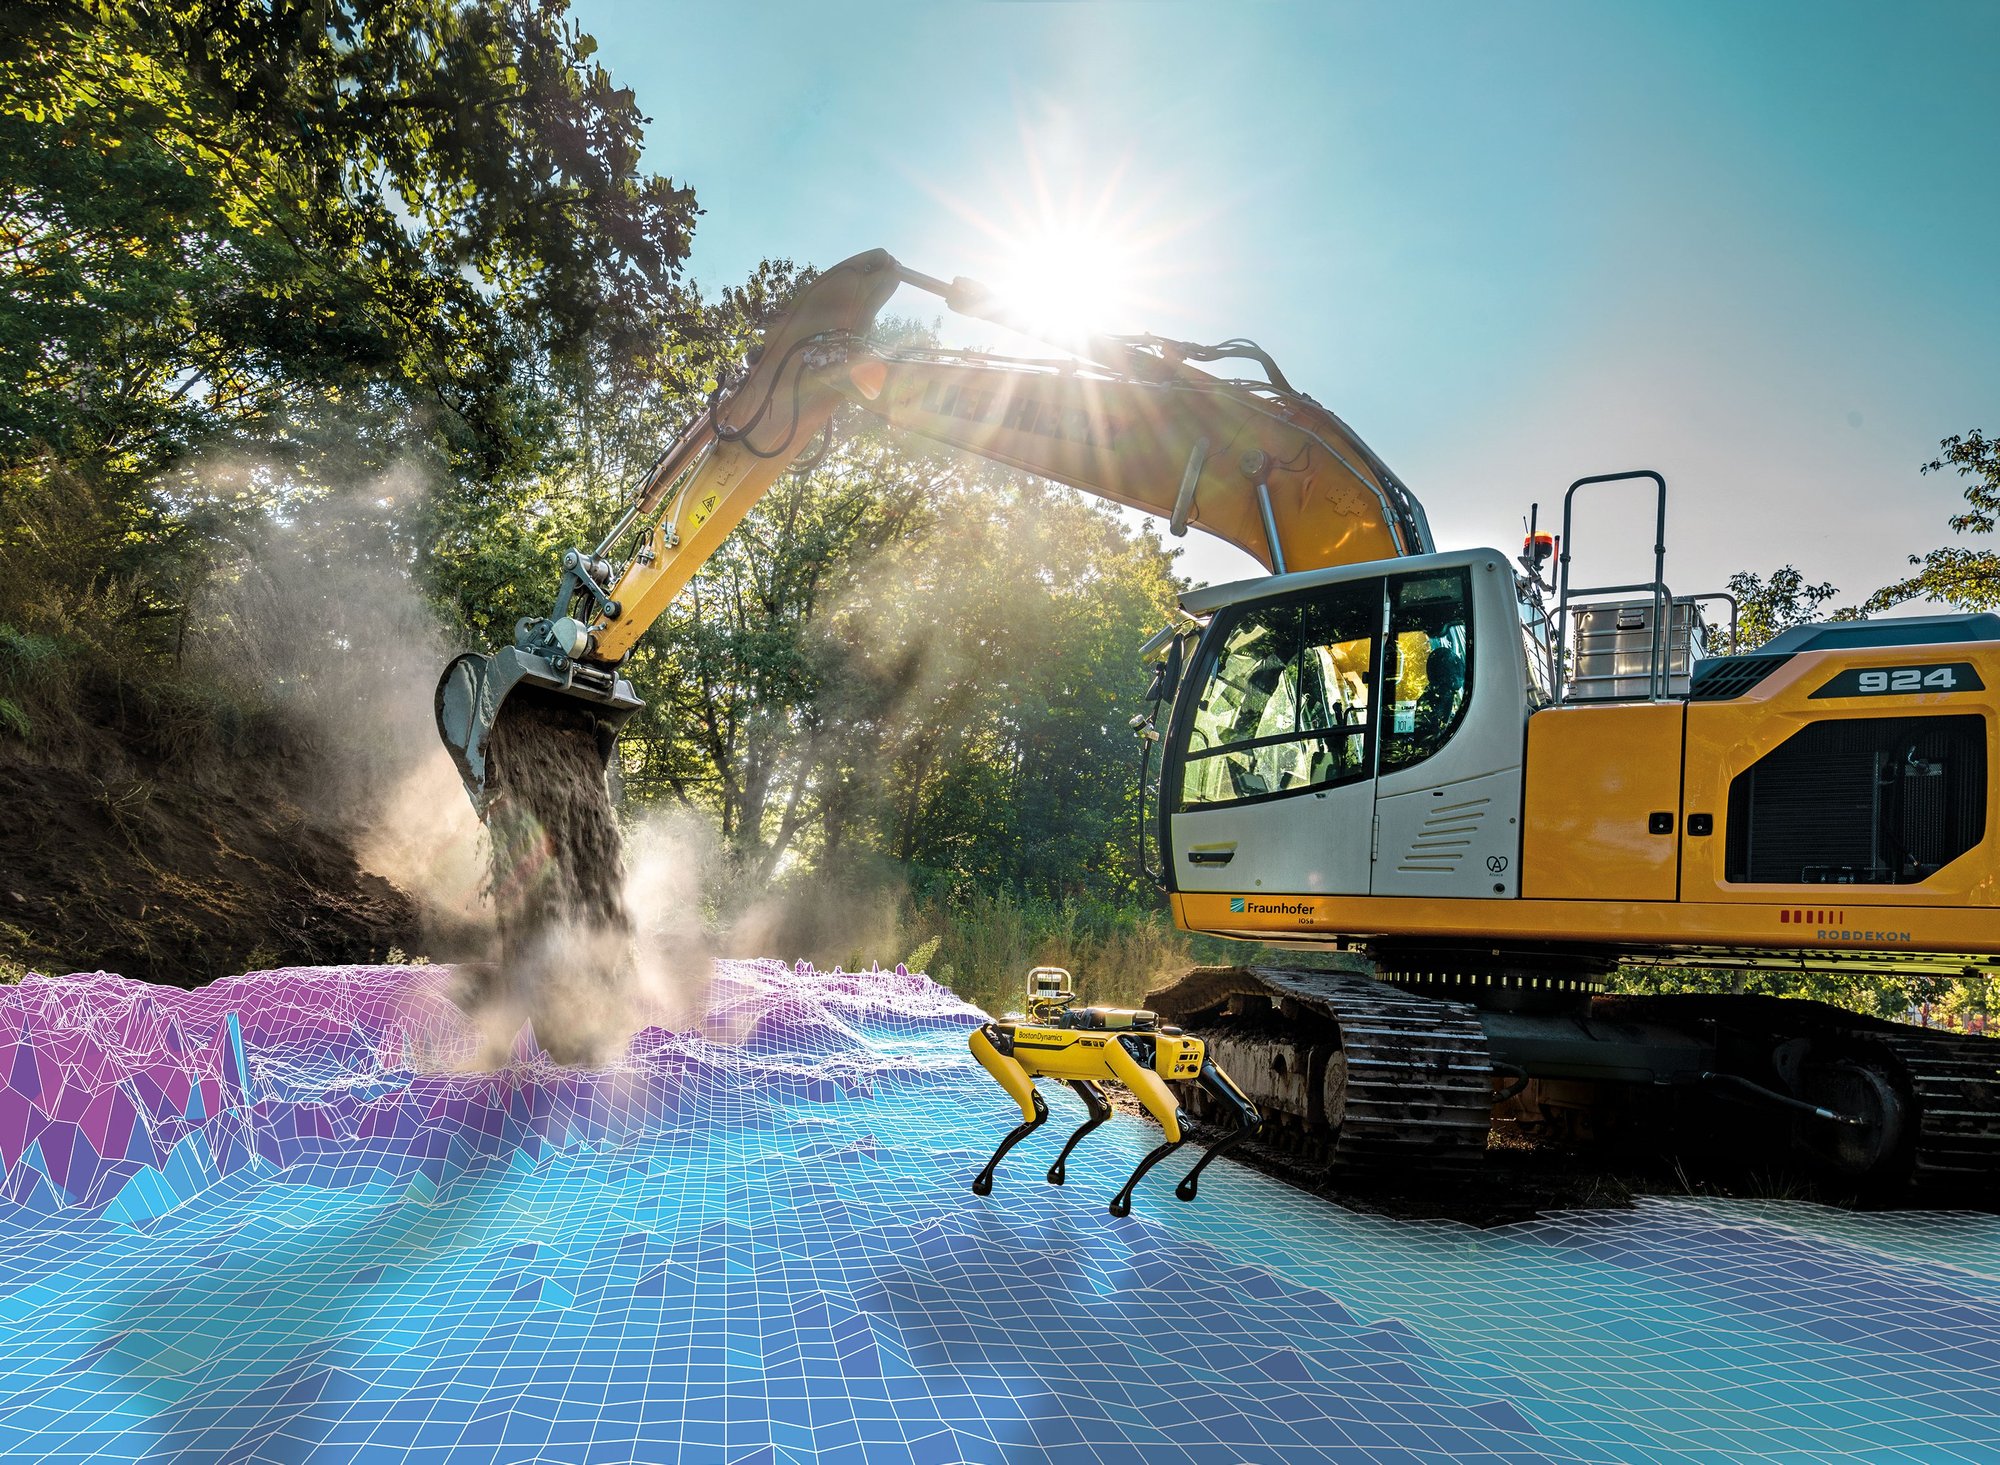
En anmärkningsvärd tillämpning är integreringen av vår tröghetssensor ” Ekinox ” i en autonom grävmaskin som kan gräva bort jord.
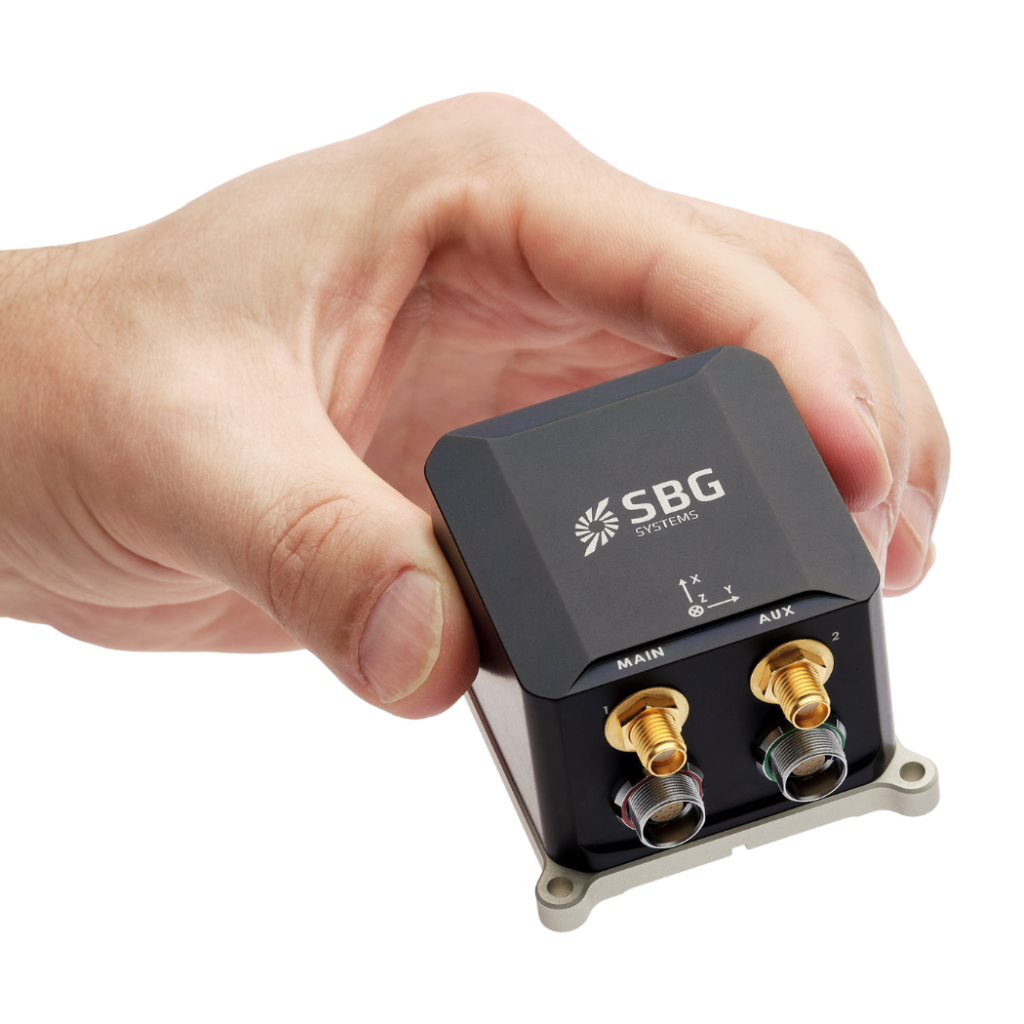
Ekinox spelade en avgörande roll för att registrera fordonets rörelse- och orienteringsdata, vilket möjliggjorde en exakt kartläggning av omgivningen i realtid.
Dessa data, i kombination med avancerade algoritmer som utvecklats av forskare vid Fraunhofer , möjliggjorde exakt omgivningsuppfattning, kartläggning och navigering.
Resultat
- Autonom grävning/autonom jordborttagning: Grävmaskinen, utrustad med SBG Systems’ Ekinox Micro , uppnådde en hög grad av autonomi vid jordborttagningsuppgifter. Tröghetssensorns noggrannhet och tillförlitlighet bidrog till fordonets förmåga att arbeta självständigt i ostrukturerade miljöer.
- Bärgning av fat: Den autonoma grävmaskinen visade prov på sin mångsidighet genom att utvidga sina funktioner till att även omfatta bärgning av fat. Den kunde utföra olika uppgifter inom sitt arbetsområde.
- Unimog-insatser: Fraunhofer IOSB håller för närvarande på att omvandla Unimog-fordonet till en robot som drar en tippvagn för att transportera jord bort från byggarbetsplatsen. SBG Systems’ tröghetssensorer ligger till grund för den autonoma systemkedjan, vilket förväntas förbättra insatsens effektivitet och säkerhet.
I korthet
Fraunhofer IOSB och SBG Systems visar hur avancerade sensorer och forskning driver på stora framsteg. Dessutom belyser deras samarbete innovationens inverkan på den tekniska utvecklingen.
Att integrera avancerade IMU:er i självkörande anläggningsfordon förbättrar maskinernas nuvarande kapacitet. Dessutom banar denna integration väg för framtida genombrott inom autonom robotik. Slutligen, Fraunhofer IOSB och SBG Systems samarbetar för att flytta gränserna för den autonoma tekniken.
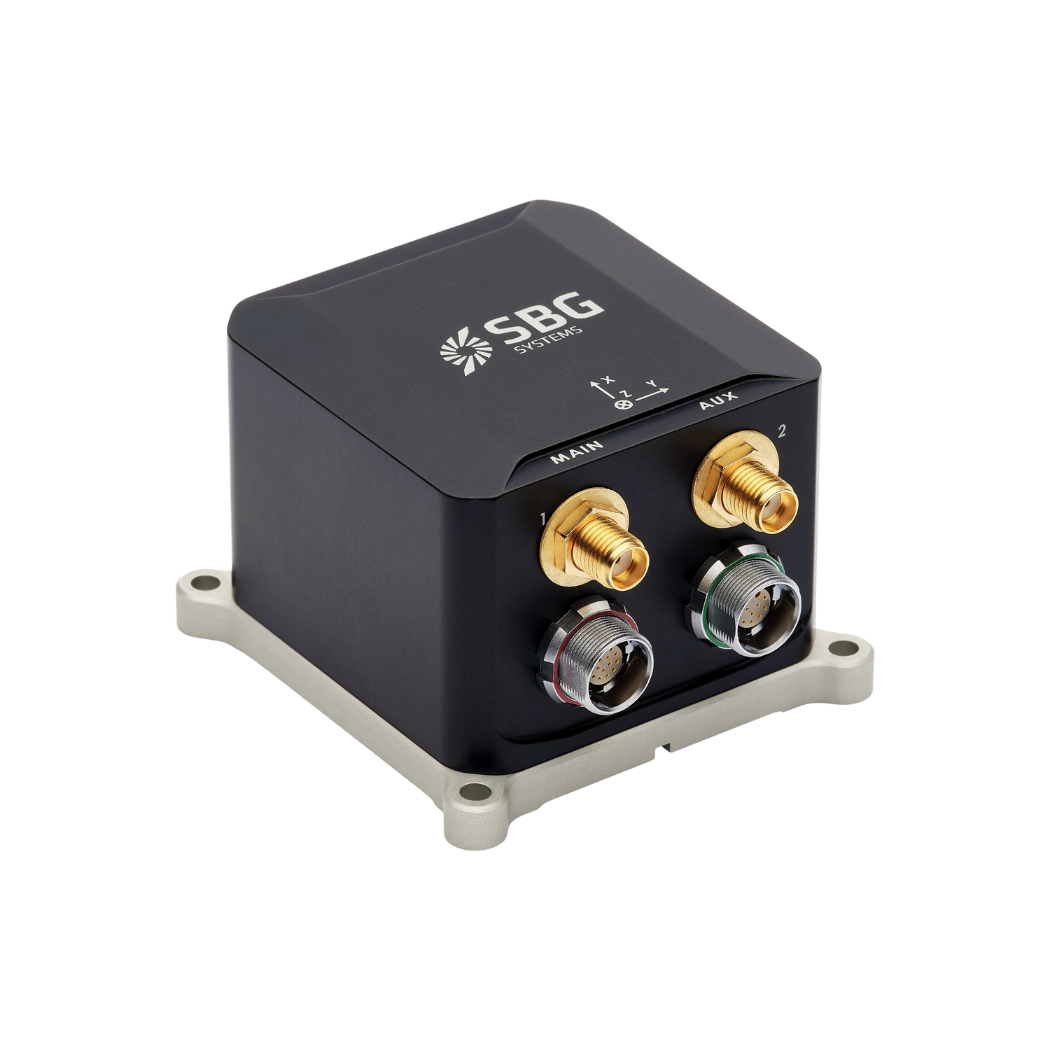
Ekinox Micro
Ekinox Micro Kombinerar en högpresterande MEMS-tröghetssensor med en fyrkonstellations-, multifrekvens- och dubbelantenns GNSS -mottagare för att erbjuda oöverträffad noggrannhet även i de mest krävande tillämpningarna. Med en inbyggd datalogger på 8 GB.
Utformad för att fungera under de tuffaste förhållandena, Ekinox Micro är certifierad enligt militärstandard, vilket gör den till det perfekta valet för alla uppdragskritiska tillämpningar.
Begär en offert på Ekinox Micro
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på vanliga frågor om de applikationer vi presenterar. Om du inte hittar rätt svar är du dessutom välkommen att kontakta oss direkt för support.
Vad är en nyttolast?
En nyttolast avser all utrustning, anordning eller material som ett fordon (drönare, fartyg …) transporterar för att utföra sitt avsedda syfte utöver grundfunktionerna. Nyttolasten är skild från de komponenter som krävs för fordonets drift, såsom motorer, batteri och ram.
Exempel på nyttolaster:
- Kameror: högupplösta kameror, termografikameror …
- Sensorer: LiDAR, hyperspektrala sensorer, kemiska sensorer …
- Kommunikationsutrustning: radioapparater, signalförstärkare …
- Vetenskapliga instrument: vädersensorer, luftprotagare …
- Annan specialiserad utrustning
Vad är GNSS-efterbehandling?
GNSS-efterbehandling, eller PPK, är en metod där de råa GNSS-datamätningarna som lagrats på en GNSS-mottagare bearbetas efter själva datainsamlingen. Dessa kan kombineras med andra källor för GNSS-mätningar för att ge den mest fullständiga och noggranna kinematiska banan för GNSS-mottagaren, även i de mest krävande miljöer.
Dessa andra källor kan vara en lokal GNSS-basstation vid eller nära datainsamlingsprojektet, eller befintliga kontinuerligt aktiva referensstationer (CORS) som vanligtvis tillhandahålls av myndigheter och/eller kommersiella leverantörer av CORS-nätverk.
Programvara för Post-Processing Kinematic (PPK) kan använda fritt tillgänglig information om GNSS-satelliters omloppsbanor och klockor för att förbättra noggrannheten ytterligare. PPK möjliggör exakt bestämning av en lokal GNSS-basstations position i ett absolut globalt koordinatsystem (datum) som används.
PPK-programvara kan även hantera komplexa transformationer mellan olika koordinatsystem som stöd för ingenjörsprojekt.
Med andra ord ger det tillgång till korrigeringar, förbättrar projektets noggrannhet och kan till och med åtgärda dataförluster eller fel under mätningen eller installationen i efterhand.
Tar INS emot indata från externa stödsensorer?
Tröghetsnavigeringssystem (INS) från vårt företag tar emot indata från externa stödsensorer, såsom flygdatasensorer, magnetometrar, vägmätare (odometrar), DVL och andra.
Denna integration gör INS mycket mångsidigt och tillförlitligt, särskilt i GNSS-fria miljöer.
Dessa externa sensorer förbättrar den övergripande prestandan och noggrannheten hos INS genom att tillhandahålla kompletterande data.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Vad betyder MEMS?
MEMS står för ” Micro-Electro-Mechanical Systems”. Begreppet avser miniatyriserade enheter som integrerar mekaniska komponenter, sensorer, ställdon och elektronik på ett gemensamt kiselsubstrat med hjälp av mikrofabrikationsteknik. MEMS är små mekaniska komponenter byggda på ett chip som kan avkänna, styra och aktivera på mikroskopisk skala. De används i stor utsträckning i IMU:er, trycksensorer, mikrofoner, accelerometrar, gyroskop, medicintekniska produkter och fordonssystem.
