Viktiga tekniker inom UAV-navigering
Flera tekniker är integrerade för effektiv navigering av UAV:er. Att förstå dessa tekniker är avgörande för att förstå hur UAV-farkoster fungerar och presterar i sina uppdrag.
Tröghetsnavigeringssystem (INS) är centrala för obemannad UAV-navigering. De tillhandahåller information om rullning (roll), skärpning/lutning (pitch) och kurs (heading) som kombineras med GNSS-data (inklusive system som GPS, GLONASS och Galileo) för robust navigering i realtid samt kritiska positionsdata för UAV:er även under krävande förhållanden, till exempel nära byggnader eller kraftledningar. Vår INS använder en kombination av accelerometrar och gyroskop för att beräkna UAV:ns position, orientering och hastighet baserat på dess rörelser. Genom att kontinuerligt mäta acceleration och vinkelhastighet kan INS bibehålla exakt navigering även under svåra förhållanden.
Genom att använda kameror och andra sensorer kan UAV:er uppfatta sin omgivning och fatta välgrundade navigeringsbeslut. Sensorfusion kombinerar data från flera källor, såsom INS, GNSS och kameror, för att förbättra noggrannhet och tillförlitlighet. Denna teknik gör det möjligt för drönare att upptäcka hinder, identifiera landningszoner och navigera autonomt i komplexa miljöer.
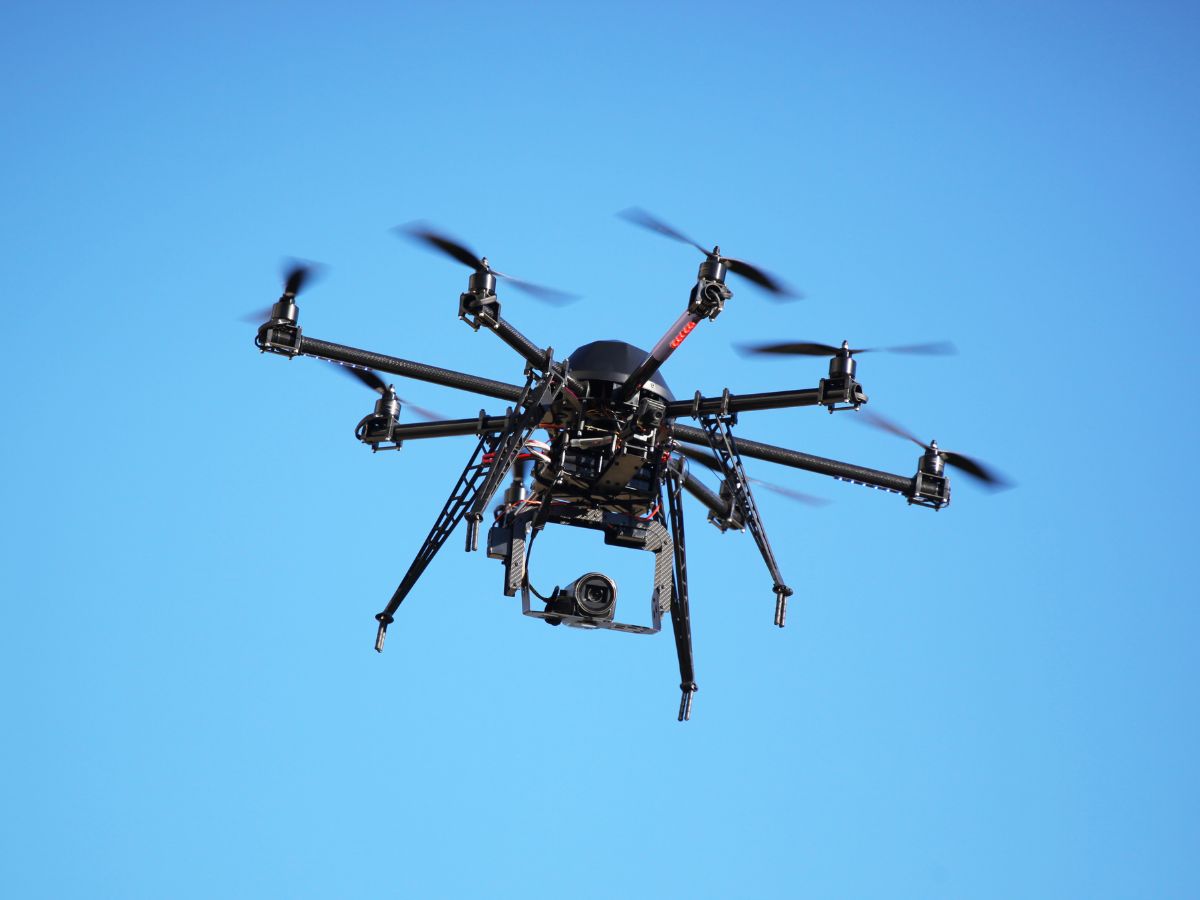
RTK-positionering (Real-Time Kinematic) för UAV-navigering
RTK-positionering förbättrar GNSS-noggrannheten genom att använda ett nätverk av basstationer som förser UAV:n med korrektionsdata. Denna teknik möjliggör positionering på centimeter nivå, vilket gör den särskilt värdefull vid tillämpningar som mätning, kartering och precisionsjordbruk.
RTK-utrustade UAV:er kan utföra mycket noggranna uppgifter, vilket förbättrar kvaliteten på insamlad data och effektiviteten i driften.
Vi tillhandahåller toppmoderna rörelse- och navigeringslösningar skräddarsydda för UAV – obemannade luftfarkoster. Våra avancerade tröghetssensorer och navigeringssystem levererar exakt positionering och tillförlitlig prestanda under olika driftsförhållanden.
Oavsett om du behöver högnoggrann INS för komplexa flyguppgifter eller robust GNSS-integrering för förbättrad positionering, säkerställer våra produkter att dina UAV:er fungerar med optimal effektivitet. Med kontinuerlig övervakning och databearbetning i realtid ger våra lösningar UAV:er möjlighet att navigera autonomt samtidigt som säkerhet och tillförlitlighet bibehålls.
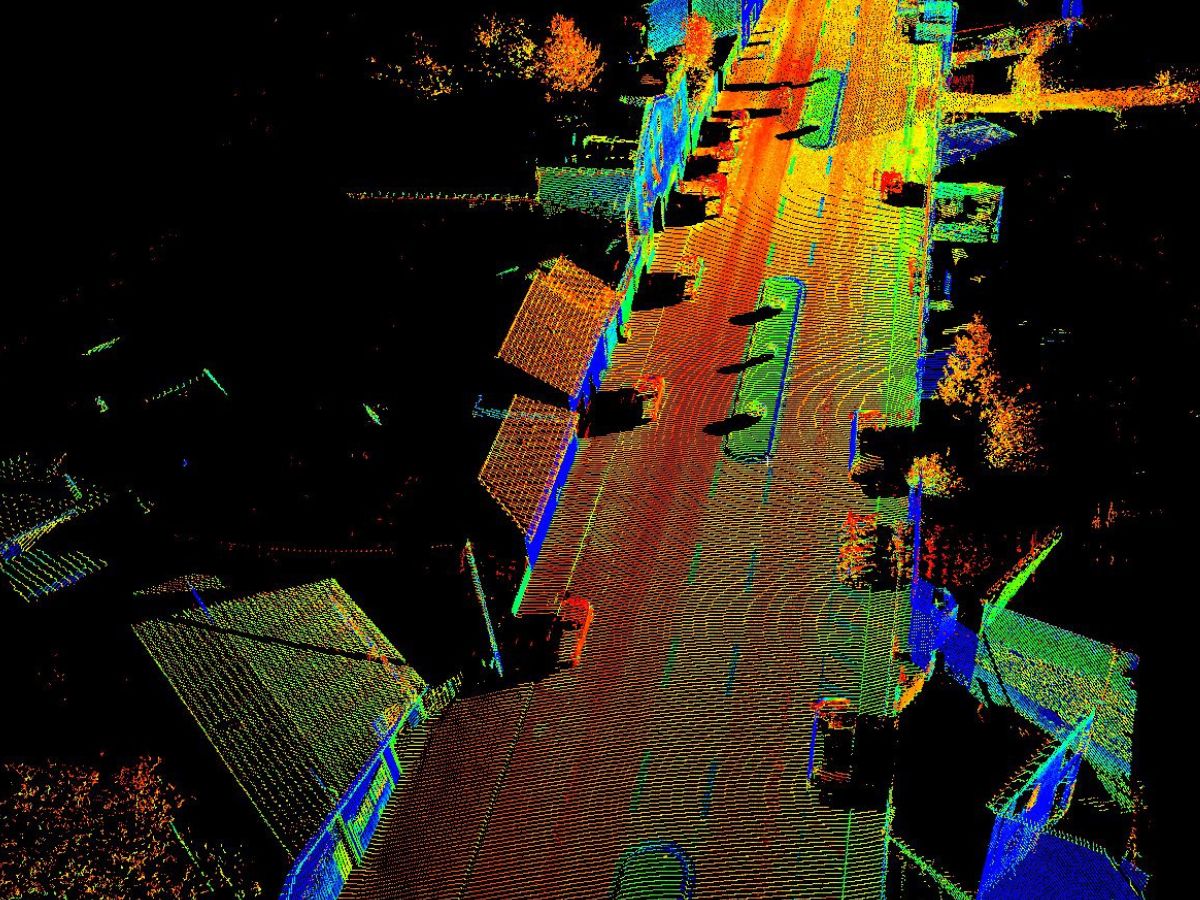
Navigationssensorer som påverkar din UAV:s prestanda
Att välja rätt sensorer för rörelse, navigering och styrning påverkar direkt UAV:ns prestanda. Dessa sensorer varierar avsevärt i sina specifikationer beroende på avsedd tillämpning och driftsmiljö.
Våra MEMS-baserade sensorer är kompakta och lätta, vilket gör dem idealiska för UAV-tillämpningar för att minimera farkostens totala vikt. Med låg strömförbrukning förlänger de UAV:ns flygtid genom att dra mindre än 1 watt.
Dessa navigationssensorer tillhandahåller data med upp till 200 Hz uppdateringsfrekvens, vilket möjliggör realtidsjusteringar av UAV:ns flygbana och beteende.
Utforska våra lösningar för att hitta den som passar dina behov.
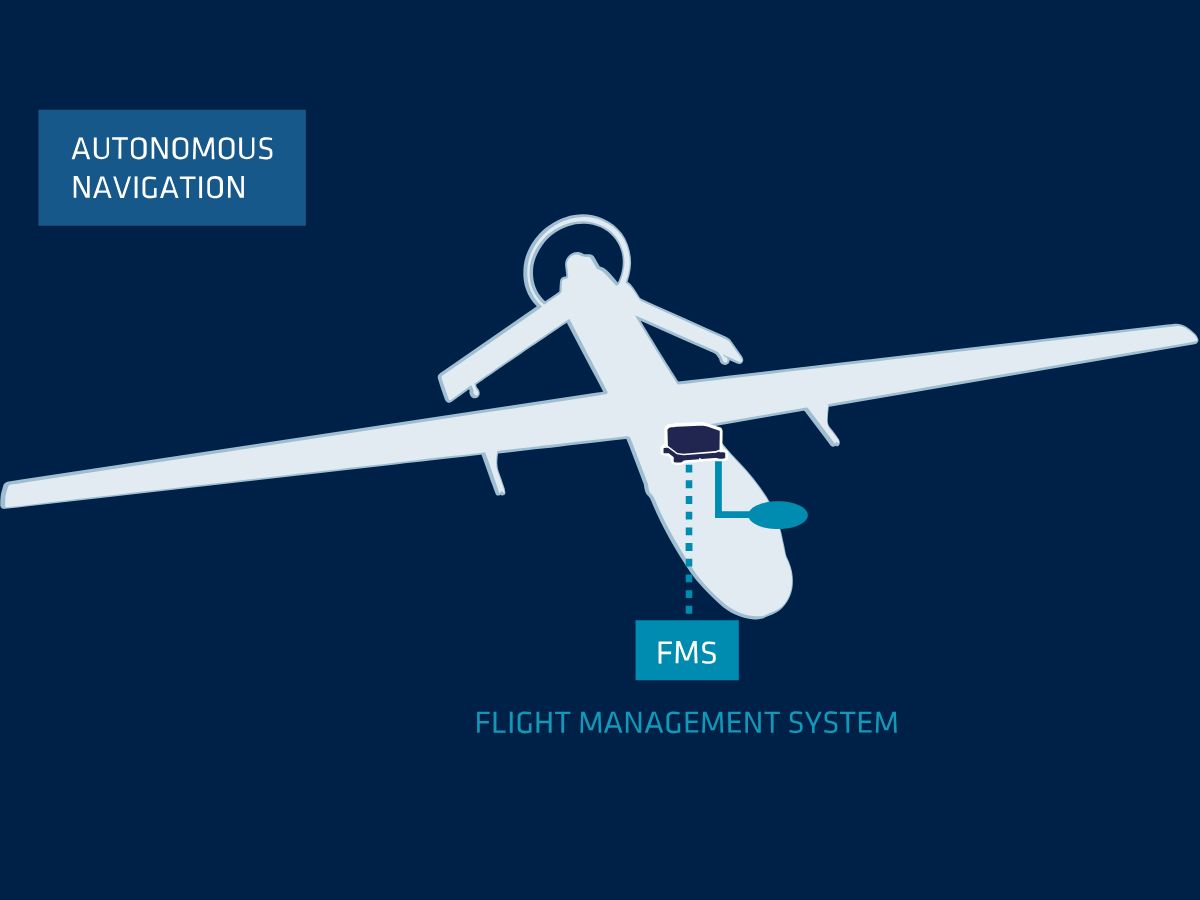
Lösningar för industriella UAV:er
Våra lösningar integreras sömlöst med UAV-plattformar för att leverera tillförlitlig prestanda även under de mest krävande förhållanden.

Stellar-40

Pulse-40 OEM

Quanta Micro

Ekinox Micro

OEM Ellipse-D
OEM Ellipse-N
Broschyr om industriella applikationer
Få vår broschyr skickad direkt till din inkorg!
Kundcase
Upptäck de framgångsrika och slagkraftiga historierna som visar upp SBG Systems inerpiloterade lösningar för UAV. Ta reda på hur våra banbrytande navigeringssystem har revolutionerat UAV-operationer inom flera branscher. Varje kundcase presenterar verkliga scenarier där våra avancerade tröghetssensorer och GNSS-teknologi har uppnått oöverträffad noggrannhet, tillförlitlighet och prestanda.
Få värdefulla insikter och praktiska exempel som illustrerar hur våra lösningar effektivt adresserar komplexa utmaningar och förbättrar den operationella effektiviteten. Utforska våra kundcase för att se hur SBG Systems inerpiloterade lösningar för UAV kan lyfta dina projekt och leverera exceptionella resultat.




De pratar om oss
Lyssna direkt på innovatörerna och kunderna som har tagit till sig vår teknologi.
Deras uttalanden och framgångshistorier illustrerar den betydande inverkan våra sensorer har i praktiska UAV-navigeringsapplikationer.


Upptäck andra sätt att använda tröghetssystem i industriell verksamhet
Tröghetssystem spelar en avgörande roll för att förbättra effektivitet, precision och säkerhet i ett brett spektrum av industriella verksamheter. Från utrustningsautomatisering och mobil robotik till övervakning av tunga maskiner möjliggör dessa teknologier tillförlitlig positionering, orientering och rörelsedata – även i utmanande miljöer eller miljöer med begränsad GNSS-åtkomst. Upptäck hur tröghetslösningar driver innovation inom olika industriella tillämpningar.
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi lyfter fram. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Använder UAV:er GPS?
Obemannade luftfarkoster (UAV:er), allmänt kända som drönare, använder vanligtvis GPS-teknik (Global Positioning System) för navigation och positionering.
GPS är en väsentlig komponent i ett UAV-systems navigeringssystem och tillhandahåller platsdata i realtid som gör det möjligt för drönaren att bestämma sin position noggrant och utföra olika uppgifter.
Under de senaste åren har denna term ersatts av en ny term: GNSS (Global Navigation Satellite System). GNSS syftar på den övergripande kategorin av satellitnavigeringssystem, vilket omfattar GPS och en rad andra system. Däremot är GPS en specifik typ av GNSS som utvecklats av USA.
Vad är geostängsel (geofencing) för UAV?
Geostängsel för UAV är en virtuell barriär som definierar specifika geografiska gränser inom vilka en obemannad luftfarkost (UAV) får arbeta.
Denna teknik spelar en kritisk roll för att förbättra säkerheten och regelefterlevnaden vid drönarflygningar, särskilt i områden där flygaktiviteter kan utgöra risker för människor, egendom eller begränsat luftrum.
Inom branscher som leveranstjänster, byggnation och jordbruk hjälper geostängsel till att säkerställa att drönare arbetar inom säkra och lagliga områden, vilket undviker potentiella konflikter och ökar driftseffektiviteten.
Brottsbekämpande och akuta räddningstjänster kan använda geostängsel för att hantera UAV-operationer under offentliga evenemang eller nödsituationer, för att säkerställa att drönare inte tar sig in i känsliga områden.
Geostängsel kan användas för att skydda djurliv och naturresurser genom att begränsa drönarnas tillträde till vissa livsmiljöer eller naturskyddsområden.
Vad är ett gyroskop?
Ett gyroskop är en sensor som mäter vinkelhastighet – den hastighet med vilken ett objekt roterar kring en eller flera axlar – och är en av de grundläggande byggstenarna i tröghetsnavigeringssystem. Dess huvudsakliga syfte är att tillhandahålla exakt information i realtid om rotationsrörelser så att en INS eller IMU kan avgöra hur ett objekts orientering förändras över tid.
Moderna gyroskop som används inom navigation, särskilt inom flyg- och rymdfart, försvar, marin och robotik, är typiskt MEMS-baserade (Micro-Electro-Mechanical Systems) eller optiska teknologier som FOG (Fiber Optic Gyroscopes) och RLG (Ring Laser Gyroscopes). Även om deras fysikaliska principer skiljer sig åt, utnyttjar de alla samma grundläggande koncept: när ett system roterar känner sensorn av den resulterande tröghetseffekten och omvandlar den till en elektrisk signal.
I ett MEMS-gyroskop utsätts små vibrerande strukturer – ofta kiselmassor som drivs vid specifika resonansfrekvenser – för corioliskrafter när enheten roterar. Dessa krafter orsakar mätbara förändringar i mönstren för vibrationerna, vilket omvandlas till information om vinkelhastigheten. I optiska gyron upplever ljus som färdas i motsatta riktningar längs en sluten bana fasförskjutningar när systemet roterar; denna Sagnaceffekt möjliggör extremt noggranna och driftstabila rotationsmätningar helt utan rörliga delar.
Gyroskop tillför avgörande data till ett tröghetsnavigeringssystems algoritmer, vilket gör att systemet kan beräkna attityd (rullning, skärpning/lutning och giring). I kombination med accelerometrar bildar de en IMU, som ger omfattande rörelsemätning. Gyroskop av hög kvalitet minskar drift, ökar stabiliteten och gör att navigeringssystemet fungerar tillförlitligt även i GPS-störda eller GPS-fria miljöer. Vid tillämpningar som UAV-styrning, strövande robotvapen (loitering munitions), AUV-styrning, maritim krängningskompensering eller navigering av autonoma fordon, påverkar gyroskopets noggrannhet direkt systemets förmåga att bibehålla en exakt och stabil bana.
