
Teknologin för ambiguity resolution i Precise Point Positioning (PPP) är en metod som löser heltalsambiguiteter i bärvågsmätningar. Det primära målet är att utveckla PPP från noggrannhet på centimeternivå till tillförlitlighet på millimeternivå. Genom att låsa upp dessa heltalsvärden kan PPP förbättra positioneringsprecisionen och minska konvergenstiderna. Den metod som kombinerar PPP med ambiguity resolution (AR), ofta kallad PPP-AR, utnyttjar noggrant modellkompenserade fas- och kodfel samt högtroget satellitklockdata.
Processen med ambiguity resolution tjänar till att minska osäkerheter och gör det möjligt för beräkningsmodellen att behandla fasmätningar som fasta heltal. Detta har i sin tur effekten att tillförlitlighet och noggrannhet ökar. Vi har undersökt interoperabilitet och korsvalidering av fasfelsprodukter genererade av flera analyscentra. Syftet med denna analys är att uppmuntra till konsekventa standarder, underlätta kombinationen av resultat och främja implementering i realtid.
I praktiken har det visat sig att lösningen av ambiguiviteter inom PPP påskyndar konvergensen, förbättrar fixeringsfrekvensen och stärker positionsintegriteten, även under svåra signalförhållanden. I takt med att GNSS-konstellationerna expanderar och modelleringsmetoderna förbättras växer PPP med ambiguity resolution fram som ett nyckelverktyg för applikationer med hög precision, allt från mätning till autonom navigation.
SBG Systems har utvecklat en ny teknologi kallad Orbi AR (Ambiguity Resolution) som levererar centimeternoggrannhet med GNSS utan att vara beroende av lokala referensstationer eller tät markinfrastruktur.
Varför använda Orbi AR istället för RTK?
I det här avsnittet kommer vi att undersöka de avgörande faktorerna – inklusive driftsättningshastighet, operativ motståndskraft och användarupplevelse – som förändrar förutsättningarna och ger en tydlig motivering för att välja Orbi AR:s mångsidighet och tillgänglighet framför de konventionella begränsningarna hos RTK på moderna och komplexa arbetsplatser.
RTK – Differentiell GNSS
RTK fungerar genom att använda två mottagare:
- En basstationsmottagare ställs in på en känd, fast plats och beräknar fel genom att jämföra sin kända position med den GNSS-signal den tar emot.
- En rover (statisk/kinematisk) som tar emot felkorrigeringar från en närliggande basstationsmottagare och tillämpar dem på sin egen signal för att få en mycket noggrann relativ position.
Noggrannheten är mycket hög, men rovern måste vara relativt nära basstationen (vanligtvis 10 till 30 km beroende på atmosfäriska förhållanden), eftersom många fel (som atmosfäriska fördröjningar) är lokala.
Orbi AR – Precise Point Positioning
Istället för att använda en enda lokal basstation för att hitta relativa fel använder Orbi AR globalt tillgängliga korrektionsdata för att beräkna sin egen absoluta position med hög noggrannhet, helt oberoende. Global korrigering inkluderar mycket noggrann information om satellitbanor och klockor samt modeller för atmosfäriska fördröjningar.
| Funktion | Orbi AR | RTK |
|---|---|---|
| Lokal basstation | Behövs ej | Nödvändig |
| Täckning | Global | Lokal (Enkel bas inom 30 km; VRS inom 80 km) |
| Noggrannhet | Statisk 2-5 cm inom 2 sigma Kinematisk 2-3 cm inom 1 sigma | Centimeter (cm) |
| Installation | Enkel (endast en mottagare) | Komplex (kräver installation av lokal basstation) |
Enkelt uttryckt kan man jämföra skillnaden med två studenter som förbereder sig för ett prov. RTK är som en student som har privatlektioner, där den ena redan har rätt svar och använder sin erfarenhet för att hjälpa den andra att rätta till misstag.
Orbi AR är å andra sidan som en ensam student som arbetar på egen hand men noggrant kontrollerar sina svar mot en bok. Även om privatläraren kan vara något mer exakt är det mycket svårare att ställa in och dyrare. Och även om båda metoderna leder till noggranna resultat, är det sätt på vilket korrigeringarna erhålls – via en närliggande lärare (RTK) eller en globalt tillgänglig bok (PPP) – som skiljer dem åt.
Hur fungerar Orbi AR?
En standardiserad GNSS-mottagare påverkas av flera betydande felkällor:
- Satellite Orbit Errors: Satelliten befinner sig inte exakt där dess sända meddelande anger.
- Satellite Clock Errors: Satellitens atomur har små, men betydande, tidsfel.
- Atmospheric Delays: Jonosfären och troposfären saktar ner och böjer av GNSS-signalerna.
Dessa överföringsfel och tidsfel samverkar och orsakar felaktigheter i mottagarens beräknade position. För en mer djuptgående förklaring, se GNSS och deras felkällor samt effekten av atmosfäriska fel på RTK- och PPK-bearbetning.
Kärnprincipen för Orbi AR är att korrigera ovanstående fel med hjälp av precisa korrektionsdata:
- International GNSS Service-IGS beräknar den exakta omloppsbanan och det exakta klockfelet för varje satellit med extrem precision.
- Ett Global Reference Stations Network verkar över alla regioner och tillämpar komplexa algoritmer för bestämning av omloppsbana och uppskattning av satellitfasbias.
- När fasbiasen har genererats utförs ett dedikerat verifieringssteg vid flera kontrollstationer, som kontrollerar varje satellitmätning som används tillsammans med korrektionsdata.
- Använder tvåfrekvens-GNSS-observationer för att dämpa jonosfärisk fördröjning och erhålla jonosfärfria mätningar utan att vara beroende av externa jonosfäriska modeller
- Avancerad modellering tillämpas för att matematiskt uppskatta och lösa fördröjningen från troposfären.

Viktiga fördelar med Orbi AR
Orbi AR representerar ett grundläggande framsteg i hur exakta geospatiala data samlas in, visualiseras och används ute i fält, och sträcker sig långt bortom de traditionella begränsningarna för enbart satellitbaserad positionering. Följande är de viktigaste fördelarna med Orbi AR:
- Global täckning: uppnå hög noggrannhet mitt ute på oceanen, i en öken eller på vilken avlägsen plats som helst utan behov av en lokal basstation.
- Hög noggrannhet: levererar positionering på centimeters nivå [Testrapport kommer snart]
- Konsekvens över regioner: ger en enhetlig noggrannhet över hela världen.
- Snabb konvergenstid: modern teknik minskar den tid som krävs för att uppnå noggrannhet på centimeter nivå
- Skalbarhet: idealisk för massmarknadsapplikationer och globala tillämpningar eftersom inga lokala referensstationer krävs.
- Kostnadseffektivitet: minskar beroendet av täta markbaserade korrigeringsnätverk, vilket sänker infrastrukturoaserkostnaderna.
Orbi AR i Qinertia-programvaran
Qinertia, programvaran för efterbehandling, tar Orbi AR till nästa nivå genom att kombinera det med Qinertias geodesimotor och processteknik.
Geodesimotor: Omvandlar Orbi AR-noggrannhet till lokal kontext
Medan Orbi AR-lösningar levererar mycket noggranna positioner kvarstår en betydande utmaning för slutanvändare: att översätta dessa resultat från ITRF 2020 till ett lokalt datum för jämförelse med kända referenspunkter. Detta avgörande steg kräver ofta komplexa geodetiska transformationer, vilket innebär en hög risk för fel för icke-experter.
Qinertia adresserar denna utmaning direkt med sin inbyggda geodesimotor. Denna motor har en omfattande databas med offentliga transformationer, vilket möjliggör sömlös och exakt koordinatkonvertering. Genom att hantera alla datumtransformationer internt eliminerar Qinertias motor en stor källa till potentiella fel. Det säkerställer att PPP-härledda positioner automatiskt och korrekt uttrycks i användarens önskade koordinatsystem, vilket gör hela arbetsflödet från rådata till användbara, lokaliserade resultat både enklare och mer tillförlitligt.
Processteknik: Integrering av Orbi AR med IMU för oöverträffad tillförlitlighet
Qinertias bearbetningskärna är utformad för att maximera tillförlitligheten hos Orbi AR, den använder framåt-, bakåt- och sammanslagningsteknik (forward, backward and merge), vilket förbättrar konvergenstiden, minskar brus och stärker tillförlitligheten.

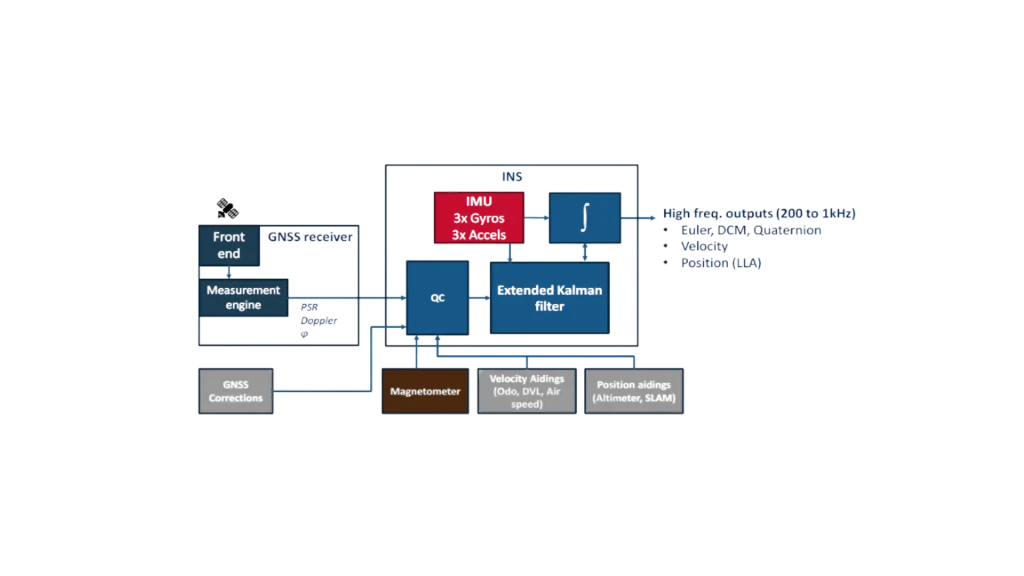
Dessutom integrerar bearbetningsläget hård koppling (tight coupling) för PPP råmätningar från GNSS-mottagaren och kombinerar dem med en IMU på en grundläggande nivå för en mer robust och kontinuerlig navigationslösning. Hård koppling med en IMU ger ytterligare begränsningar, vilket hjälper till att minska konvergenstider och avsevärt påskynda återkonvergensen efter signalförlust.
Orbi AR i Qinertia Cloud
Qinertia Cloud är en avancerad molnbaserad GNSS-efterbearbetningsplattform som drivs av Qinertia. Med hjälp av banbrytande Orbi AR-teknik omvandlar Qinertia Cloud dina råa GNSS-data till resultat med hög precision direkt i din webbläsare.
Upptäck Qinertia Cloud