SAF2Nav: resilient navigering
Gå bortom gränserna för traditionell tröghetsnavigering. SAF2Nav kombinerar avancerade datakällor för att leverera kontinuerlig och pålitlig positionering – även i de mest fientliga miljöer utsatta för störning och spoofing.
Redo att uppgradera er navigeringsresiliens?
Upptäck hur SAF2Nav skyddar er positionering mot moderna hot. Denna funktion är tillgänglig omgående som en enkel och kostnadsfri uppdatering av den inbyggda programvaran.
Systemarkitektur
Kärnan i SAF2Nav utgörs av en modulär, säkerhetsdriven arkitektur som säkerställer kontinuerlig och tillförlitlig navigation – även i omgivningar där signalstörningar förekommer eller där GNSS saknas. Låt oss titta på följande schema:
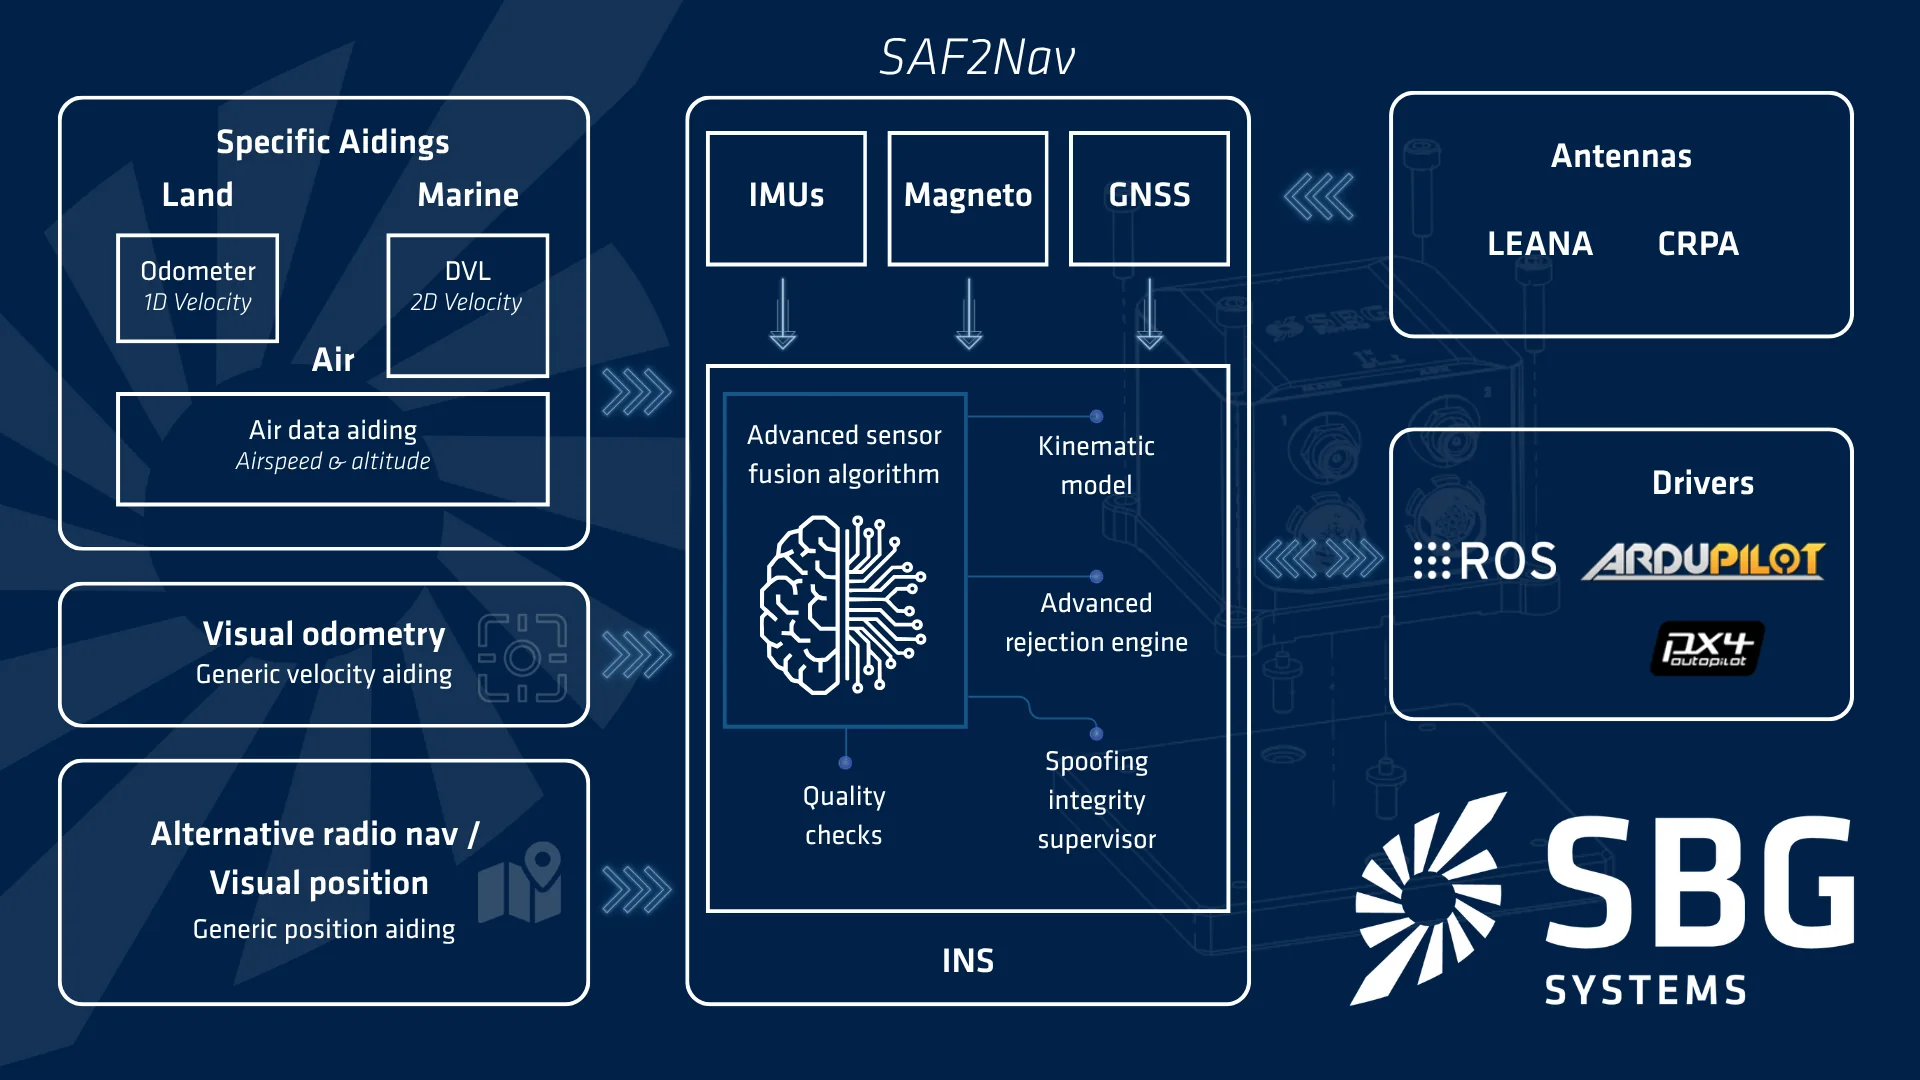
Mångsidigt stöd från externa sensorer
Välj bland ett brett utbud av kompatibilitetstestad extern sensorutrustning eller integrera dina egna generiska stödkällor.
Vi tillhandahåller ett komplett API, sömlös integration i sensorfusionsalgoritmen, inbyggd kvalitetsövervakning samt automatisk beräkning av externa sensorsystemens bias, skalfaktorer och feljusteringar.
Anpassningsbara kinematiska profiler
Maximera noggrannheten med profiler som är skräddarsydda för just din rörelsedynamik. Oavsett om det är till lands, till sjöss eller i luften anpassar sig fusionsalgoritmen omedelbart efter farkostens beteende.
Integritet i två steg
Inbyggda kvalitetskontroller validerar både rådata och utgående positionering för att säkerställa tillförlitlig, kontinuerlig och uppdragsklar navigation.
Övervakning av spoofing-integritet
En ny integritetsövervakning mot spoofing analyserar flera sensorer och parametrar för att omedelbart upptäcka avvikelser. Detta minskar svarstiden drastiskt, vilket är avgörande för uppdragets säkerhet.
Plug and play med vår INS
Våra lösningar är utformade för att minimera förberedelsearbetet inför uppdrag (t.ex. Stellar-40 INS). Eftersom inmatning av extern information – såsom väderförhållanden – medför operativa begränsningar, är våra system konstruerade för att fungera helt autonomt. SAF2Nav beräknar automatiskt de viktigaste felparametrarna för stödsensorerna, inklusive interna avvikelser, skalfaktorfel, vindhastighet för flygdatasystem eller vattenhastighet för DVL-enheter. Systemet kompenserar dessutom för eventuella kvarstående feljusteringar mellan sensorerna och farkosten för att säkerställa en tillförlitlig och exakt navigationsprestanda.
Ett flexibelt navigeringsramverk för ständigt föränderliga uppdragskrav
SAF2Nav garanterar tillförlitlig navigation i alla lägen: i krävande miljöer, under elektronisk krigföring, i komplexa robotapplikationer eller vid högprecisionsmätningar.
Som en flexibel och kraftfull plattform täcker det in alla viktiga användningsområden, och vi utvecklar det kontinuerligt för att ligga steget före nya hot, teknologier och uppdragsutmaningar.
