UAV LIDAR-georeferensiering och databearbetning
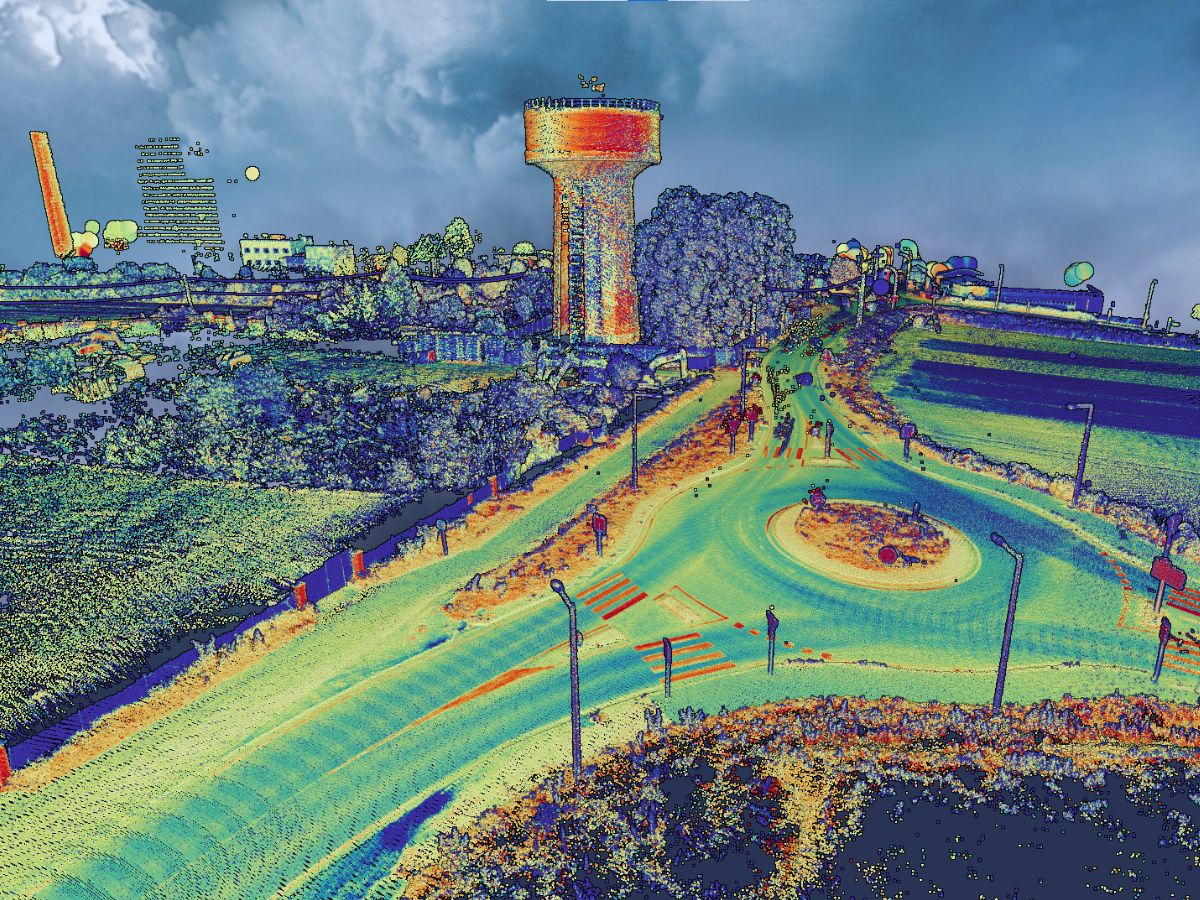
LiDAR-system integrerade i UAV förlitar sig på exakt orientering och stabilisering under flygning för att producera noggranna 3D-punktmoln. Tröghetssystem som IMU och INS tillhandahåller realtidsdata om drönarens rullning, pitch, giring, höjd och position. Denna information är avgörande för att justera LiDAR-systemets laserpulser för att kompensera för rörelser eller drift under flygningen, vilket säkerställer att den insamlade datan är konsekvent och tillförlitlig.
I skogs- och stadsområden håller tröghetssystemet UAV:n stabil, vilket säkerställer exakt kartering av svåråtkomliga områden. Kombinationen av GNSS och INS referenssätter UAV:ns position noggrant mot jordens koordinatsystem, vilket möjliggör georeferensiering av LiDAR-data.
Georeferensiering är en kritisk komponent inom fotogrammetri eftersom den kopplar samman de bilder som fångats av UAV:n med specifika geografiska koordinater. Med hjälp av INS kan UAV:er georeferensiera varje bild i realtid, vilket avsevärt påskyndar databearbetningsflödet.
Integreringen av IMU-data med GNSS säkerställer att fotogrammetridata är korrekta och anpassade till verkliga koordinater. Denna funktion är särskilt viktig för storskaliga projekt, såsom fastighetsmätning, där hög precision krävs för att producera användbara resultat.
Tröghetssystem för fotogrammetri
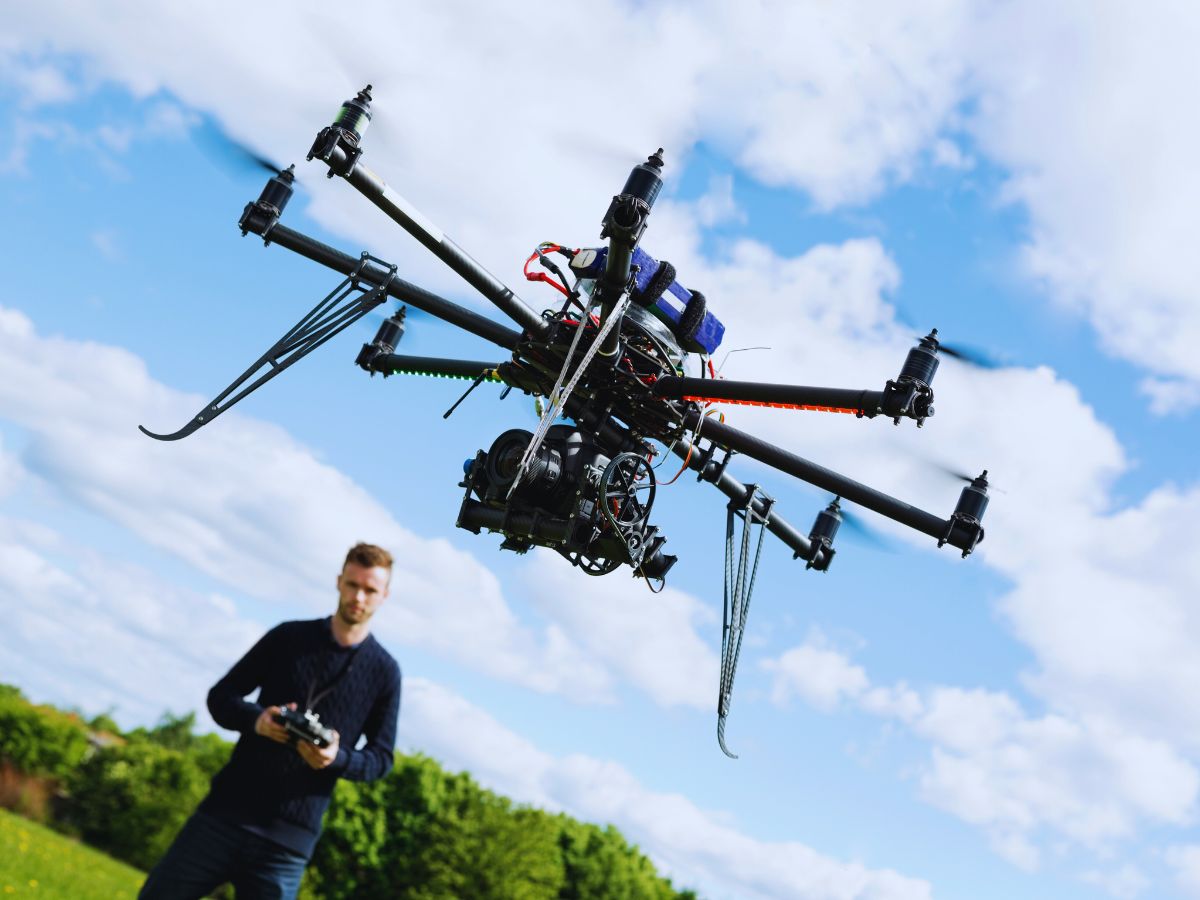
Fotogrammetri innebär att man tar högupplösta bilder från en UAV för att skapa detaljerade 2D- och 3D-kartor. Tröghetssystem förbättrar noggrannheten och effektiviteten i UAV-fotogrammetrimissioner genom att säkerställa exakt positionering och orientering av UAV:n under hela flygningen.
För fotogrammetritillämpningar är noggrann positionering avgörande för att säkerställa att varje bild tas vid rätt plats och vinkel. INS tillhandahåller realtidsinformation om UAV:ns position, orientering och hastighet, vilket gör att drönaren kan flyga längs en fördefinierad bana och ta överlappande bilder. Systemet fogar sedan samman dessa bilder för att skapa exakta kartor eller 3D-fotogrammetrimodeller.
Tröghetssystem hjälper UAV:er att upprätthålla en stabil flygning i vind eller turbulens, vilket säkerställer skarpa, oförvrängda bilder. Branscher som bygg och infrastruktur förlitar sig på stabil data för att säkerställa exakt planering, mätning och övervakning.
Fotogrammetri- och LiDAR-noggrannhet med RTK-tröghetslösningar
RTK-teknik (Real-Time Kinematic) används för att förbättra precisionen i positionsdata som samlas in av UAV:er. RTK bygger på korrigering av GNSS-signaler i realtid, vilket förbättrar noggrannheten hos UAV:ns positionsdata till centimenternivå. Vissa miljöer, såsom stadsklyftor eller täta skogar, kan dock leda till att GNSS-signaler försämras eller går förlorade. Det är här tröghetssystemen kommer in i bilden.
Efterbehandlingsflöden drar stor nytta av sammansmältningen av INS- och GNSS-data. Denna integration gör det möjligt för systemet att rekonstruera banor mer noggrant, särskilt i miljöer där GNSS-signaler tidvis går förlorade.
Vår INS samlar kontinuerligt in data under signalbortfall, vilket säkerställer att systemet alltid känner till UAV:ns exakta position. Vid efterbehandling slås denna data samman med GNSS-information för att korrigera eventuella felaktigheter som uppstod under flygningen.
UAV:er med LiDAR- och fotogrammetrisystem levererar data med hög noggrannhet genom att kombinera RTK-precision med efterbehandling. Branscher som mätningsteknik och stadsplanering förlitar sig på exakta geospatiala data för att stödja korrekt och välgrundat beslutsfattande.
Inertiella lösningar för LiDAR & fotogrammetri
Vi skräddarsyr våra produkter för rörelse och navigation för att möta behoven inom UAV LiDAR- och fotogrammetritillämpningar. Våra högpresterande INS-lösningar med GNSS-mottagare levererar data för positionering, navigation och orientering i realtid, vilket säkerställer högsta nivå av noggrannhet och tillförlitlighet för dina flygmätningar.

Quanta Micro

Quanta Plus

Quanta Extra
Broschyr om mätningstillämpningar
Få vår broschyr skickad direkt till din inkorg!
Fallstudier
Lär dig hur våra produkter framgångsrikt har integrerats i UAV LiDAR- och fotogrammetritillämpningar över hela världen. Våra fallstudier visar upp verkliga exempel på hur SBG Systems tröghetssystem har förbättrat noggrannheten, tillförlitligheten och effektiviteten för flygfotogrammetri- eller flygbaserade LiDAR-karteringsprojekt.
Från storskaliga infrastrukturmätningar till miljöövervakning har våra tröghetssystem bevisat sitt värde i ett brett spektrum av tillämpningar.




De pratar om oss
Lyssna direkt på innovatörerna och kunderna som har tagit till sig vår teknik.
Deras rekommendationer och framgångshistorier illustrerar den betydande inverkan våra sensorer har i praktiska UAV-navigeringstillämpningar.


Utforska andra mät- och UAV-tillämpningar
Upptäck hur våra avancerade tröghetsnavigeringsteknologier driver prestanda i ett brett spektrum av mät- och UAV-tillämpningar. Från högprecisionskartläggning till verksamhetskritiska flygoperationer, utforska hur våra lösningar förbättrar noggrannhet, tillförlitlighet och effektivitet i även de mest krävande miljöer.
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är en LiDAR?
En LiDAR (Light Detection and Ranging) är en fjärranalysteknik som använder laserljus för att mäta avstånd till objekt eller ytor. Genom att sända ut laserpulser och mäta den tid det tar för ljuset att återvända efter att ha träffat ett mål kan LiDAR generera exakt, tredimensionell information om miljöns form och egenskaper. Den används ofta för att skapa högupplösta 3D-kartor över jordytan, byggnadsverk och vegetation.
LiDAR-system används i stor utsträckning inom olika branscher, inklusive:
- Topografisk kartering: För att mäta landskap, skogar och stadsmiljöer.
- Autonoma Lidar-fordon: För navigation och hinderdetektering.
- Jordbruk: För att övervaka grödor och fältförhållanden.
- Miljöövervakning: För översvämningsmodellering, kusterosion med mera.
LiDAR-sensorer kan monteras på drönare, flygplan eller fordon, vilket möjliggör snabb datainsamling över stora områden. Tekniken är uppskattad för sin förmåga att tillhandahålla detaljerade, noggranna mätningar även i svåra miljöer, som täta skogar eller svår terräng.
Vad är fotogrammetri?
Fotogrammetri är vetenskapen och tekniken för att använda fotografier för att mäta och kartera avstånd, dimensioner och egenskaper hos objekt eller miljöer. Genom att analysera överlappande bilder tagna från olika vinklar möjliggör fotogrammetri skapandet av noggranna 3D-modeller, kartor eller mätningar. Denna process fungerar genom att identifiera gemensamma punkter på flera fotografier och beräkna deras positioner i rymden med hjälp av trianguleringsprinciper.
Fotogrammetri används i stor utsträckning inom olika områden, såsom:
- Topografisk fotogrammetrikartering: Skapande av 3D-kartor över landskap och stadsmiljöer.
- Arkitektur och teknik: För byggnadsdokumentation och strukturell analys.
- Fotogrammetri inom arkeologi: Dokumentation och rekonstruktion av platser och artefakter.
- Flygfotogrammetrisk mätning: För fastighetsmätning och byggplanering.
- Skogsbruk och jordbruk: Övervakning av grödor, skogar och förändringar i markanvändning.
När fotogrammetri kombineras med moderna drönare eller UAV:er (obemannade luftfartyg) möjliggör det snabb insamling av flygbilder, vilket gör det till ett effektivt verktyg för storskaliga mät-, bygg- och miljöövervakningsprojekt.
Vad är markprovavstånd (GSD)?
Markprovavstånd (Ground Sampling Distance, GSD) är ett mått som används inom fjärranalys och flygfotografering och som avser avståndet mellan mittpunkterna för två intilliggande pixlar på marken i en bild. Enkelt uttryckt representerar det storleken på det markområde som täcks av en enda pixel i en bild som tas från en flygande plattform, till exempel en drönare eller satellit.
Om GSD exempelvis är 5 cm, representerar varje pixel i bilden en yta på 5 cm gånger 5 cm på marken. Ett lägre GSD-värde innebär högre upplösning, vilket gör att finare detaljer kan fångas upp i bilden, medan ett högre GSD resulterar i mindre detaljrikedom.
GSD påverkas av faktorer som:
- Kamerans eller sensorns höjd: Ju högre höjd, desto större GSD och desto lägre bildresolution.
- Kameraobjektivets brännvidd: En längre brännvidd kan minska GSD och öka upplösningen.
- Bildsensorns storlek: Större sensorer kan också förbättra GSD genom att fånga mer detaljer.
GSD är avgörande i applikationer som fotogrammetri, kartering och mätning, där exakta mätningar och detaljerade bilder krävs.
Vad är flygfotogrammetri?
Flygfotogrammetri är vetenskapen och tekniken för att erhålla noggranna mätningar och spatial information om jordens yta genom att analysera fotografier tagna från flygburna plattformar, såsom flygplan, drönare eller helikoptrar. Den grundläggande principen bakom flygfotogrammetri är att man genom att fånga överlappande bilder av terrängen från olika betraktningsvinklar kan rekonstruera tredimensionell information genom geometriska samband. Varje fotografi fungerar som en tvådimensionell projektion av den tredimensionella världen, och genom att identifiera gemensamma punkter i flera bilder kan de exakta positionerna för dessa punkter i rymden beräknas med hjälp av triangulering.
Modern flygfotogrammetri förlitar sig i stor utsträckning på integrering av exakta positions- och orienteringsdata från tröghetsnavigeringssystem (INS) och Globala Navigationssatellitsystem (GNSS). INS tillhandahåller realtidsmätningar av plattformens acceleration och vinkelhastighet, vilket i kombination med GNSS-positionsdata möjliggör en mycket noggrann bestämning av kamerans position och orientering vid tidpunkten för bildtagningen. Denna integration är avgörande eftersom den säkerställer att de fotogrammetriska modellerna georeferensieras korrekt, vilket minskar fel orsakade av plattformsrörelser, vibrationer eller GPS-bortfall.
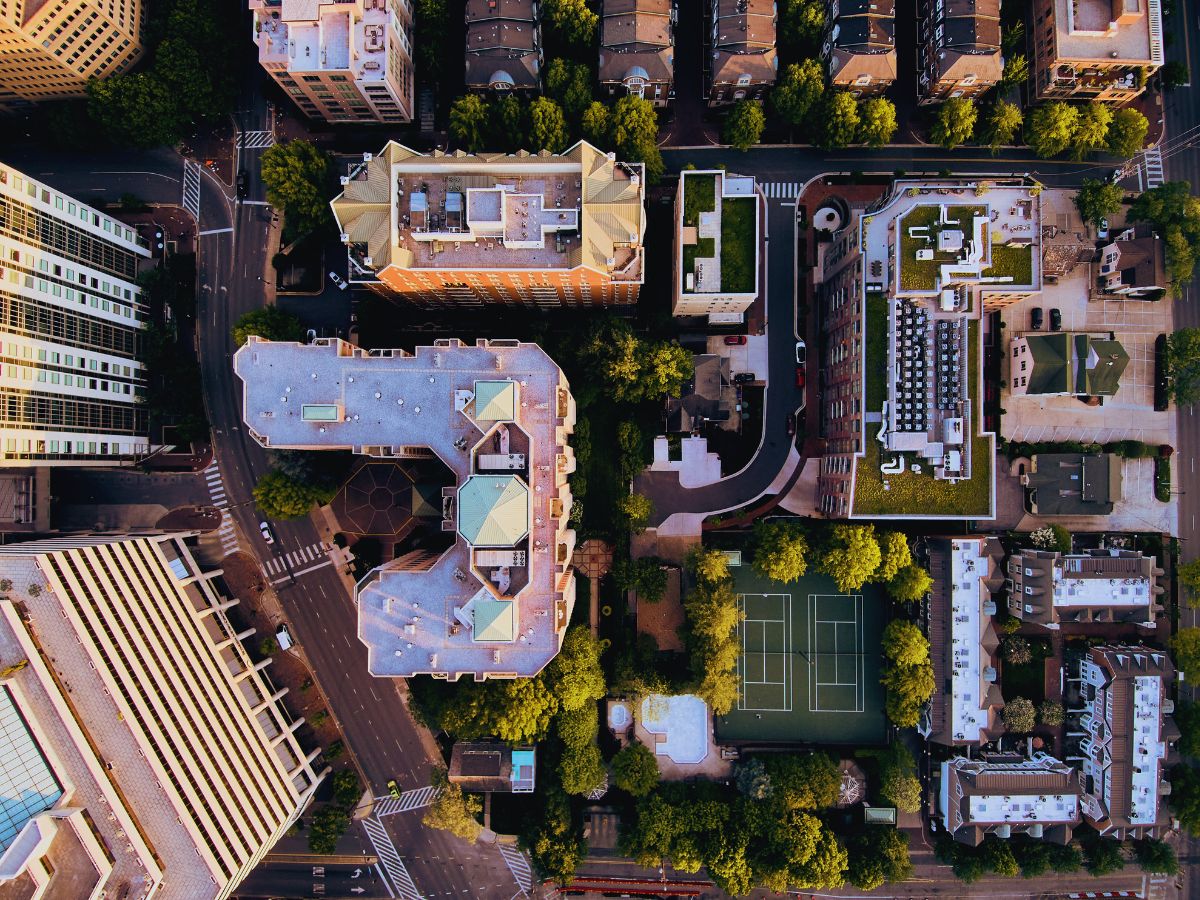
När bilderna och positionsdata har bearbetats kan fotogrammeter generera detaljerade digitala höjdmodeller (DEM), ortofoton och tredimensionella kartor över det uppmätta området. Flygfotogrammetri används i stor utsträckning i tillämpningar alltifrån topografisk kartering och stadsplanering till precisionsjordbruk, skogsbruk, miljöövervakning och infrastrukturinspektion, där snabb, noggrann och högupplöst spatial information krävs över stora områden. Kombinationen av högkvalitativa bilder, exakta tröghetsmätningar och avancerade bearbetningsalgoritmer har förvandlat flygfotogrammetri till ett mycket tillförlitligt verktyg för såväl vetenskaplig forskning som operativa tillämpningar.
