Förbättra datainsamlingen för flygburen kartering
Inertiella system, såsom tröghetsmätande enheter (IMU) och tröghetsnavigeringssystem (INS), är avgörande komponenter vid flygmätning.
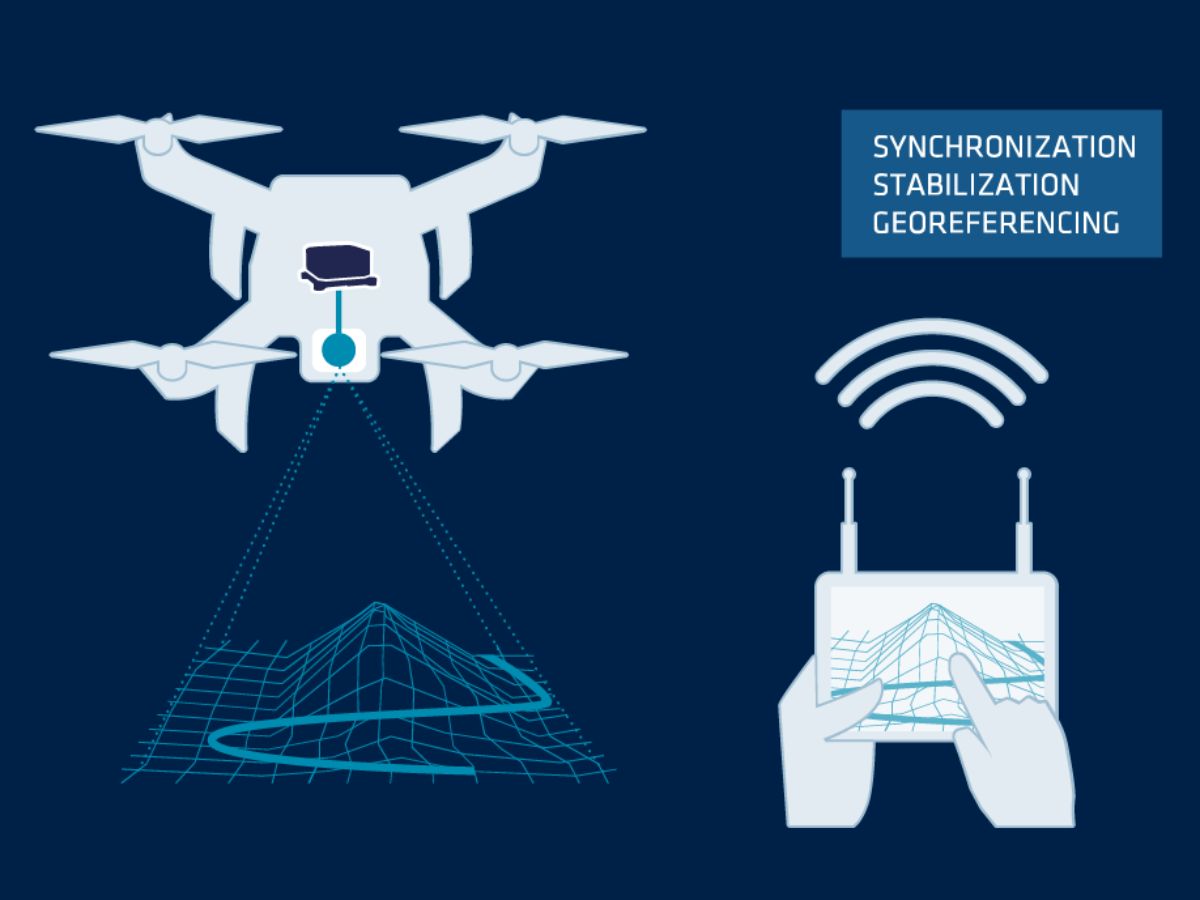
Dessa system tillhandahåller realtidsdata om flygplanets orientering, position och rörelse, vilket möjliggör exakt georeferering av insamlade bilder och sensordata. Inertiella system fungerar tillsammans med GNSS (Global Navigation Satellite System) för att säkerställa att flygplanet fortsätter att samla in noggrann rumsrelaterad information även när GNSS-signalerna är svaga eller otillgängliga.
En av de största fördelarna med att använda inertiella system vid flygmätning är deras förmåga att kompensera för flygplanets rörelser, såsom pitch, roll och yaw, vilka kan påverka kvaliteten på den insamlade datan. Genom att kontinuerligt mäta flygplanets attityd korrigerar inertiella system eventuella snedvridningar i bildmaterialet eller sensordatan, vilket säkerställer att resultaten blir konsekventa och noggranna. Detta är särskilt viktigt vid tillämpningar som LiDAR, där små felaktigheter kan leda till betydande fel i det slutgiltiga datasetet.
Dessutom förbättrar inertiella system effektiviteten vid flygmätningar genom att tillåta snabbare datainsamling utan att kompromissa med noggrannheten. Mätkonsulter kan flyga på högre höjder och med högre hastigheter för att täcka mer mark på kortare tid, vilket minskar driftskostnaderna samtidigt som resultat av hög kvalitet uppnås.
Upptäck våra lösningar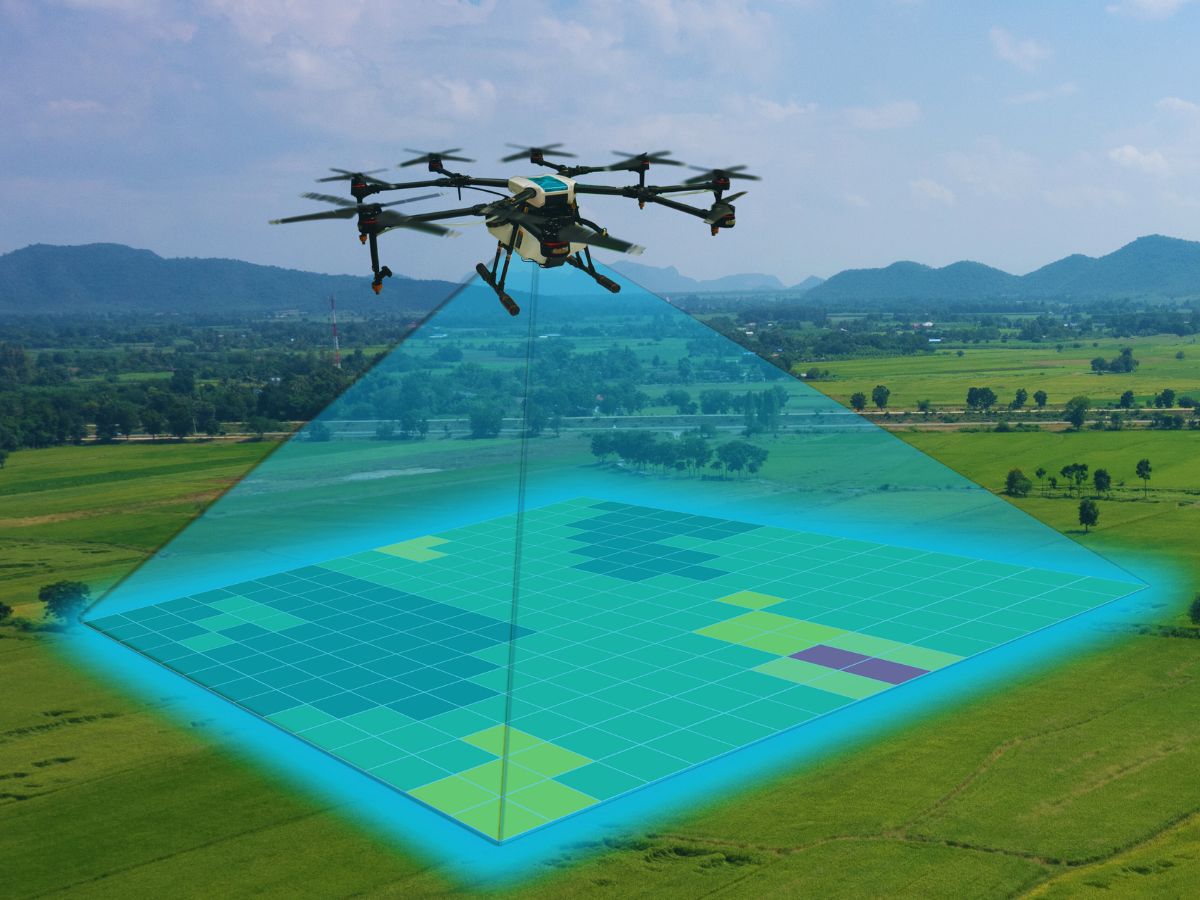
Tillämpningar av tröghetssystem inom flygfotografering och kartläggning
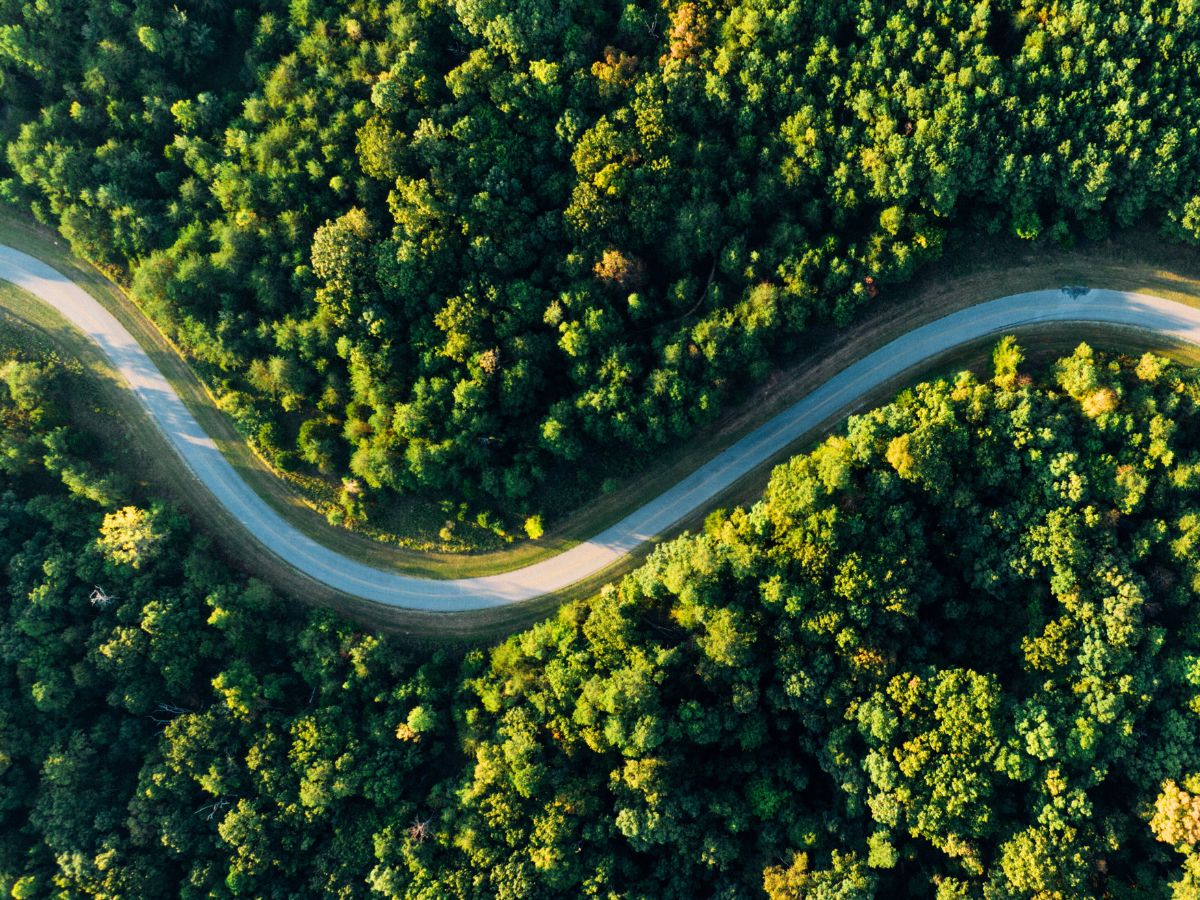
Tröghetssystem spelar en avgörande roll i olika tillämpningar för flygburen kartläggning. Korridorkartläggning innebär till exempel att man mäter upp långa, smala områden som vägar, järnvägar eller rörledningar. IMU och INS hjälper till att hålla datan exakt linjerad längs den kartlagda rutten.
Detta gör det möjligt för ingenjörer och planerare att göra exakta beräkningar för infrastrukturutveckling och underhåll.
Inom skogsbruk och jordbruk hjälper tröghetssystem drönare eller flygplan att flyga över stora områden för att samla in avgörande data. Dessa data stöder resursförvaltning, grödeövervakning och miljövård. Noggrann kartläggning av skogar och fält förbättrar besluten om markanvändning, bevattning och skörd. Dessa insikter ökar produktiviteten samtidigt som miljöpåverkan minskar.
Inom byggnation och stadsplanering ger flygfotografering med stöd av tröghetssystem detaljerade topografiska kartor och 3D-modeller av terrängen. Dessa datauppsättningar är väsentliga för att utforma och genomföra storskaliga projekt, eftersom de ger en tydlig förståelse för markens egenskaper och potentiella utmaningar. Dessutom möjliggör tröghetssystem databearbetning i realtid, vilket snabbar upp tidsplaner och förbättrar beslutsfattandet.
Positionering och navigation i realtid för flygburen mätning
Vid flygburen mätning erbjuder kombinationen av INS och GNSS en robust lösning för positionering och navigation i realtid. Dessa system arbetar tillsammans för att tillhandahålla kontinuerlig data med hög precision, oavsett miljöförhållanden. I GNSS-fria miljöer, såsom täta skogar eller tung molntäckning, upprätthåller tröghetssystemen en noggrann positionering. De ser till att mätningen fortlöper smidigt, även utan satellitsignaler.
INS-tekniken bestämmer flygplanets position med hjälp av accelerometrar och gyroskop. Dessa sensorer spårar acceleration och rotationsrörelse. När detta kombineras med GNSS-data skapas en komplett bild av flygplanets flygbana och position. Denna exakta positionering säkerställer att all insamlad data är korrekt georefererad.
Positionering i realtid är avgörande i dynamiska miljöer där förhållandena snabbt förändras, till exempel i katastrofområden (t.ex. skogsbränder) eller på aktiva byggarbetsplatser. Det möjliggör direktjusteringar av flygbanor och inställningar för datainsamling. Denna flexibilitet hjälper mätmän att fånga den mest relevanta informationen. Som ett resultat förbättras mätdatares övergripande kvalitet och användbarhet.
Upptäck våra lösningar för flygfotografering och mätning
Våra rörelse- och navigeringsprodukter är skräddarsydda för behoven inom flygbaserad mätteknik. Våra höpresterande INS-lösningar med GNSS erbjuder positionering, navigering och orientering i realtid. De garanterar utmärkt noggrannhet och tillförlitlighet för flygmätningar.

Quanta Extra

Qinertia GNSS-INS
Broschyr om mätningstillämpningar
Få vår broschyr skickad direkt till din inkorg!
Fallstudier
Läs om hur våra produkter framgångsrikt har integrerats i flygmätningstillämpningar över hela världen.
Våra fallstudier visar hur SBG Systems inertsytor förbättrar noggrannheten, tillförlitligheten och effektiviteten i flygbaserade karteringsprojekt.
Från storskaliga infrastrukturmätningar till miljöövervakning har våra tröghetssystem bevisat sitt värde i ett brett spektrum av tillämpningar.
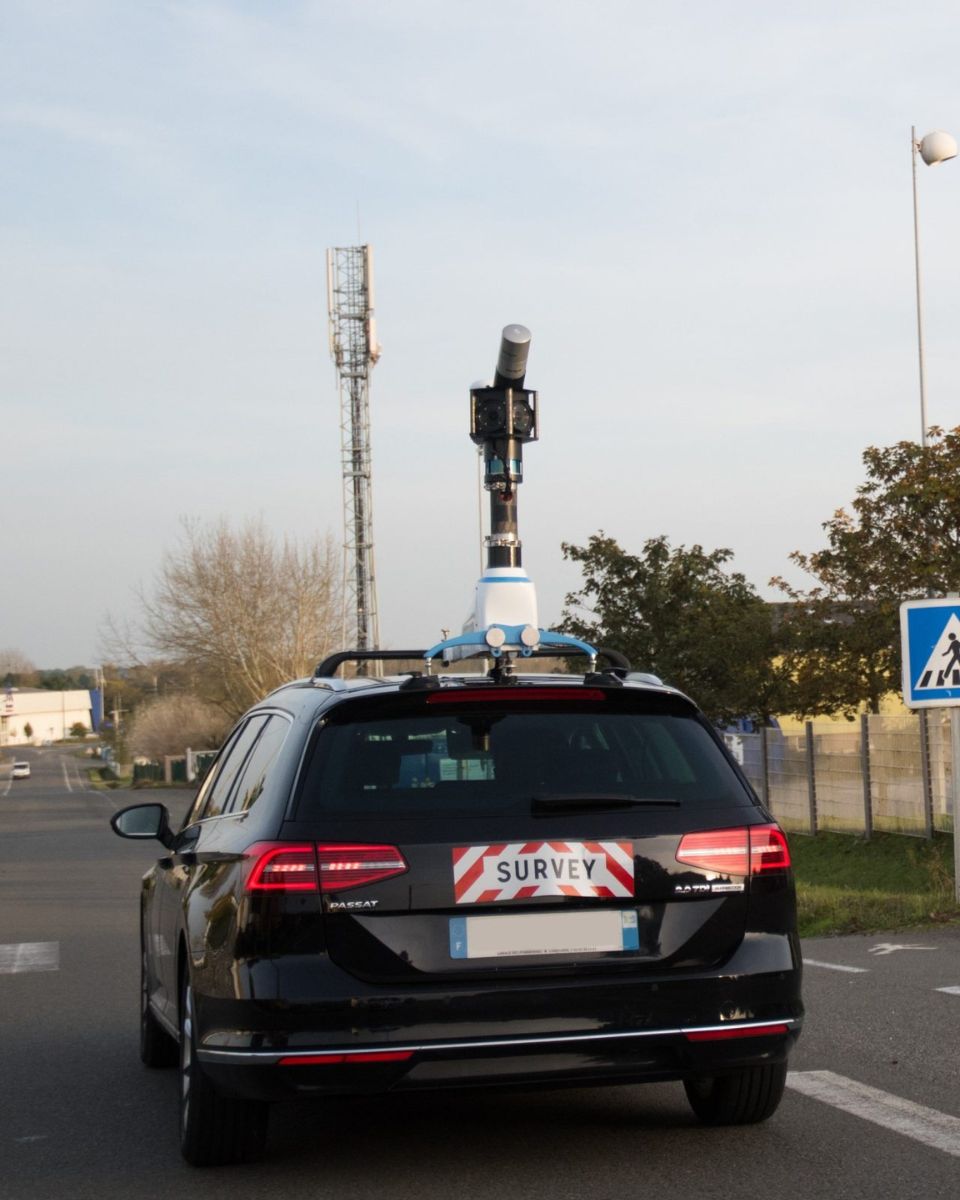
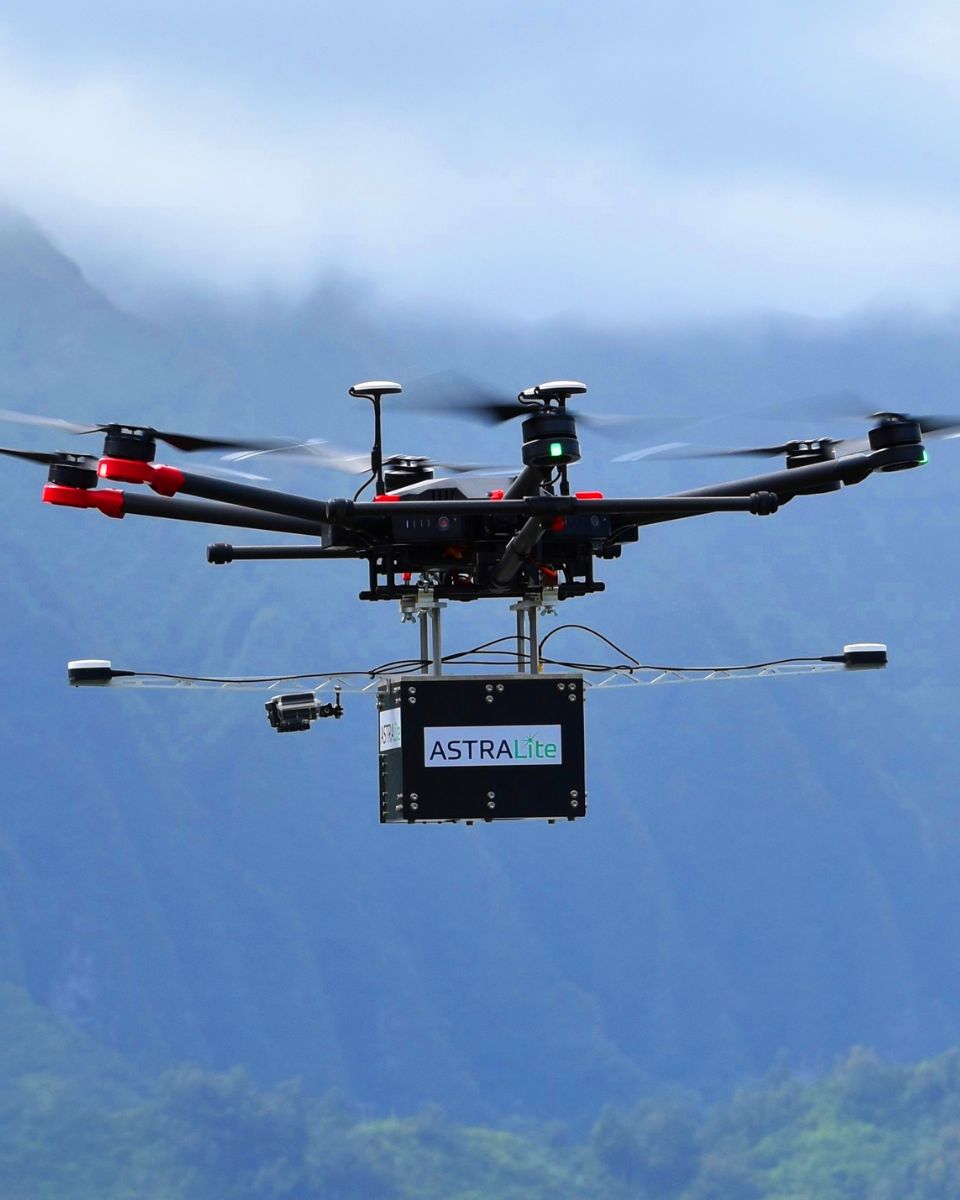
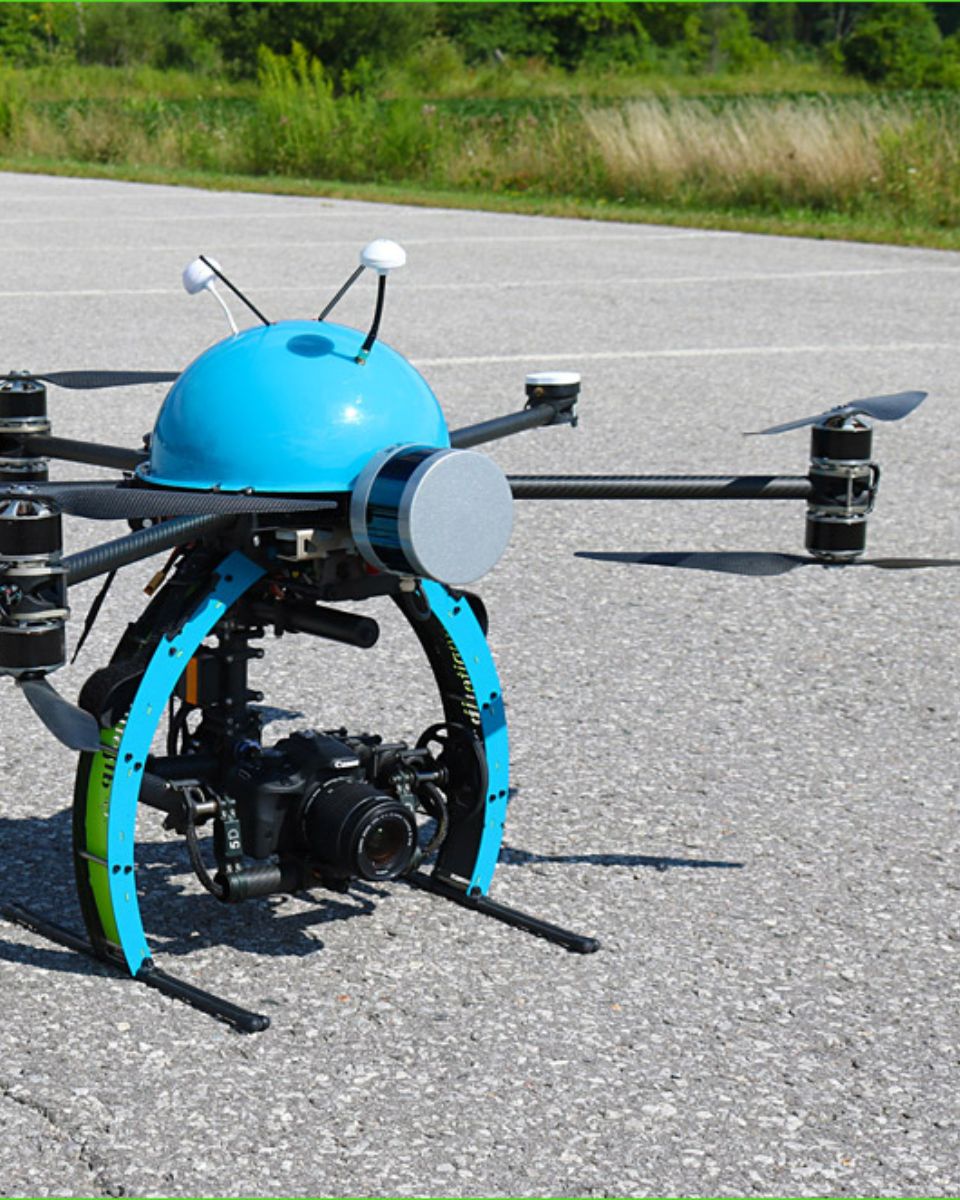
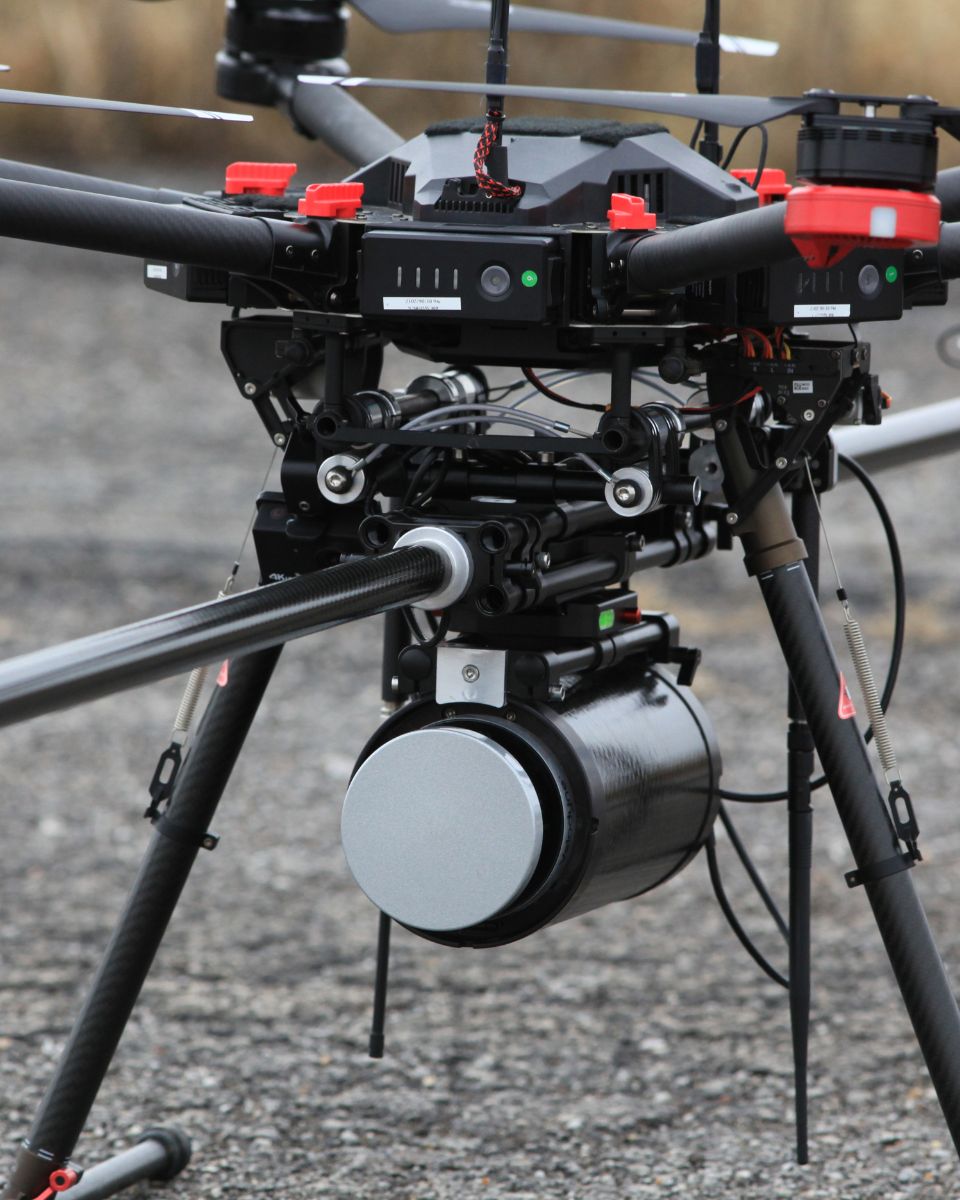

De pratar om oss
Lyssna direkt på innovatörerna och kunderna som har tagit till sig vår teknik.
Deras rekommendationer och framgångshistorier illustrerar den betydande inverkan våra sensorer har i praktiska UAV-navigeringstillämpningar.


Utforska andra mättillämpningar
Upptäck den fulla potentialen hos våra avancerade tröghetsnavigeringslösningar inom ett brett spektrum av mättillämpningar. Vår teknik stöder operationer till lands, till fots, i luften och till sjöss. Den säkerställer tillförlitlig data, hög precision och konsekventa prestanda i alla miljöer.
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Hur kan jag kombinera inertsytor med en LiDAR för drönarkartering?
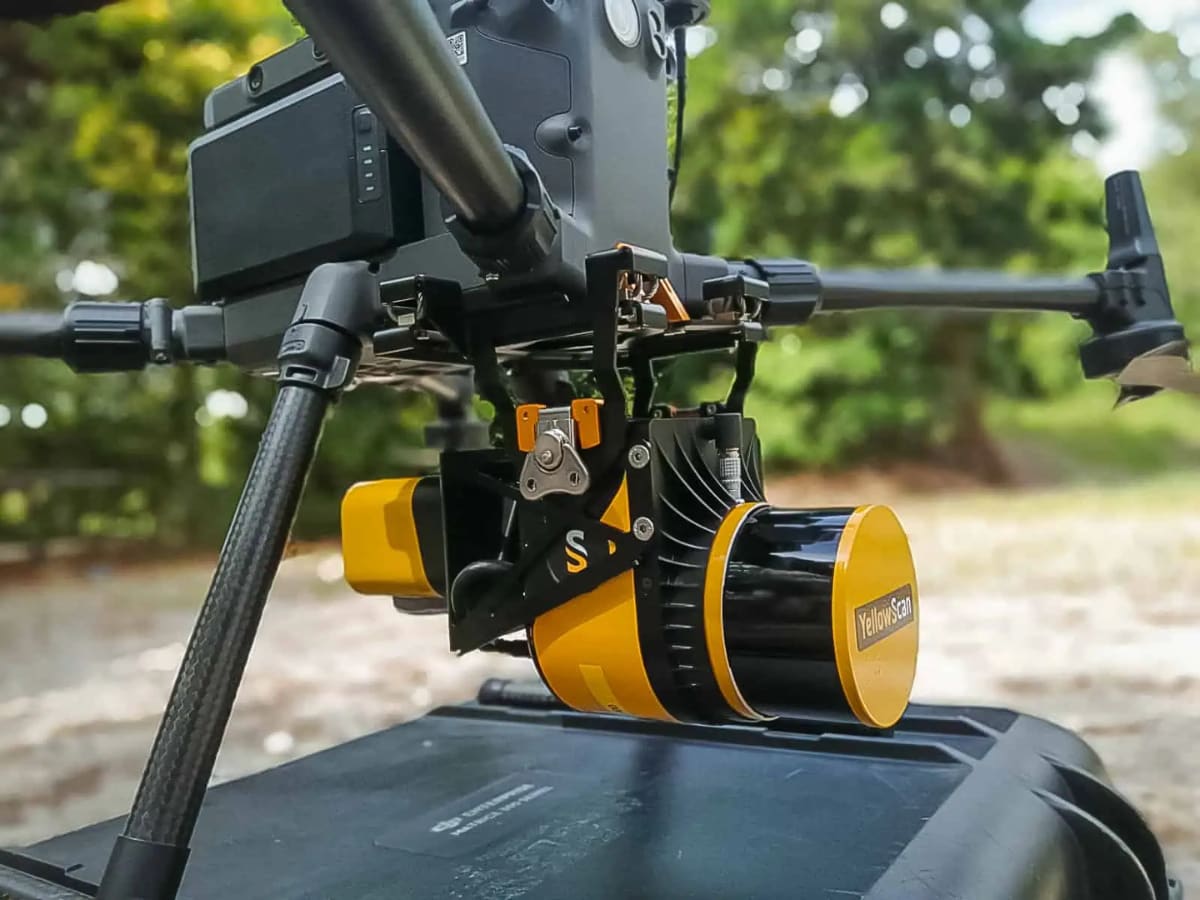
Genom att kombinera SBG Systems inertsytor med LiDAR för drönarkartering förbättras både noggrannhet och tillförlitlighet vid insamling av exakta geospatiala data.
Så här fungerar integrationen och så här gynnar den drönarbaserad kartering:
- En fjärranalysmetod som använder laserpulser för att mäta avstånd till jordytan och därmed skapa en detaljerad 3D-karta över terrängen eller strukturer.
- SBG Systems INS kombinerar en IMU med GNSS-data för att tillhandahålla exakt positionering, orientering (pitch, roll, yaw) och hastighet, även i GNSS-störda miljöer.
SBG:s inertsytor synkroniseras med LiDAR-datan. INS spårar drönarens position och orientering noggrant, medan LiDAR samlar in detaljer om terrängen eller objekten nedanför.
Genom att känna till drönarens exakta orientering kan LiDAR-datan positioneras med stor precision i 3D-rymden.
GNSS-komponenten tillhandahåller global positionering, medan IMU:n erbjuder orienterings- och rörelsedata i realtid. Denna kombination säkerställer att även när GNSS-signalen är svag eller otillgänglig (t.ex. nära höga byggnader eller täta skogar), kan INS fortsätta att spåra drönarens bana och position, vilket möjliggör en konsekvent LiDAR-kartering.
Vad är georeferering inom flygmätning?
Georeferering är processen att anpassa geografisk data (såsom kartor, satellitbilder eller flygbilder) till ett känt koordinatsystem så att den placeras korrekt på jordens yta.
Detta gör att datan kan integreras med annan rumslig information, vilket möjliggör exakta platsbaserade analyser och karteringar.
Inom mätningstekniken är georeferering helt avgörande för att säkerställa att data som samlas in med verktyg som LiDAR, kameror eller sensorer på drönare karteras korrekt till verkliga koordinater.
Genom att tilldela latitud, longitud och höjd till varje datapunkt säkerställer georefereringen att den insamlade datan återspeglar exakt plats och orientering på jorden, vilket är avgörande för tillämpningar som geospatial kartering, miljöövervakning och byggplanering.
Georeferering innebär oftast att man använder styrpunkter med kända koordinater, som ofta erhålls via GNSS eller markmätning, för att passa in den insamlade datan i koordinatsystemet.
Denna process är avgörande för att skapa noggranna, tillförlitliga och användbara rumsliga dataset.
Vad är fotogrammetri?
Fotogrammetri är vetenskapen och tekniken för att använda fotografier för att mäta och kartera avstånd, dimensioner och egenskaper hos objekt eller miljöer. Genom att analysera överlappande bilder tagna från olika vinklar möjliggör fotogrammetri skapandet av noggranna 3D-modeller, kartor eller mätningar. Denna process fungerar genom att identifiera gemensamma punkter på flera fotografier och beräkna deras positioner i rymden med hjälp av trianguleringsprinciper.
Fotogrammetri används i stor utsträckning inom olika områden, såsom:
- Topografisk fotogrammetrikartering: Skapande av 3D-kartor över landskap och stadsmiljöer.
- Arkitektur och teknik: För byggnadsdokumentation och strukturell analys.
- Fotogrammetri inom arkeologi: Dokumentation och rekonstruktion av platser och artefakter.
- Flygfotogrammetrisk mätning: För fastighetsmätning och byggplanering.
- Skogsbruk och jordbruk: Övervakning av grödor, skogar och förändringar i markanvändning.
När fotogrammetri kombineras med moderna drönare eller UAV:er (obemannade luftfartyg) möjliggör det snabb insamling av flygbilder, vilket gör det till ett effektivt verktyg för storskaliga mät-, bygg- och miljöövervakningsprojekt.
Vad är en IMU?
En tröghetsmättendhet (IMU) är en kompakt sensormodul som mäter en plattforms rörelse och orientering genom att registrera dess linjära accelerationer och vinkelhastigheter. I sin kärna integrerar en IMU tre accelerometrar och tre gyroskop arrangerade längs ortogonala axlar för att ge sex mätgrader.
Accelerometrar känner av hur plattformen accelererar i rymden, medan gyroskop spårar hur den roterar. Genom att bearbeta dessa mätningar tillsammans ger en IMU exakt information om förändringar i hastighet, orientering och kurs utan att förlita sig på några externa signaler. Detta gör IMU:er oumbärliga för navigation i miljöer där GPS är otillgängligt, opålitligt eller avsiktligt stört. Deras prestanda beror i hög grad på sensor kvalitet, kalibrering och hur väl fel – såsom bias, brus, skalfaktorer och felinriktningar – kontrolleras.
IMU:er av hög kvalitet omfattar avancerad kalibrering, termisk kompensation, vibrationsfiltrering och mekanismer för biasstabilitet för att säkerställa att fel inte ackumuleras snabbt över tid. På grund av dessa egenskaper används IMU:er inom ett brett spektrum av tillämpningar – från UAV:er, svävande robotvapen och autonoma fordon till AUV:er, robotteknik och industriella stabiliseringssystem – vilket ger robust och kontinuerlig medvetenhet om rörelse och orientering även under de svåraste driftsförhållandena.
