SLAM-baserad mobil kartläggning
vMS3D är ett mobilt kartläggningssystem som kombinerar det bästa från tröghets-, GNSS och SLAM-teknik.
”Ellipse INS ger mycket, mycket exakta hastighetsdata.” | Herr Ninot, grundare av VIAMETRIS
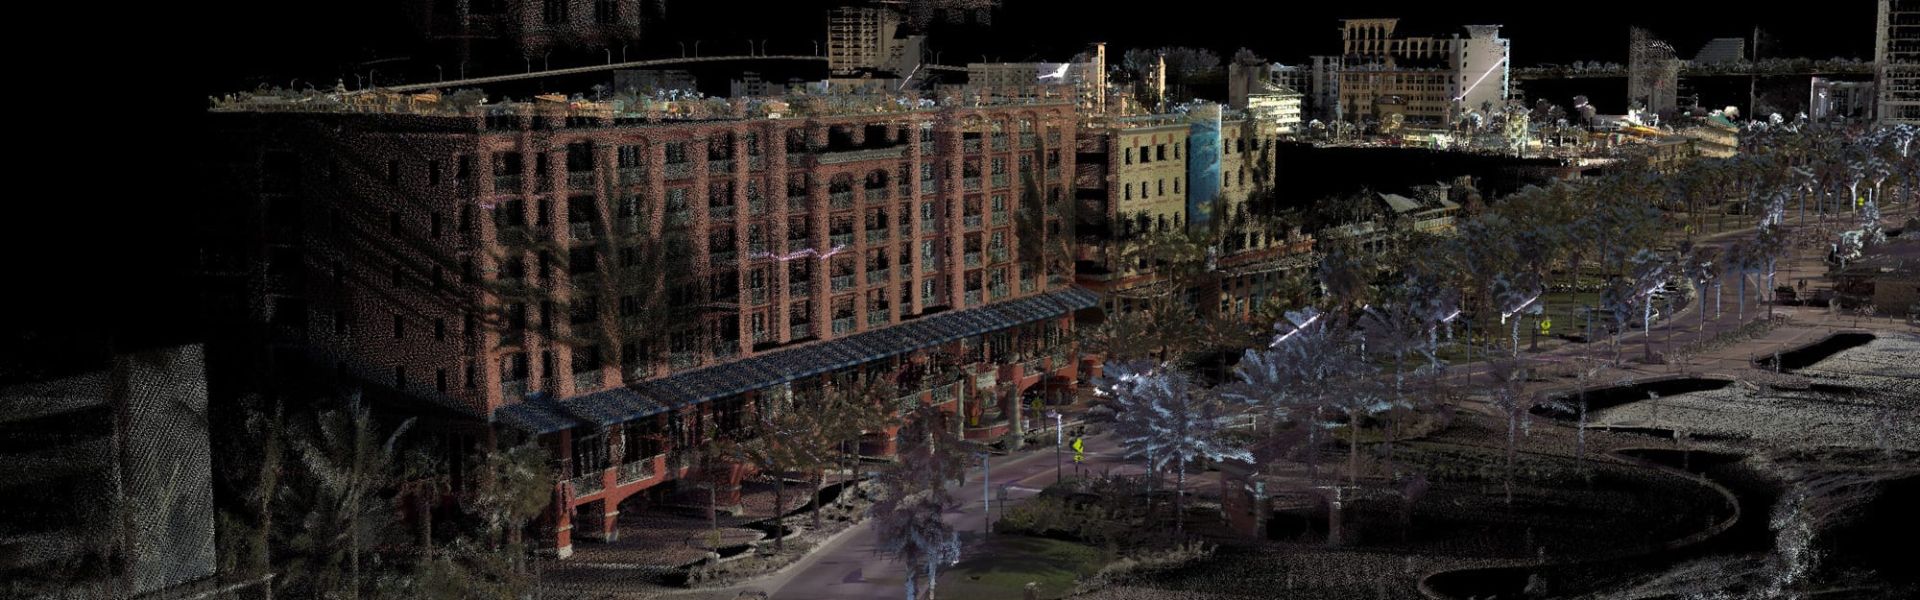
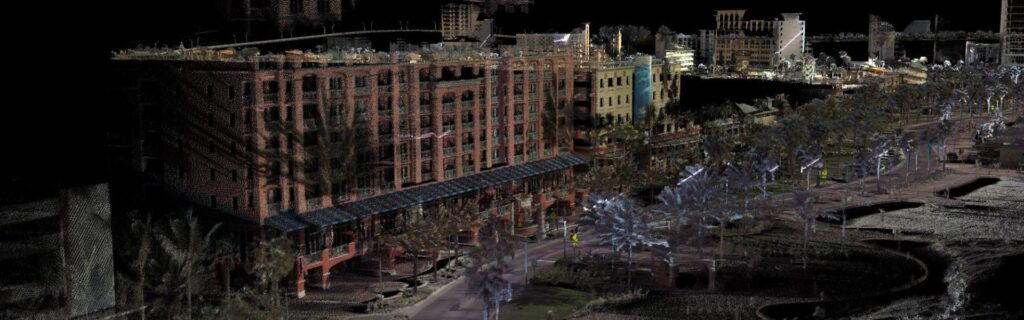
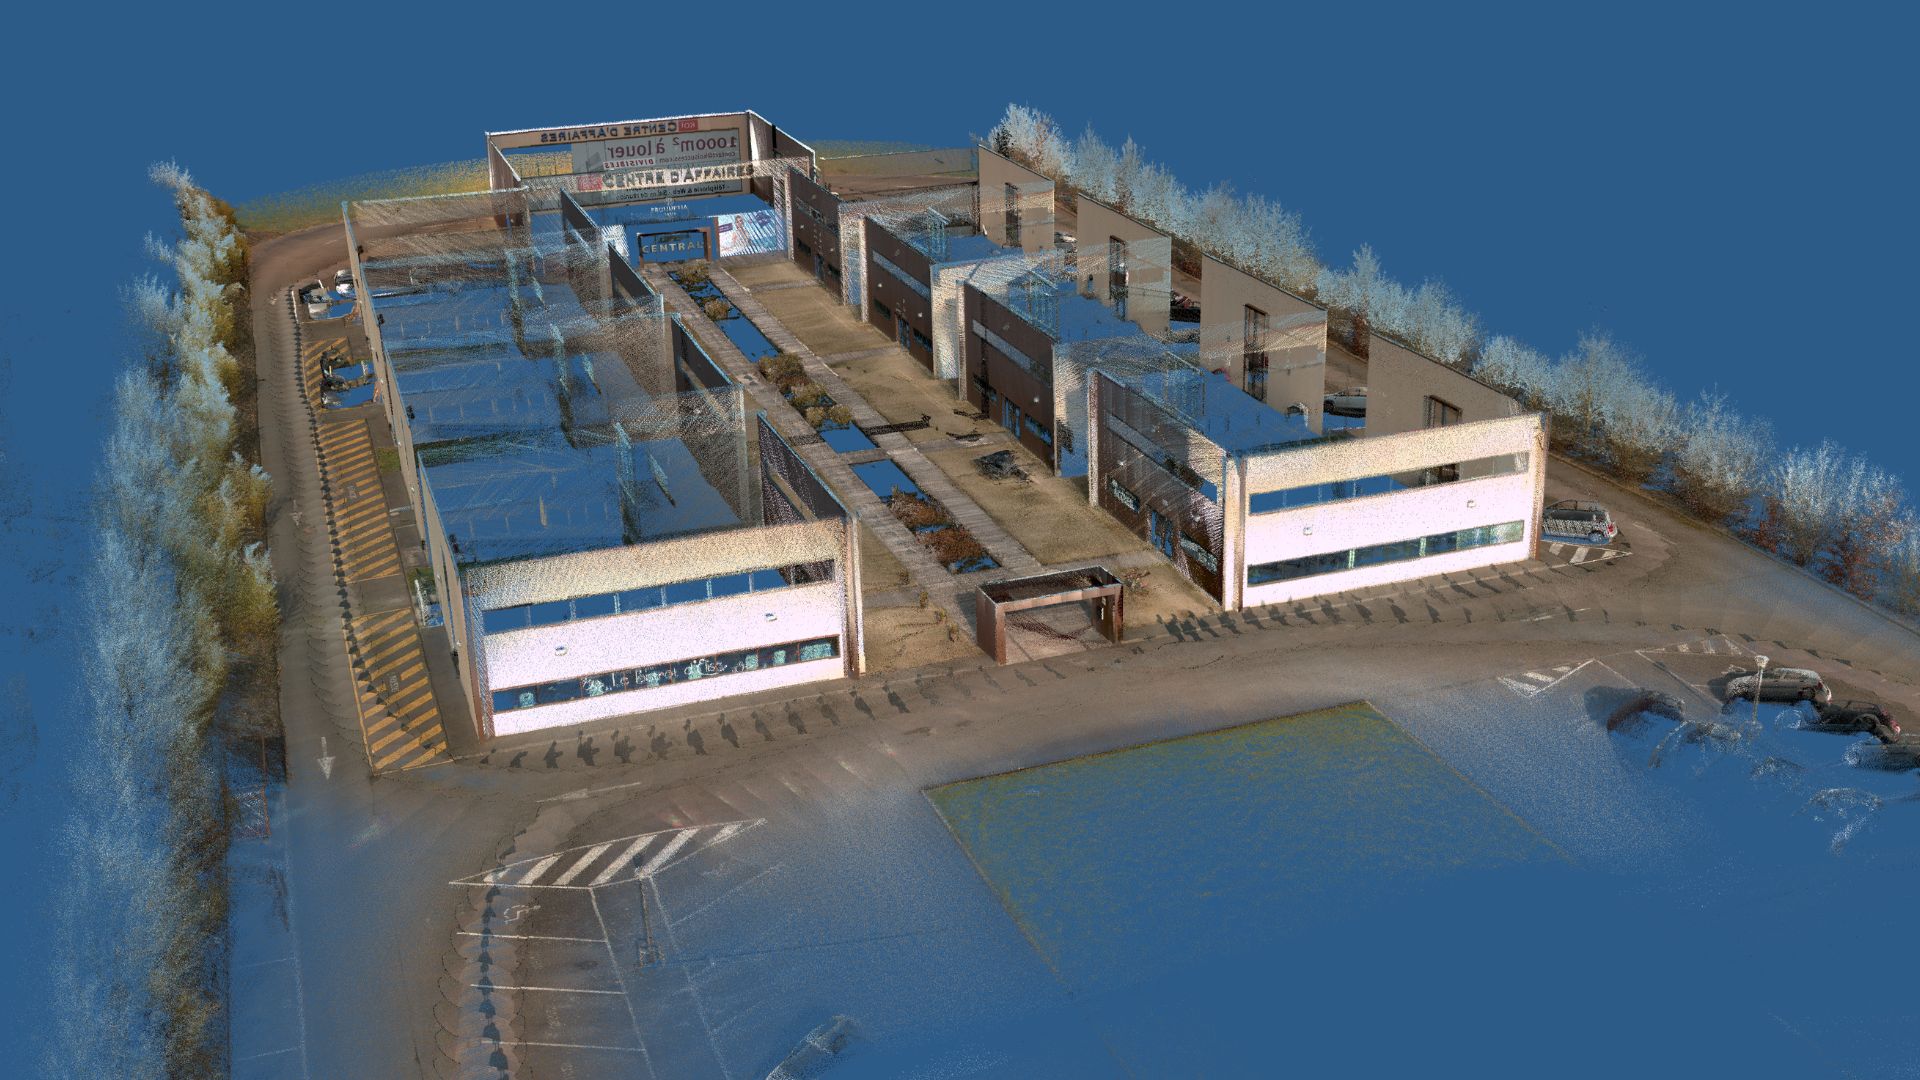
VIAMETRIS är en pionjär inom utvecklingen av SLAM-baserade lösningar. För två år sedan lanserade företaget iMS3D, ett system för inomhuskartläggning baserat på SLAM-teknik.
Med utgångspunkt i dessa erfarenheter har företaget nu lanserat en ny lösning: vMS3D, ett mobilt kartläggningssystem som kombinerar det bästa från tröghetsteknik, GNSS och SLAM-teknik för att erbjuda en innovativ lösning med ett attraktivt förhållande mellan prestanda och pris.
Det smartaste mobila kartläggningssystemet
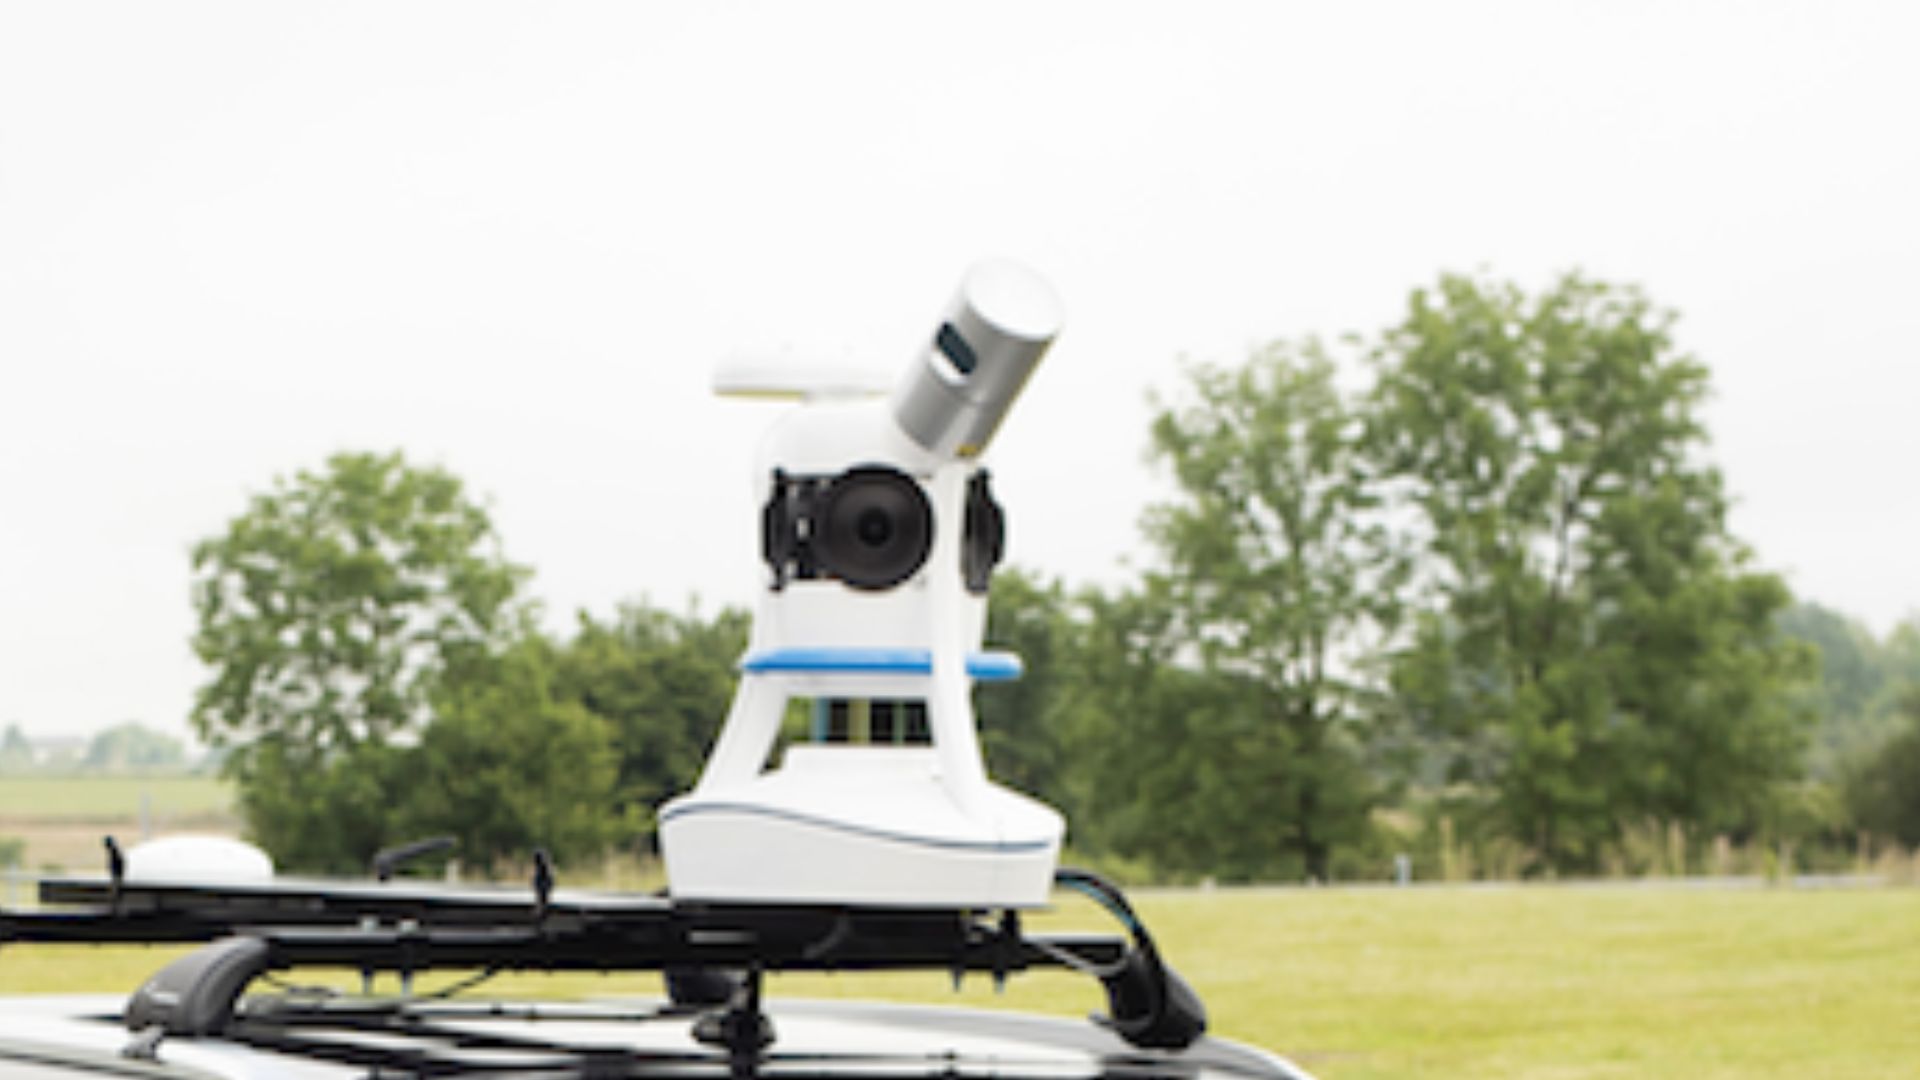
vMS3D ser ut som ett klassiskt mobilt kartläggningssystem (MMS). Det innehåller en 360°-kamera, en roterande LiDAR-sensor och ett internt navigationssystem med en GNSS -mottagare.
Det enkla automatiska arbetsflödet avslöjar inte den subtila och ändå sofistikerade interna beräkningen som gör systemet unikt. Faktum är att vMS3D är utrustat med en extra LiDAR som används för SLAM-beräkningar.
Efter datainsamlingen analyserar efterbearbetningsprogramvaran – kallad PPiMMS – automatiskt i vilka situationer en ” GNSS ” är tillräcklig, när tröghetsnavigering är att föredra eller när SLAM krävs.
Det bästa inom GNSS, tröghetsnavigering och SLAM
vMS3D-lösningen tar hänsyn till fördelarna och nackdelarna med respektive teknik, beroende på användningsförhållandena:
- GNSS: När ” GNSS ”-mottagaren levererar tillförlitliga data, till exempel i en miljö med fri sikt, baseras lösningen på dess position. Om ett avbrott eller en störning i ” GNSS ” inträffar väljer systemet mellan tröghetsbaserade eller SLAM-baserade data
- SLAM: Den position som beräknas med hjälp av SLAM är att föredra i tätbebyggda miljöer där omgivande objekt är mycket varierande och ligger nära varandra, till exempel i stadskanjoner eller skogar. SLAM-funktionerna är begränsade i miljöer där objekten ligger för långt bort eller inte går att urskilja.
- Tröghetsnavigering: Hastighets- och orienteringsinformation från det tröghetsbaserade navigationssystemet (INS) kan underlätta navigeringen i alla fall där GNSS och SLAM har begränsningar. Det tröghetsbaserade navigationssystemet tillhandahåller rull- och lutningsvinklar för att kalibrera alla LiDAR-data, så att punktmolnet refereras till marknivå. Vridhastigheter är också till stor hjälp, särskilt när en plötslig riktningsändring inträffar. Orienteringskompensation krävs faktiskt mellan två skanningar när LiDAR-sensorn är i rörelse.
Ellipse-D, Det smarta valet av VIAMETRIS
Eftersom han redan var mycket nöjd med Ellipse sin iMS3D för inomhusbruk, behövde Jérôme Ninot, grundaren av VIAMETRIS, inte leta särskilt länge för att välja en INS till sitt nya innovativa projekt.
”Ellipse INS ger mycket, mycket exakta hastighetsdata”, säger Ninot.
Den innovativa SLAM-beräkningen gör att VIAMETRIS kan förlita sig på miniatyriserade och kostnadseffektiva tröghetssensorer, medan andra system på marknaden kräver tröghetssystem med högre noggrannhet. Ellipse -sensorerna levererar en lägesnoggrannhet på 0,1°.
Ninot valde dessutom modellen Ellipse-D för dess allt-i-ett-koncept och miniatyrformat, samt den inbyggda RTK-mottagaren GNSS .
”Med en integrerad INS som Ellipse-D, som erbjuder ett enda kommunikationsgränssnitt och inbyggd synkronisering med GNSS och LiDAR, har vi kunnat fokusera på vår SLAM-expertis”, tillägger VD:n, innan han påpekar att färre kablar alltid är ett bra val.
Ellipse-D, en partner för många uppgifter
Ellipse-D, som är integrerad i denna innovativa lösning, utför flera uppgifter. För det första tillhandahåller den rull- och lutningsvinklar för att kalibrera alla LiDAR-data, så att punktmolnet refereras till marknivå.
För det andra är Ellipse-D:s vridningshastigheter mycket användbara, särskilt när en plötslig riktningsförändring inträffar. Det krävs nämligen orienteringskompensation mellan två skanningar när LiDAR-enheten är i rörelse.
Slutligen, Ellipse-D sammanfogar i realtid information från tröghetsmätare och GNSS för att tillhandahålla utmärkta hastighetsmätningar, vilket också är mycket viktigt för att kontinuerligt stödja vMS3D:s interna algoritmer.
Ellipse-D
Ellipse-D är ett tröghetsnavigeringssystem som integrerar en RTK- GNSS en med dubbla antenner och dubbla frekvenser, och som är kompatibel med vår efterbearbetningsprogramvara Qinertia.
Systemet är utformat för robot- och geospatiala tillämpningar och kan kombinera data från odometern med Pulse eller CAN OBDII för förbättrad noggrannhet vid dead reckoning.

Begär en offert på Ellipse-D
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Hur kan jag kombinera inertsytor med en LiDAR för drönarkartering?
Genom att kombinera SBG Systems inertsytor med LiDAR för drönarkartering förbättras både noggrannhet och tillförlitlighet vid insamling av exakta geospatiala data.
Så här fungerar integrationen och så här gynnar den drönarbaserad kartering:
- En fjärranalysmetod som använder laserpulser för att mäta avstånd till jordytan och därmed skapa en detaljerad 3D-karta över terrängen eller strukturer.
- SBG Systems INS kombinerar en IMU med GNSS-data för att tillhandahålla exakt positionering, orientering (pitch, roll, yaw) och hastighet, även i GNSS-störda miljöer.
SBG:s inertsytor synkroniseras med LiDAR-datan. INS spårar drönarens position och orientering noggrant, medan LiDAR samlar in detaljer om terrängen eller objekten nedanför.
Genom att känna till drönarens exakta orientering kan LiDAR-datan positioneras med stor precision i 3D-rymden.
GNSS-komponenten tillhandahåller global positionering, medan IMU:n erbjuder orienterings- och rörelsedata i realtid. Denna kombination säkerställer att även när GNSS-signalen är svag eller otillgänglig (t.ex. nära höga byggnader eller täta skogar), kan INS fortsätta att spåra drönarens bana och position, vilket möjliggör en konsekvent LiDAR-kartering.
Vad är flerstråleekolodning?
Multibeam Echo Sounding (MBES) är en avancerad teknik för hydrografisk mätning som används för att kartera havsbotten och undervattensstrukturer med hög precision.
Till skillnad från traditionella enkelsstråliga ekolod som mäter djupet vid en enda punkt direkt under fartyget, använder MBES en uppsättning sonarbalkar för att samtidigt fånga in djupmätningar över en bred korridor av havsbotten. Detta möjliggör detaljerad kartering med hög upplösning av undervattenterräng, inklusive topografi, geologiska formationer och potentiella faror.
MBES-system avger ljudvågor som färdas genom vattnet, studsar mot havsbotten och återvänder till fartyget. Genom att analysera den tid det tar för ekot att återvända beräknar systemet djupet vid flera punkter, vilket skapar en heltäckande karta över undervattenslandskapet.
Denna teknik är avgörande för en rad tillämpningar, inklusive navigation, marin konstruktion, miljöövervakning och resursetablering, och tillhandahåller kritiska data för säkra maritima verksamheter och hållbar förvaltning av marina resurser.
Vad är skillnaden mellan RTK och PPK?
Real-Time Kinematic (RTK) är en positioneringsteknik där korrigeringar från ” GNSS ” överförs i nära realtid, vanligtvis via en korrigeringsström i RTCM-format. Det kan dock finnas utmaningar när det gäller att säkerställa ”GNSS ”-korrigeringarna, särskilt vad gäller deras fullständighet, tillgänglighet, täckning och kompatibilitet.
Den största fördelen med PPK jämfört med RTK-efterbearbetning är att databehandlingen kan optimeras under efterbearbetningen, inklusive framåt- och bakåtbearbetning, medan avbrott eller inkompatibilitet i korrigeringarna och deras överföring vid realtidsbearbetning leder till sämre positioneringsnoggrannhet.
En första viktig fördel med efterbearbetning (PPK) enligt GNSS jämfört med realtid (RTK) är att det system som används ute på fältet inte behöver ha någon datalänk eller radio för att överföra RTCM-korrigeringarna från CORS till systemetINS/GNSS .
Den främsta begränsningen för införandet av efterbearbetning är kravet att den slutliga applikationen ska påverka miljön. Å andra sidan, om din applikation klarar den extra bearbetningstid som krävs för att ta fram en optimerad bana, kommer det att avsevärt förbättra datakvaliteten för alla dina leverabler.
