Amerikanska militärkyrkogårdar har digitaliserats för ett högtidligt uppdrag
”Vi valde Ellipse-D på grund av dess allt-i-ett- GNSS - och tröghetslösning, förpackad i en kompakt enhet med låg strömförbrukning.” | Matthew R. Staley, forskare inom militär teknik och mätstöd vid US Army Geospatial Center
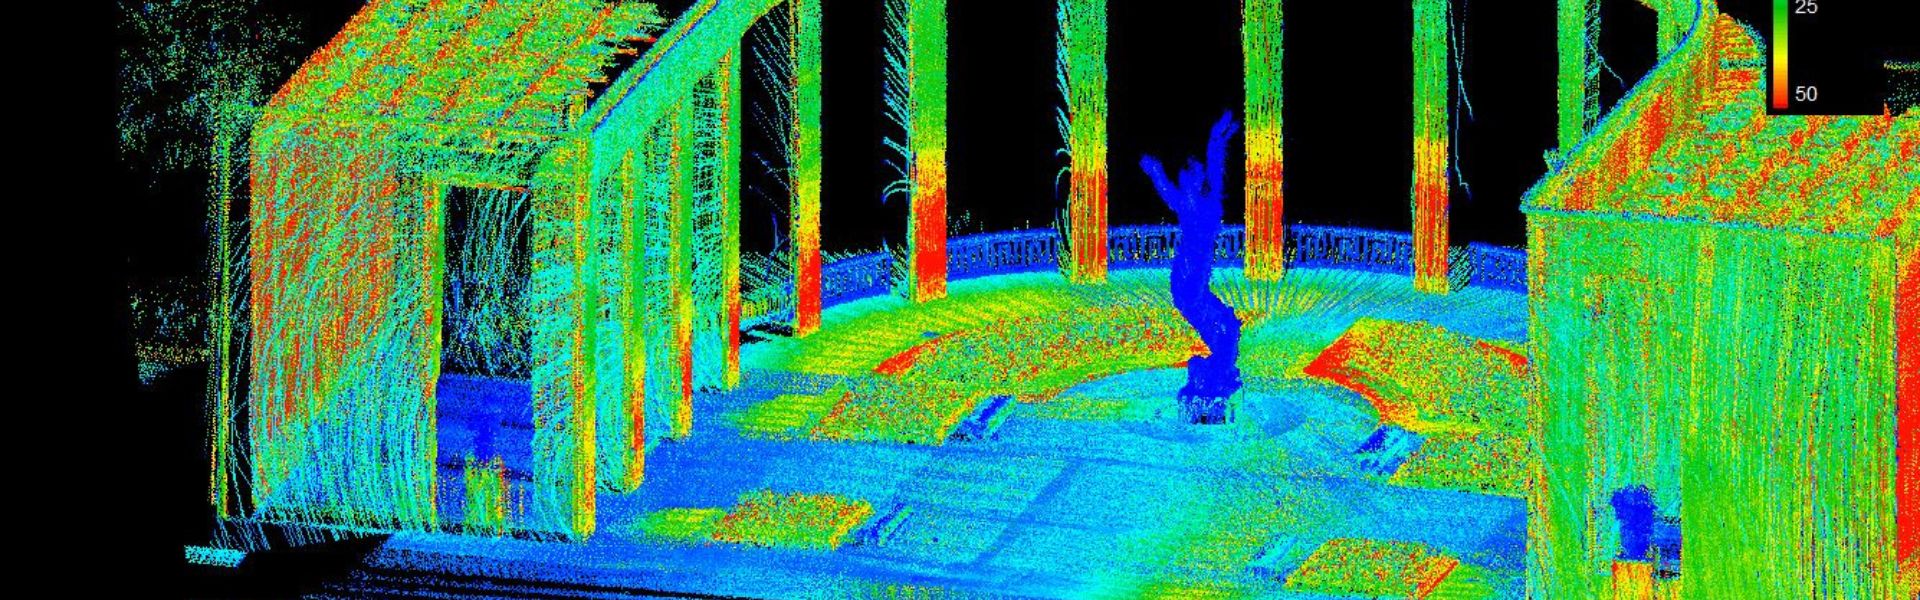
Army Geospatial Center (AGC) har använt innovativa metoder för att hjälpa besökare på amerikanska militärkyrkogårdar att hitta sina anhöriga.
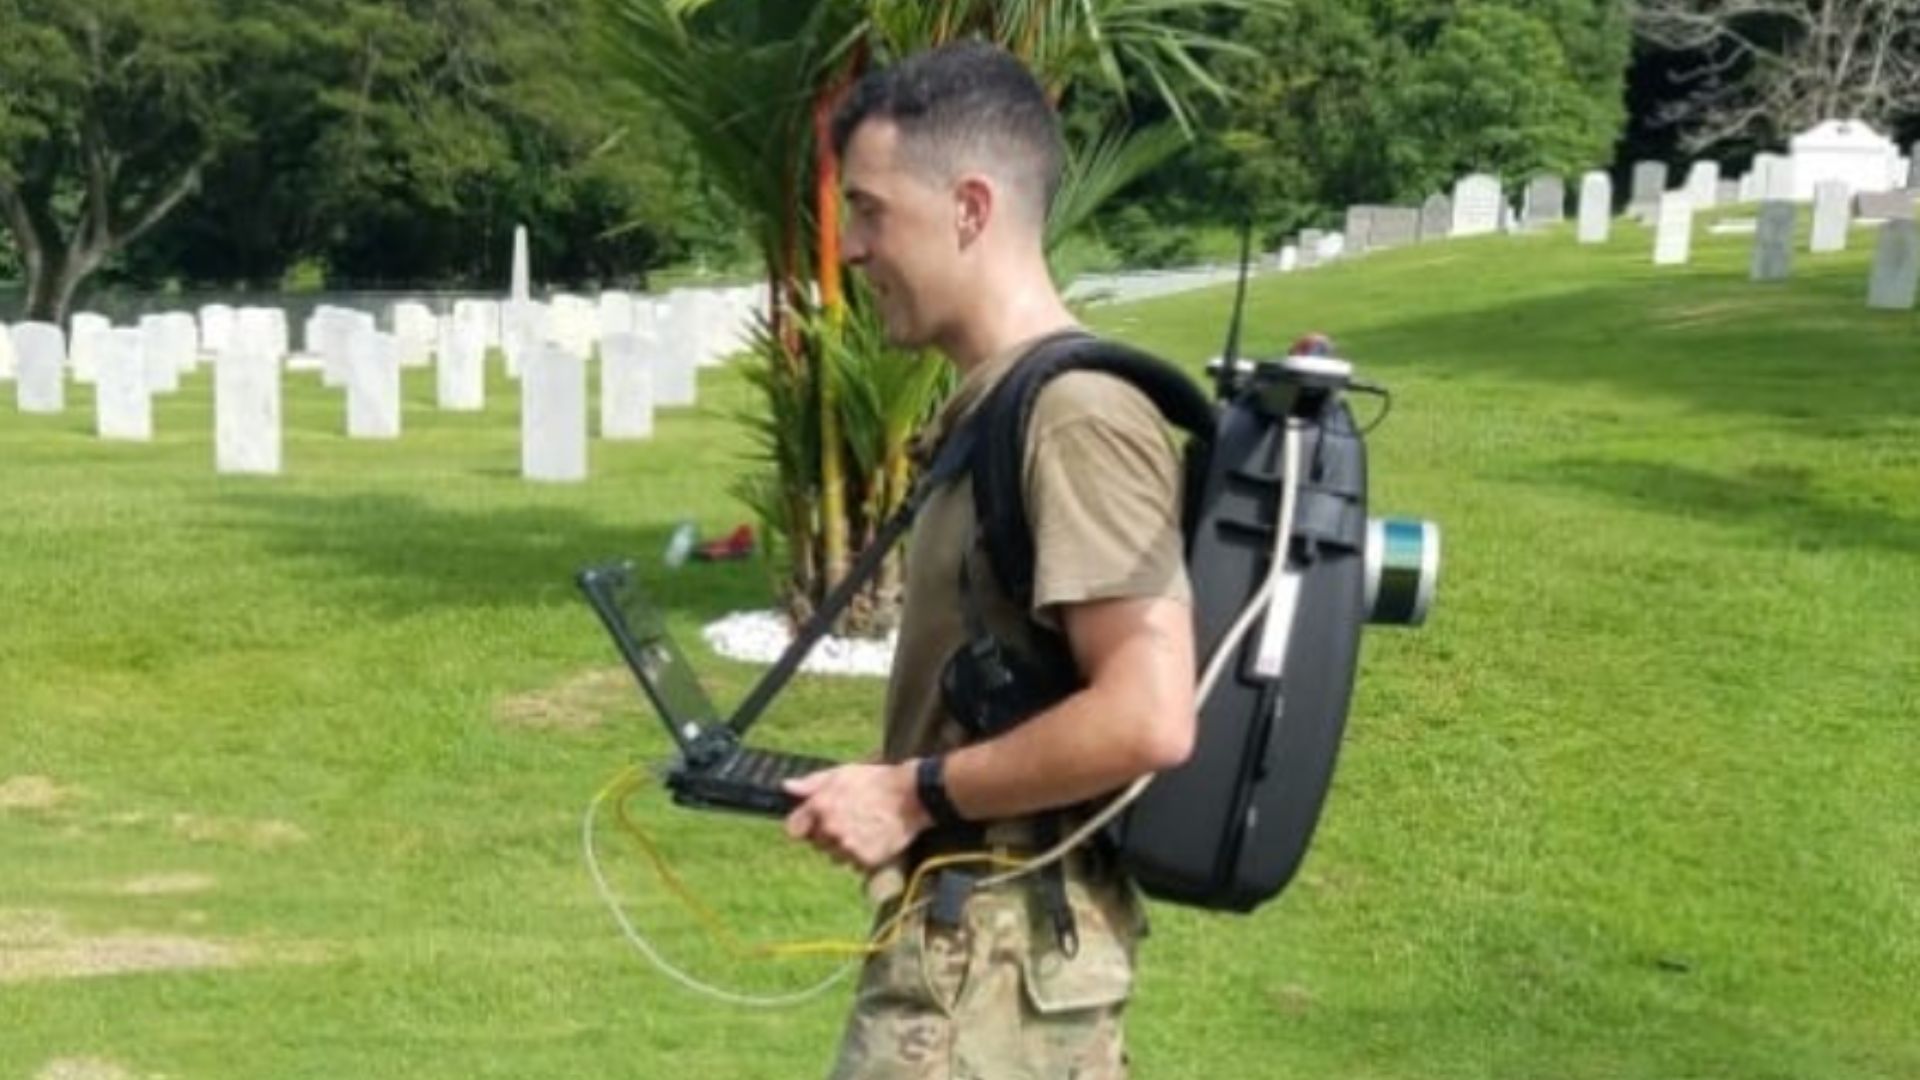
Traditionella GPS-mätmetoder och digitalisering genom 3D-kartläggning har integrerats och monterats på en ryggsäck som specialtillverkats för datainsamlingsdelen av detta projekt.
Ett webbgränssnitt som fungerar som frontend för de insamlade uppgifterna erbjuder besökarna ett enkelt sätt att hitta sina anhöriga och få tillgång till utökad information som lagras i GIS-databasen.
Ett pilotprojekt för ett högtidligt uppdrag
Att hitta en viss gravsten på en amerikansk nationalkyrkogård kräver ofta omfattande och tidskrävande granskningar av register från förvaltarnas sida.
För att hjälpa besökare att enkelt hitta sina anhöriga har Army Geospatial Center (AGC) i samarbete med Arlington National Cemetery (ANC) genomfört ett pilotprojekt som omfattar kyrkogårdarna i Corozal (Panama) och Normandie (Frankrike), vilka tillsammans består av mer än 15 000 gravplatser.
Detta omfattande projekt kombinerar traditionella mätmetoder med modern teknik för att skapa virtuella modeller av båda kyrkogårdarna.
Modellerna omfattar inte bara den underliggande terrängen och GPS-koordinaterna för varje gravsten eller minnesmärke, utan även detaljer som vägar, trottoarer, träd, kantstenar, rännstenar, monument och många andra konstgjorda strukturer med en uppskattad noggrannhet på 10 cm (3,9 tum).
Geolokaliserade fotografier av fram- och baksidan av varje gravsten, som underlättar identifieringen, kompletterade insamlingslösningen.
De insamlade uppgifterna bearbetades och integrerades på ENFIRE-bärbara datorn. Tack vare dessa innovationer kan besökare få tillgång till kyrkogårdsdata, söka efter anhöriga eller hitta historiskt betydelsefulla gravplatser genom att använda kioskerna vid de anläggningar som kör programmet ANC Explorer.
Virtuella besökare har samma funktionalitet när de använder programmet på sin hemdator eller mobila enhet.
Metod för mobil kartläggning med ryggsäck
För att kartlägga kyrkogårdarna i sin helhet med största möjliga detaljrikedom utvecklade Matthew R. Staley, forskare inom militärteknik och kartläggningsstöd vid US Army Geospatial Center, en mobil kartläggningslösning som bärs i ryggsäck.
Användningen av utrustningen minimerar kostnaderna genom att minska insamlingstiderna och tillhandahålla data i format som är lätta att hantera. Den utnyttjar verktyg som används av den amerikanska militärens kartläggningstjänst, kallade ENFIRE och GPS-S.
”Jag kopplade ihop en LiDAR från Velodyne med det tröghetsnavigeringssystemet Ellipse-D (INS) med inbyggd RTK-GPS från SBG Systems”, förklarar Matthew R. Staley.
Han valde ” Ellipse-D” på grund av dess allt-i-ett- GNSS - och tröghetslösning, förpackad i en kompakt enhet med låg strömförbrukning.
” INS ” /GNSS erbjuder rörelsekompensation och georeferering av punktmoln. Dessutom installerades en RTK-basstation (Real Time Kinematic) på kyrkogården för maximal noggrannhet. Därtill hanterade programvaran Hypack det genererade punktmolnet på ett effektivt sätt.
Justering av den magnetiska deklinationen
En av utmaningarna var kalibreringen av magnetometern, som påverkas av järnhalten på platsen. Den magnetiska deklinationen varierar beroende på plats; därför förändrades den magnetiska deklinationen när ryggsäcken transporterades från USA till Frankrike.
Den amerikanska myndigheten för oceanografi och atmosfär (NOAA) uppdaterar en global karta över jordens magnetfält vart femte år.
Denna karta kan användas för att, givet en specifik plats och ett specifikt datum, bestämma den magnetiska deklinationen på just den platsen.
SBG Systems integrerar denna karta i sina tröghetsnavigeringssystem, vilket möjliggör automatisk kurs mot den sanna norden vid användning av magnetometrar.
Mätning runt träd
En annan utmaning var att utföra mätningar i närheten av vissa trädslag som i hög grad påverkar satellitmottagningen. Staley anpassade datainsamlingsförfarandet för att kompensera för detta problem och fortsätter att undersöka metoder för att ytterligare minska vegetationens inverkan på mottagningen.
Dessutom kommer man att undersöka möjligheten att minska LiDAR-räckvidden för att uppnå bättre noggrannhet (+/- 5 cm totalt) som ett sätt att minska artefakter orsakade av girrörelser.
”Jag kommer snart att testa efterbearbetningsprogramvaran Qinertia från SBG, den kan bidra till att upprätthålla en stabil noggrannhet under alla förhållanden”, tillägger den amerikanske militäringenjören.
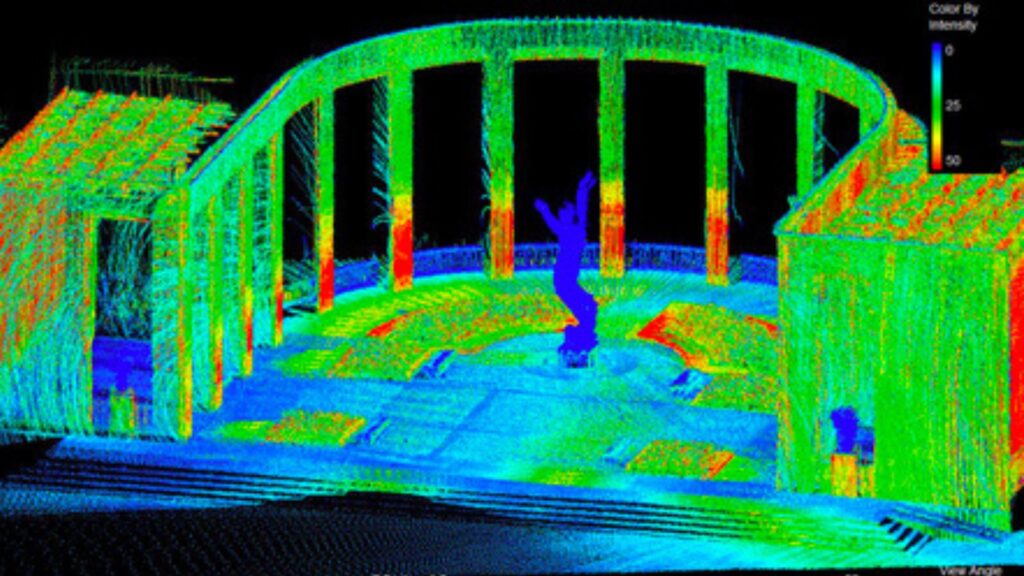
Programvara för kinematisk efterbearbetning (PPK), såsom Qinertia, ger tillgång till RTK-korrigeringar offline och förbättrar prestandan hos tröghetsnavigeringssystem genom att efterbearbeta tröghetsdata tillsammans med rådata från GNSS med hjälp av en beräkningsmetod som kallas ”Forward-Backward-Merge”.
Programvaran Qinertia, som nyligen lanserades, har utformats för att vara intuitiv och lättanvänd och har av oberoende källor beskrivits som den snabbaste programvaran för efterbearbetning på marknaden.
Vad händer härnäst?
Det främsta uppdraget var att samla in data om begravningar och att bekräfta att verktygen ENFIRE, GPS-S och LiDAR var lämpliga för drift och förvaltning av Arlington National Cemetery.
Man insåg att det var möjligt att granska marken, uppdatera register och utvärdera byggnadsarbeten med hjälp av insamlade LiDAR-data.
Dessutom utarbetade man strategiska planer som förbättrade effektiviteten i verksamhetsprocesserna.
Nu när pilotfasen har avslutats samarbetar Army Geospatial Center nära med Arlington National Cemetery och American Battle Monuments Commission för att utvärdera resultaten och fastställa en strategi för framtida förbättringar och innovationer.
De första resultaten visade att kostnaderna minimerades jämfört med tidigare insatser. Dessutom uppnådde flera samhällsgrupper en utmärkt total avkastning på investeringen.
Ellipse-D
Ellipse-D är ett tröghetsnavigeringssystem som integrerar en RTK- GNSS en med dubbla antenner och dubbla frekvenser, och som är kompatibel med vår efterbearbetningsprogramvara Qinertia.
Systemet är utformat för robot- och geospatiala tillämpningar och kan kombinera data från odometern med Pulse eller CAN OBDII för förbättrad noggrannhet vid dead reckoning.

Begär en offert på Ellipse-D
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Tar INS emot indata från externa stödsensorer?
Tröghetsnavigeringssystem (INS) från vårt företag tar emot indata från externa stödsensorer, såsom flygdatasensorer, magnetometrar, vägmätare (odometrar), DVL och andra.
Denna integration gör INS mycket mångsidigt och tillförlitligt, särskilt i GNSS-fria miljöer.
Dessa externa sensorer förbättrar den övergripande prestandan och noggrannheten hos INS genom att tillhandahålla kompletterande data.
Vad är skillnaden mellan AHRS och INS?
Huvudskillnaden mellan ett referenssystem för attityd och kurs (AHRS) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och omfattningen av de data de tillhandahåller.
AHRS tillhandahåller orienteringsinformation – närmare bestämt attityd (hjul- och krängningsvinkel, pitch och roll) samt kurs (yaw) för ett fordon eller en enhet. Det använder vanligtvis en kombination av sensorer, inklusive gyroskop, accelerometrar och magnetometrar, för att beräkna och stabilisera orienteringen. AHRS matar ut vinkelpositionen i tre axlar (pitch, roll och yaw), vilket gör att ett system kan förstå sin orientering i rymden. Det används ofta inom flyg, UAV:er, robotteknik och marina system för att tillhandahålla noggrann attityd- och kursdata, vilket är avgörande för fordonskontroll och stabilisering.
Ett INS tillhandahåller inte bara orienteringsdata (som ett AHRS) utan spårar också ett fordons position, hastighet och acceleration över tid. Det använder tröghetssensorer för att uppskatta rörelse i 3D-rymden utan att förlita sig på externa referenser som GNSS. Det kombinerar de sensorer som finns i AHRS (gyroskop, accelerometrar) men kan även innehålla mer avancerade algoritmer för positions- och hastighetsspårning, ofta integrerat med extern data som GNSS för förbättrad noggrannhet.
Sammanfattningsvis fokuserar AHRS på orientering (attityd och kurs), medan INS tillhandahåller en fullständig uppsättning navigeringsdata, inklusive position, hastighet och orientering.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
