Inomhuskartläggning med ryggsäck
Ellipse-D RTK INS underlättar SLAM-beräkningar och synkroniserar LiDAR och kamera.
”Vi har nu arbetat med SBG Systems i flera år, särskilt med Ellipse -serien. Vi har alltid litat på dessa robusta tröghetssensorer.” | Jérôme N., grundare av VIAMETRIS
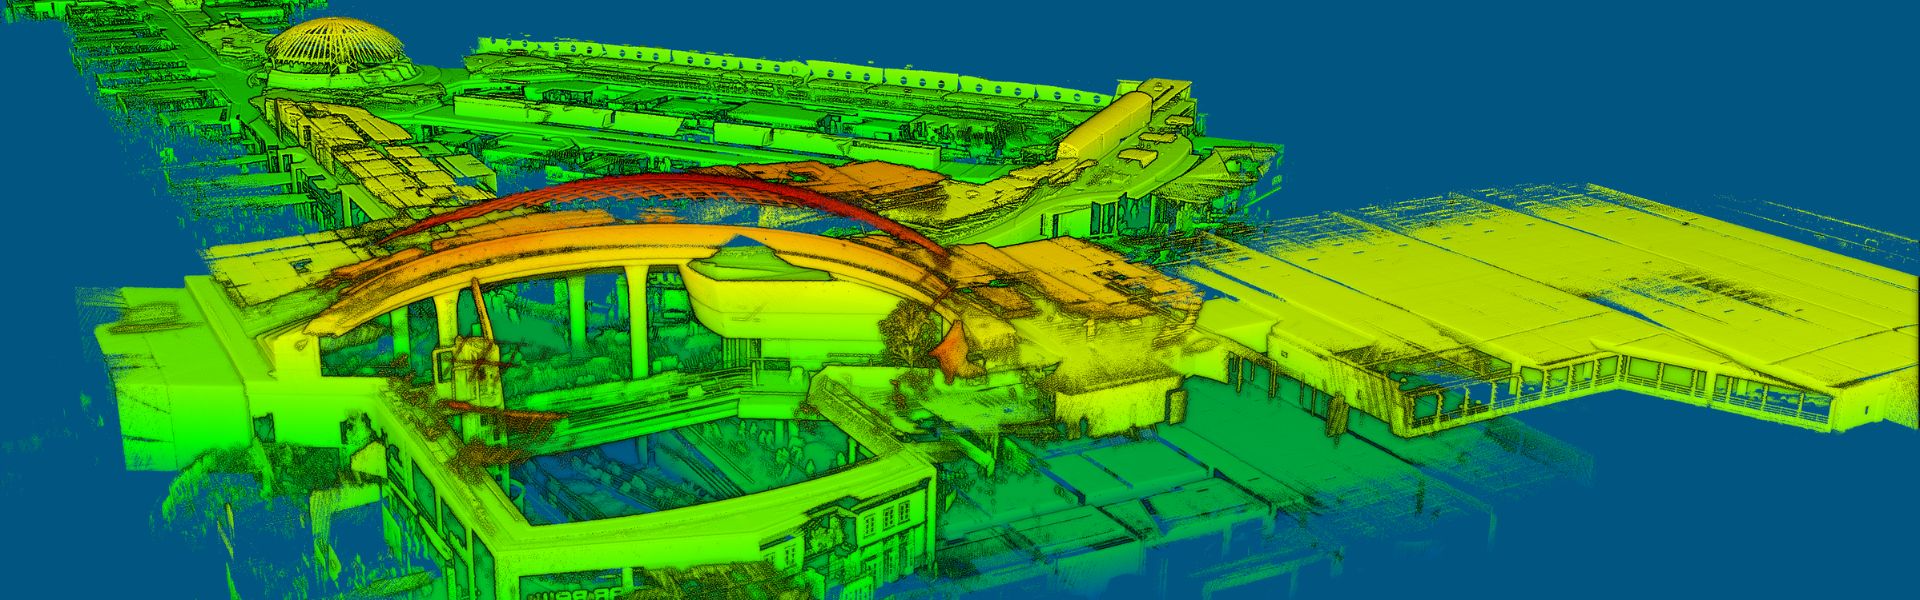
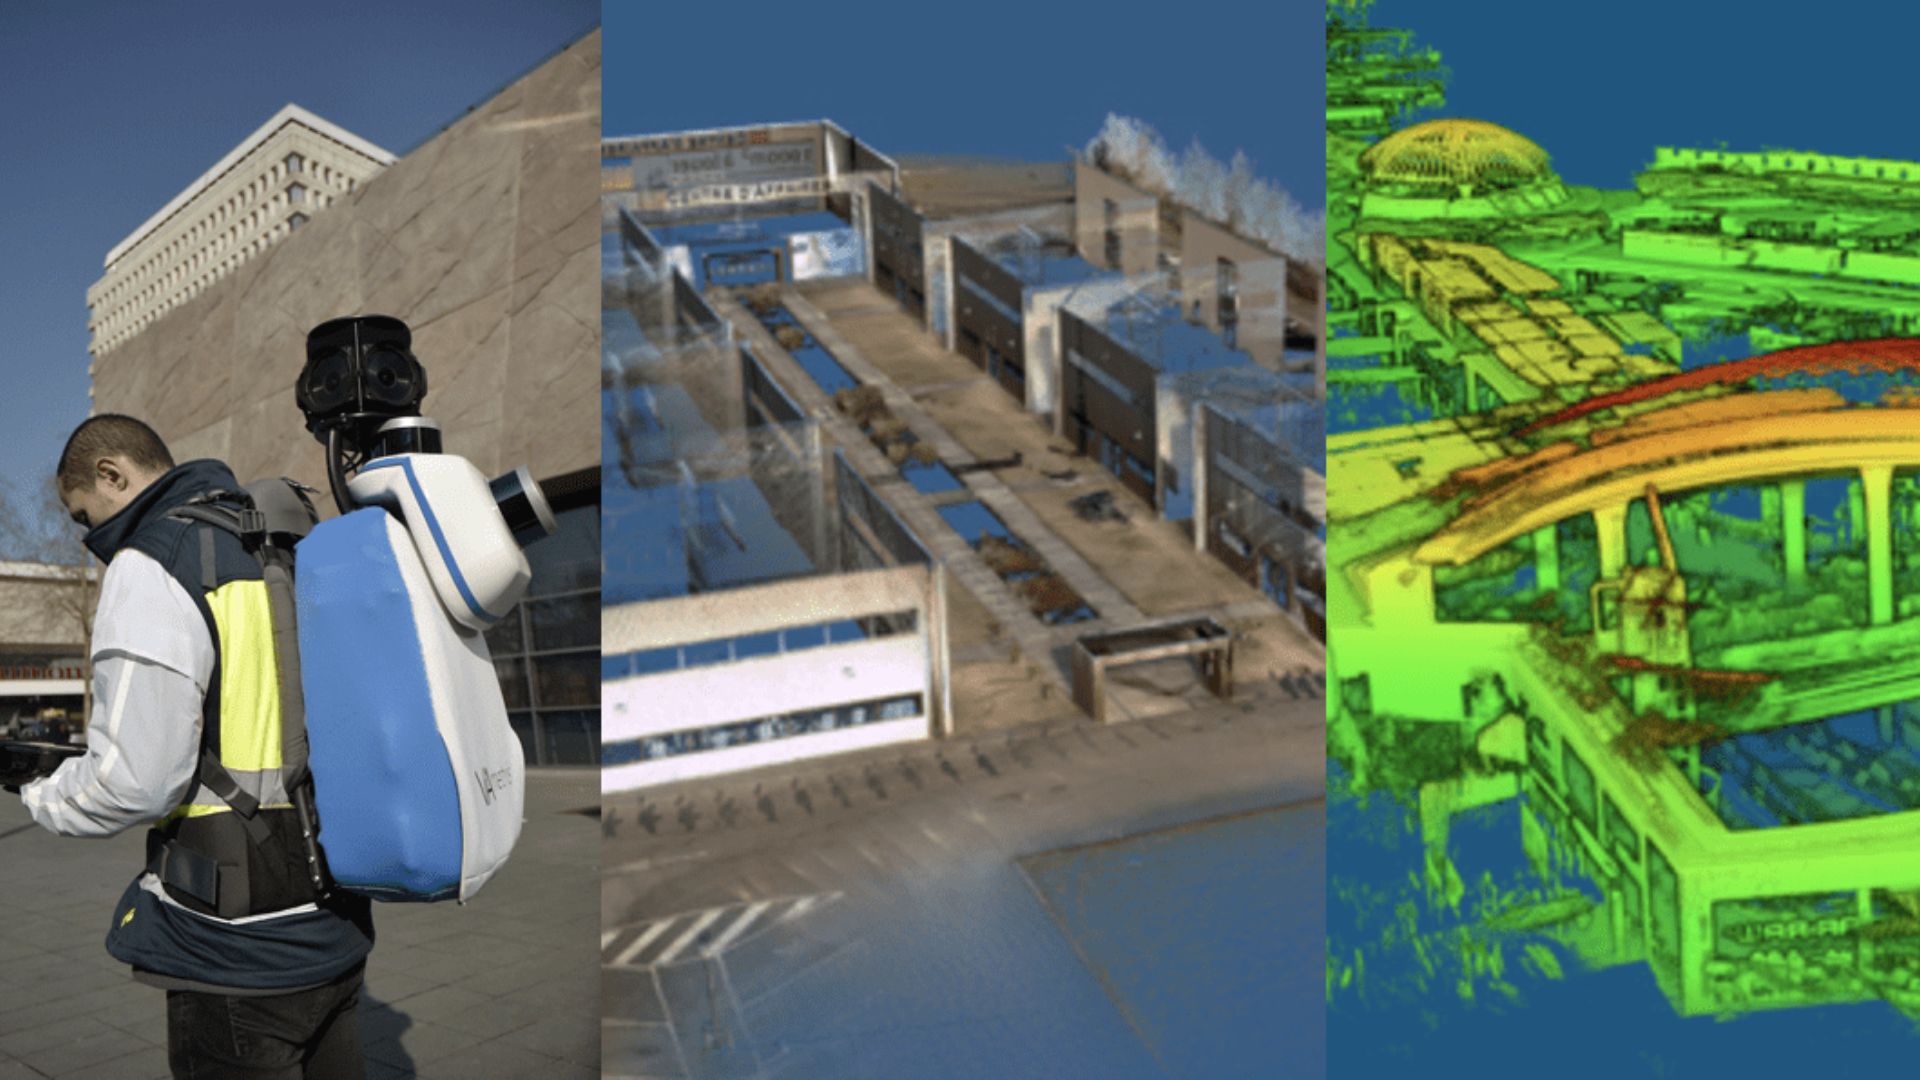
Ryggsäcksbaserat mobilt skanningssystem
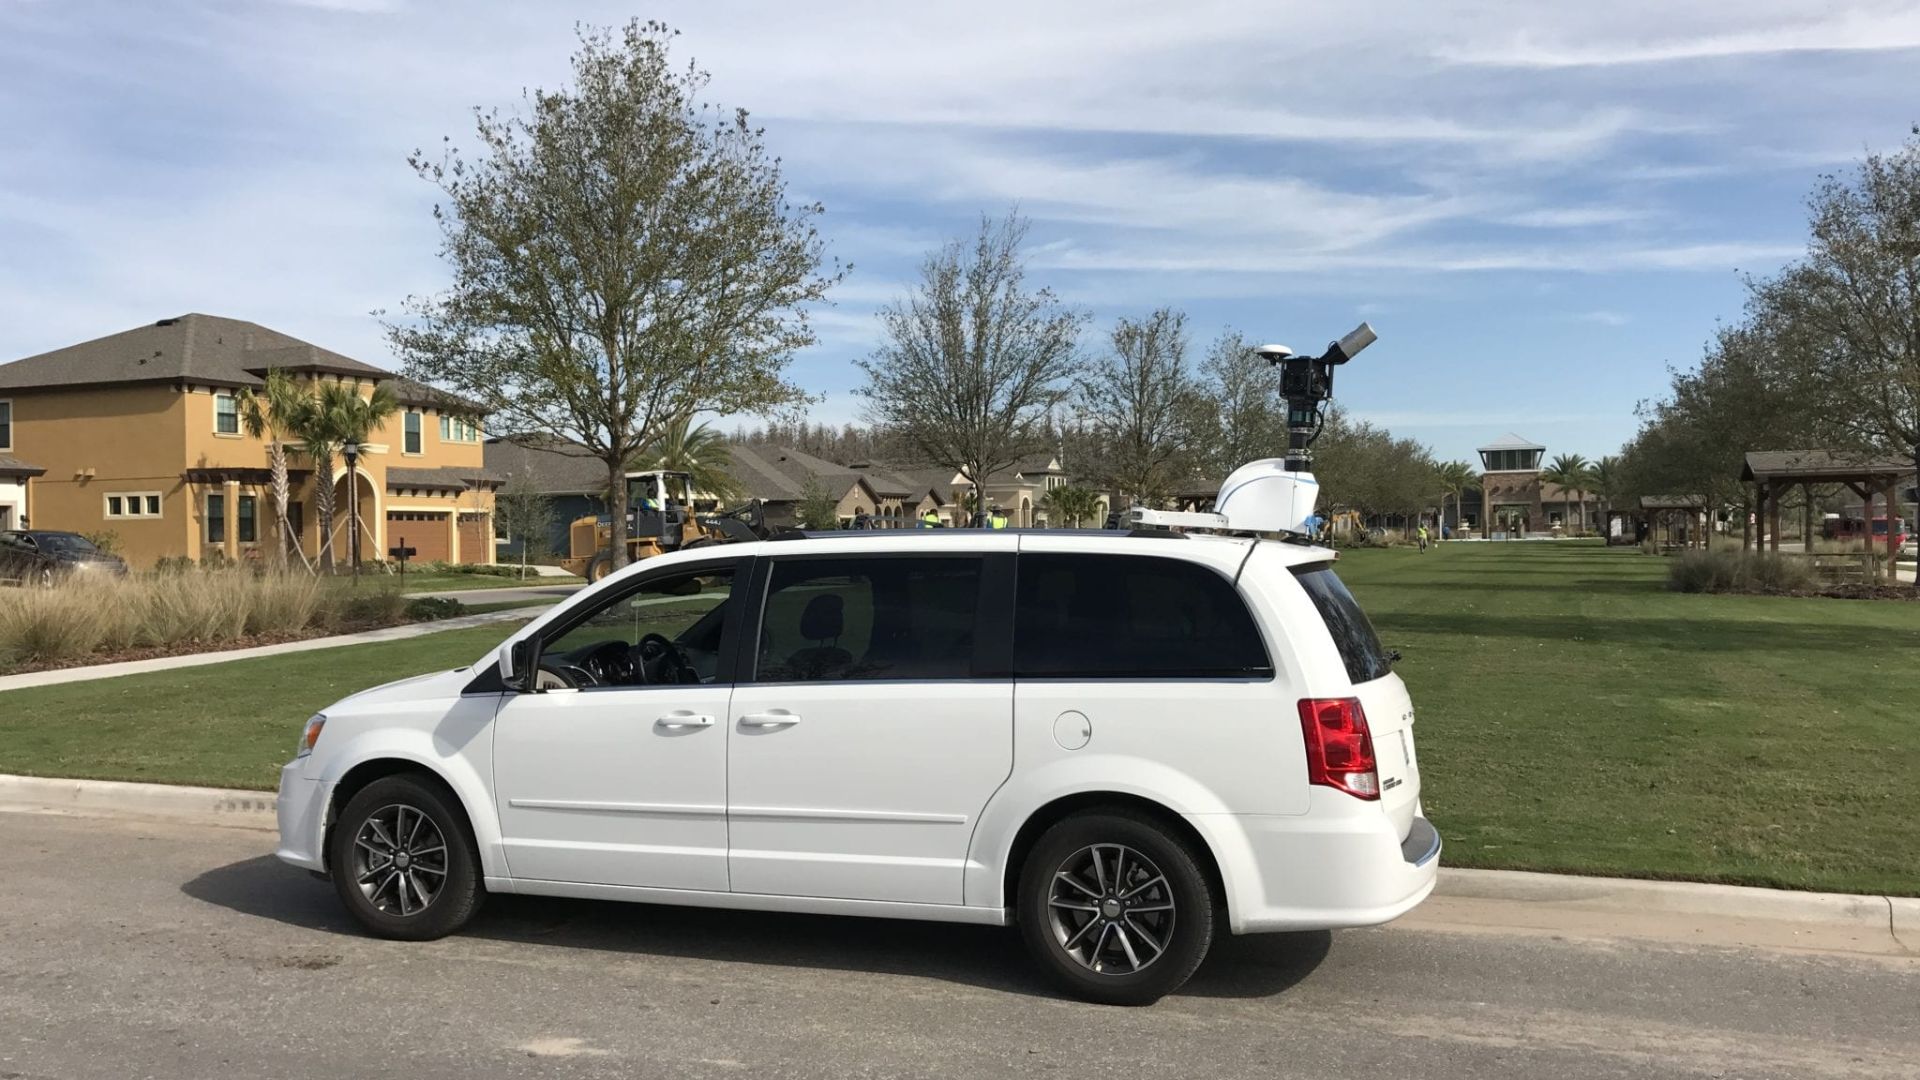
bMS3D-360 har utformats för de mest krävande miljöerna. Den är utrustad med två Velodyne LiDAR-sensorer, en 360 Lady-bug-kamera, Ellipse-D, SBG:s tröghetsnavigeringssystem med inbyggd L1/L2- GNSS -mottagare samt en dator.
Ett arbetsflöde som har blivit 7 gånger snabbare
Arbetsflödet är enkelt. Mätteknikern startar systemet, kontrollerar på en surfplatta att GNSS och tröghetsinformationen har beräknats, och påbörjar mätningen.
Tillbaka på kontoret startar användaren efterbearbetningsprogrammet INS/GNSS för att förbättra orienterings- och positionsnoggrannheten, och använder sedan programmet VIAMETRIS för att georeferera och färglägga punktmolnet.
De insamlade uppgifterna är redo att importeras till de vanligaste konstruktionsprogrammen. Detta arbetsflöde är sju gånger snabbare jämfört med en traditionell metod.
Inga data saknas; punktmolnet kan användas för ytterligare mätningar, vilket innebär besparingar i tid och resekostnader.
Utöver bMS3D-360:s beprövade prestanda är det vissa detaljer som gör skillnad på marknaden, såsom 360-kameran som är placerad på en infällbar stång för ett större synfält när den är utfälld, och ökad säkerhet när den är infälld (vissa tak kan vara mycket låga, till exempel på parkeringsplatser).
Det är den enda ryggsäcken som erbjuder en sådan kamera, vilket avsevärt förenklar bearbetningsarbetet. När användaren navigerar i punktmolnet öppnas en sammanhängande bild av den 360°-skannade omgivningen istället för att man måste titta på fyra olika kameravinklar.
När GNSS stöter på störningskällor upprätthåller INS banan där SLAM-tekniken har sina begränsningar.
RTK- INS en som stöd för SLAM-beräkningen
Ellipse-D är ett mycket kompakt tröghetsnavigeringssystem som integrerar en L1/L2- GNSS -mottagare. Denna enhet av industriell kvalitet INS beräknar rullning, lutning, kurs samt position tack vare det inbyggda Extended Kalman-filtret.
I realtid används orienteringsdata från Ellipse-D för att korrigera utrustningens läge och stödja den kurs som beräknas av SLAM.
Om den SLAM-baserade kursen tillhandahålls med 20 Hz, levereras den tröghetsbaserade kursen med 200 Hz. Mellan två SLAM-uppdateringar säkerställer INS en stabil kurs.
GNSS -mottagaren tillhandahåller absolut positionering till punktmolnet och lägger till höjdbegränsningar. Dessutom, när störningar påverkar GNSS, upprätthåller INS banan där SLAM-tekniken misslyckas. Till exempel på parkeringsplatser utan närliggande objekt för LiDAR-mätning säkerställer INS noggrann navigering.
Jérôme Ninot, grundare av VIAMETRIS , förklarar detta val: ”Vi har arbetat med SBG Systems i flera år nu, särskilt med Ellipse -serien. Vi har alltid litat på dessa robusta tröghetssensorer, så när det var dags att välja ett INS/GNSS -system för vår ryggsäck var vi glada över att Ellipse-D redan hade en GNSS -mottagare inbyggd.”
Det är alltid en tidsbesparing att slippa integrera ytterligare utrustning, betonar Jérôme.
Ellipse-D
Ellipse-D är ett tröghetsnavigeringssystem som integrerar en RTK- GNSS en med dubbla antenner och dubbla frekvenser, och som är kompatibel med vår efterbearbetningsprogramvara Qinertia.
Systemet är utformat för robot- och geospatiala tillämpningar och kan kombinera data från odometern med Pulse eller CAN OBDII för förbättrad noggrannhet vid dead reckoning.

Begär en offert på Ellipse-D
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
Vad är skillnaden mellan AHRS och INS?
Huvudskillnaden mellan ett referenssystem för attityd och kurs (AHRS) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och omfattningen av de data de tillhandahåller.
AHRS tillhandahåller orienteringsinformation – närmare bestämt attityd (hjul- och krängningsvinkel, pitch och roll) samt kurs (yaw) för ett fordon eller en enhet. Det använder vanligtvis en kombination av sensorer, inklusive gyroskop, accelerometrar och magnetometrar, för att beräkna och stabilisera orienteringen. AHRS matar ut vinkelpositionen i tre axlar (pitch, roll och yaw), vilket gör att ett system kan förstå sin orientering i rymden. Det används ofta inom flyg, UAV:er, robotteknik och marina system för att tillhandahålla noggrann attityd- och kursdata, vilket är avgörande för fordonskontroll och stabilisering.
Ett INS tillhandahåller inte bara orienteringsdata (som ett AHRS) utan spårar också ett fordons position, hastighet och acceleration över tid. Det använder tröghetssensorer för att uppskatta rörelse i 3D-rymden utan att förlita sig på externa referenser som GNSS. Det kombinerar de sensorer som finns i AHRS (gyroskop, accelerometrar) men kan även innehålla mer avancerade algoritmer för positions- och hastighetsspårning, ofta integrerat med extern data som GNSS för förbättrad noggrannhet.
Sammanfattningsvis fokuserar AHRS på orientering (attityd och kurs), medan INS tillhandahåller en fullständig uppsättning navigeringsdata, inklusive position, hastighet och orientering.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Hur kan jag kombinera inertsytor med en LiDAR för drönarkartering?
Genom att kombinera SBG Systems inertsytor med LiDAR för drönarkartering förbättras både noggrannhet och tillförlitlighet vid insamling av exakta geospatiala data.
Så här fungerar integrationen och så här gynnar den drönarbaserad kartering:
- En fjärranalysmetod som använder laserpulser för att mäta avstånd till jordytan och därmed skapa en detaljerad 3D-karta över terrängen eller strukturer.
- SBG Systems INS kombinerar en IMU med GNSS-data för att tillhandahålla exakt positionering, orientering (pitch, roll, yaw) och hastighet, även i GNSS-störda miljöer.
SBG:s inertsytor synkroniseras med LiDAR-datan. INS spårar drönarens position och orientering noggrant, medan LiDAR samlar in detaljer om terrängen eller objekten nedanför.
Genom att känna till drönarens exakta orientering kan LiDAR-datan positioneras med stor precision i 3D-rymden.
GNSS-komponenten tillhandahåller global positionering, medan IMU:n erbjuder orienterings- och rörelsedata i realtid. Denna kombination säkerställer att även när GNSS-signalen är svag eller otillgänglig (t.ex. nära höga byggnader eller täta skogar), kan INS fortsätta att spåra drönarens bana och position, vilket möjliggör en konsekvent LiDAR-kartering.
Vad innebär ”simultaneous localization and mapping”?
Simultaneous Localization and Mapping (SLAM) är en beräkningsteknik som gör det möjligt för en robot, ett fordon eller en enhet att skapa en karta över en okänd miljö samtidigt som den bestämmer sin egen position på kartan.
Tekniken kombinerar data från olika sensorer (t.ex. kameror, LiDAR, radar, IMU:er, GNSS) med algoritmer som filtrering eller optimering för att uppnå kartläggning och navigering i realtid.
SLAM gör det möjligt för autonoma system att navigera och förstå sin omgivning utan förhandskartor eller GPS.
