Mars Rover UGV med Ellipse-N
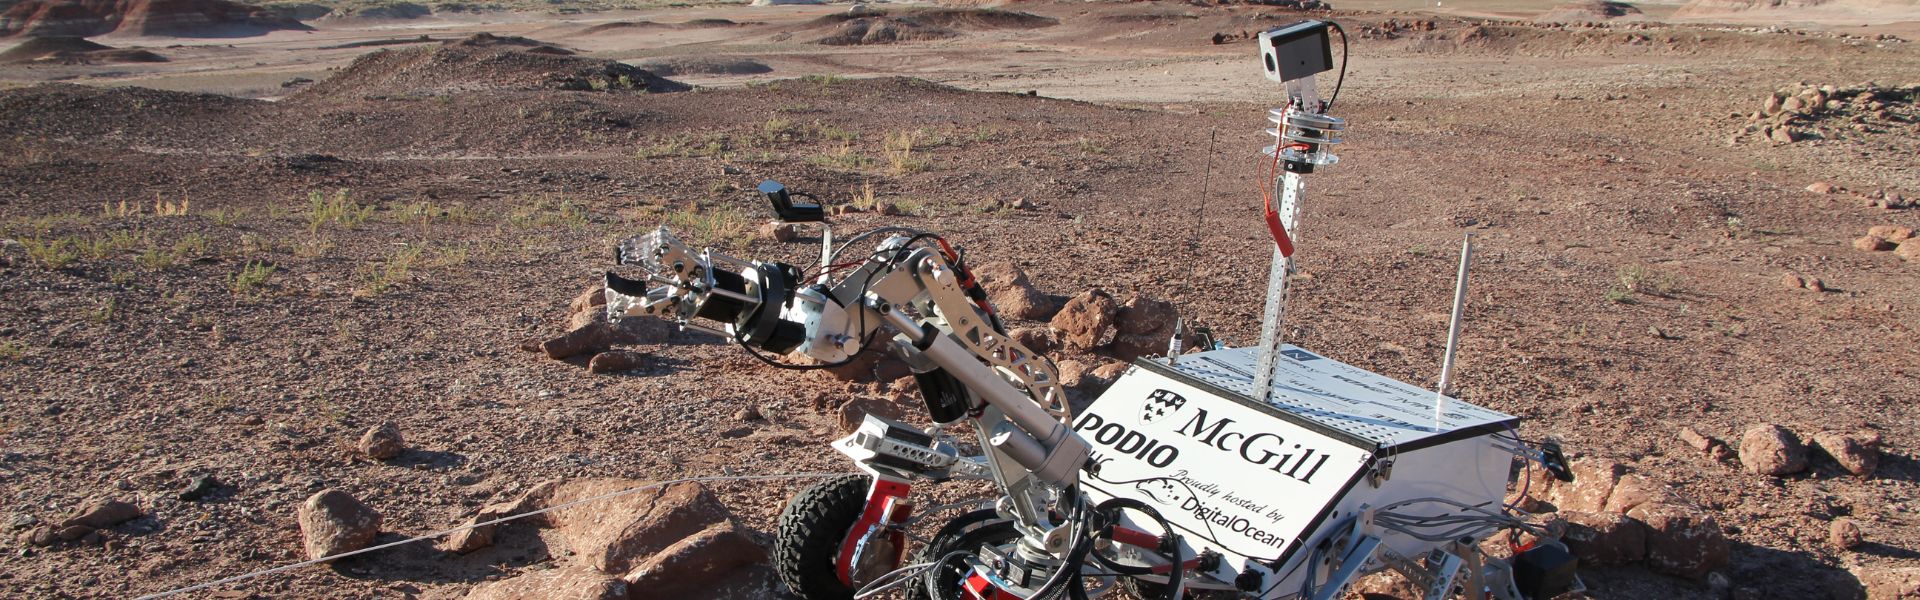
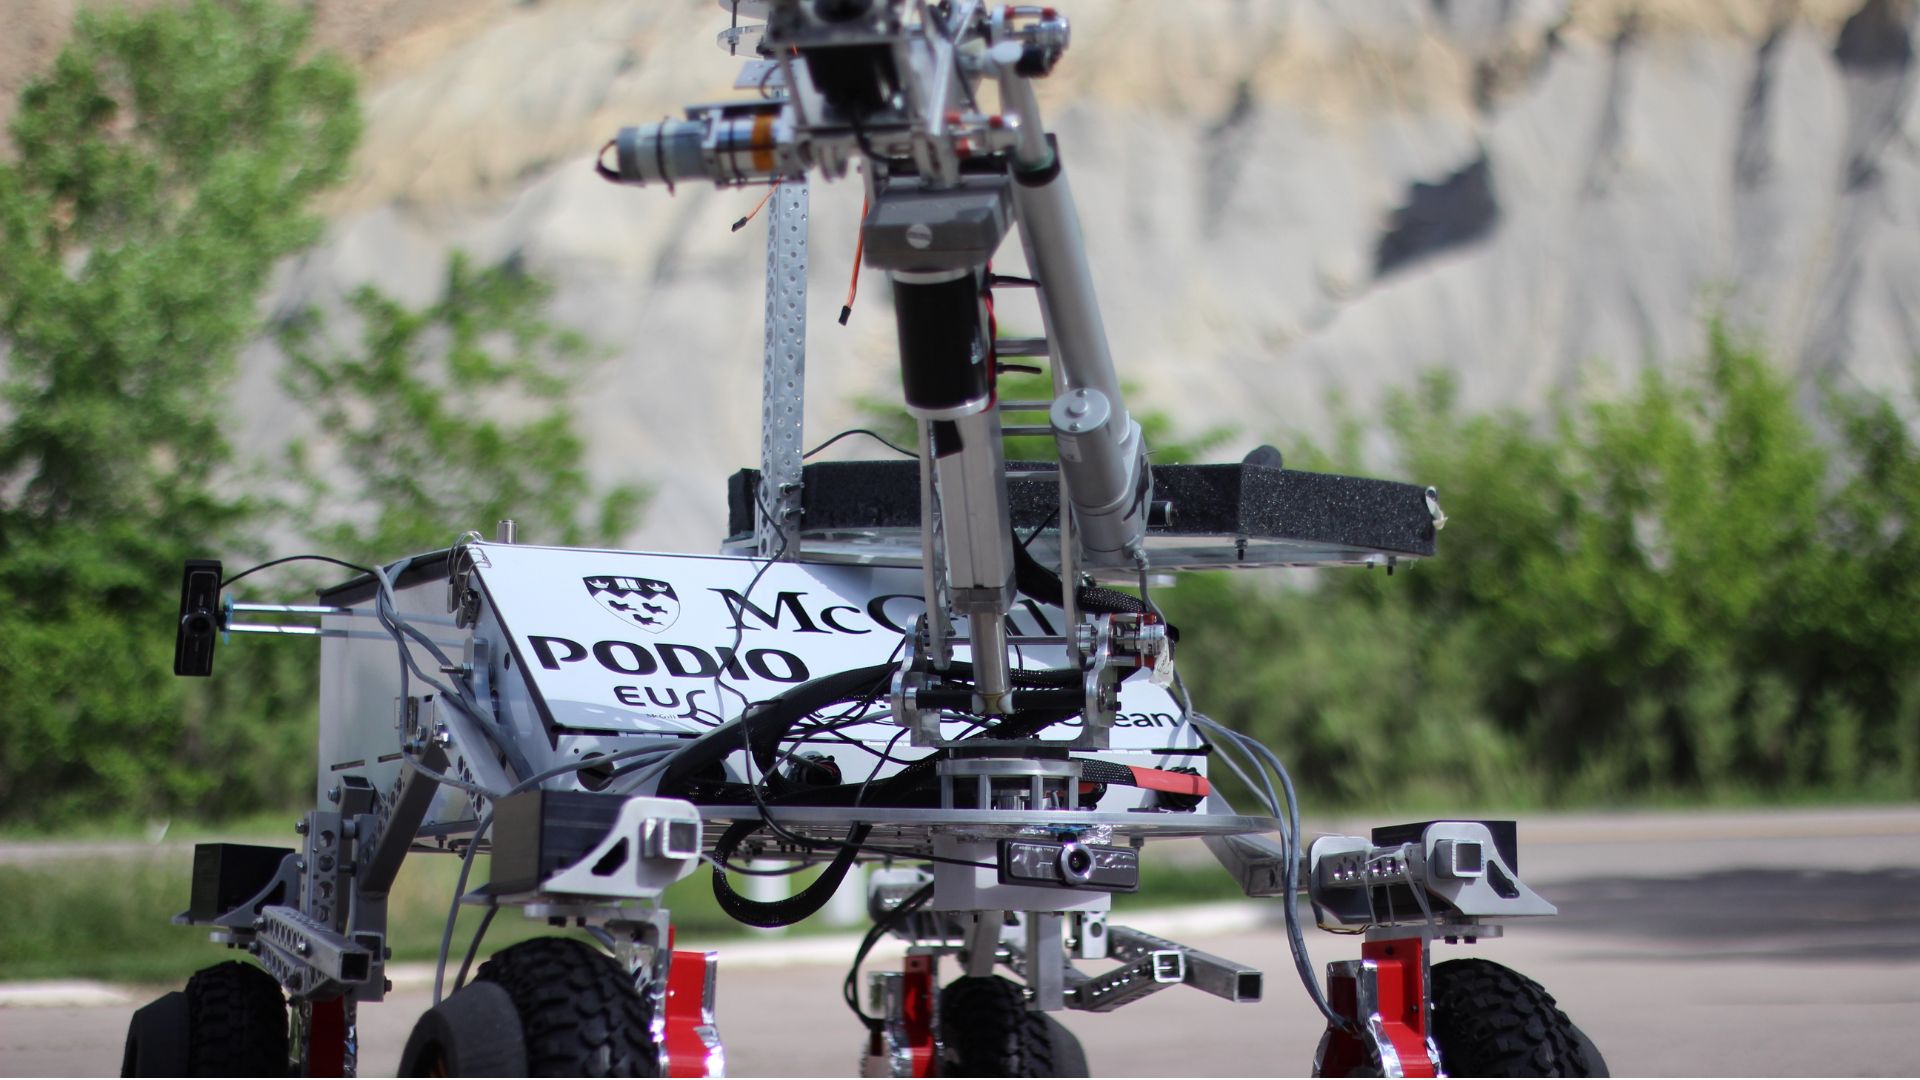
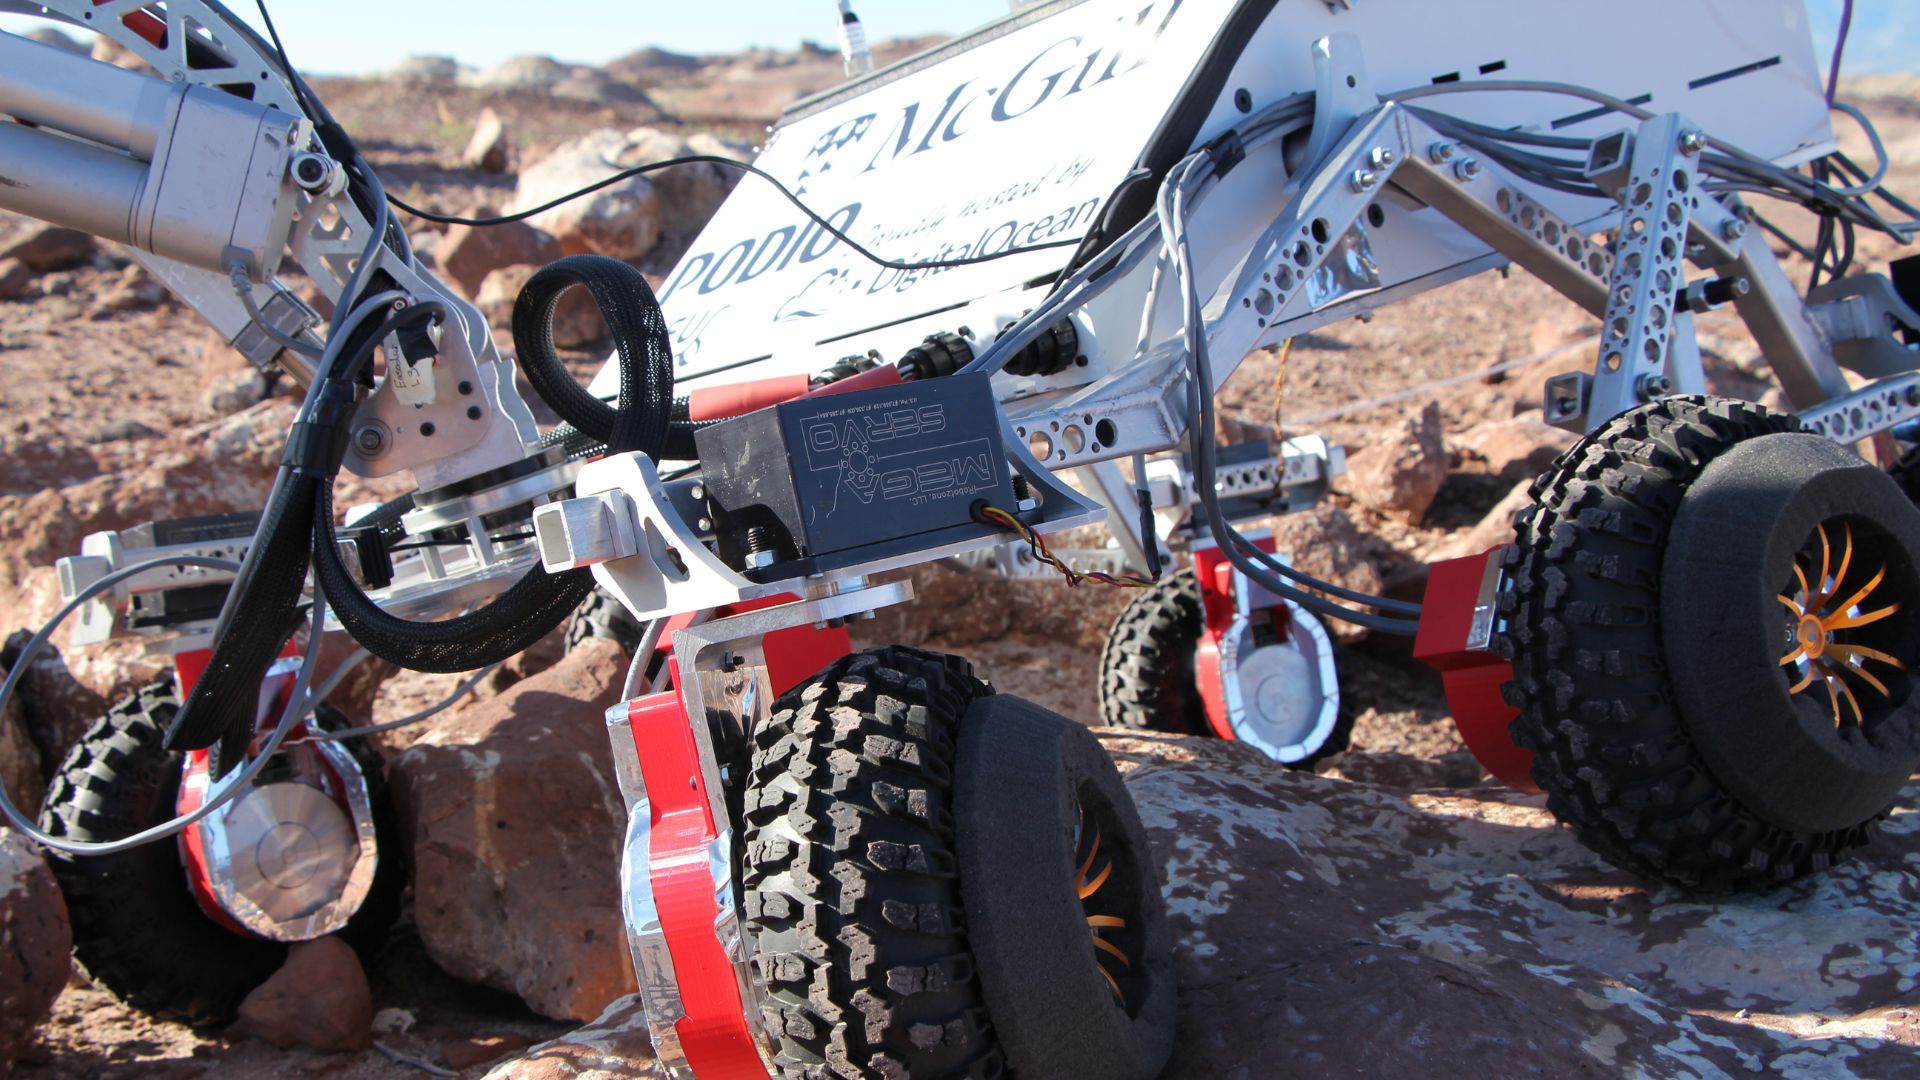
Mc Gills Den halvautonoma Mars-rovern är utrustad med en SBG-miniatyr INS/GNSS för autonom navigering.
”Enheten gjorde det möjligt för oss att stanna exakt 20 centimeter från den sista waypointen, efter över 500 meter blindnavigering – något som aldrig tidigare hade lyckats i tävlingen.” | Teamet ” McGill Robotics ”
Marsrover-projektet
McGill Robotics -teamet konstruerade roboten för att delta i två internationella tävlingar där varje lag skulle styra sin rover från en dold kontrollcentral i en Marsliknande ökenmiljö genom olika körningar för att utföra komplexa uppgifter.
Dessa uppgifter innebar att ta sig fram över ojämn terräng, transportera last till avlägsna platser, sköta underhållet av en komplex kontrollpanel och analysera insamlade jordprover.
Under varje körning förväntades lagen styra sina rovers trådlöst över en sträcka på mer än 1 kilometer och kontinuerligt förlita sig på sensoråterkoppling från de inbyggda IMU:erna, GPS:en, kamerorna och de vetenskapliga instrumenten.
Bästa resultat i navigationsuppgiften för synskadade
Laget skaffade sig en IG-500N fr SBG Systemsmellan tävlingarna, vilket visade sig vara avgörande för deras framgångar i ERC. Dessutom möjliggjorde IG-500N:s precision att laget uppnådde högsta poäng i uppgifterna med blindnavigering. I dessa uppgifter ska lagen navigera till GPS-koordinater i svår terräng utan att använda kameror.
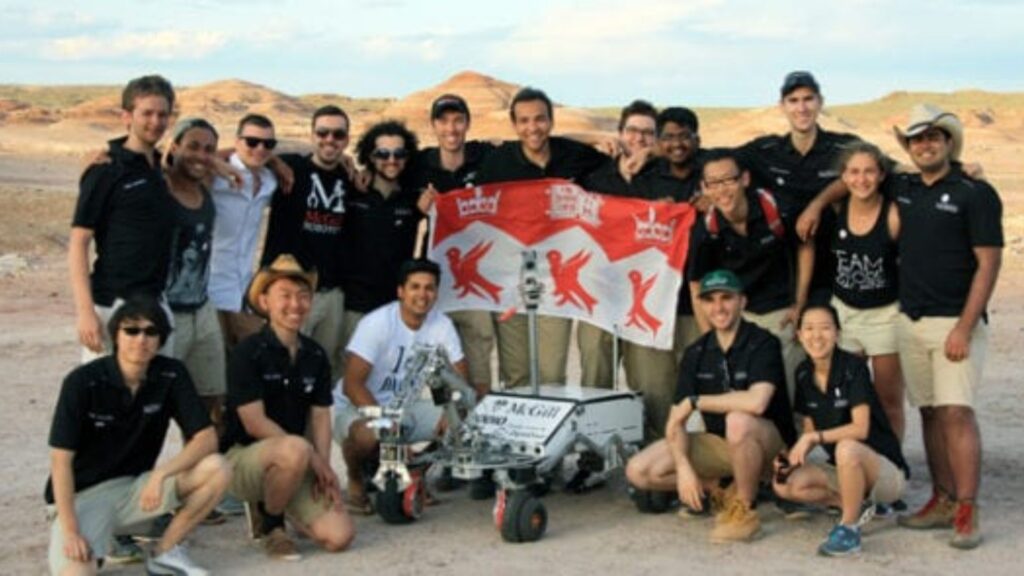
Tack vare enheten kunde vi stanna till 20 centimeter från den sista waypointen, efter över 500 meter blindnavigering – något som aldrig tidigare hade lyckats i tävlingen.
Enkel integration
Mc Gills en integrerade effektivt sbgCom-biblioteket, som medföljer IG-500N, i sin programvaruarkitektur med hjälp av ett C++-wrapper.
De använde initialiseringsfunktionen i klassens konstruktor och implementerade återanropsfunktioner för trådsäker drift, för att kunna fortsätta ta emot uppdateringar från enheten i kontinuerligt läge utan att avbryta överföringsprocessen till resten av systemet. Detta användes sedan vid skapandet av en ROS-publisher. Kvaliteten på bibliotekets implementering och gränssnittsdesign gjorde hela processen mycket användarvänlig och ganska enkel.

”Vi är oerhört tacksamma mot SBG Systems, eftersom våra framstående prestationer vid European Rover Challenge utan tvekan inte hade varit möjliga utan SBG Systems:s enastående stöd.” | Teamet bakom ”McGill Robotics ”
Ellipse-N
Ellipse-N är ett kompakt, högpresterande RTK-tröghetsnavigeringssystem med en inbyggd dubbelbandsmottagare som stöder fyra satellitkonstellationer ( GNSS ). Dessutom tillhandahåller den positionering av rullning, lutning, kurs, upp- och nedrörelse samt centimeter GNSS .
Sensorn Ellipse-N presterar bäst i dynamiska miljöer och under tuffa GNSS förhållanden. Dessutom fungerar den även i mindre dynamiska tillämpningar med hjälp av magnetisk kurs.

Begär en offert för Ellipse N
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är en nyttolast?
En nyttolast avser all utrustning, anordning eller material som ett fordon (drönare, fartyg …) transporterar för att utföra sitt avsedda syfte utöver grundfunktionerna. Nyttolasten är skild från de komponenter som krävs för fordonets drift, såsom motorer, batteri och ram.
Exempel på nyttolaster:
- Kameror: högupplösta kameror, termografikameror …
- Sensorer: LiDAR, hyperspektrala sensorer, kemiska sensorer …
- Kommunikationsutrustning: radioapparater, signalförstärkare …
- Vetenskapliga instrument: vädersensorer, luftprotagare …
- Annan specialiserad utrustning
Tar INS emot indata från externa stödsensorer?
Tröghetsnavigeringssystem (INS) från vårt företag tar emot indata från externa stödsensorer, såsom flygdatasensorer, magnetometrar, vägmätare (odometrar), DVL och andra.
Denna integration gör INS mycket mångsidigt och tillförlitligt, särskilt i GNSS-fria miljöer.
Dessa externa sensorer förbättrar den övergripande prestandan och noggrannheten hos INS genom att tillhandahålla kompletterande data.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
