Behovet av exakt tågpositionering
Järnvägssystem utsätts för extremt väder, vibrationer och elektromagnetiska störningar. Dessa faktorer försämrar noggrannheten hos odometrar och takometrar. Takometrar genererar kilometerpunkter, men hjulslirning, slitage och kalibreringsdrift ger ofta upphov till betydande fel.
Moderna tåg kräver extremt snabba och exakta positioneringsuppdateringar för att säkerställa en smidig och säker drift. Traditionella GNSS-system kan ibland ha svårt att följa upp snabba förändringar i position och hastighet vid höga hastigheter.
Våra positionerings- och lokaliseringsprodukter utgör ett tillförlitligt alternativ till enbart GNSS-baserade system och säkerställer en kontinuerlig och exakt positioneringslösning i områden utan GNSS-mottagning. Genom att integrera data från accelerometrar, gyroskop och andra sensorer som odometrar levererar dessa system exakt information i realtid om tågets position och hastighet, vilket gör dem oumbärliga för modern tågtrafik.

Ökad effektivitet och förbättrad passagerarinformation för spårtrafik
Moderna passagerarinformationssystem är beroende av exakt och kontinuerlig fordonspositionering. I täta stadsmiljöer har enbart GNSS svårt att prestera: tunnlar, skärningar, trädkronor, depåer och gator som bildar ”stadskanjorer” orsakar signalbortfall och flervägsutbredning. Våra tröghetssensorer löser detta genom att leverera tillförlitlig kontinuitet på ban- och spårnivå utan att några radiofyrar behöver placeras ut längs spåren. Jämfört med enbart GNSS-lösningar erbjuder INS tydliga fördelar för spårvagnsdrift eftersom det säkerställer lückenlös positionering och bibehåller en korrekt position även i tunnlar, underfarter eller vid stationer med tak. På så sätt ”hoppar” aldrig passagerarinformationsskärmarna, vilket ger tillförlitlig kontinuitet utan att fyrar behöver installeras längs spåren.
INS-integration erbjuder robusthet mot flervägsfel: genom att vikta tröghets- och odometridata kan den filtrera bort felaktiga satellitpositioner och förhindra plötsliga kartsprång på trånga stadsgator med dåliga signalförhållanden, medan kartmatchning begränsar banan till spårgeometrin och effektivt motverkar drift.

Lösningar för system för spårvagns- och tågpositionering
Våra tågpositioneringslösningar säkerställer exakta positionsdata i realtid för tågstyrsystem, vilket ökar driftseffektiviteten. Med avancerad GNSS- och tröghetsteknik garanterar våra system sömlös navigation även i tunnlar och GNSS-störda miljöer.
Upptäck hur våra positioneringslösningar kan förbättra er järnvägsdrift!

Ekinox Micro

Ellipse-N
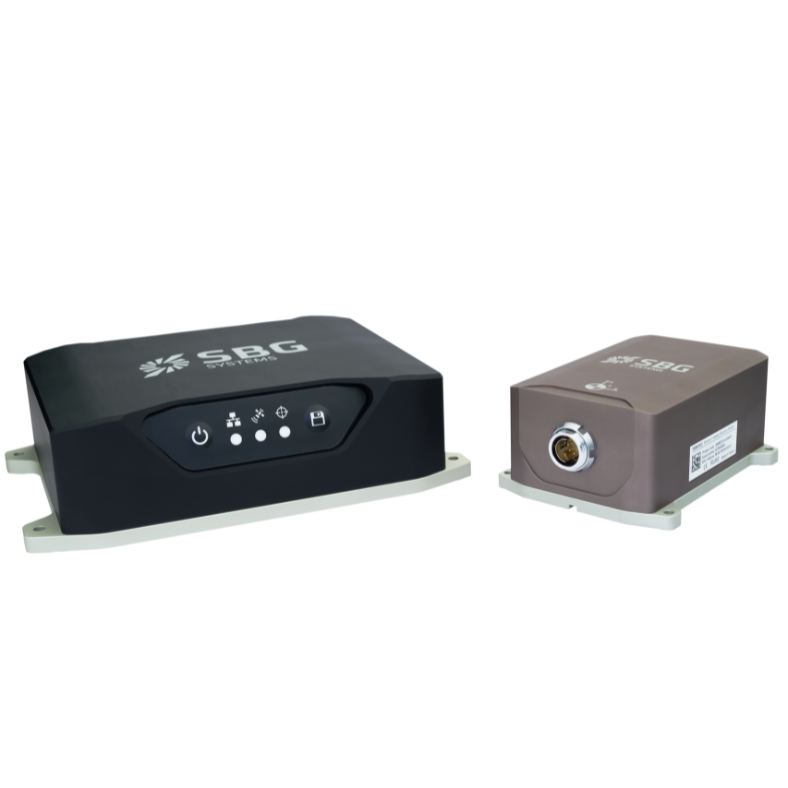
Navsight Land-Air
Ladda ner produktdatablad
Utforska hur våra motståndskraftiga och robusta lösningar för tågpositionering kan förbättra tågstyrning och passagerarinformation.
Våra användningsområden
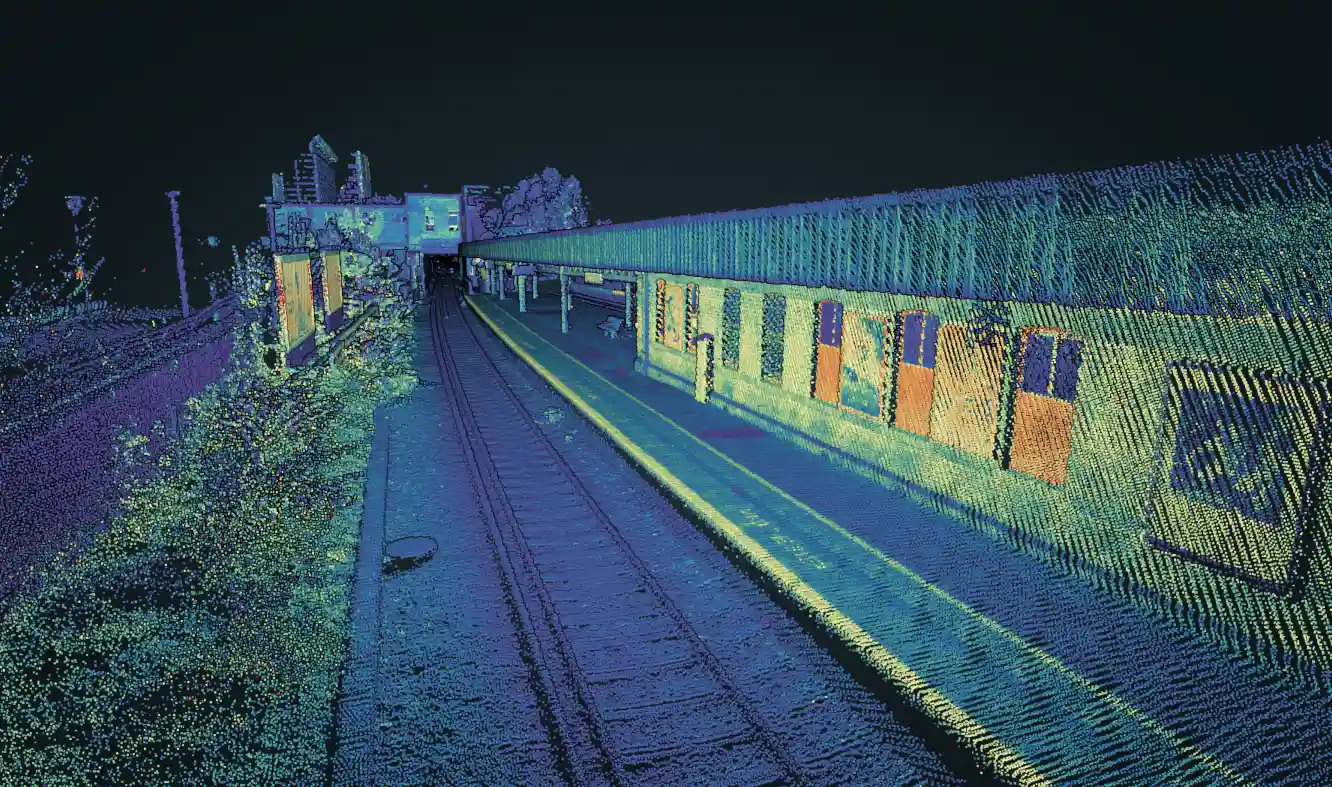
SBG Systems stöder utveckling och validering av spårningssystem för järnväg och tågpositionering med höjdprecisa tröghetsnavigeringslösningar.
Upptäck hur våra kunder har integrerat vår teknik för att förbättra prestanda och innovation i järnvägsapplikationer.




De pratar om oss
Upptäck hur våra kunder och branschledare erkänner SBG Systems som en pionjär inom tröghetslösningar för tillämpningar med autonoma fordon och järnvägspositioneringssystem. Vår innovativa teknik kombinerar högpresterande tröghetssensorer och GNSS-kapacitet, vilket sätter standarden för precision och tillförlitlighet i komplexa körmiljöer.



Utforska andra applikationer för autonoma farkoster
SBG Systems tröghetsnavigeringslösningar stöder många autonoma fordonsapplikationer utöver traditionella personbilar. Våra sensorer möjliggör exakta positions-, orienterings- och rörelsedata för obemannade markfordon och leveransrobotar. De betjänar även autonoma skyttlar och industrimaskiner med prestanda i realtid. Även i GNSS-fria miljöer säkerställer vår teknik tillförlitlig navigering och kontroll.
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om det järnvägssystem vi lyfter fram.
Tar INS emot indata från externa stödsensorer?
Tröghetsnavigeringssystem (INS) från vårt företag tar emot indata från externa stödsensorer, såsom flygdatasensorer, magnetometrar, vägmätare (odometrar), DVL och andra.
Denna integration gör INS mycket mångsidigt och tillförlitligt, särskilt i GNSS-fria miljöer.
Dessa externa sensorer förbättrar den övergripande prestandan och noggrannheten hos INS genom att tillhandahålla kompletterande data.
Vad är ett gyroskop?
Ett gyroskop är en sensor som mäter vinkelhastighet – den hastighet med vilken ett objekt roterar kring en eller flera axlar – och är en av de grundläggande byggstenarna i tröghetsnavigeringssystem. Dess huvudsakliga syfte är att tillhandahålla exakt information i realtid om rotationsrörelser så att en INS eller IMU kan avgöra hur ett objekts orientering förändras över tid.
Moderna gyroskop som används inom navigation, särskilt inom flyg- och rymdfart, försvar, marin och robotik, är typiskt MEMS-baserade (Micro-Electro-Mechanical Systems) eller optiska teknologier som FOG (Fiber Optic Gyroscopes) och RLG (Ring Laser Gyroscopes). Även om deras fysikaliska principer skiljer sig åt, utnyttjar de alla samma grundläggande koncept: när ett system roterar känner sensorn av den resulterande tröghetseffekten och omvandlar den till en elektrisk signal.
I ett MEMS-gyroskop utsätts små vibrerande strukturer – ofta kiselmassor som drivs vid specifika resonansfrekvenser – för corioliskrafter när enheten roterar. Dessa krafter orsakar mätbara förändringar i mönstren för vibrationerna, vilket omvandlas till information om vinkelhastigheten. I optiska gyron upplever ljus som färdas i motsatta riktningar längs en sluten bana fasförskjutningar när systemet roterar; denna Sagnaceffekt möjliggör extremt noggranna och driftstabila rotationsmätningar helt utan rörliga delar.
Gyroskop tillför avgörande data till ett tröghetsnavigeringssystems algoritmer, vilket gör att systemet kan beräkna attityd (rullning, skärpning/lutning och giring). I kombination med accelerometrar bildar de en IMU, som ger omfattande rörelsemätning. Gyroskop av hög kvalitet minskar drift, ökar stabiliteten och gör att navigeringssystemet fungerar tillförlitligt även i GPS-störda eller GPS-fria miljöer. Vid tillämpningar som UAV-styrning, strövande robotvapen (loitering munitions), AUV-styrning, maritim krängningskompensering eller navigering av autonoma fordon, påverkar gyroskopets noggrannhet direkt systemets förmåga att bibehålla en exakt och stabil bana.
Vad är en IMU?
En tröghetsmättendhet (IMU) är en kompakt sensormodul som mäter en plattforms rörelse och orientering genom att registrera dess linjära accelerationer och vinkelhastigheter. I sin kärna integrerar en IMU tre accelerometrar och tre gyroskop arrangerade längs ortogonala axlar för att ge sex mätgrader.
Accelerometrar känner av hur plattformen accelererar i rymden, medan gyroskop spårar hur den roterar. Genom att bearbeta dessa mätningar tillsammans ger en IMU exakt information om förändringar i hastighet, orientering och kurs utan att förlita sig på några externa signaler. Detta gör IMU:er oumbärliga för navigation i miljöer där GPS är otillgängligt, opålitligt eller avsiktligt stört. Deras prestanda beror i hög grad på sensor kvalitet, kalibrering och hur väl fel – såsom bias, brus, skalfaktorer och felinriktningar – kontrolleras.
IMU:er av hög kvalitet omfattar avancerad kalibrering, termisk kompensation, vibrationsfiltrering och mekanismer för biasstabilitet för att säkerställa att fel inte ackumuleras snabbt över tid. På grund av dessa egenskaper används IMU:er inom ett brett spektrum av tillämpningar – från UAV:er, svävande robotvapen och autonoma fordon till AUV:er, robotteknik och industriella stabiliseringssystem – vilket ger robust och kontinuerlig medvetenhet om rörelse och orientering även under de svåraste driftsförhållandena.
