


Przetwarzanie wstępne
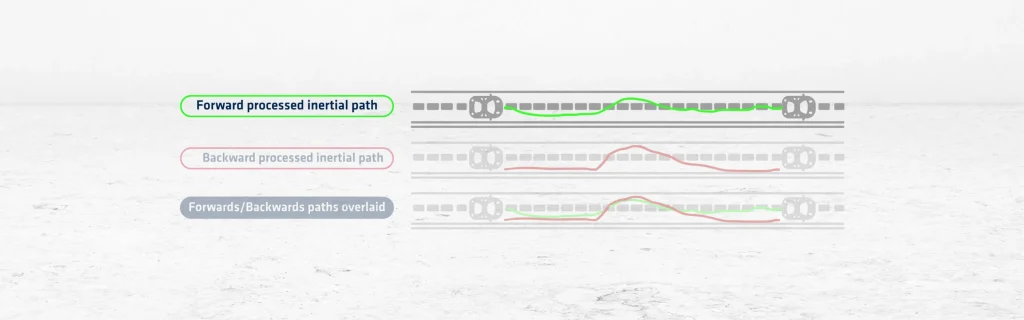
Przetwarzanie w przód (Forward processing) to metoda stosowana w post-processingu danych GNSS w celu poprawy dokładności pozycjonowania po zebraniu danych. Oblicza rozwiązanie, przetwarzając dane chronologicznie od początku pomiaru do końca. Metoda ta opiera się na surowych obserwacjach GNSS zarejestrowanych podczas misji, wraz z danymi ze stacji referencyjnych lub informacjami o korektach. Ta metoda wykorzystuje algorytmy do szacowania pozycji, prędkości i orientacji w czasie.
Oprogramowanie analizuje sygnały satelitarne odebrane podczas pomiaru. Stosuje modele uwzględniające orbity satelitów, opóźnienia atmosferyczne i błędy sygnałów. W miarę jak przetwarzanie posuwa się w czasie, przewiduje pozycje (ścieżka inercyjna przetwarzana w przód) na podstawie poprzednich epok i koryguje je za pomocą bieżących danych. To krok po kroku pomaga w identyfikacji i minimalizacji błędów w czasie.
Przetwarzanie w przód dobrze sprawdza się w stabilnych środowiskach GNSS ze stałą widocznością satelitów. Jest szczególnie przydatne, gdy korekty w czasie rzeczywistym są niedostępne lub zawodne. W połączeniu z danymi inercyjnymi z IMU, poprawia estymację trajektorii w obszarach z tymczasową utratą sygnału. Metoda może również stosować filtrowanie Kalmana w celu wygładzenia i doprecyzowania rozwiązania.
Jednym z ograniczeń przetwarzania w przód jest jego wrażliwość na długie przerwy w dostępie do GNSS lub słabą jakość sygnału. W takich przypadkach dokładność może się pogarszać w czasie. Aby to przezwyciężyć, użytkownicy często uzupełniają je przetwarzaniem wstecznym lub kombinowanym (scalonym). Przetwarzanie w przód stanowi solidną podstawę do porównań i walidacji w wieloetapowych przepływach pracy.
Wiele narzędzi oprogramowania GNSS PPK obsługuje obliczenia tylko w przód. Pozwala to użytkownikom na niezależną inspekcję surowej trajektorii przed zastosowaniem innych technik. Geodeci, inżynierowie i naukowcy polegają na nim w celu walidacji danych terenowych i zapewnienia precyzyjnych wyników. Technika ta odgrywa kluczową rolę w badaniach pomiarowych, nawigacji UAV i mapowaniu mobilnym.
Podsumowując, przetwarzanie w przód zapewnia solidne, sekwencyjne w czasie rozwiązanie, które zwiększa dokładność GNSS w potokach pracy po zakończeniu misji i złożonych środowiskach pomiarowych.
Oprogramowanie PPK GNSS+INS Qinertia
Oprogramowanie Qinertia PPK wprowadza całkowicie nowy poziom w rozwiązaniach pozycjonowania o wysokiej dokładności. Uzyskaj niezrównaną dokładność w swoich procesach roboczych poprzez post-processing surowych danych o położeniu.
Odkryj wszystkie funkcje
