


Czujniki bezwładnościowe MEMS
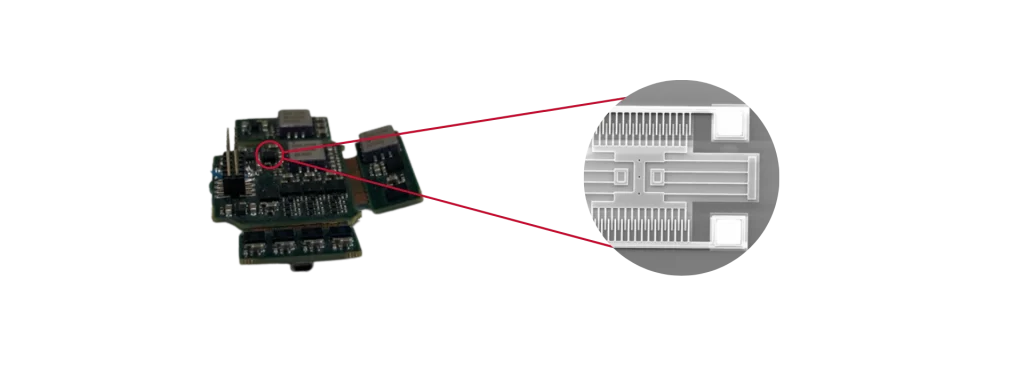
Inercyjne czujniki MEMS mierzą przyspieszenie liniowe i prędkość kątową za pomocą mikrowytworzonych struktur mechanicznych wyrawiotowanych na waflach krzemowych. Produkcja półprzewodnikowa zapewnia wysoką powtarzalność, doskonałą skalowalność i spójną wydajność czujników. Dzięki temu producenci osiągają kompaktowe wymiary, niższe koszty produkcji i wysoką niezawodność.
Inercyjna jednostka pomiarowa (IMU) MEMS integruje trzy ortogonalne akcelerometry i trzy żyroskopy. Razem czujniki te mierzą ruch w sześciu stopнях swobody (6-DoF). Jednak sama jednostka IMU MEMS nie może oszacować pozycji ani kursu. Dlatego producenci integrują odbiorniki GNSS, magnetometry, odometry lub inne czujniki wspomagające. Algorytmy fuzji czujników generują wtedy niezawodne szacunki nawigacji i orientacji. W rezultacie system działa jako system odniesienia kursu i położenia (AHRS) lub kompletny system nawigacji inercyjnej (INS).
Kilka parametrów definiuje wydajność czujników inercyjnych MEMS. Obejmują one stabilność zerową, błąd błądzenia kątowego (ARW), błąd błądzenia prędkości (VRW), dokładność współczynnika skalowania, pasmo przenoszenia, tłumienie drgań i stabilność termiczną. Co więcej, kalibracja fabryczna kompensuje deterministyczne błędy czujników. Błędy te obejmują niewspółosiowość osi, nieliniowość współczynnika skalowania, czułość na przyspieszenie grawitacyjne (g-sensitivity) oraz zmiany zerowe zależne od temperatury. Następnie wbudowane rozszerzone filtry Kalmana (EKF) dokonują fuzji pomiarów inercyjnych z obserwacjami zewnętrznymi. Proces ten stale szacuje błędy czujników i redukuje znos inercyjny. W efekcie rozwiązanie nawigacyjne zachowuje wyższą dokładność podczas operacji dynamicznych.
Ostatnie postępy znacznie ulepszyły technologię inercyjną MEMS. Przykładowo, architektury czujników w pętli zamkniętej zwiększają liniowość i zmniejszają wrażliwość na błąd zerowy. Podobnie udoskonalona produkcja MEMS zwiększa powtarzalność i długoterminową stabilność. Zaawansowane cyfrowe przetwarzanie sygnałów poprawia również parametry szumowe i odporność na wibracje. W rezultacie wysokiej klasy czujniki MEMS osiągają obecnie parametry klasy taktycznej. Jednocześnie pozostają mniejsze, lżejsze i bardziej energooszczędne niż tradycyjne technologie inercyjne. Dlatego inżynierowie coraz częściej wybierają czujniki MEMS do pojazdów autonomicznych, robotyki, hydrografii, mapowania mobilnego, rolnictwa precyzyjnego i systemów nawigacji obronnej.
