


Ścisłe sprzężenie
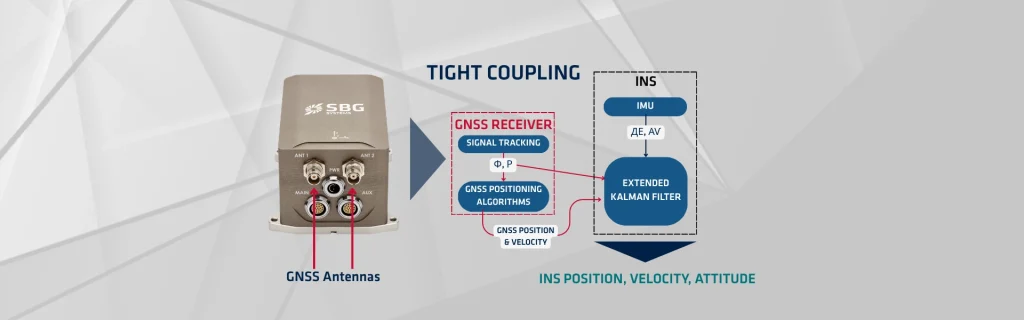
Ścisłe sprzężenie (tight coupling) reprezentuje zaawansowaną strategię fuzji danych, która ma kluczowe znaczenie dla solidnej i wysok dokładnej integracji Globalnego Systemu Nawigacji Satelitarnej (GNSS) oraz Systemu Nawigacji Inercyjnej (INS). Podejście to łączy zalety obu systemów – długoterminową stabilność GNSS oraz wysoką częstotliwość i krótkoterminową precyzję INS – poprzez bezpośrednie scalenie ich głównych pomiarów w obrębie jednego estimatora, zazwyczaj Filtra Kalmana. Wydajność drastycznie rośnie, zwłaszcza gdy sygnały GNSS są częściowo zablokowane lub osłabione.
Odbiorniki GNSS wyznaczają pozycję, mierząc czas podróży sygnałów z wielu satelitów. Proces ten zapewnia bezwzględne ustalenie pozycji, przy czym dokładność zależy od widoczności i geometrii satelitów. Jednak GNSS jest podatny na zaniki sygnału w środowiskach takich jak kaniony miejskie czy lasy, co prowadzi do przerw w danych i utraty nawigacji (dryfu).
Ściśle sprzężone systemy wykorzystują pomiary parametrów sygnałów pomocniczych w celu złagodzenia dryfu w systemie INS. W porównaniu do systemów luźno sprzężonych, ścisłe sprzężenie aktualizuje stany błędów INS nawet wtedy, gdy niewystarczające dane GNSS uniemożliwiają wyznaczenie pozycji. Sytuacja taka występuje, gdy widocznych jest mniej niż cztery satelity GNSS, co uniemożliwia wyznaczenie rozwiązania pozycji wyłącznie na podstawie informacji GNSS.
W systemach luźno sprzężonych sytuacja ta powoduje całkowitą przerwę w dostępie do danych. Jednak systemy ściśle sprzężone mogą wykorzystywać ograniczone pomiary GNSS, co pozwala im częściowo złagodzić błąd dryfu INS.
Aby osiągnąć ten cel, systemy ściśle sprzężone muszą kalibrować moduł IMU (Inertial Measurement Unit) w czasie rzeczywistym, skupiając się w szczególności na okresach, gdy sygnał GNSS nie jest niczym zasłonięty. Kalibracja ta zapewnia precyzyjną wiedzę o obciążeniach (biasie) IMU oraz trenuje IMU w przewidywaniu przyszłej lokalizacji sygnału GNSS (modelowanie predykcyjne).
Dzięki umożliwieniu jednostce IMU oceny ważności i precyzji sygnału GNSS oraz wyboru sygnału GNSS odpowiadającego jej predykcji, system nawiązuje silne połączenie między IMU a GNSS.
Architektura ścisłego sprzężenia
Główną ideą ścisłej integracji jest bezpośrednie wykorzystanie pomiarów pseudozakresu i fazy fali nośnej GNSS w kroku aktualizacji obserwacji filtru Kalmana. Stanowi to istotne odejście od luźnej integracji (loose coupling), w której filtr Kalmana korzysta z w pełni przetworzonego, samodzielnego rozwiązania pozycji i prędkości GNSS.
W systemie ze ścisłą integracją wektor stanu filtru Kalmana zazwyczaj obejmuje stany błędów INS:
- Błędy położenia (δr)
- Błędy prędkości (δv)
- Błędy położenia (δ𝛙)
- Biafy czujników IMU (akcelerometru i żyroskopu)
Filtr Kalmana wykorzystuje równania mechanizacyjne INS do kroku propagacji czasu (predykcji). Propaguje to stany INS naprzód, korzystając z wysokoczęstotliwościowych danych z IMU.
Zalety ścisłego sprzężenia
Ścisła integracja oferuje szereg potężnych zalet, szczególnie w zastosowaniach post-processingowych, gdzie wszystkie dane z czujników są dostępne po zakończeniu misji. W przeciwieństwie do luźnej integracji, która wymaga rozwiązania z co najmniej czterech satelitów GNSS do obliczenia pozycji 3D, ścisła integracja potrzebuje tylko jednego widocznego satelity. Mając do dyspozycji pomiar pojedynczego pseudozakresu, filtr Kalmana nadal może wyprowadzić wektor korekcji błędów, który skutecznie ogranicza dryf INS. Ta zdolność jest kluczowa na obszarach częściowo zasłoniętych.
Dzięki wykorzystaniu surowych pomiarów GNSS algorytmy filtrowania mogą bezpośrednio modelować i szacować błąd zegara odbiornika GNSS w obrębie wektora stanu. Ten głęboki poziom integracji prowadzi do dokładniejszego i precyzyjniejszego ogólnego rozwiązania nawigacyjnego, zwłaszcza w połączeniu z pomiarami fazy fali nośnej w technikach post-processingu RTK (Real-Time Kinematic) lub PPP (Precise Point Positioning).
Płynny, zintegrowany proces korekcji zapewnia bardziej spójną i stabilną jakość nawigacji. Algorytmy optymalnie ważą dane INS o wysokiej precyzji wraz z często zaszumionymi obserwacjami GNSS. Podczas przerw w działaniu GNSS, odpowiednio wyskalowany system INS (dzięki ciągłemu szacowaniu błędu zwarcia/biasu) zapewnia doskonałe rozwiązanie z zakresu nawigacji zliczeniowej.
Post-processing obejmuje filtrowanie w przód i w tył. Dane są najpierw przetwarzane chronologicznie (filtr w przód). Następnie filtr wsteczny przetwarza dane w odwrotnej kolejności, wykorzystując ostateczne oszacowania z filtrowania w przód jako warunki początkowe. Wygładzacz o stałym interwale (np. wygładzacz Raucha-Tunga-Striebela) wygładza wyniki z obu filtrów. Ten krok wygładzania dostarcza najbardziej precyzyjne, statystycznie optymalne rozwiązanie trajektorii, wykorzystując wszystkie dostępne dane z całego czasu trwania misji. Czyni to ścisłą integrację złotym standardem w zastosowaniach wymagających wysokiej dokładności, takich jak mapowanie i geodezja.
