Strona główna Studia przypadków Strona 4

Studia przypadków – strona 4

Odkryj, jak nasze innowacyjne rozwiązania z zakresu technologii inercyjnej zmieniają rzeczywistość w zastosowaniach praktycznych. Nasze studia przypadków przedstawiają konkretne przykłady radzenia sobie ze złożonymi wyzwaniami, zapewniając precyzyjną nawigację, śledzenie ruchu i zaawansowaną wydajność w wielu branżach.
Uniwersytet w Rostocku

Badania nad autonomicznymi promami na rzeczywistych miejskich drogach wodnych

Autonomiczna nawigacja promowa
Drzewoszyb

W jaki sposób firma Treeswift unowocześnia działania terenowe przedsiębiorstw użyteczności publicznej

Mapowanie mobilne
TREALIS

Wykrywanie wad szyn przez TREALIS za pomocą Apogee Navsight

Pozycjonowanie tramwajów i pociągów
GapEOD

Jak GapEOD zapewnia bezpieczniejsze badania geofizyczne dzięki Ellipse

Pozycjonowanie tramwajów i pociągów
Akademia Górniczo-Hutnicza w Krakowie

Jak Ellipse-D pomogła łodzi z napędem słonecznym w rywalizacji w Monako

Łódź zasilana energią słoneczną

Poznaj nasze aplikacje

Każde studium przypadku przedstawia unikalne wyzwania, z jakimi mierzyli się nasi klienci, wspólnie dopasowane rozwiązania oraz osiągnięte sukcesy. Te przykłady pokazują potencjał technologii inercyjnej w przekuwaniu projektów w rzeczywistość.

Łodzie podwodne Aquatica

Wyprawa badawcza do Wielkiej Błękitnej Dziury w Belize z czujnikiem INS Ellipse

Geodezja
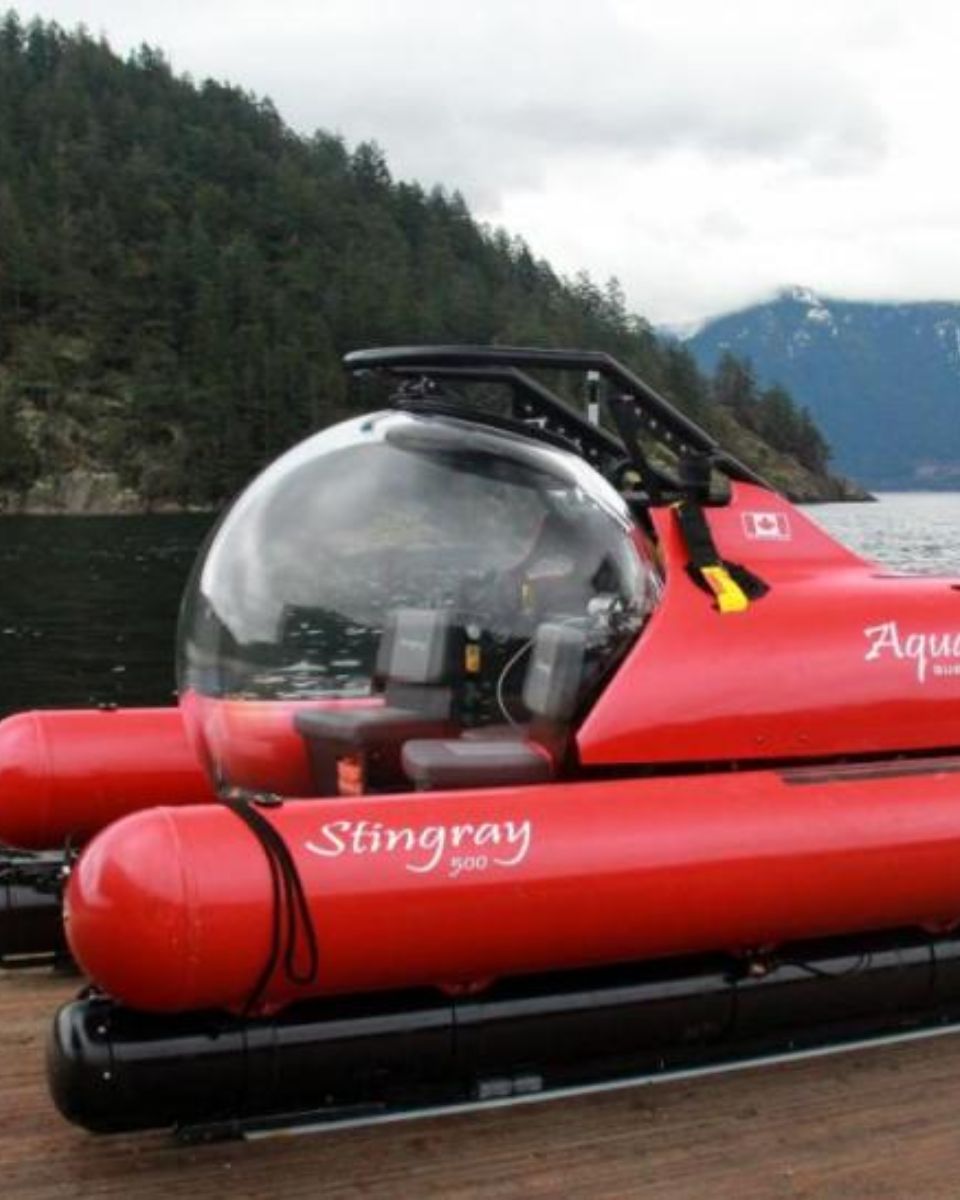
Łódź podwodna „Stingray”
Formula Student

Formuła Student wykorzystuje IMU i INS/GNSS firmy SBG w samochodach autonomicznych

Samochód autonomiczny
Samochód Formula Student
Centrum Geoprzestrzenne Armii Stanów Zjednoczonych

System SBG RTK INS/GNSS do pomiarów GIS z plecakiem

Mapowanie mobilne
Plecak Centrum Geoprzestrzennego Armii Stanów Zjednoczonych
Cadden

Rozwiązanie ASV łączące systemy „ INS ” oraz echosondę wielowiązkową firmy SBG

ASV – autonomiczne pojazdy naziemne
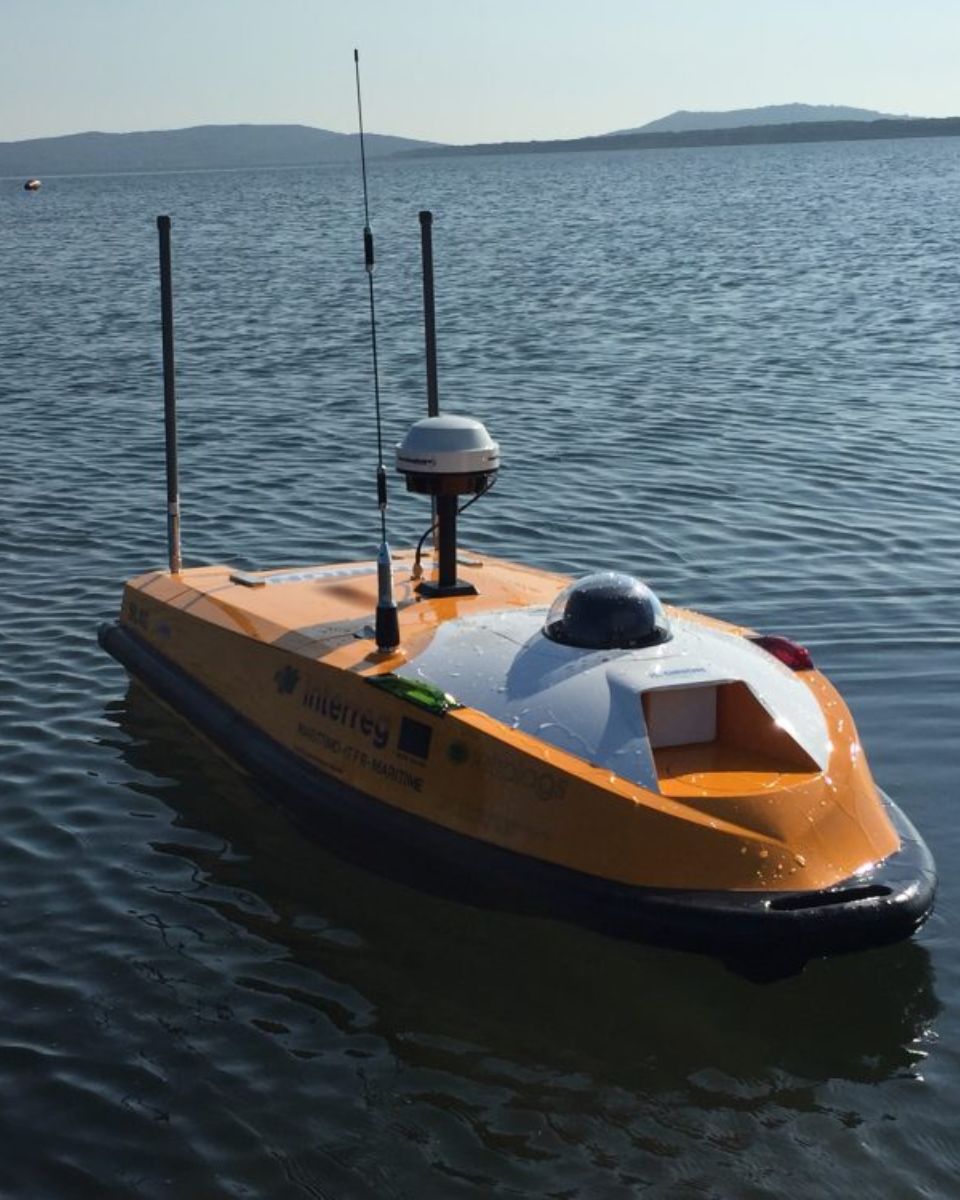
Rozwiązanie pomiarowe firmy Cadden integrujące bezzałogową łódź hydrograficzną OceanAlpha SL40
ASTRALiTE

Podwójny system INS/GNSS od SBG Systems do zastosowań topograficznych i batymetrycznych z użyciem UAV

Topografia i batymetria
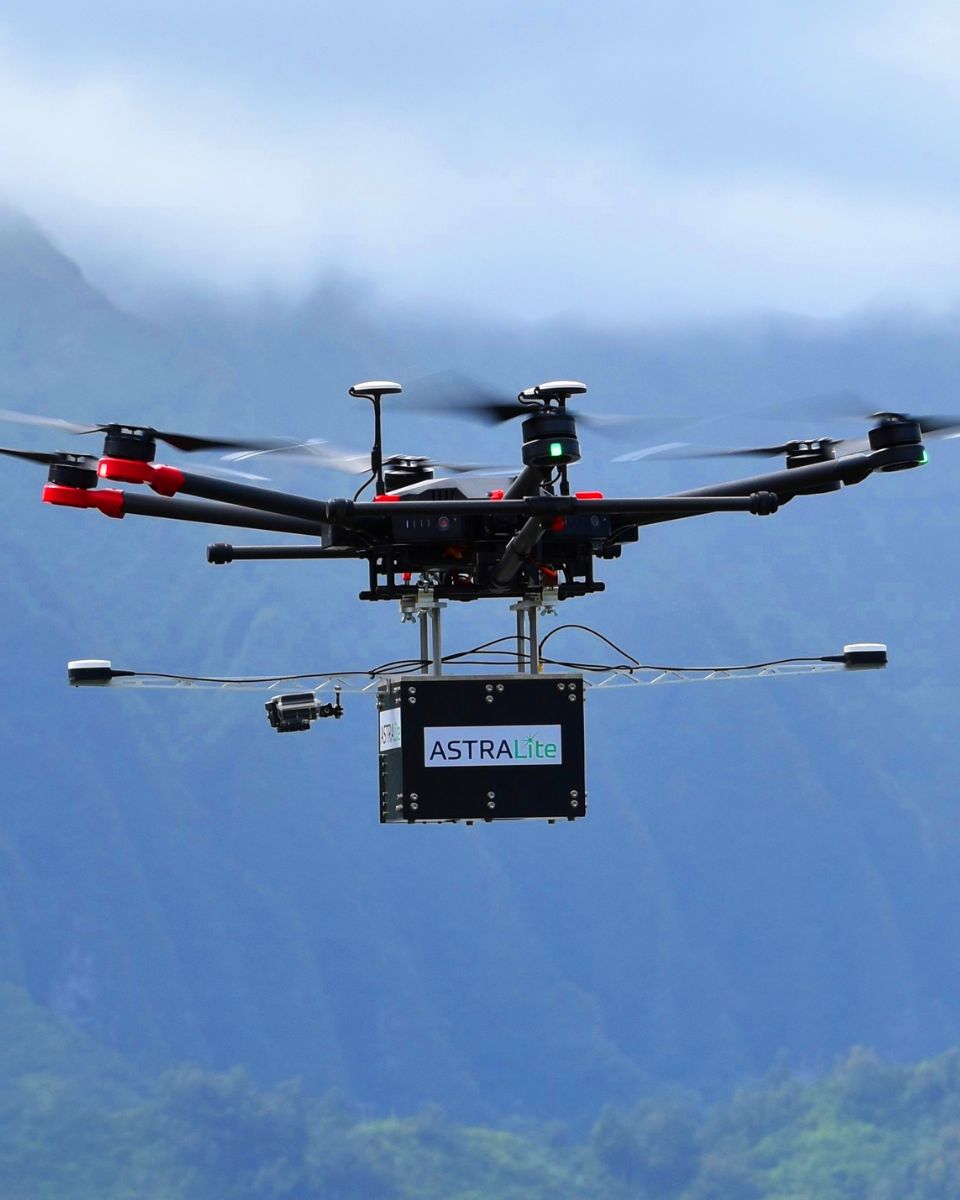
Bezzałogowy statek powietrzny Astralite
TUfast

Formula Student Electric – zespół TUfast wybiera SBG INS

Samochód autonomiczny
Samochód wyścigowy TUfast Formula
Chalmers

Zespół Formula Student Driverless wybiera Ellipse-N

Pojazd autonomiczny
Samochód wyścigowy Chalmers
Zen Microsystems

Analiza przyspieszenia motocykli podczas jazdy i pochylania się

Testy opon
Integracja INS Ellipse N do testów opon Moto Roll
Uniwersytet im. Eberharda Karla

Analiza lotu bezzałogowego statku powietrznego (UAV) za pomocą miniaturowego czujnika inercyjnego

Bezzałogowy statek powietrzny (UAV)
Analiza lotów bezzałogowych statków powietrznych (UAV) w ramach programu MASC
Systemy ITER

Idealny system „ INS ” do pomiarów batymetrycznych z wykorzystaniem pojazdów podwodnych (USV)

Nawigacja USV
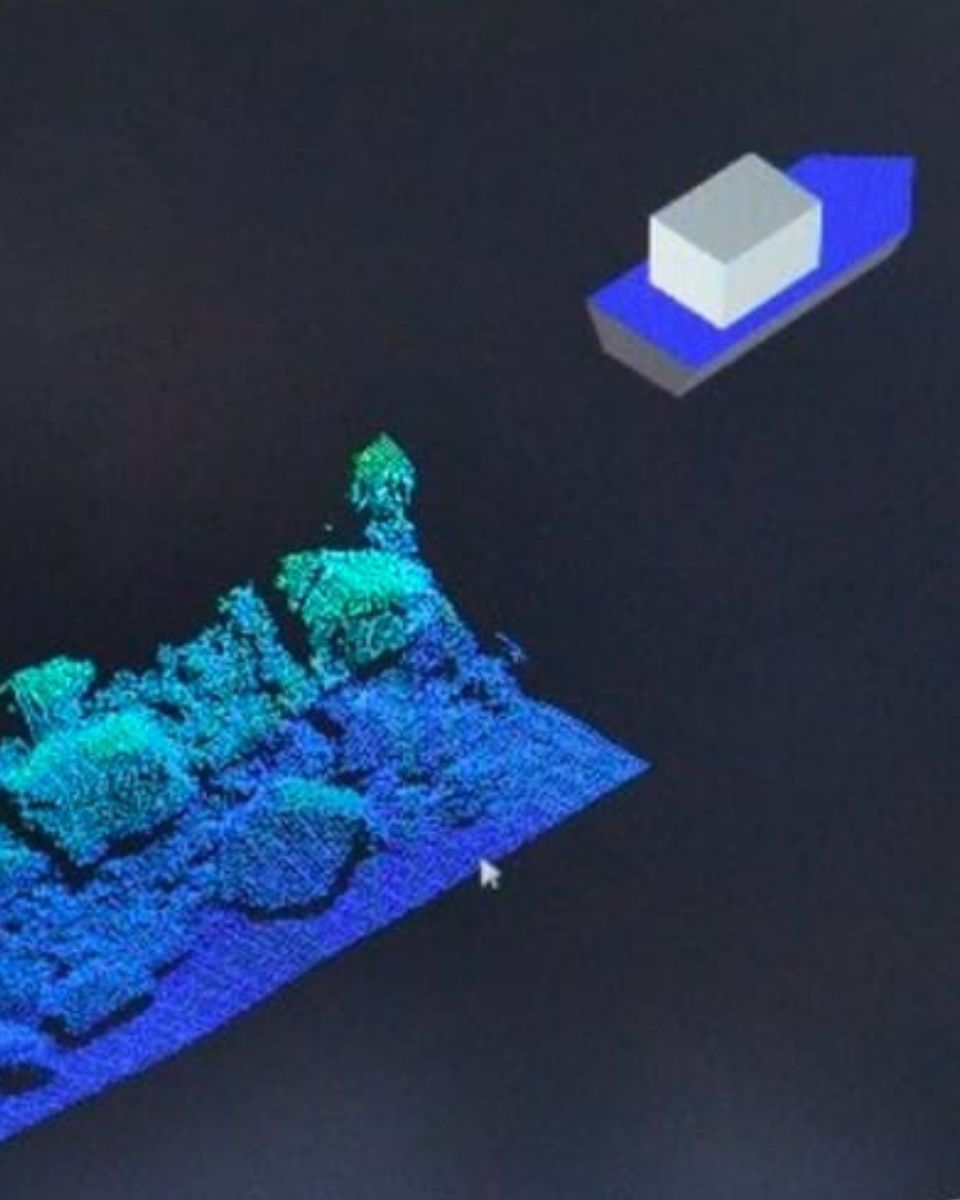
Batimetria oparta na USV
Porty na Jersey

Port of Jersey wybiera Navsight do kompensacji ruchu MBES

Akustyczne pozycjonowanie nawigacyjne
System wielowiązkowy dla portów na Jersey
VIAMETRIS

INS a RTK wspomaga obliczenia SLAM oraz synchronizuje dane z LiDAR i kamery

Mapowanie wnętrz
Viametris – mobilne mapowanie SLAM