Formuła Student: kluczowa rola IMU/GNSS
Kilka zespołów konstruujących samochody elektryczne i autonomiczne wyposażyło swoje bolidy w nasze systemy Ellipse IMU/GNSS podczas zawodów Formula Student.
Czujnik Ellipse-D spełnił wszystkie nasze potrzeby i jesteśmy z niego bardzo zadowoleni. System GNSS jest bardzo stabilny, a Filtr Kalmana również satysfakcjonujący. | Daniel K., zespół AMZ Racing Electric
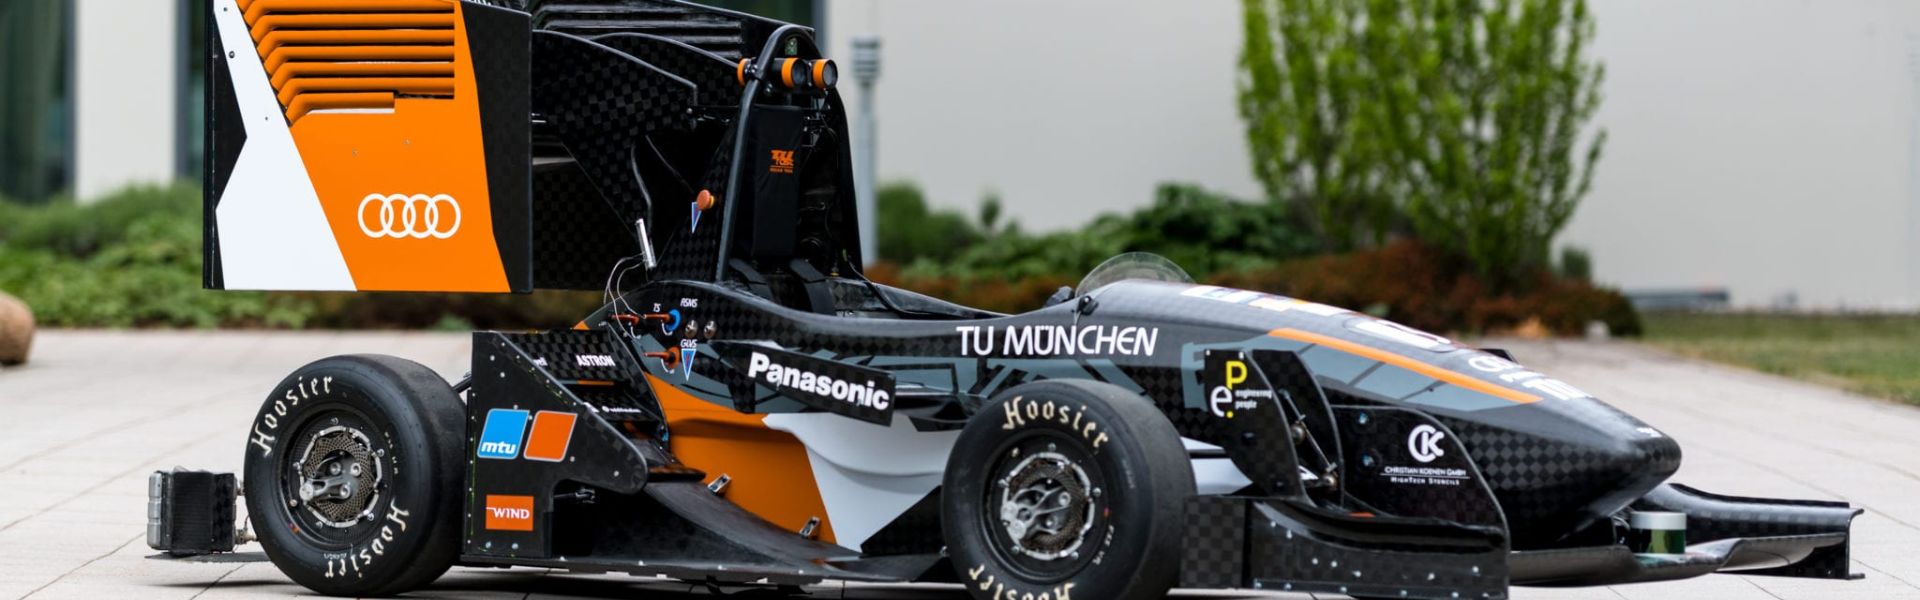
Formula Student to międzynarodowy edukacyjny konkurs inżynierski, w którym zespoły studentów z całego świata projektują, budują i ścigają się własnymi bolidami. Zawody obejmują 3 kategorie: samochody elektryczne, autonomiczne i spalinowe.
Uczestnicy Formula Student muszą nie tylko zbudować najszybszy bolid, ale także osiągnąć doskonałe wyniki w zakresie wytrzymałości, przyspieszenia i pokonywania zakrętów.
Jako ekspert w dziedzinie inercyjnych systemów nawigacyjnych i partner wielu zespołów, przeprowadziliśmy wywiady z różnymi zespołami inżynierów korzystającymi z naszych jednostek pomiaru inercyjnego (IMU) w połączeniu z globalnym systemem nawigacji satelitarnej (GNSS), aby zrozumieć, jakie są kluczowe elementy sukcesu.
Znaczenie IMU/GNSS dla precyzyjnej dynamiki samochodu
System IMU/GNSS dostarcza decydujących informacji o stanie pojazdu, takich jak pozycja, prędkość, prędkość odchylenia, kąt poślizgu, przyspieszenie i orientacja, zespołom startującym w zawodach, jak stwierdził D. Kiesewalter z AMZ Racing:
“Potrzebowaliśmy IMU z kilku powodów. Przede wszystkim do określenia stanu pozycji naszego samochodu. Potrzebowaliśmy również wydajnego sterowania dynamiką oraz niezawodnego i dokładnego określania kątów Eulera (roll, pitch i heading).”
W ten sposób inżynierowie samochodów elektrycznych i spalinowych mogą zrozumieć, co należy poprawić, porównując stan faktyczny ze stanem teoretycznym.
Kryteria dotyczące dynamiki jazdy samochodów w ramach programu Formula Student
Opanowanie przyspieszenia jest kluczowe podczas wyścigów Formuły. Gdy samochód zbyt mocno przyspiesza, może wpaść w poślizg, co prowadzi do zużycia opon. Aby zminimalizować zużycie opon i w pełni wykorzystać moc oraz osiągi silnika, należy kontrolować przyspieszenie.
Śledzenie trajektorii samochodu wyścigowego jest niezbędne. Analiza toru jest przeprowadzana dzięki danym z IMU/GNSS, zwłaszcza pozycji, i pomaga określić, czy samochód jest prawidłowo pozycjonowany na torze, czy też podczas pokonywania zakrętów.

Nie zapominajmy, że Formula Student to wyścig. Jednym z celów rywalizacji jest osiągnięcie na torze wyższych prędkości niż pozostałe zespoły. Prędkość jest zatem kluczowym czynnikiem poddawanym analizie dzięki wykorzystaniu systemów IMU/GNSS. Jest to jednak jeszcze ważniejsze w przypadku elektrycznych samochodów wyścigowych, ponieważ muszą one monitorować zużytą energię.
Autonomiczne samochody wyścigowe: Wykorzystanie najlepszych cech kursu i nawigacji z IMU/GNSS
Samochody wyścigowe mogą używać pojedynczej anteny GPS do określania heading, ale pojazdy autonomiczne polegają na dwuantenowym systemie IMU/GNSS w celu precyzyjnego określania heading. Umożliwia to szybszą inicjalizację i zapewnia rzeczywisty heading nawet w pozycji stacjonarnej.
J. Liberal Huarte z UPC Driverless (ETSEIB) wyjaśnia, że heading i lokalizacja są niezbędne do prawidłowego funkcjonowania pozostałych elementów wyposażenia: „Kiedy pracujemy z technologiami LiDAR, fakt, że jesteś skierowany o 1 stopień w jedną lub drugą stronę, ma duży wpływ na pozycję.
Tak więc, precyzyjny heading jest dużym wymaganiem. A także lokalizacja i mapowanie: bardzo ważne jest, aby zlokalizować się w X, Y.” Dlatego wdrożenie Dual GNSS/IMU w tego typu samochodach wyścigowych jest najlepszym rozwiązaniem, ponieważ zapewnia rzeczywisty heading i pozycję, co również pomaga ustabilizować LiDAR.
Heading jest równie ważny jak precyzyjna nawigacja dla autonomicznych samochodów wyścigowych. Real Time Kinematic (RTK) pozwala na niezwykle dokładne oszacowanie pozycji (1-2 cm). Im dokładniejszy jest IMU/GNSS, tym bardziej samochód jest w stanie utrzymać się na pasie toru bez dryfowania.
IMU/GNSS analizuje tor, aby zapewnić optymalne pozycjonowanie samochodu i optymalizację trajektorii.
Krótszy czas wdrożenia = więcej czasu na cały projekt
„Mamy bardzo mało czasu na testy, więc jeśli sprzęt działa szybko, możemy jeździć szybciej po torze i testować więcej” – twierdzi A. Kopp z działu kontroli dynamiki pojazdu w TUfast Racing.
Zespoły nie mają zbyt wiele czasu na integrację poszczególnych części pojazdu i ich testowanie. Ponieważ inżynierowie motoryzacyjni korzystają głównie ze środowisk CAN oraz ROS, systemy IMU/GNSS, które mogą być częścią takich procesów roboczych, pozwalają zaoszczędzić ogromną ilość czasu podczas prac rozwojowych.
Przejrzysta biblioteka C dostarczana wraz z przykładami to kolejny sposób na ułatwienie zespołom procesu integracji.
SBG Systems wspiera nowe sposoby projektowania samochodów
Zapraszamy uczniów do przesyłania wniosków o wsparcie finansowe za pośrednictwem naszej strony internetowej!

Ellipse-D
Ellipse-D to inercjalny system nawigacyjny integrujący podwójną antenę i dwuczęstotliwościowy RTK GNSS, który jest kompatybilny z naszym oprogramowaniem do post-processingu Qinertia.
Zaprojektowana z myślą o robotyce i zastosowaniach geodezyjnych, może łączyć dane z licznika impulsów (Pulse) lub CAN OBDII w celu zwiększenia dokładności nawigacji inercyjnej.

Poproś o wycenę Ellipse-D
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
Jaka jest różnica między AHRS a INS?
Główna różnica między systemem odniesienia kursu i położenia (AHRS) a inercyjnym systemem nawigacyjnym (INS) polega na ich funkcjonalności oraz zakresie dostarczanych danych.
AHRS dostarcza informacji o orientacji — w szczególności o położeniu (pitch, roll) i kierunku (yaw) pojazdu lub urządzenia. Zazwyczaj wykorzystuje kombinację czujników, w tym żyroskopy, akcelerometry i magnetometry, do obliczania i stabilizacji orientacji. AHRS podaje pozycję kątową w trzech osiach (pitch, roll i yaw), umożliwiając systemowi zrozumienie jego orientacji w przestrzeni. Jest często stosowany w lotnictwie, UAV, robotyce i systemach morskich w celu zapewnienia dokładnych danych o położeniu i kierunku, co ma kluczowe znaczenie dla kontroli i stabilizacji pojazdu.
System INS nie tylko dostarcza danych o orientacji (jak AHRS), ale także śledzi pozycję, prędkość i przyspieszenie pojazdu w czasie. Wykorzystuje czujniki inercyjne do szacowania ruchu w przestrzeni 3D bez polegania na zewnętrznych odniesieniach, takich jak GNSS. Łączy czujniki znane z AHRS (żyroskopy, akcelerometry), ale może również zawierać bardziej zaawansowane algorytmy śledzenia pozycji i prędkości, często integrując zewnętrzne dane, takie jak GNSS, w celu uzyskania wyższej dokładności.
Podsumowując, AHRS koncentruje się na orientacji (pozycji i heading), podczas gdy INS dostarcza pełny zestaw danych nawigacyjnych, w tym pozycję, prędkość i orientację.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
