Formula Student – pojazdy bezzałogowe – zespół Chalmers
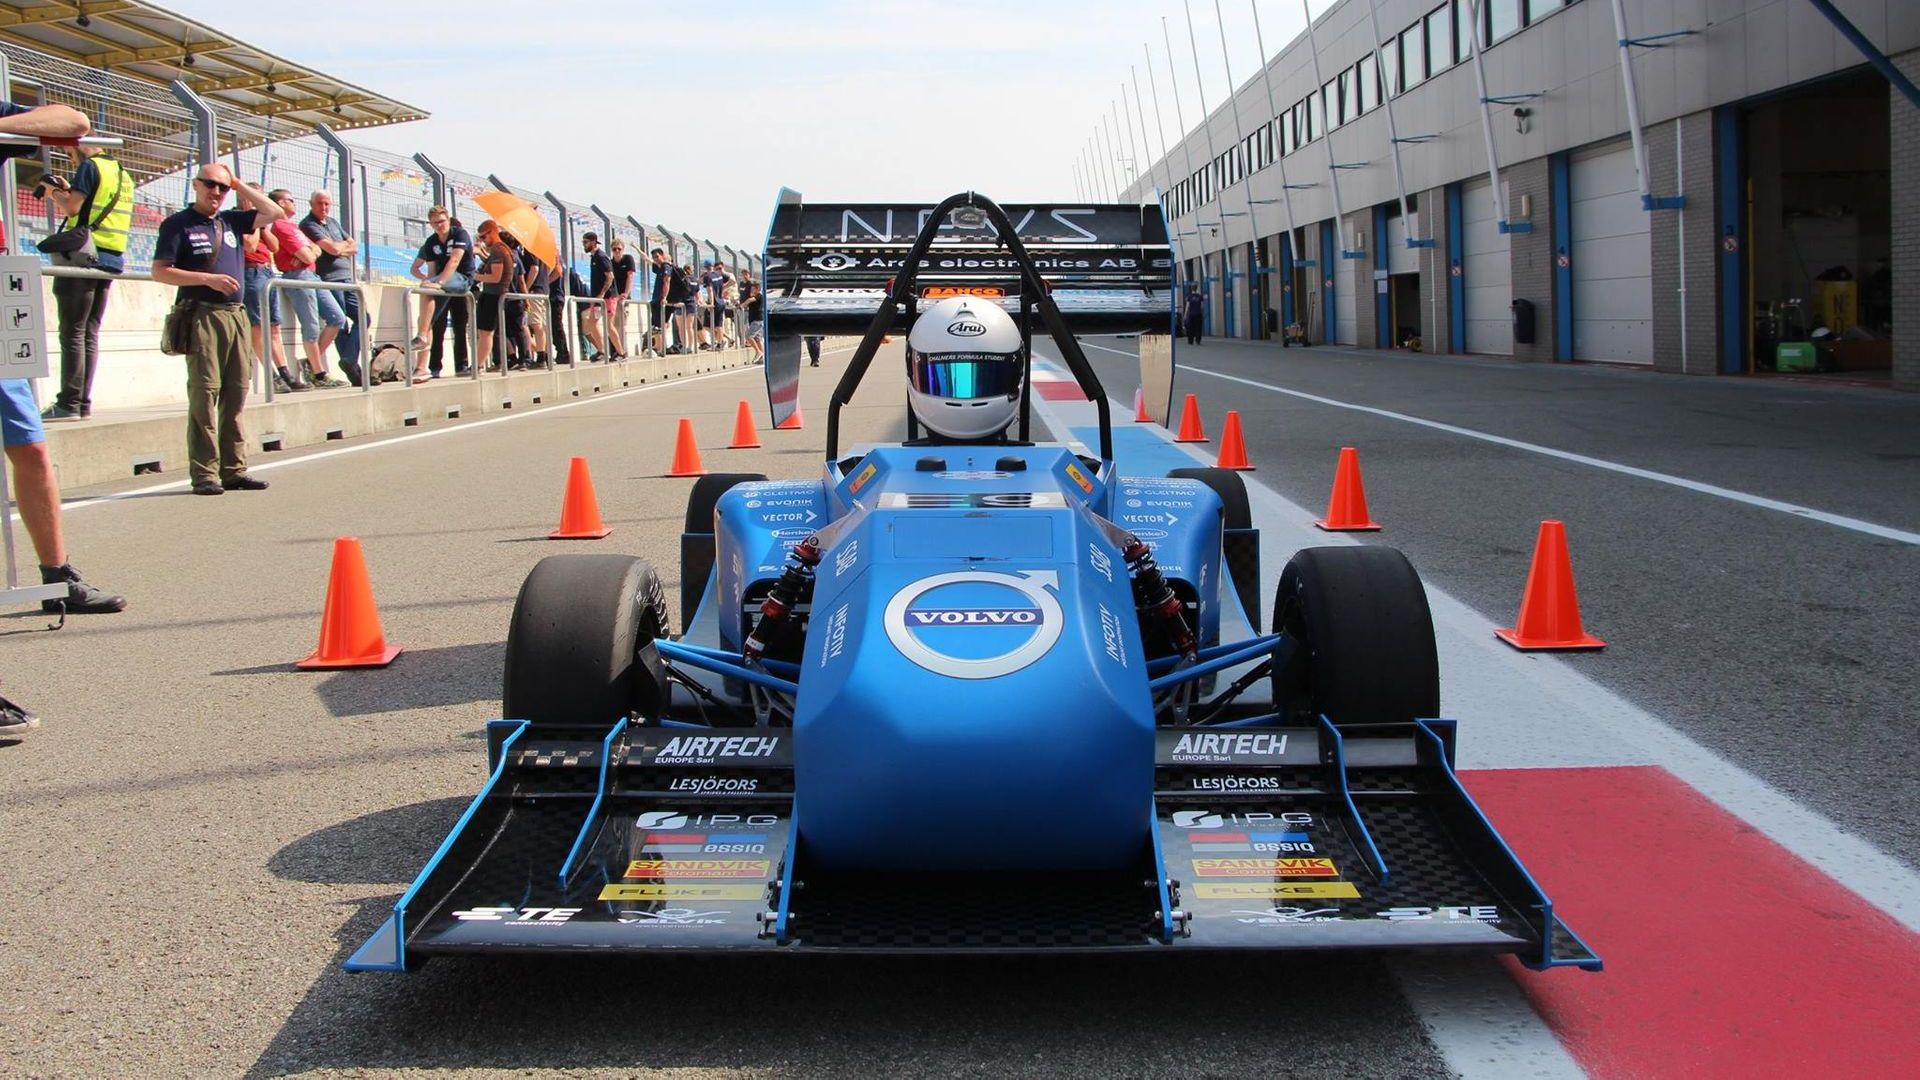
Chalmers University of Technology wyposażył swój autonomiczny pojazd w system INS GNSS Ellipse-N.
„Byliśmy bardzo zadowoleni z wydajności i niezawodności czujnika.” | Emil R., kierownik inżynierii w zespole Chalmers Formula Student Driverless
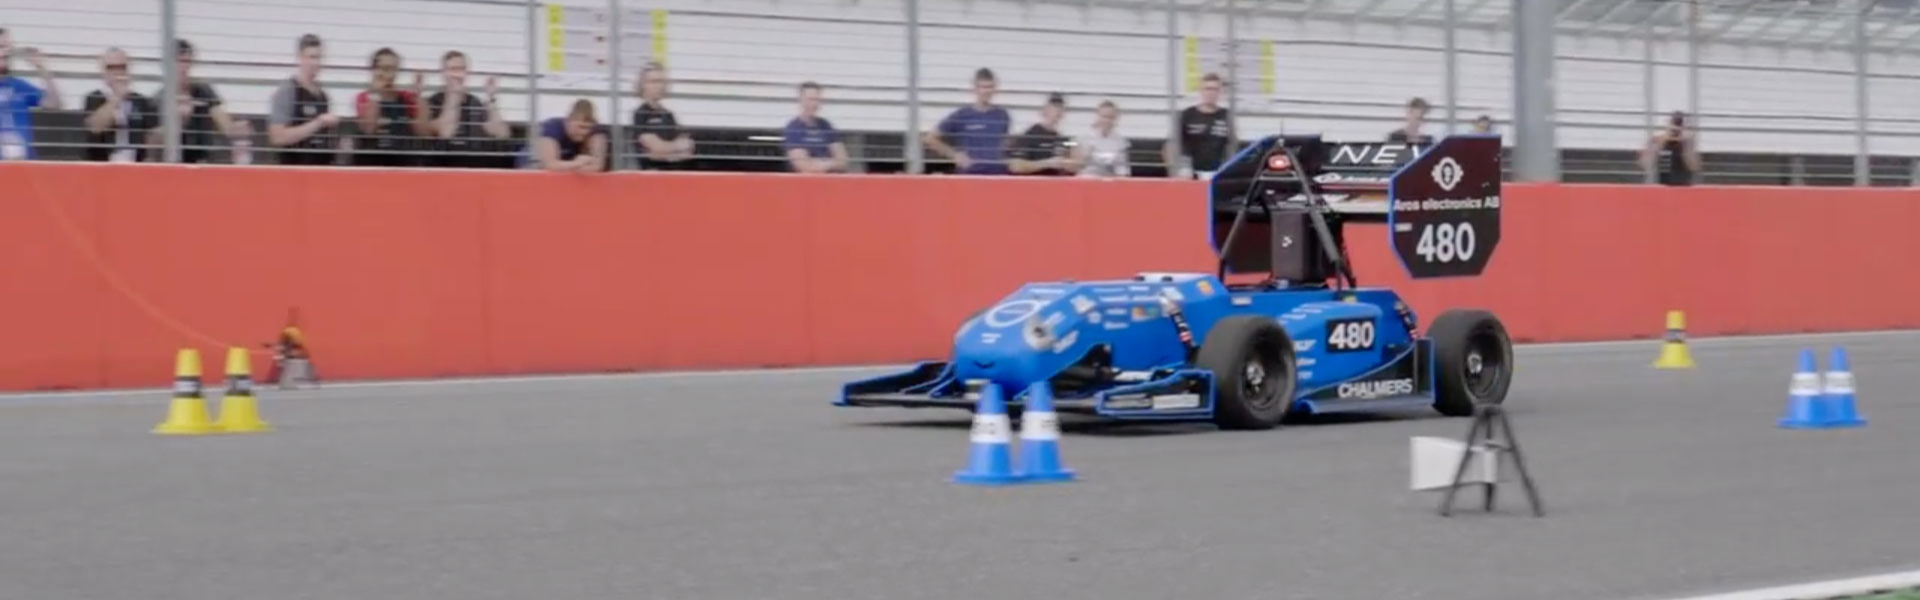
Zawody „Formula Student” w kategorii pojazdów autonomicznych
Zawody Formuły Student w kategorii pojazdów bezzałogowych obejmują kilka różnych zadań: hamowanie, przyspieszanie, testy na torze poślizgowym oraz jazdę po torze wyścigowym.
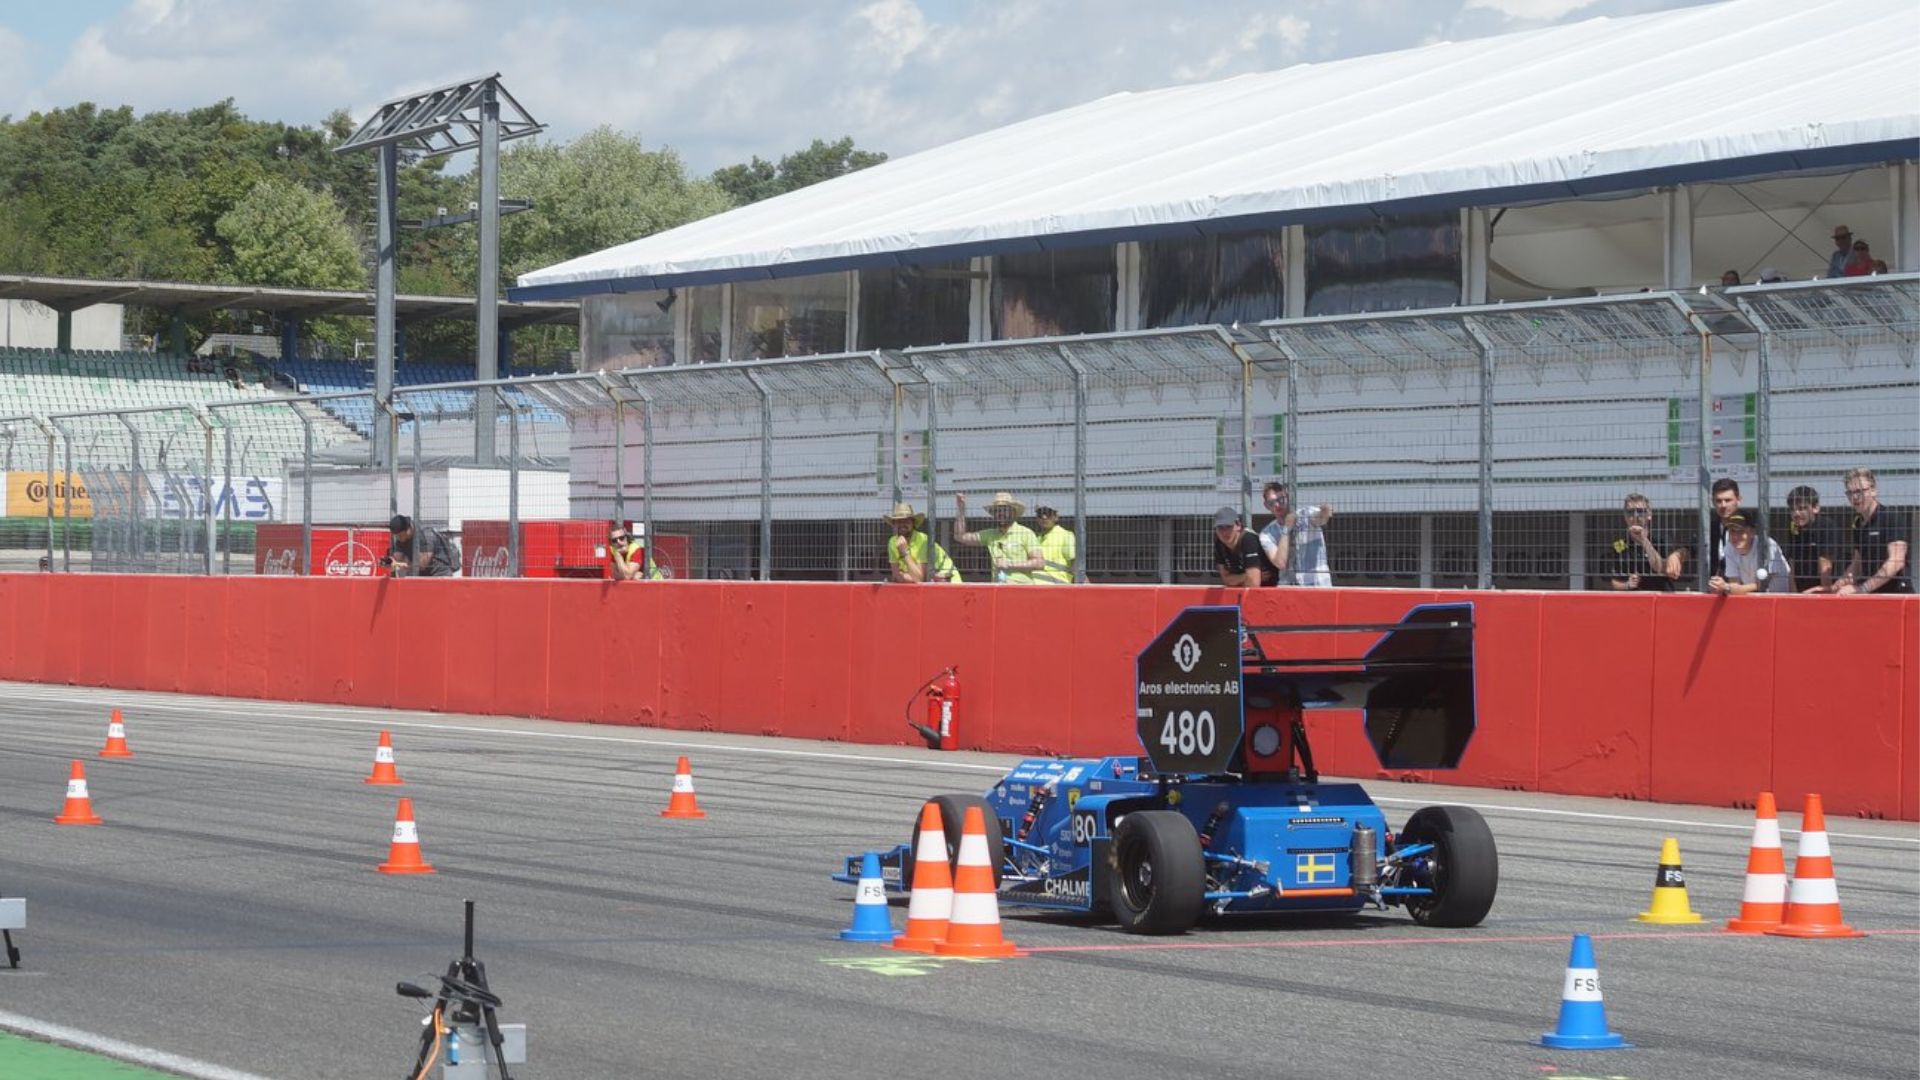
Uniwersytet Technologiczny Chalmers, szwedzka uczelnia zajmująca się badaniami i kształceniem w dziedzinie technologii, wzięła udział w edycji z 2018 roku.
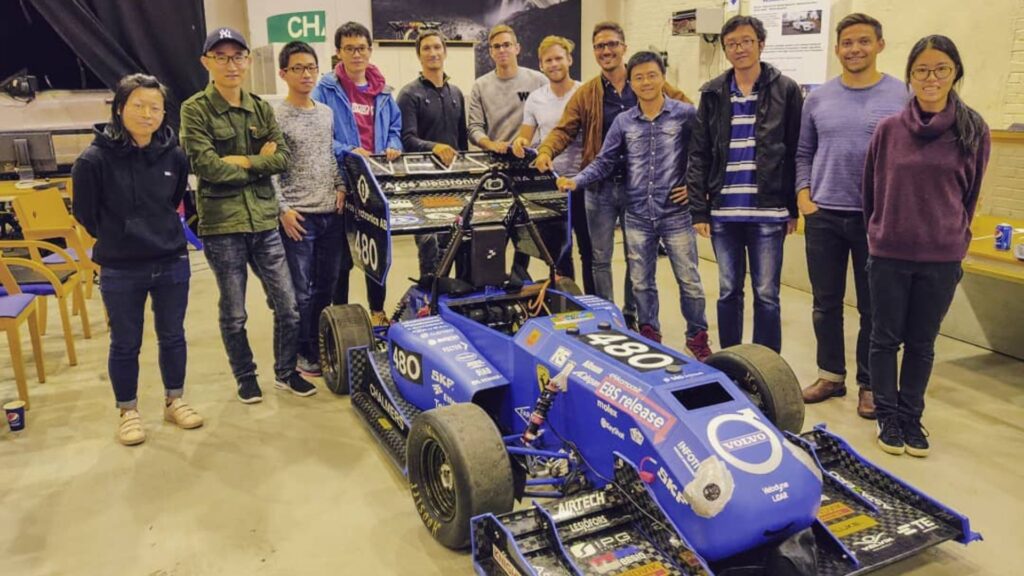
Zespół Chalmers wyposażył swój bezzałogowy samochód w Ellipse-N, miniaturowy inercyjny system nawigacyjny z wbudowanym odbiornikiem GNSS.
Wytrzymały i stabilny inercyjny czujnik nawigacyjny
Byliśmy bardzo zadowoleni z działania i niezawodności czujnika. Podczas setek godzin przeprowadzonych przez nas testów czujnik nie wykazał żadnych widocznych błędów.
Nie zaobserwowaliśmy żadnego dryfu czujników inercyjnych, a szczególne wrażenie zrobiła na nas doskonała estymacja prędkości odchylania. System GNSS był również bardzo stabilny i solidny; nigdy nie napotkaliśmy problemów z brakiem zasięgu GNSS, a liczba widocznych satelitów zawsze była na odpowiednim poziomie.
Łatwa integracja dzięki bibliotece C
System Ellipse-N okazał się bardzo łatwy w integracji z naszym własnym środowiskiem programistycznym dzięki dostarczonej bibliotece języka C. Nasze środowisko korzystało z mikrousług hostowanych w kontenerach Docker, przy czym dane z czujnika były odczytywane przez jedną z mikrousług.
Oznaczało to, że ważne było, aby mikrousługę można było budować automatycznie i bezproblemowo. Dzięki dostarczonej bibliotece proste okazało się włączenie niezbędnego kodu do obrazu platformy Docker i zbudowanie go wraz z naszym własnym kodem integrującym się z biblioteką.
Gdyby dostępny był wyłącznie gotowy plik binarny, musielibyśmy sami odczytywać i analizować surowe dane z czujnika, dlatego biblioteka okazała się niezwykle przydatna w naszym przypadku. Dostarczone przykłady i dokumentacja znacznie ułatwiły korzystanie z biblioteki oraz integrację systemu Ellipse-N z wymaganą przez nas mikrousługą.
W takich warunkach lepiej wybrać antenę pojedynczą czy podwójną?
O ile jednoantenowy inercyjny system nawigacyjny (INS), taki jak Ellipse-N, zapewnia bardzo dokładne dane o orientacji i nawigacji, o tyle dwuantenowy INS, taki jak Ellipse-D, pozwala na szybszą inicjalizację, nawet w pozycji statycznej.
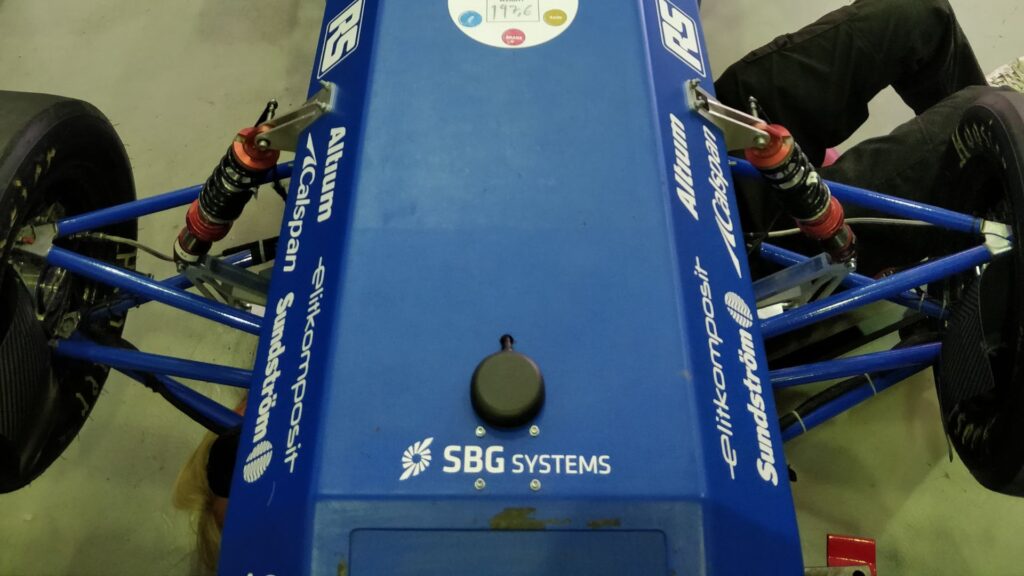
Takie cechy należy wziąć pod uwagę przy wyborze systemu INS. Znajdź więcej informacji na temat „jak wybrać najlepszą metodę wyznaczania kursu”.
„Nie zaobserwowaliśmy żadnego dryfu czujników inercyjnych, a szczególne wrażenie zrobiła na nas doskonała estymacja prędkości odchylania.” | Emil R., Kierownik ds. Inżynierii
Ellipse-N
Ellipse-N to kompaktowy i wysokowydajny system nawigacji inercyjnej (INS) RTK ze zintegrowanym dwupasmowym odbiornikiem GNSS obsługującym cztery konstelacje. Zapewnia on dane o przechyłach bocznych (roll), wzdłużnych (pitch), kursie i pionowych ruchach falowania (heave), a także centymetryczną pozycję GNSS.
Czujnik Ellipse-N najlepiej sprawdza się w dynamicznych środowiskach i trudnych warunkach GNSS, ale może również działać w aplikacjach o mniejszej dynamice z kursem magnetycznym.

Poproś o wycenę Ellipse-N
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
Jaka jest różnica między AHRS a INS?
Główna różnica między systemem odniesienia kursu i położenia (AHRS) a inercyjnym systemem nawigacyjnym (INS) polega na ich funkcjonalności oraz zakresie dostarczanych danych.
AHRS dostarcza informacji o orientacji — w szczególności o położeniu (pitch, roll) i kierunku (yaw) pojazdu lub urządzenia. Zazwyczaj wykorzystuje kombinację czujników, w tym żyroskopy, akcelerometry i magnetometry, do obliczania i stabilizacji orientacji. AHRS podaje pozycję kątową w trzech osiach (pitch, roll i yaw), umożliwiając systemowi zrozumienie jego orientacji w przestrzeni. Jest często stosowany w lotnictwie, UAV, robotyce i systemach morskich w celu zapewnienia dokładnych danych o położeniu i kierunku, co ma kluczowe znaczenie dla kontroli i stabilizacji pojazdu.
System INS nie tylko dostarcza danych o orientacji (jak AHRS), ale także śledzi pozycję, prędkość i przyspieszenie pojazdu w czasie. Wykorzystuje czujniki inercyjne do szacowania ruchu w przestrzeni 3D bez polegania na zewnętrznych odniesieniach, takich jak GNSS. Łączy czujniki znane z AHRS (żyroskopy, akcelerometry), ale może również zawierać bardziej zaawansowane algorytmy śledzenia pozycji i prędkości, często integrując zewnętrzne dane, takie jak GNSS, w celu uzyskania wyższej dokładności.
Podsumowując, AHRS koncentruje się na orientacji (pozycji i heading), podczas gdy INS dostarcza pełny zestaw danych nawigacyjnych, w tym pozycję, prędkość i orientację.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
