Elektryczny samochód wyścigowy Formula Student
Zespół TUfast wyposaży swój elektryczny bolid wyścigowy w miniaturowy system INS/GNSS Ellipse2-N do analizy dynamiki.
„Ellipse-N miała kluczowe znaczenie dla sukcesu naszego bolidu w 2018 roku (1. miejsce w konkurencji autocross w Wielkiej Brytanii, Niemczech i Hiszpanii; 1. miejsce w klasyfikacji generalnej w Australii).” | Alexandre K., dział dynamiki pojazdu w zespole TU FAST
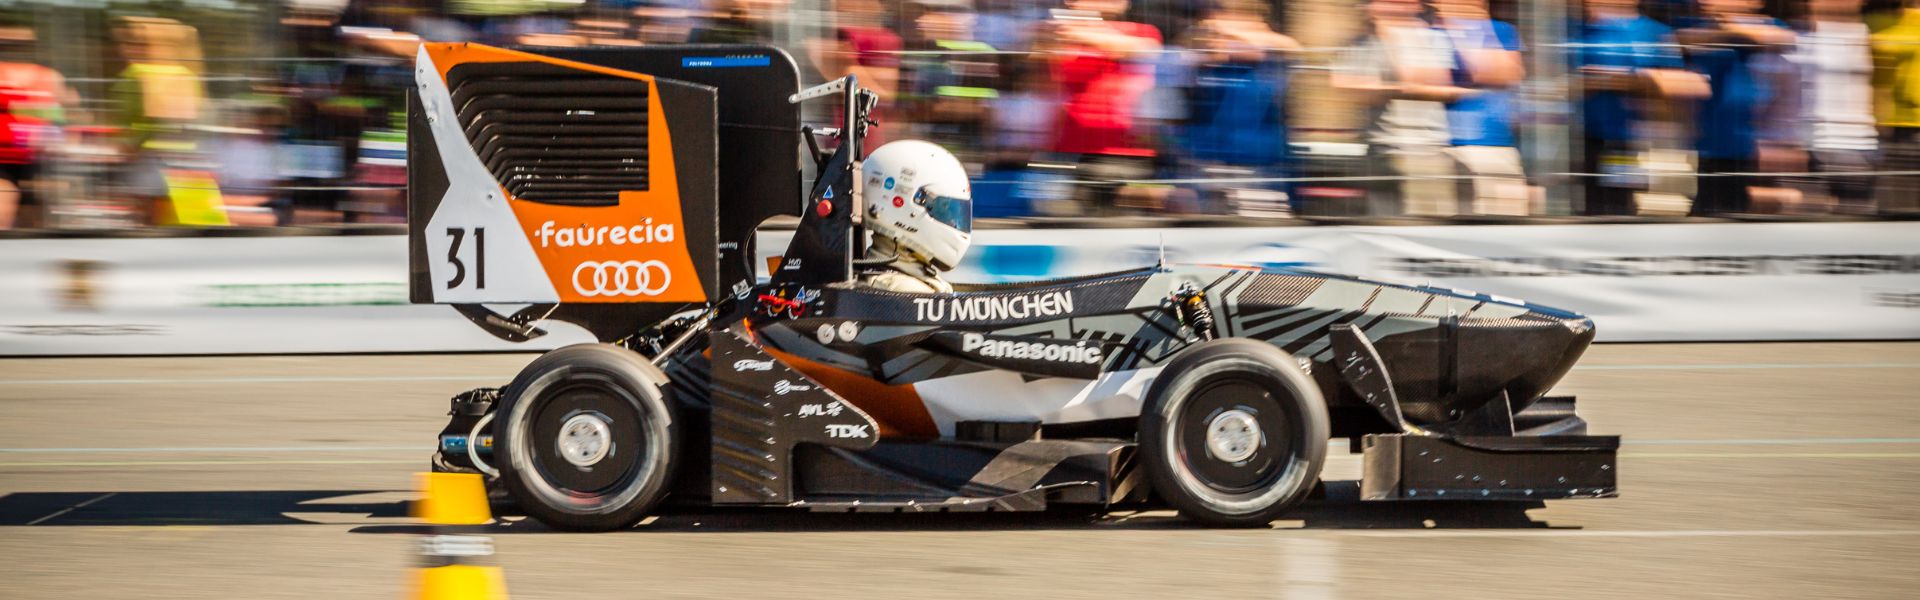
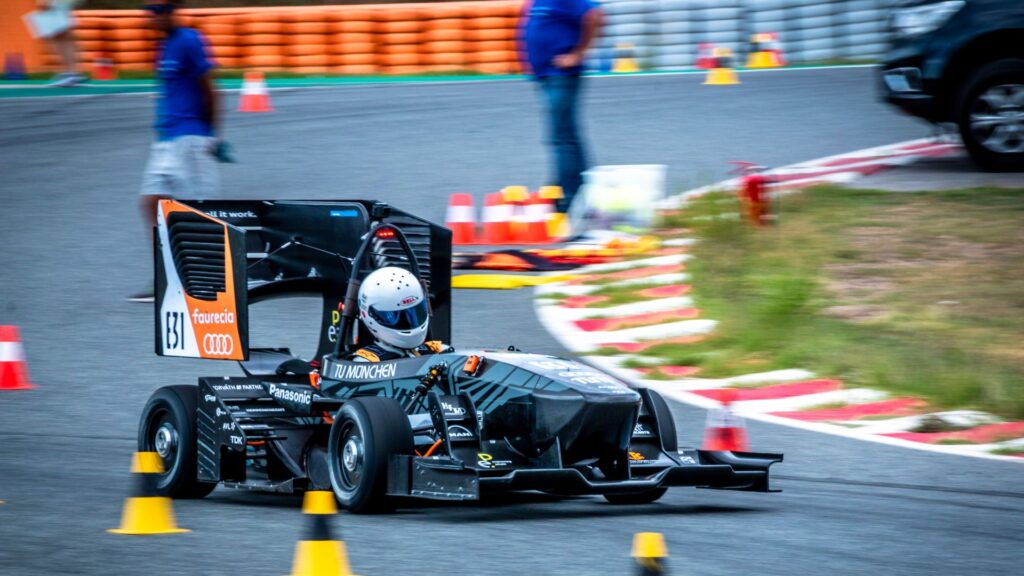
TUfast na zawodach Formula Student Electric
Formuła SAE została założona w 1979 roku przez profesorów ze Stanów Zjednoczonych, a do Europy dotarła w 1999 roku. Celem projektu jest umożliwienie studentom stawiania sobie wyzwań, sprawdzania swoich umiejętności oraz nauki pracy zespołowej nad dużym przedsięwzięciem.
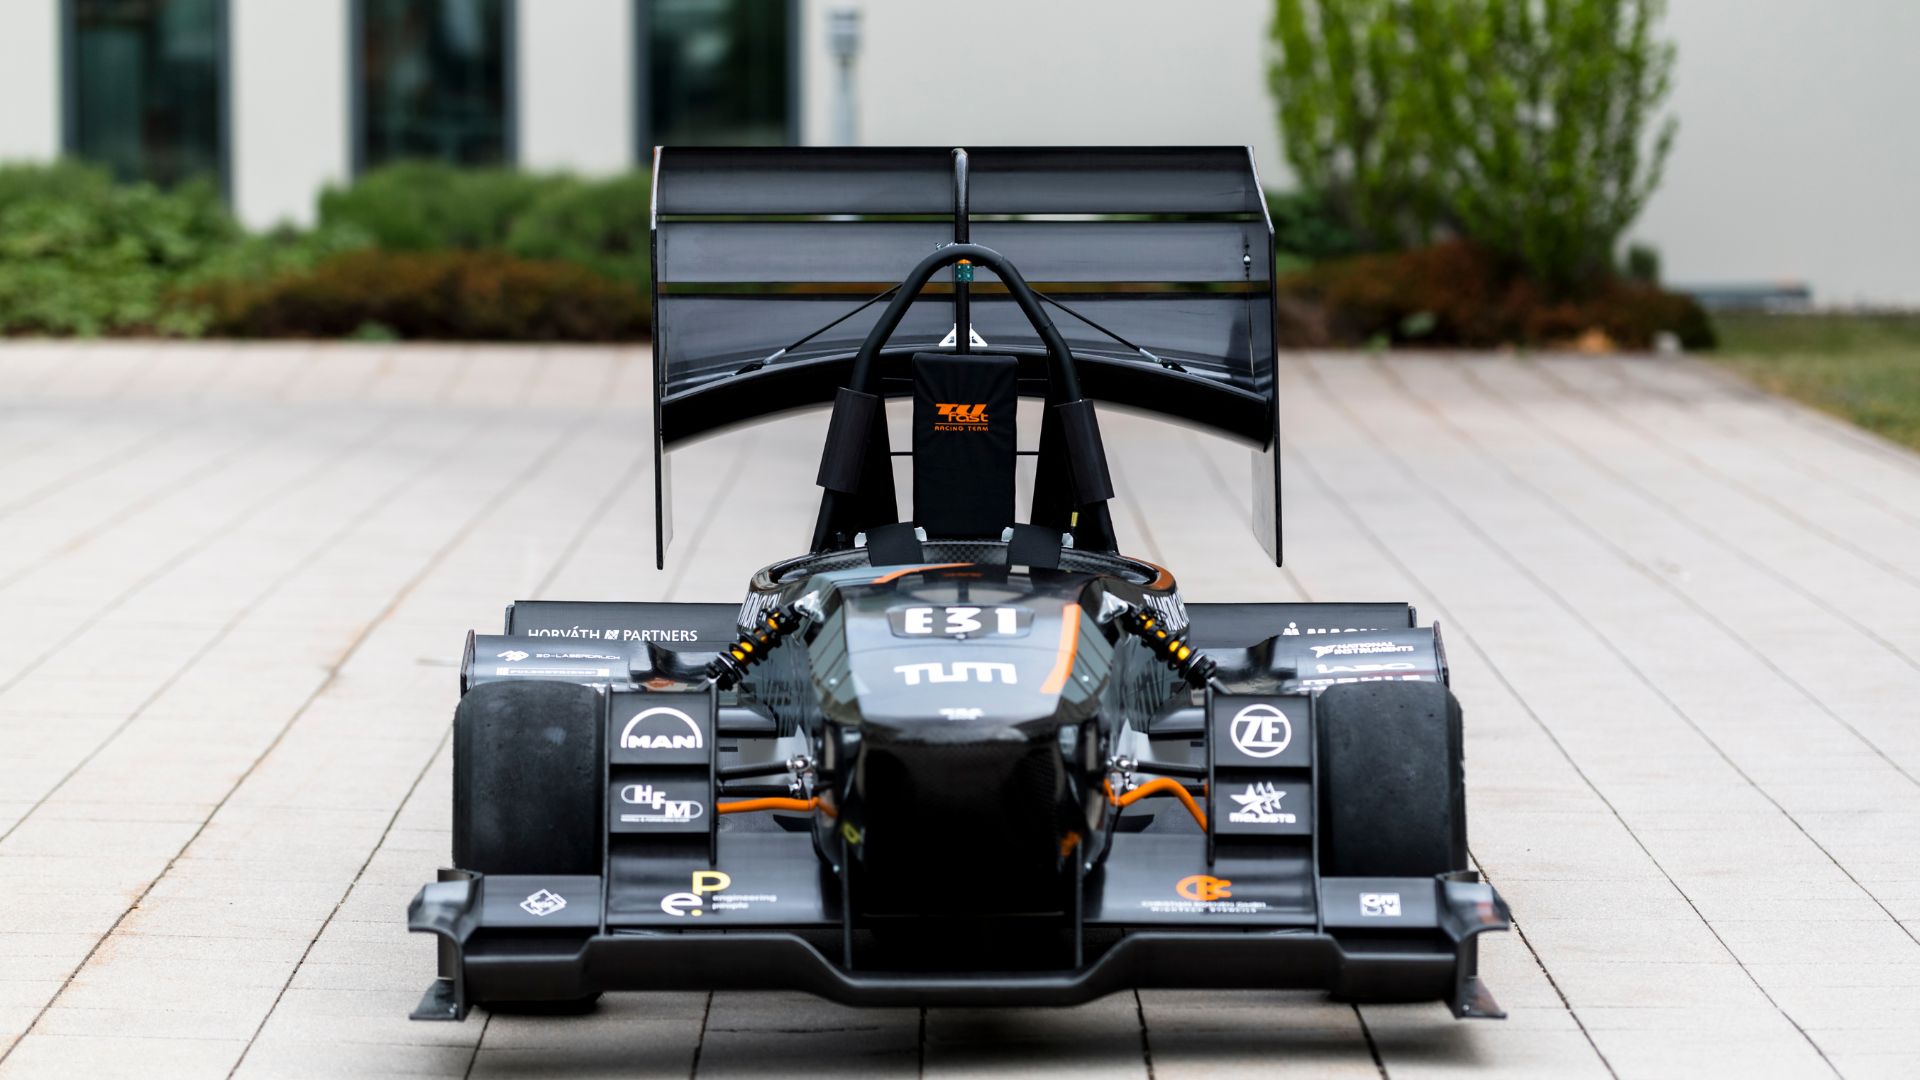
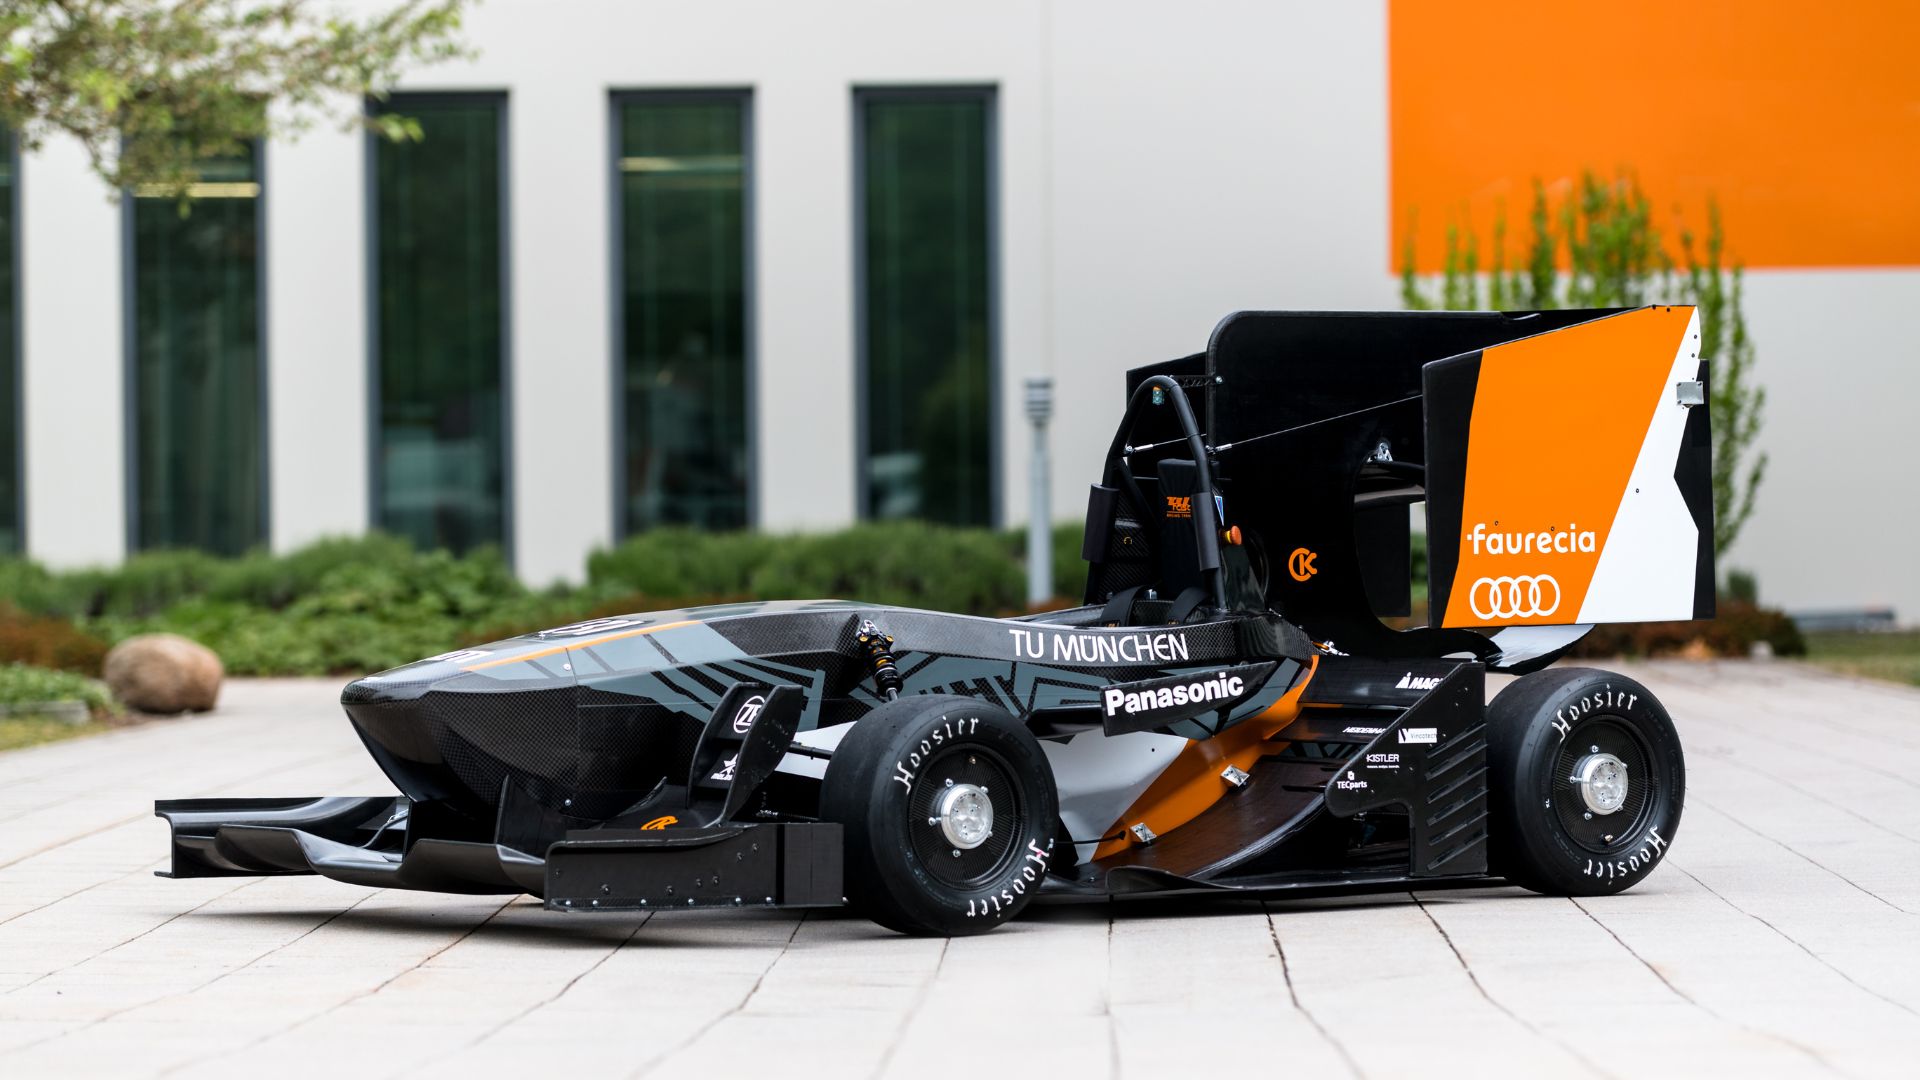
Kilka lat temu w zawodach pojawiła się kategoria pojazdów elektrycznych, w której TUfast rywalizuje swoim samochodem elektrycznym o nazwie “eb018”, wyposażonym w Ellipse2-N, miniaturowy system nawigacji inercyjnej firmy SBG Systems.
Dynamika pojazdu
System INS/GNSS Ellipse-N został zainstalowany w pojeździe eb018. Prędkość z IMU i GPS są głównymi źródłami dla filtra, którego zespół używał do oszacowania stanu pojazdu (prędkość, kąt zniosu, przyspieszenia w osiach X i Y oraz prędkość odchyłki).
Stan ten został następnie porównany z pożądanym stanem w celu wygenerowania polecenia dla każdego silnika. Ellipse2-N był zatem decydującym czynnikiem w bardzo udanym samochodzie TUfast z 2018 roku (1. miejsce w autocrossie w Wielkiej Brytanii, Niemczech i Hiszpanii; 1. miejsce w klasyfikacji generalnej w Australii).
Analiza opon
Pozycje GPS były intensywnie wykorzystywane do analiz. Zespół wygenerował wiele map, aby bardziej intuicyjnie zrozumieć wszystkie zjawiska wpływające na wydajność eb018. Bardzo pouczającym przykładem jest poniższa mapa trajektorii. Pokazuje ona wewnętrzny współczynnik korekcji w naszym filtrze Kalmana.
Dzięki temu dowiadujemy się, że nasz model opony zawyża wartości sił podłużnych (kolory niebieski/zielony na prostych) i dość dobrze szacuje siły poprzeczne (kolory pomarańczowy/żółty na zakrętach).
Zastosowanie Ellipse-N w bolidzie z 2019 roku
Praca z systemem Ellipse i jego oprogramowaniem była przyjemnością, a konfiguracja przebiegła bezproblemowo. Dokumentacja zawiera wszystko, czego potrzebowaliśmy, aby zacząć i opracować interfejs dla naszego systemu.
Dane dostarczane przez Ellipse są dokładne i w pewnych momentach wykazywały błąd mniejszy niż 10 cm na dystansach ponad 1 km. Jesteśmy bardzo zadowoleni z tego produktu – wyjaśnia Alexandre Kopp, odpowiedzialny za dynamikę pojazdu w zespole TUfast.
W modelu eb019 wykorzystamy potencjał Ellipse2-N jeszcze bardziej. Użyjemy dwóch filtrów Kalmana: jednego dla głównego stanu (tak jak w eb018) oraz drugiego do filtrowania czujników i danych dostarczanych do modelu fizycznego głównego filtra.”

Główny filtr zostanie również ulepszony o estymację pozycji i heading. Tym samym Ellipse2-N pozostaje najważniejszym czujnikiem w naszym samochodzie do estymacji stanu. Jego zintegrowany filtr Kalmana będzie szczególnie przydatny w eb019 z dokładnymi szacunkami kątów roll, pitch i yaw.
Te trzy parametry są niezbędne do obliczeń sił aerodynamicznych.
Ellipse-N
Ellipse-N to kompaktowy i wysokowydajny system nawigacji inercyjnej RTK (INS) z zintegrowanym dwupasmowym odbiornikiem GNSS obsługującym cztery konstelacje. Zapewnia on pomiar roll, pitch, heading i heave, a także centymetrową pozycję GNSS.
Czujnik Ellipse-N najlepiej sprawdza się w dynamicznych środowiskach i trudnych warunkach GNSS, ale może również pracować w aplikacjach o niższej dynamice z headingiem magnetycznym.

Poproś o wycenę Ellipse-N
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
Jaka jest różnica między AHRS a INS?
Główna różnica między systemem odniesienia kursu i położenia (AHRS) a inercyjnym systemem nawigacyjnym (INS) polega na ich funkcjonalności oraz zakresie dostarczanych danych.
AHRS dostarcza informacji o orientacji — w szczególności o położeniu (pitch, roll) i kierunku (yaw) pojazdu lub urządzenia. Zazwyczaj wykorzystuje kombinację czujników, w tym żyroskopy, akcelerometry i magnetometry, do obliczania i stabilizacji orientacji. AHRS podaje pozycję kątową w trzech osiach (pitch, roll i yaw), umożliwiając systemowi zrozumienie jego orientacji w przestrzeni. Jest często stosowany w lotnictwie, UAV, robotyce i systemach morskich w celu zapewnienia dokładnych danych o położeniu i kierunku, co ma kluczowe znaczenie dla kontroli i stabilizacji pojazdu.
System INS nie tylko dostarcza danych o orientacji (jak AHRS), ale także śledzi pozycję, prędkość i przyspieszenie pojazdu w czasie. Wykorzystuje czujniki inercyjne do szacowania ruchu w przestrzeni 3D bez polegania na zewnętrznych odniesieniach, takich jak GNSS. Łączy czujniki znane z AHRS (żyroskopy, akcelerometry), ale może również zawierać bardziej zaawansowane algorytmy śledzenia pozycji i prędkości, często integrując zewnętrzne dane, takie jak GNSS, w celu uzyskania wyższej dokładności.
Podsumowując, AHRS koncentruje się na orientacji (pozycji i heading), podczas gdy INS dostarcza pełny zestaw danych nawigacyjnych, w tym pozycję, prędkość i orientację.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
