Hyperloop-utfordringen
UCI-laget brukte « Ellipse-N»-miniatyr INS n til å måle kapselens posisjon, hastighet og akselerasjon.
«Vi var mer enn fornøyde med resultatene vi fikk fra Ellipse-N. Det var den mest pålitelige datakilden vi hadde.» | Andrew T., kaptein for HyperXite-laget
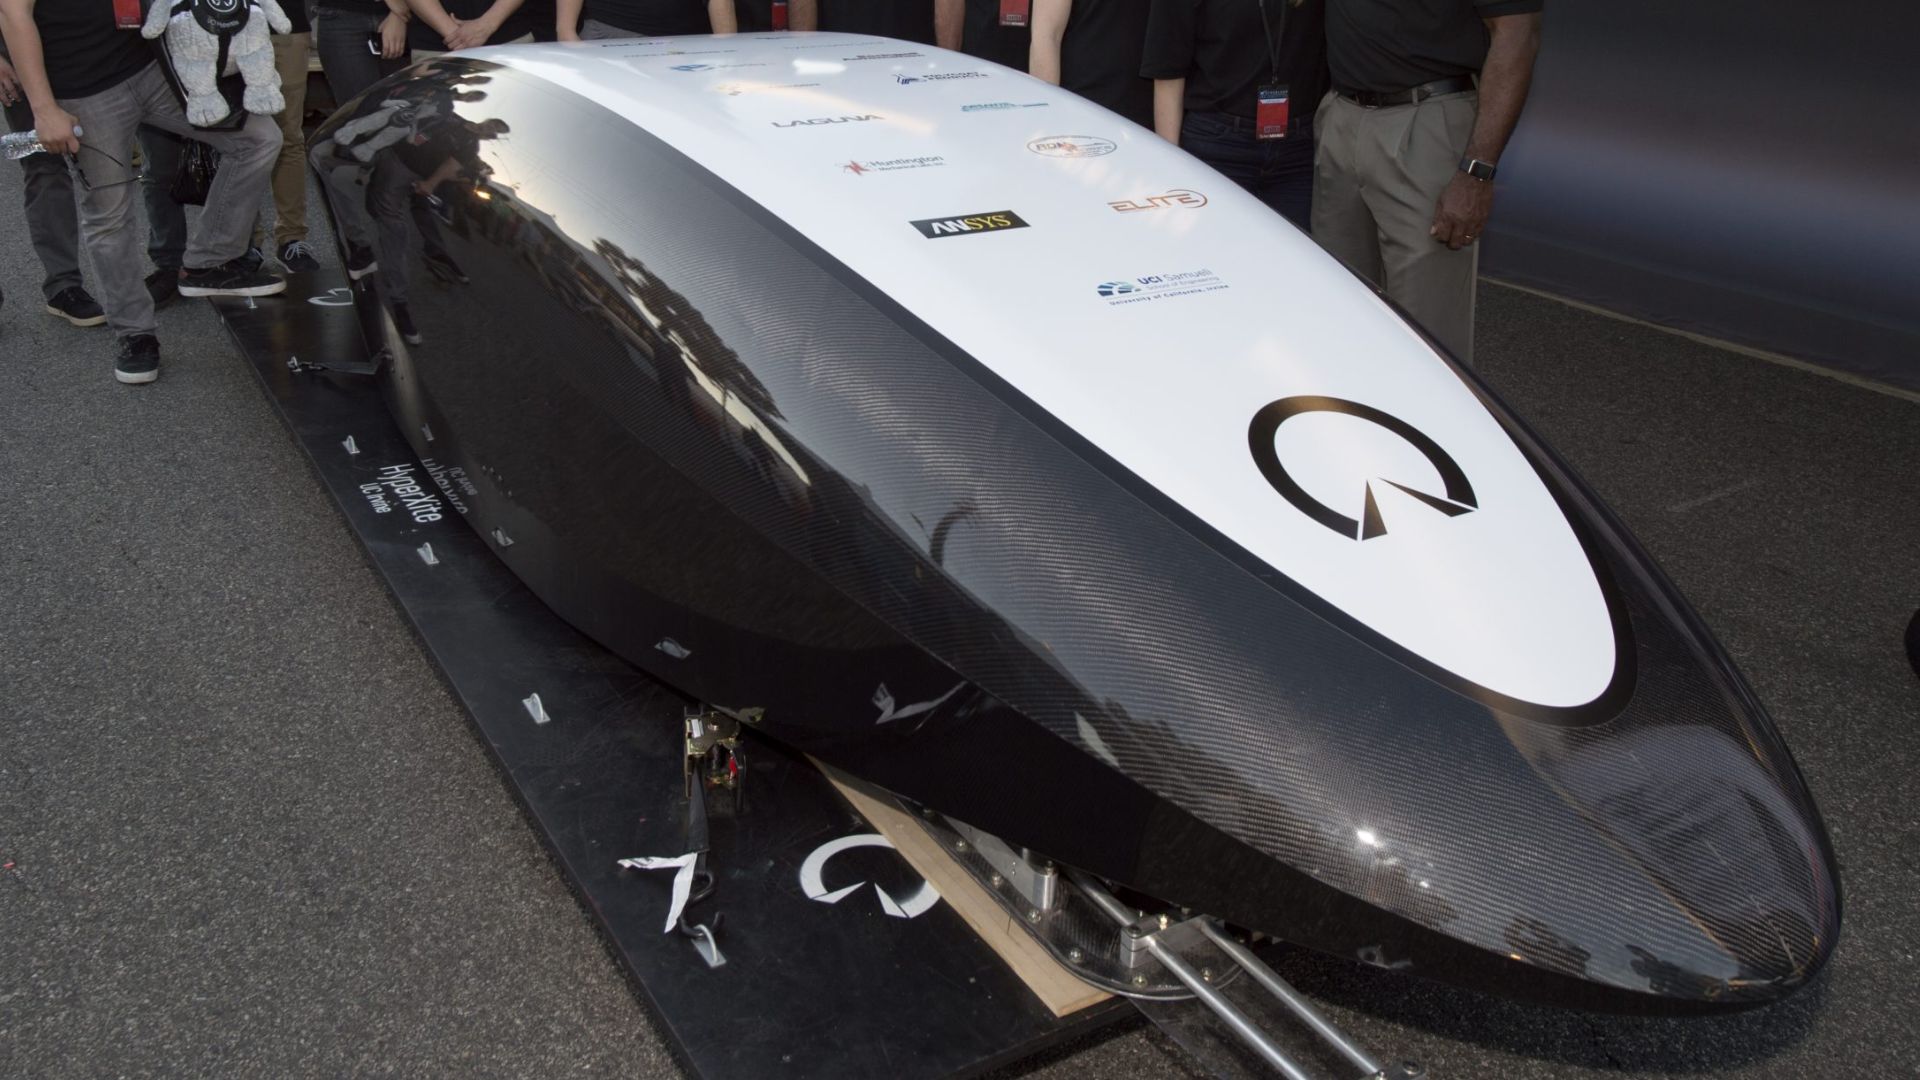
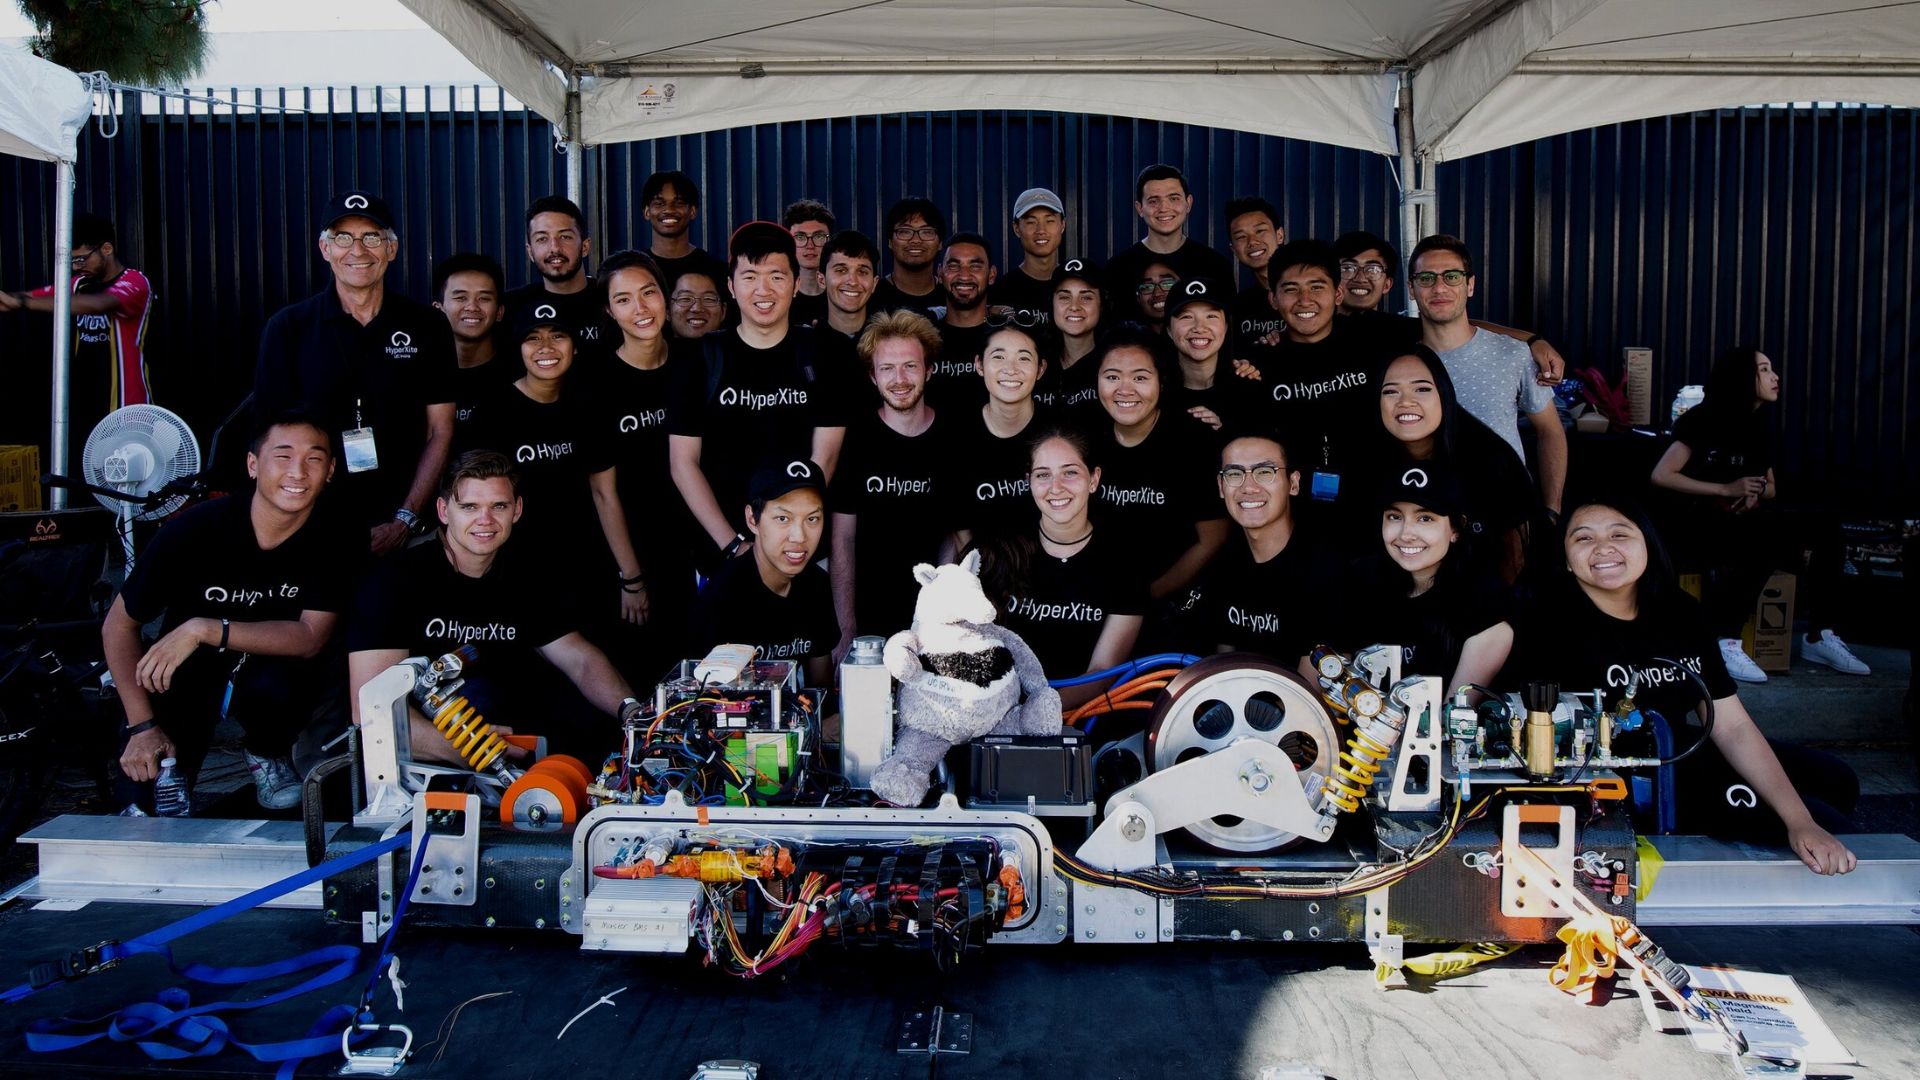
HyperXite, laget fra UCI-universitetet, deltok i den andre Hyperloop-konkurransen og endte på 1. plass blant alle amerikanske Hyperloop-lag og på 2. plass i verden innen luftbasert levitasjon. De brukte « Ellipse-N»-miniatyr INS en til å måle kapselens posisjon, hastighet og akselerasjon.
Hyperloop-konseptet
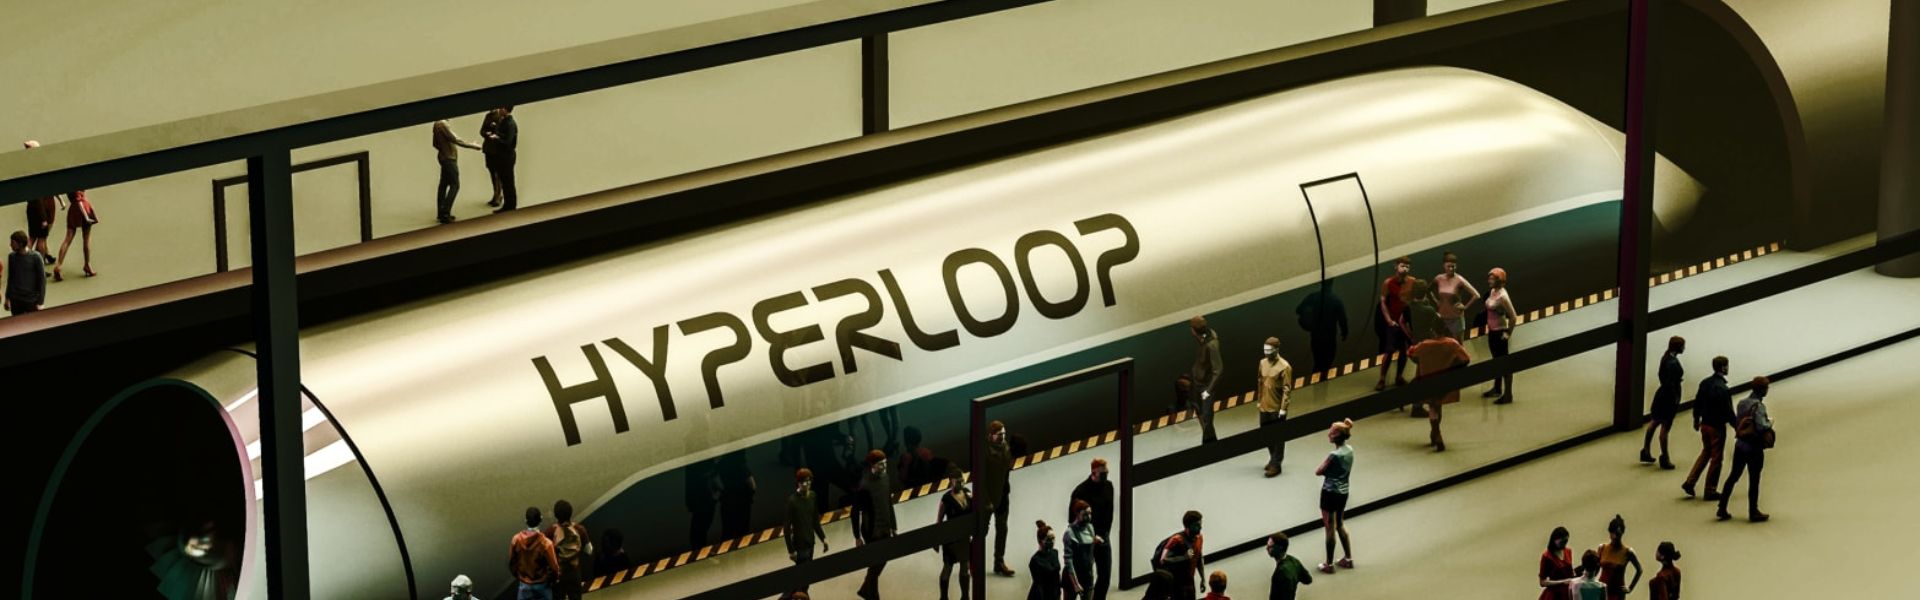
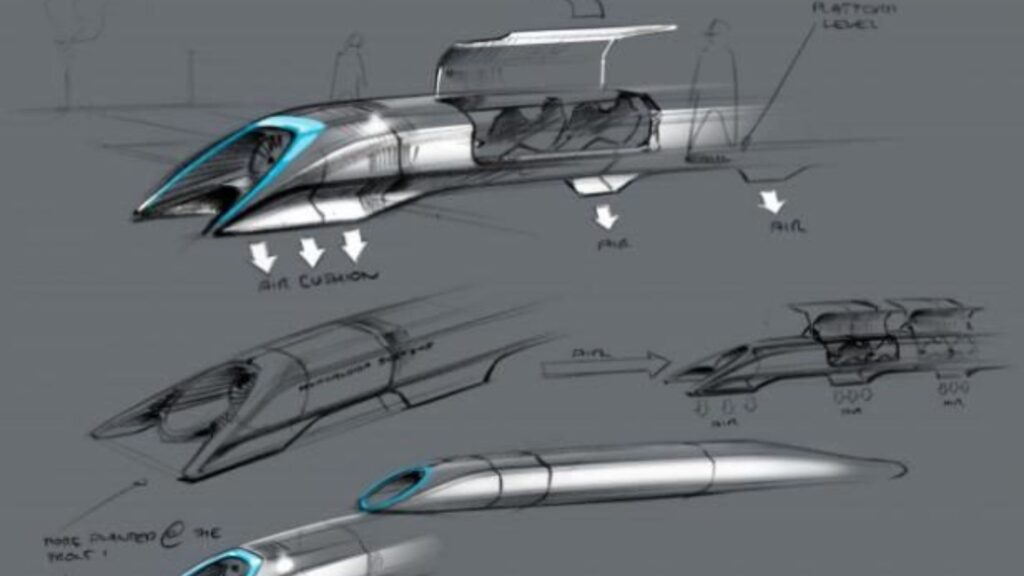
Hyperloop er et fantastisk konsept som har som mål å øke transporteffektiviteten. Hyperloop består av et forseglet rør der en kapsel kan bevege seg uten luftmotstand eller friksjon, og dermed transportere mennesker eller gjenstander i høy hastighet på en svært effektiv måte.
I 2015 sponset SpaceX den første Hyperloop Pod-konkurransen, der lagene bygde en prototyp i redusert skala for å demonstrere den tekniske gjennomførbarheten av ulike aspekter ved Hyperloop-konseptet. HyperXite, laget fra University of California, Irvine (UCI), deltok i den andre Hyperloop-konkurransen med « Ellipse-N» – SBG Systems.
Konkurranse II er nå avsluttet, og HyperXite ligger på 1. plass blant de amerikanske Hyperloop-lagene og på 2. plass i verden innen luftbasert levitasjon. Det suksessrike laget er et av bare seks lag i hele verden som har klart å komme seg helt gjennom Hyperloop-røret og ut i det fri.
UCI-laget «Hyperxite» i Hyperloop-konkurransen
UCI-studenter har utviklet et rørformet kjøretøy som skal bevege seg effektivt i høy hastighet gjennom et rør med nesten fullstendig vakuum. I tillegg benytter kapselen lett karbonfiber og avanserte systemer for å sveve, frakte passasjerer og bremse trygt.
Konkurransen avholdes på en testbane på én mile i Sør-California. Videre akselererer hver kapsel for å nå toppfart – noe som rapporteres i sanntid – før den deretter bremser ned.
Til slutt vurderer dommerne kapslene ut fra hastighet, stabilitet, bremsing og jevnhet.
Posisjon, hastighet og akselerasjon til en kapsel
«Prototypen vår trengte en pålitelig måte å måle posisjon, hastighet og akselerasjon på når den befinner seg i SpaceXs Hyperloop-vakuumrør», forklarer Andrew Tec, leder for HyperXite-teamet.
Selv om teamet i utgangspunktet hadde en idé om å implementere sensorfusjon med flere akselerometre og rotasjonsgivere for å estimere kapselens bevegelser, ga « Ellipse-N» alle disse funksjonene med industriell nøyaktighet (0,1° rulling/stigning) i en liten innpakning.
Inertialsensoren tilbød ytterligere verdifulle funksjoner som « GNSS »-posisjonering og CAN-bussprotokoll.

«Vi trengte en komponent som fungerer godt under nesten vakuumforhold, og som var enkel å integrere med presise sensorer; « Ellipse-N» oppfylte alle kriteriene.» | Andrew T., kaptein for HyperXite-teamet
Ellipse-N – rask og enkel integrering
Teamet utviklet ved hjelp av en Compact RIO-kontroller fra National Instruments, og opplevde det offentlige LabVIEW-pluginet fra SBG som svært praktisk; det gjorde testing og utvikling utrolig enkelt og raskt.
«Vi var mer enn fornøyde med resultatene vi fikk fra Ellipse-N. Det var den mest pålitelige datakilden vi hadde. Oppførselen til podens tilstandsmaskin var i stor grad avhengig av den estimerte baneprofilen og tiden», konkluderer lagkapteinen.
SpaceX kunngjorde at den tredje konkurransen skal avholdes i 2018. Videre vil HyperXite delta med en nydesignet pod for å oppfylle de oppdaterte reglene for Hyperloop-konkurransen.
Ellipse-N
Ellipse-N er et kompakt, høytytende RTK-inertialnavigasjonssystem med en integrert dual-band-mottaker som støtter fire konstellasjoner ( GNSS ). Videre leverer den data for rulling, krengning, kurs, heving og posisjonering med centimeterpresisjon ( GNSS ).
Ellipse -N-sensoren utmerker seg i dynamiske miljøer og under tøffe GNSS forhold. I tillegg fungerer den effektivt i mindre dynamiske anvendelser ved bruk av magnetisk kurs.

Be om et tilbud på « Ellipse-N»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
Hva er forskjellen mellom AHRS og INS?
Hovedforskjellen mellom et holdnings- og kursreferansesystem (AHRS) og et inertialnavigasjonssystem (INS) ligger i funksjonaliteten og omfanget av dataene de leverer.
AHRS gir informasjon om orientering – nærmere bestemt holdningen (pitch, roll) og kursen (yaw) til et kjøretøy eller en enhet. Systemet bruker vanligvis en kombinasjon av sensorer, blant annet gyroskoper, akselerometre og magnetometre, for å beregne og stabilisere orienteringen. AHRS et gir ut vinkelposisjonen langs tre akser (pitch, roll og yaw), slik at et system kan forstå sin orientering i rommet. Det brukes ofte innen luftfart, UAV-er, robotikk og marine systemer for å gi nøyaktige data om stilling og kurs, noe som er avgjørende for kjøretøyets styring og stabilisering.
Et « INS » leverer ikke bare orienteringsdata (som AHRS), men sporer også kjøretøyets posisjon, hastighet og akselerasjon over tid. Det bruker treghetssensorer til å beregne bevegelse i 3D-rommet uten å være avhengig av eksterne referanser som GNSS. Det kombinerer sensorene som finnes i AHRS (gyroskoper, akselerometre), men kan også omfatte mer avanserte algoritmer for posisjons- og hastighetssporing, og integreres ofte med eksterne data som GNSS for økt nøyaktighet.
Kort sagt fokuserer « AHRS » på orientering (stilling og kurs), mens « INS » gir et komplett sett med navigasjonsdata, inkludert posisjon, hastighet og orientering.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Godtar « INS » signaler fra eksterne hjelpesensorer?
Inertialnavigasjonssystemene fra vårt selskap mottar data fra eksterne hjelpesensorer, som for eksempel luftdatasensorer, magnetometre, odometre, DVL og andre.
Denne integrasjonen gjør « INS » svært allsidig og pålitelig, spesielt i miljøer der tilgang til GNSS er nektet.
Disse eksterne sensorene forbedrer den generelle ytelsen og nøyaktigheten til INS ved å levere supplerende data.
