
Tvetydighetsoppløsning i teknologi for presis punktposisjonering (PPP) er en metode som løser heltallstvetydigheter i bærefasemålinger. Hovedmålet er å forbedre PPP fra nøyaktighet på centimeternivå til pålitelighet på millimeternivå. Ved å låse opp disse heltallverdiene kan PPP forbedre posisjoneringsnøyaktigheten og redusere konvergenstidene. Tilnærmingen som kombinerer PPP med tvetydighetsoppløsning (AR), ofte kalt PPP-AR, utnytter nøye modellerte fase- og kodeavvik samt satellittklokkeprodukter med høy nøyaktighet.
Prosessen med tvetydighetsoppløsning bidrar til å redusere usikkerheter og gjør det mulig for estimatoren å behandle fasemålinger som faste heltall. Dette fører igjen til økt pålitelighet og nøyaktighet. Vi har undersøkt interoperabiliteten og kryssvalideringen av faseavviksprodukter generert av flere analysesentre. Målet med denne analysen er å fremme konsistente standarder, legge til rette for kombinasjon av resultater og fremme implementering i sanntid.
I praksis har det vist seg at løsning av tvetydighet innenfor PPP fremskynder konvergensen, forbedrer posisjonsfrekvensen og styrker posisjonsintegriteten, selv under utfordrende signalforhold. Etter hvert som « GNSS »-konstellasjonene utvides og modelleringsteknikkene forbedres, fremstår PPP med tvetydighetsoppløsning som et sentralt verktøy for høypresisjonsapplikasjoner, alt fra landmåling til autonom navigasjon.
SBG Systems har utviklet en ny teknologi kalt Orbi AR (Ambiguity Resolution), som leverer nøyaktighet på centimeternivå med GNSS uten å være avhengig av lokale referansestasjoner eller tett bakkeinfrastruktur.
Hvorfor bruke Orbi AR i stedet for RTK?
I dette avsnittet skal vi se nærmere på de avgjørende faktorene – blant annet implementeringshastighet, driftsstabilitet og brukeropplevelse – som endrer balansen og gir en klar begrunnelse for å velge Orbi ARs allsidighet og tilgjengelighet fremfor de tradisjonelle begrensningene ved RTK på moderne, komplekse arbeidsplasser.
RTK – Differensial GNSS
RTK fungerer ved hjelp av to mottakere:
- En basestasjonsmottaker er plassert på et kjent, fast sted, og den beregner feil ved å sammenligne sin kjente posisjon med det « GNSS »-signalet den mottar.
- En rover (statisk/kinematisk) som mottar feilrettinger fra en nærliggende basestasjonsmottaker og bruker disse på sitt eget signal for å oppnå en svært nøyaktig relativ posisjon.
Nøyaktigheten er svært høy, men roveren må befinne seg relativt nær basestasjonen (vanligvis 10 til 30 km, avhengig av atmosfæriske forhold), fordi mange feil (som for eksempel atmosfæriske forsinkelser) er lokale.
Orbi AR – Nøyaktig punktposisjonering
I stedet for å bruke én enkelt lokal basestasjon til å finne relative feil, benytter Orbi AR globalt tilgjengelige korreksjonsdata til å beregne sin egen absolutte posisjon med høy nøyaktighet, helt uavhengig. Den globale korreksjonen omfatter svært nøyaktig informasjon om satellittbaner og klokker, samt modeller for atmosfæriske forsinkelser.
| Funksjon | Orbi AR | RTK |
|---|---|---|
| Lokal basestasjon | Ikke nødvendig | Nødvendig |
| Dekning | Globalt | Lokalt (én base innenfor 30 km; VRS innenfor 80 km) |
| Nøyaktighet | Statisk: 2–5 cm i 2 sigma Kinematisk: 2–3 cm i 1 sigma | Centimeter (cm) |
| Konfigurasjon | Enkelt (bare én mottaker) | Komplekst (krever oppsett av lokal base) |
For å si det enkelt kan du tenke på forskjellen som to elever som forbereder seg til en prøve. RTK er som en elev som får privatundervisning, der den ene allerede har det riktige svaret og bruker sin erfaring til å hjelpe den andre med å rette feil.
Orbi AR, derimot, er som en elev som jobber alene, men som nøye sjekker svarene sine mot en bok. Selv om privatlæreren kanskje er litt mer nøyaktig, er det mye vanskeligere å få på plass og dyrere. Og selv om begge tilnærmingene gir nøyaktige resultater, er det måten korreksjonene oppnås på – gjennom en lærer i nærheten (RTK) eller en globalt tilgjengelig bok (PPP) – som skiller dem fra hverandre.
Hvordan fungerer Orbi AR?
En standard « GNSS »-mottaker er preget av flere vesentlige feil:
- Feil i satellittens bane: Satellitten befinner seg ikke nøyaktig der den angir i sin sendemelding.
- Feil i satellittklokken: Satellittens atomur har små, men betydningsfulle tidsavvik.
- Atmosfæriske forsinkelser: Ionosfæren og troposfæren bremser opp og avbøyer signalene fra GNSS .
Disse overføringsfeilene og tidsfeilene bidrar til å skape unøyaktigheter i mottakerens beregnede posisjon. For en nærmere forklaring, se GNSS og deres beskrivelse av feilkilder samt virkningen av atmosfæriske feil på RTK- og PPK-behandlingen.
Hovedprinsippet bak Orbi AR er å korrigere de ovennevnte feilene ved hjelp av nøyaktige korreksjonsdata:
- Den internasjonale geodetiske t jenesten ( GNSS , IGS ) beregner den nøyaktige banen og den nøyaktige klokkefeilen for hver enkelt satellitt med ekstrem presisjon.
- Et globalt nettverk av referansestasjoner er i drift i alle regioner og benytter komplekse algoritmer for å bestemme baner og estimere faseavvik hos satellitter.
- Når faseforskyvningen er generert, gjennomføres en egen verifiseringsfase ved flere kontrollstasjoner, der hver enkelt satellittmåling som brukes, kontrolleres opp mot det fastsatte korreksjonssettet.
- Bruker observasjoner fra tofrekvens- GNSS -systemet for å redusere ionosfærisk forsinkelse og oppnå målinger uten ionosfærisk påvirkning, uten å være avhengig av eksterne ionosfæriske modeller
- Avansert modellering brukes til å estimere og matematisk beregne forsinkelsen fra troposfæren.

De viktigste fordelene med Orbi AR
Orbi AR utgjør et grunnleggende fremskritt i måten presise geospatiale data samles inn, visualiseres og utnyttes i felten, og går langt utover de tradisjonelle begrensningene ved posisjonering utelukkende basert på satellitter. Her følger de viktigste fordelene ved Orbi AR:
- Global dekning: oppnår høy nøyaktighet midt på havet, i en ørken eller på ethvert avsidesliggende sted uten behov for en lokal basestasjon.
- Høy nøyaktighet: posisjonering med centimeterpresisjon [Testrapport kommer snart]
- Konsistens på tvers av regioner: sikre ensartet nøyaktighet over hele verden.
- Rask konvergeringstid: moderne teknikk reduserer tiden det tar å oppnå nøyaktighet på centimeternivå
- Skalerbarhet: ideelt for masseproduksjon og globale anvendelser, siden det ikke kreves lokale referansestasjoner.
- Kostnadseffektivitet: redusere avhengigheten av tette, bakkebaserte korreksjonsnettverk, noe som senker infrastrukturkostnadene.
Orbi AR i Qinertia-programvaren
Qinertia, programvaren for etterbehandling, løfter Orbi AR til et nytt nivå ved å kombinere den med Qinertias Geodesy Engine og behandlingsteknologier.
Geodesy Engine: Omforming av Orbi AR-nøyaktighet til lokal kontekst
Selv om Orbi AR-løsninger gir svært nøyaktige posisjoner, gjenstår det en betydelig utfordring for sluttbrukerne: å omregne disse resultatene fra ITRF 2020 til et lokalt referansesystem for sammenligning med kjente referansepunkter. Dette avgjørende trinnet krever ofte komplekse geodetiske transformasjoner, noe som medfører stor risiko for feil for ikke-eksperter.
Qinertia løser denne utfordringen direkte med sin innebygde geodetiske motor. Denne motoren har en omfattende database med offentlige transformasjoner, noe som muliggjør sømløs og nøyaktig koordinatkonvertering. Ved å håndtere alle referansesystemtransformasjoner internt eliminerer Qinertias motor en viktig kilde til potensielle feil. Den sikrer at PPP-avledede posisjoner automatisk og korrekt uttrykkes i brukerens ønskede koordinatsystem, noe som gjør hele arbeidsflyten fra rådata til brukbare, lokaliserte resultater både enklere og mer pålitelig.
Behandlingsteknologi: Integrering av Orbi AR med « IMU » for uovertruffen pålitelighet
Qinertias prosesseringskjerne er utviklet for å maksimere påliteligheten til Orbi AR. Den benytter seg av fremover-, bakover- og sammenslåingsteknologi, noe som forbedrer konvergenstiden, reduserer støy og styrker påliteligheten.

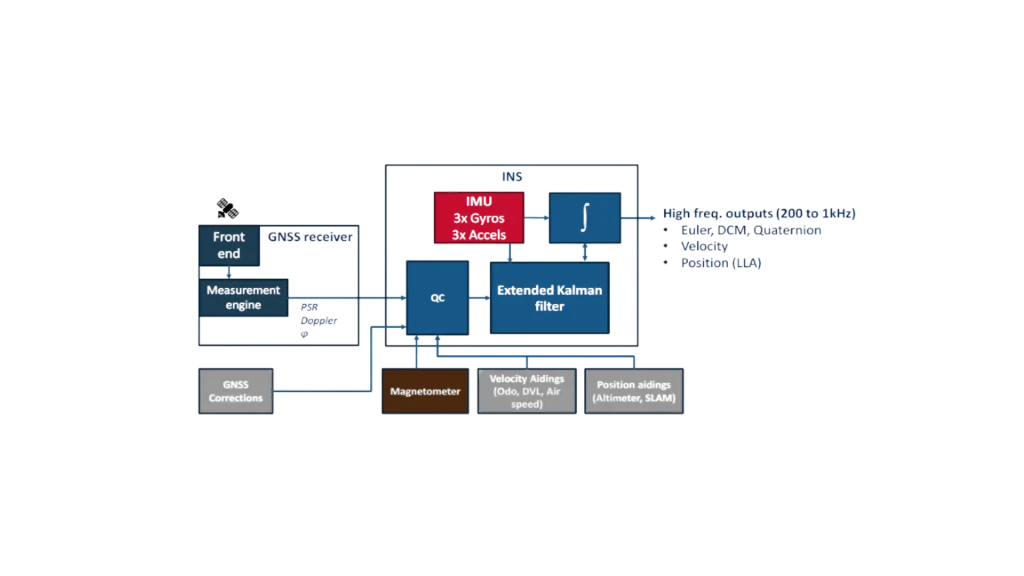
I tillegg smelter behandlingsmodusen «tight coupling PPP» sammen råmålingene fra en GNSS -mottaker og kombinerer dem med en IMU på et grunnleggende nivå for å oppnå en mer robust og kontinuerlig navigasjonsløsning. Tett kobling med en IMU gir ytterligere begrensninger, noe som bidrar til å redusere konvergensidene og betydelig fremskynde rekonvergensen etter signaltap.
Orbi AR i Qinertia Cloud
Qinertia Cloud er en avansert, skybasert nettplattform for etterbehandling av « GNSS », drevet av Qinertia. Ved hjelp av den aller nyeste Orbi AR-teknologien omdanner Qinertia Cloud dine rådata fra « GNSS » til resultater med høy presisjon, direkte i nettleseren din.
Oppdag Qinertia Cloud