Amerikanske militærkirkegårder digitalisert for et høytidelig oppdrag
«Vi valgte « Ellipse-D» på grunn av dens alt-i-ett- GNSS - og inertialløsning, samlet i en kompakt enhet med lavt strømforbruk.» | Matthew R. Staley, forsker innen militær ingeniørvitenskap og kartleggingsstøtte ved US Army Geospatial Center
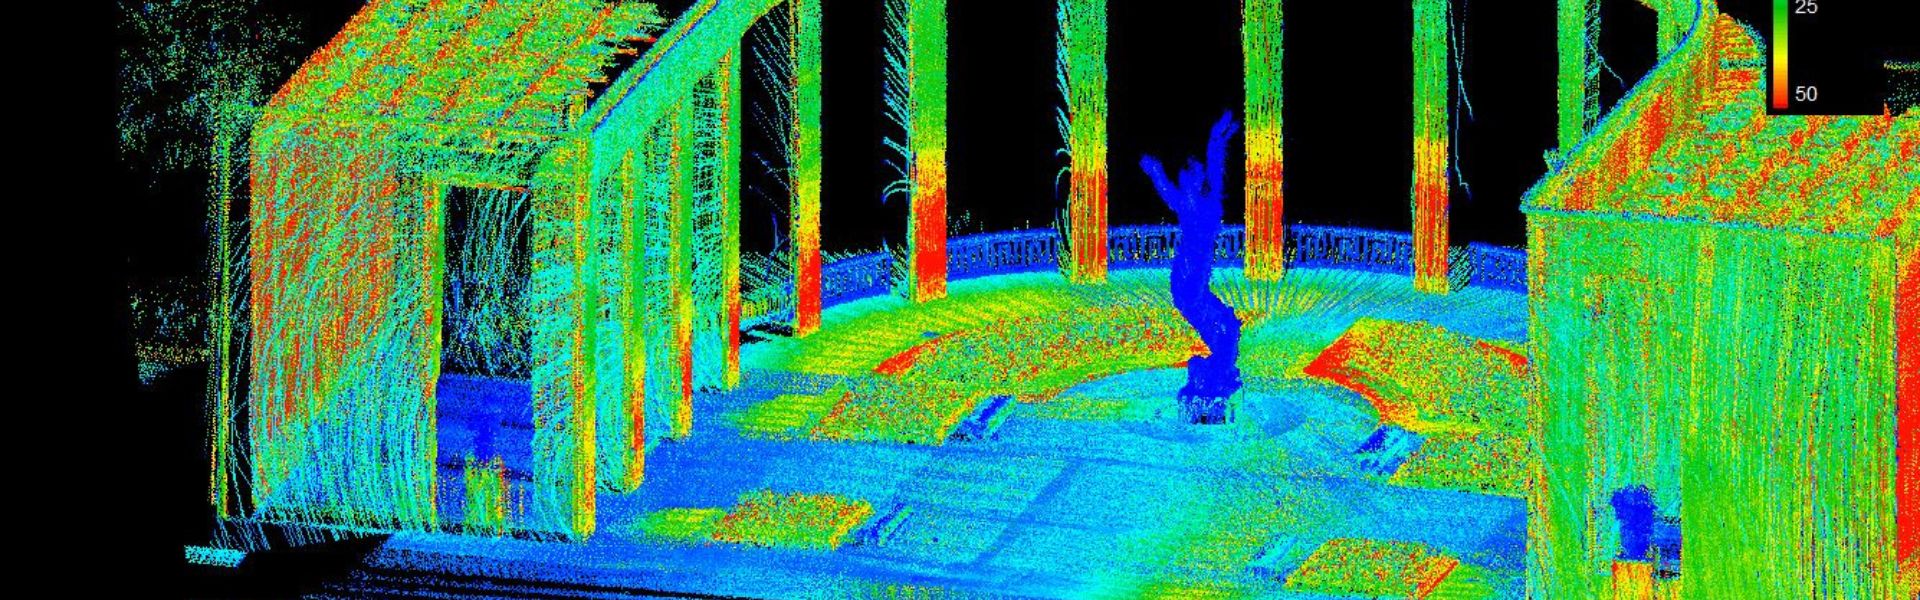
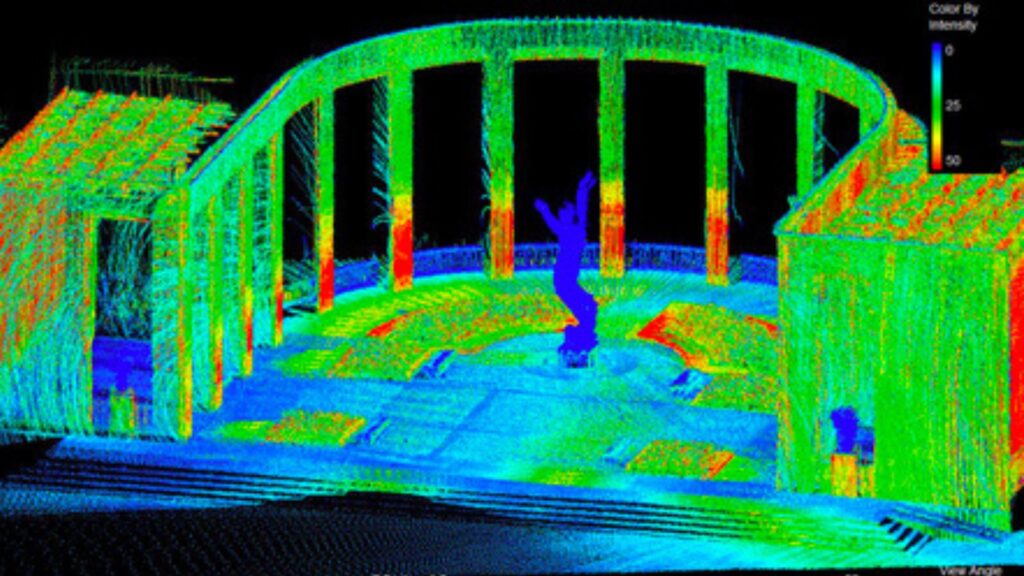
Army Geospatial Center (AGC) har tatt i bruk innovasjon for å hjelpe besøkende på amerikanske militærkirkegårder med å finne sine kjære.
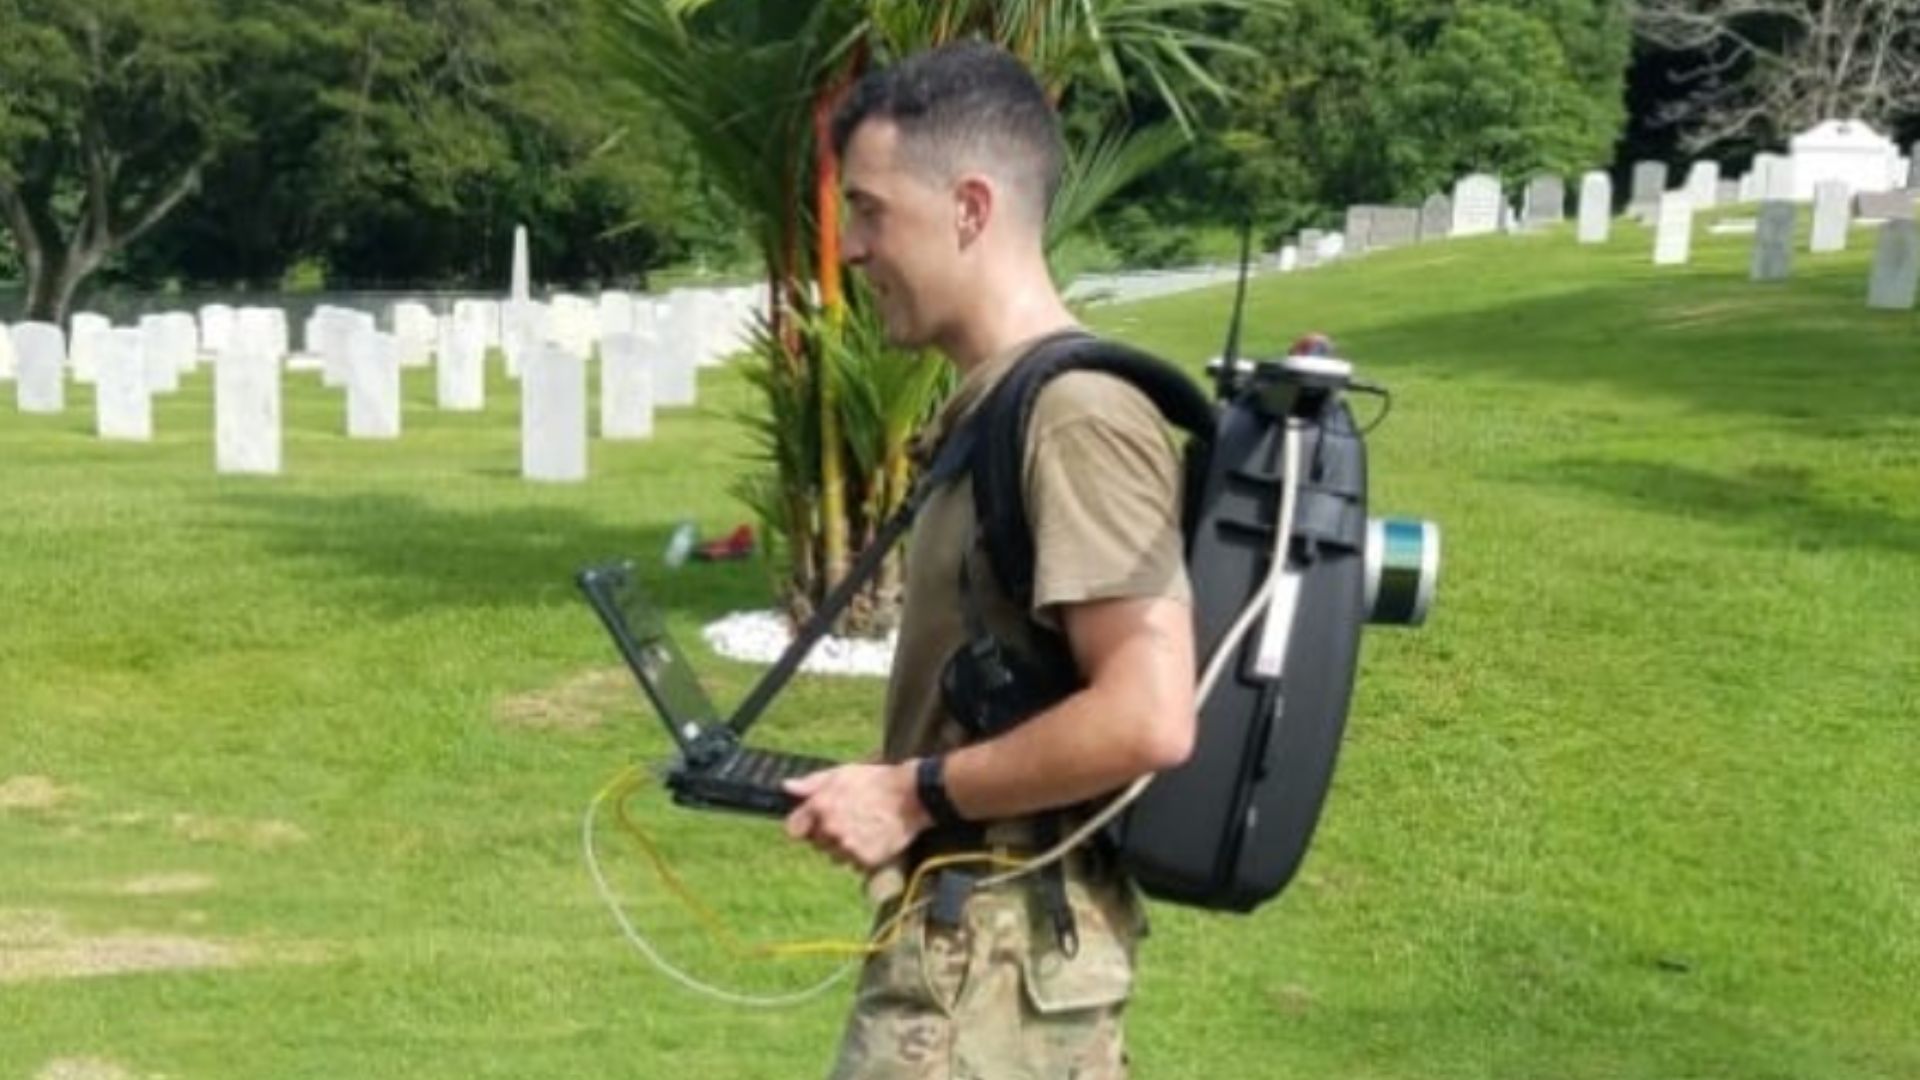
Tradisjonelle GPS-målemetoder og digitalisering ved hjelp av 3D-kartlegging ble integrert og montert på en ryggsekk som var spesialkonstruert for datainnsamlingsdelen av dette prosjektet.
Et nettgrensesnitt som fungerer som brukergrensesnitt for de innsamlede dataene, gir besøkende et oversiktlig grensesnitt der de kan finne sine slektninger og få tilgang til utdypende informasjon som er lagret i GIS-databasen.
Et pilotprosjekt for et høytidelig oppdrag
Å finne en bestemt gravstein på en amerikansk nasjonal kirkegård krever ofte omfattende og tidkrevende gjennomgang av registeropplysninger fra administrasjonens side.
For å hjelpe besøkende med å finne sine kjære på en enkel måte har Army Geospatial Center (AGC) i samarbeid med Arlington National Cemetery (ANC) fullført et pilotprosjekt som omfatter kirkegårdene i Corozal (Panama) og Normandie (Frankrike), som til sammen består av mer enn 15 000 gravsteder.
Dette omfattende prosjektet kombinerer tradisjonelle kartleggingsmetoder og moderne teknologi for å lage virtuelle modeller av begge kirkegårdene.
Modellene inkluderer ikke bare det underliggende terrenget og GPS-koordinatene for hver gravstein eller minnesmerke, men også elementer som veier, fortau, trær, kantstein, takrenner, monumenter og mange andre menneskeskapte strukturer med en estimert nøyaktighet på 10 cm (3,9 tommer).
Geolokaliserte fotografier av forsiden og baksiden av hver gravstein, som hjelp til identifisering, fullførte innsamlingsløsningen.
De innsamlede dataene ble behandlet og integrert på ENFIRE-bærbare datamaskiner. Takket være disse innovasjonene kan besøkende få tilgang til kirkegårdsdata, søke etter kjære eller finne historisk viktige gravsteder ved å bruke kioskene på anleggene som kjører ANC Explorer-programmet.
Virtuelle besøkende har identisk funksjonalitet ved å bruke programmet på sin hjemme-PC eller mobile enhet.
Metode for mobil kartlegging med ryggsekk
For å kartlegge kirkegårdene i sin helhet med størst mulig detaljnivå utviklet Matthew R. Staley, forsker innen militær ingeniørvitenskap og kartleggingsstøtte ved US Army Geospatial Center, en mobil kartleggingsløsning basert på en ryggsekk.
Bruk av utstyret minimerer kostnadene ved å redusere innsamlingstiden og ved å levere data i formater som er enkle å håndtere. Det utnytter verktøy som brukes av det amerikanske militærets kartleggningstjeneste, kalt ENFIRE og GPS-S.
«Jeg koblet sammen en LiDAR fra Velodyne med det inertialnavigasjonssystemet « Ellipse-D » (INS) med innebygd RTK-GPS fra SBG Systems», forklarer Matthew R. Staley.
Han valgte « Ellipse-D» på grunn av dens alt-i-ett- GNSS - og inertialløsning, samlet i en kompakt enhet med lavt strømforbruk.
« INS » /GNSS sørger for bevegelseskompensering og georeferering av punktskyer. Videre ble det installert en RTK-basestasjon (Real Time Kinematic) på kirkegården for å oppnå maksimal nøyaktighet. I tillegg håndterte programvaren « Hypack » den genererte punktskyen på en effektiv måte.
Justering av magnetisk deklinasjon
En av utfordringene var kalibreringen av magnetometeret, som påvirkes av jerninnholdet på stedet. Den magnetiske deklinasjonen varierer avhengig av stedet; derfor førte transporten av ryggsekken fra USA til Frankrike til en endring i den magnetiske deklinasjonen.
Det amerikanske nasjonale hav- og atmosfærebyrået (NOAA) oppdaterer et globalt kart over jordens magnetfelt hvert femte år.
Dette kartet kan brukes til å bestemme den magnetiske deklinasjonen på et bestemt sted, gitt en spesifikk plassering og dato.
SBG Systems integrerer dette kartet i sine inertialnavigasjonssystemer, noe som muliggjør automatisk kurs mot sann nord ved bruk av magnetometre.
Oppmåling rundt trær
En annen utfordring var å utføre oppmålinger i nærheten av visse treslag som i stor grad påvirker satellittmottaket. Staley tilpasset datainnsamlingsprosedyren for å kompensere for dette problemet og fortsetter å forske på måter å ytterligere redusere vegetasjonens innvirkning på mottaket.
I tillegg vil man undersøke muligheten for å redusere LiDAR-rekkevidden for å oppnå bedre nøyaktighet (+/- 5 cm totalt) som et tiltak for å redusere yaw-artefakter.
«Jeg skal snart teste Qinertia-etterbehandlingsprogramvaren fra SBG; den kan bidra til å opprettholde en robust nøyaktighet under alle forhold», legger den amerikanske militæringeniøren til.
Programvare for kinematisk etterbehandling (PPK), som for eksempel Qinertia, gir tilgang til RTK-korreksjoner i offline-modus og forbedrer ytelsen til inertialnavigasjonssystemer ved å etterbehandle inertialdata sammen med rå GNSS -observabler ved hjelp av en beregningsmetode kalt «Forward-Backward-Merge».
Qinertia-programvaren, som nylig ble lansert, er utviklet for å være intuitiv og brukervennlig, og er av uavhengige kilder blitt karakterisert som den raskeste etterbehandlingsprogramvaren på markedet.
Hva skjer videre?
Hovedoppdraget var å innhente data knyttet til begravelser og å bekrefte at verktøysettene ENFIRE, GPS-S og LiDAR kunne brukes i driften og forvaltningen av Arlington National Cemetery.
De innså at de kunne gjennomføre befaringer av området, oppdatere registre og vurdere byggeprosjekter ved hjelp av innsamlede LiDAR-data.
Videre utviklet de strategiske planer som forbedret effektiviteten i forretningsprosessene deres.
Nå som pilotfasen er avsluttet, samarbeider Army Geospatial Center tett med Arlington National Cemetery og American Battle Monuments Commission for å vurdere funnene og fastlegge en strategi for fremtidige forbedringer og innovasjoner.
De første resultatene viste at kostnadene ble minimert sammenlignet med tidligere tiltak. Videre oppnådde flere lokalsamfunn en utmerket samlet avkastning på investeringen.
Ellipse-D
Ellipse-D er et treghetsnavigasjonssystem som integrerer en RTK- GNSS -enhet med to antenner og to frekvenser, og som er kompatibel med vår etterbehandlingsprogramvare Qinertia.
Systemet er utviklet for robot- og geospatiale anvendelser og kan kombinere data fra odometeret med Pulse eller CAN OBDII for å oppnå økt nøyaktighet ved posisjonsberegning.

Be om et tilbud på « Ellipse-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Godtar « INS » signaler fra eksterne hjelpesensorer?
Inertialnavigasjonssystemene fra vårt selskap mottar data fra eksterne hjelpesensorer, som for eksempel luftdatasensorer, magnetometre, odometre, DVL og andre.
Denne integrasjonen gjør « INS » svært allsidig og pålitelig, spesielt i miljøer der tilgang til GNSS er nektet.
Disse eksterne sensorene forbedrer den generelle ytelsen og nøyaktigheten til INS ved å levere supplerende data.
Hva er forskjellen mellom AHRS og INS?
Hovedforskjellen mellom et holdnings- og kursreferansesystem (AHRS) og et inertialnavigasjonssystem (INS) ligger i funksjonaliteten og omfanget av dataene de leverer.
AHRS gir informasjon om orientering – nærmere bestemt holdningen (pitch, roll) og kursen (yaw) til et kjøretøy eller en enhet. Systemet bruker vanligvis en kombinasjon av sensorer, blant annet gyroskoper, akselerometre og magnetometre, for å beregne og stabilisere orienteringen. AHRS et gir ut vinkelposisjonen langs tre akser (pitch, roll og yaw), slik at et system kan forstå sin orientering i rommet. Det brukes ofte innen luftfart, UAV-er, robotikk og marine systemer for å gi nøyaktige data om stilling og kurs, noe som er avgjørende for kjøretøyets styring og stabilisering.
Et « INS » leverer ikke bare orienteringsdata (som AHRS), men sporer også kjøretøyets posisjon, hastighet og akselerasjon over tid. Det bruker treghetssensorer til å beregne bevegelse i 3D-rommet uten å være avhengig av eksterne referanser som GNSS. Det kombinerer sensorene som finnes i AHRS (gyroskoper, akselerometre), men kan også omfatte mer avanserte algoritmer for posisjons- og hastighetssporing, og integreres ofte med eksterne data som GNSS for økt nøyaktighet.
Kort sagt fokuserer « AHRS » på orientering (stilling og kurs), mens « INS » gir et komplett sett med navigasjonsdata, inkludert posisjon, hastighet og orientering.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
