Ellipse kompatibel med Cobhams satellittkommunikasjonssystem
CNES bekrefter at « Ellipse-D» og «Aviator UAV 200» er kompatible når det gjelder antenneinnretting. «SBGs Ellipse-D INS har en bemerkelsesverdig kompakt utforming som vil gjøre det mulig for aktører i UAV-bransjen å forbedre og videreutvikle tjenestene de tilbyr; dette er fransk kompetanse i innovasjonens fremste rekke.» – Teamet ved CNES’ Cesars-senter
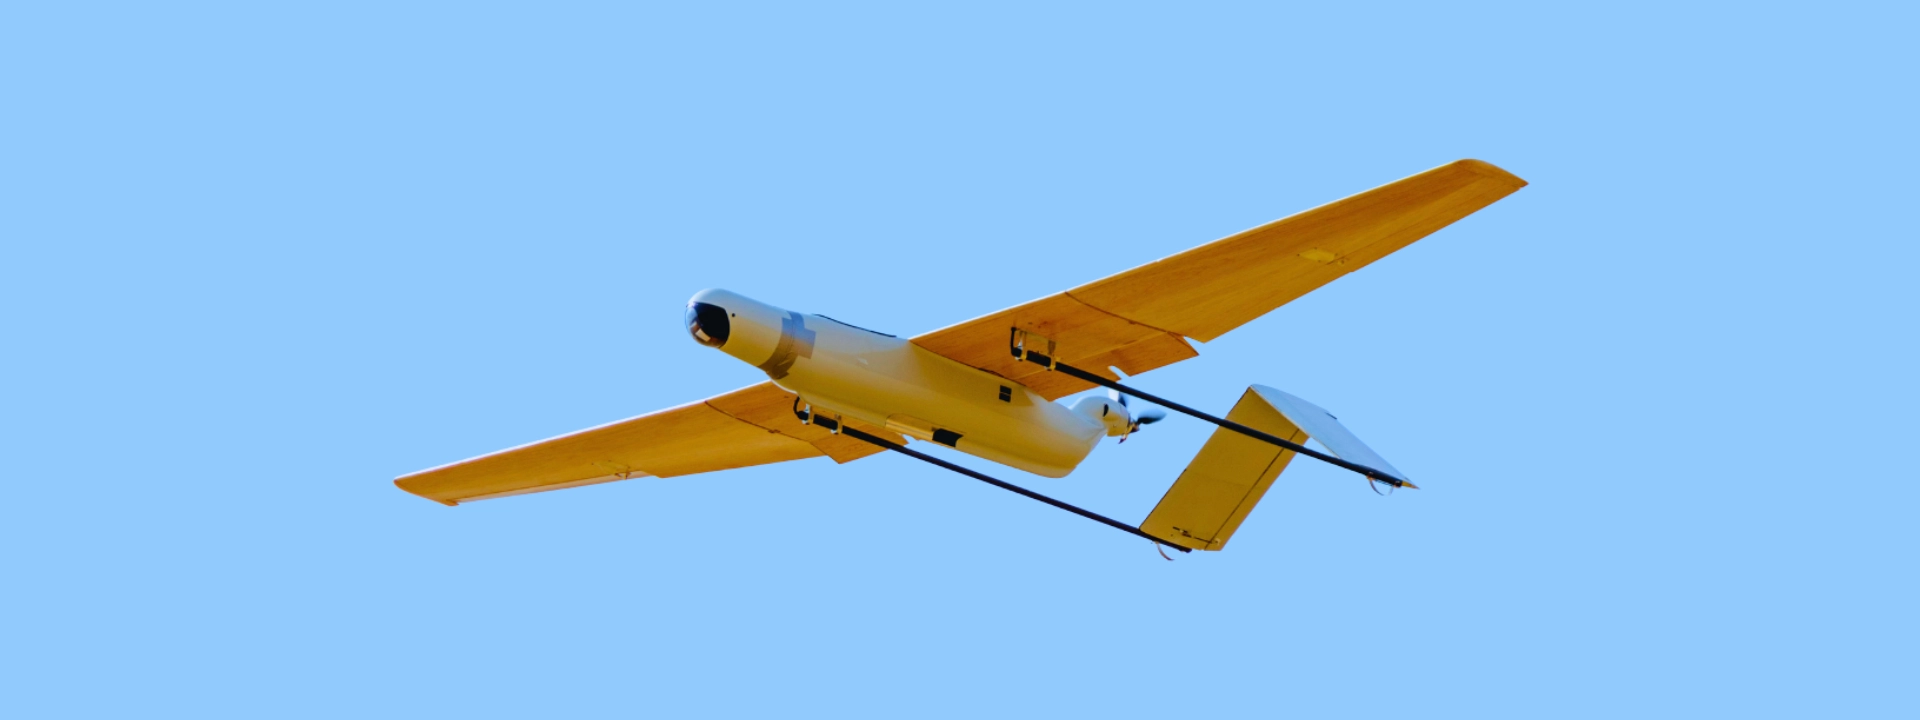
CNES, også kjent som Det nasjonale senteret for romforskning, er et fransk byrå som arbeider med romforskning. Det opererer under tilsyn av både økonomi-, forsvars- og forskningsdepartementene.
CNES’ CESARS-senter gjør det enklere å få tilgang til satellittkommunikasjon
Et av oppdragene er å utvikle, presentere og gjennomføre det franske romprogrammet på vegne av den nasjonale regjeringen. CNES fokuserer på fem strategiske områder: Ariane (bæreraketter), vitenskap, observasjon, telekommunikasjon og forsvar.
CNES opprettet senteret CESARS for å spre og øke bruken av satellittkommunikasjon i alle nye typer applikasjoner.
CESARS tar imot bedrifter, laboratorier og lokalsamfunn uten kostnad for å gi dem råd, tilbakemelding på teknologier, bistå dem ved å utføre tester og gi tilgang til selve den tekniske plattformen, inkludert maskinvaren.
En integrert løsning for forbedret sanntidskontroll av UAV-navigasjon
CESARS-teamet tester og verifiserer vanligvis utstyret på bakken før de går videre med et prosjekt. Her var målet å bekrefte kompatibiliteten mellom Cobhams AVIATOR UAV 200 og SBG Systems’ Ellipse-D inertialnavigasjonssystem.
Ellipse -D er et miniatyrisert inertialnavigasjonssystem med to antenner som gir svært nøyaktige navigasjons- og orienteringsdata selv i de mest utfordrende miljøene.
Som alle SBG-sensorer gjennomgår Ellipse-D INS/GNSS omfattende testing fra -40 °C til 85 °C for å sikre optimal ytelse. Videre er den nøye kalibrert for å garantere pålitelighet under alle forhold.
AVIATOR UAV 200 er en kompakt alt-i-ett-satellittkommunikasjonsterminal (antenne og modem) som passer i en liten UAV. Den muliggjør forbindelse mellom en UAV og en satellitt, som fungerer som mellomledd mellom UAV-en og bakkekontrollen.
Cobhams løsning overfører informasjon, for eksempel videoer, fra UAV-en til bakkekontrollen med en svært lav dataoverføringshastighet (200 kbps). AVIATOR UAV 200 gjør det mulig for UAV-en å fly lenger og lenger unna kontrollrommet via BLOS-kommunikasjon (Beyond Line of Sight).
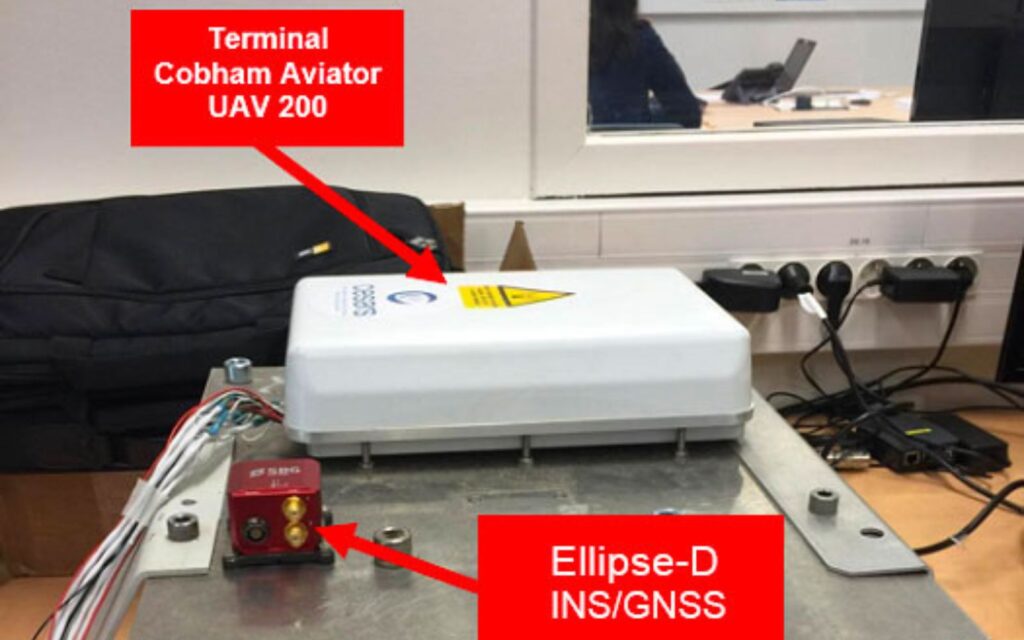
Hvordan samarbeider de?
Treghetssensoren sender data om rulling, stigning, gir, kurs og posisjon til AVIATOR UAV 200. Vi bruker disse dataene til å styre antennestrålen på AVIATOR UAV 200 mot en telekommunikasjonssatellitt og spore den nøyaktig.
Dette bidrar deretter til å opprettholde en optimal dataoverføring. Jo mer nøyaktig antenneinnrettingen er, desto mer stabil blir satellittforbindelsen.
Ellipse -D INS/GNSS gir presis og pålitelig kurs ved oppstart, takket være sin mottaker med to antenner GNSS , noe som er avgjørende for disse bruksområdene. INS -sensoren leverer bevegelses- og posisjonsdata som hjelper AVIATOR UAV 200 med å opprettholde satellittforbindelsen under flyvningen.
I tilfelle spoofing vil INS bidra til å opprettholde en stabil kurs takket være Extended Kalman Filter.
Tester i stillestående og i bevegelse i bakkekonfigurasjon
I oktober 2020 gjennomførte CNES noen tester ved CST (Toulouse Space Center).
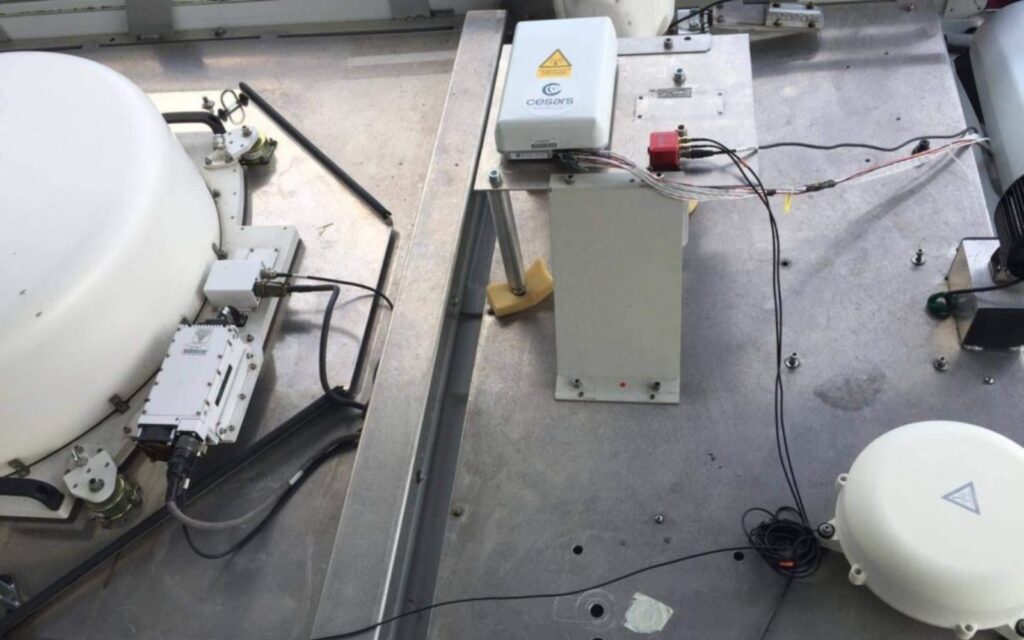
Først klargjorde teamet maskinvaren og programvaren i laboratoriet. Videre integrerte de maskinvaren i Oscar-lastebilen. Oscar, et mobilt laboratorium, transporterer og tester OTM-antenner direkte på veiene. Etter å ha bekreftet at alt fungerte som det skulle i stasjonær drift, gjennomførte teamet OTM-tester inne på CNES.
Til slutt bekreftet disse testene kompatibiliteten mellom treghetssensoren og terminalen.
Konfigurering av utstyret
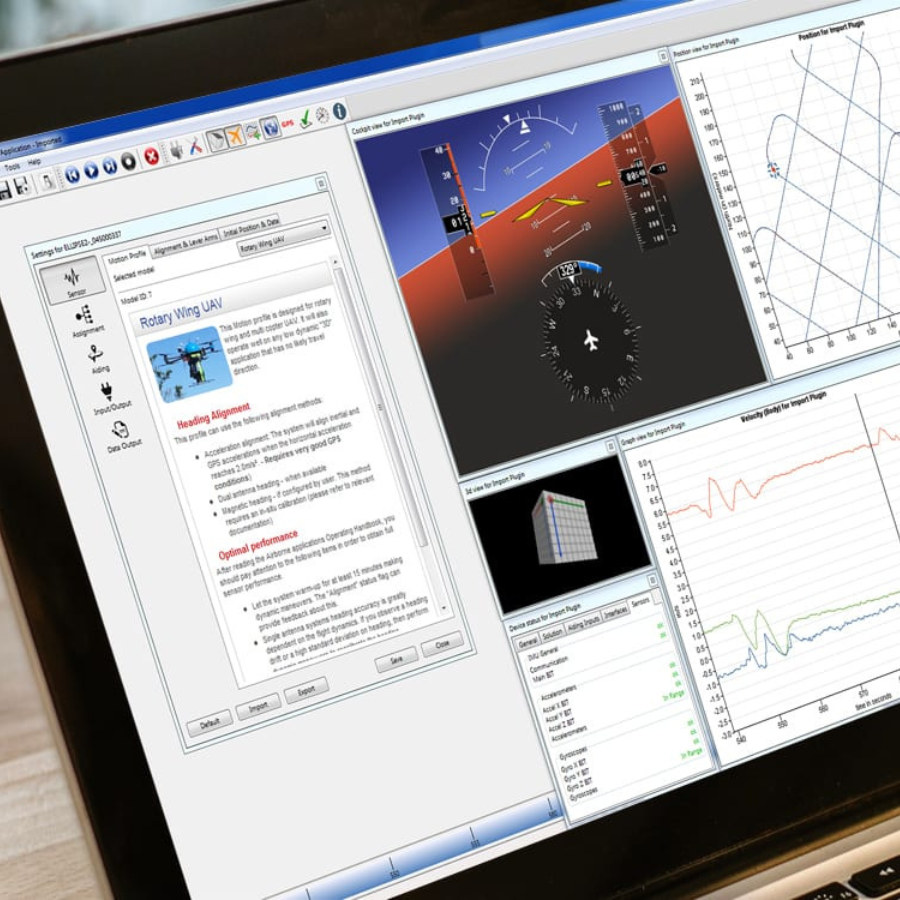
Under testen i stasjonær modus i laboratoriet brukte CNES programvaren sbgcenter, som følger med Ellipse-D INS/GNSS , for å konfigurere utstyret slik at det passet best mulig til deres anvendelse.
Denne programvaren tilbyr ulike bevegelsesprofiler for å justere parametrene til det utvidede Kalman-filteret og oppnå best mulig ytelse under de aktuelle bruksforholdene.
Valgte innstillinger i sbgCenter-programvaren:
- Valg av profil: «allmenn bruk». Denne profilen passet best til Oscar-lastebilens kjøreegenskaper. For integrering i en UAV må man velge en UAV-profil.
- Konfigurasjon av de to GNSS -antennene: De må være plassert mer enn 45 cm fra Cobham-terminalen og befinne seg i et lignende «miljø» (nær nok hverandre, uten hindringer mellom dem, og utsatt for de samme dynamiske forholdene).
- Innstilling av kjøretøyet i forhold til den angitte styreenheten (i vårt tilfelle er de orientert langs samme akse).
- Hvis det er montert andre sensorer på bæreren, kan disse også legges inn (pitotrør, akselerometer…).
- COM-port A på Ellipse-D INS/GNSS (heretter kalt «hovedterminalen») er koblet til PC-en for å vise informasjonen som mottas på sbgcenter. Port E er koblet til Cobham-terminalen. Begge er konfigurert til 115 200 baud.
- Når det gjelder datautgangen, må overføringsfrekvensen for AT_ITINS-meldingene være på maksimalt 50 Hz.
Integrasjon og OTM-test
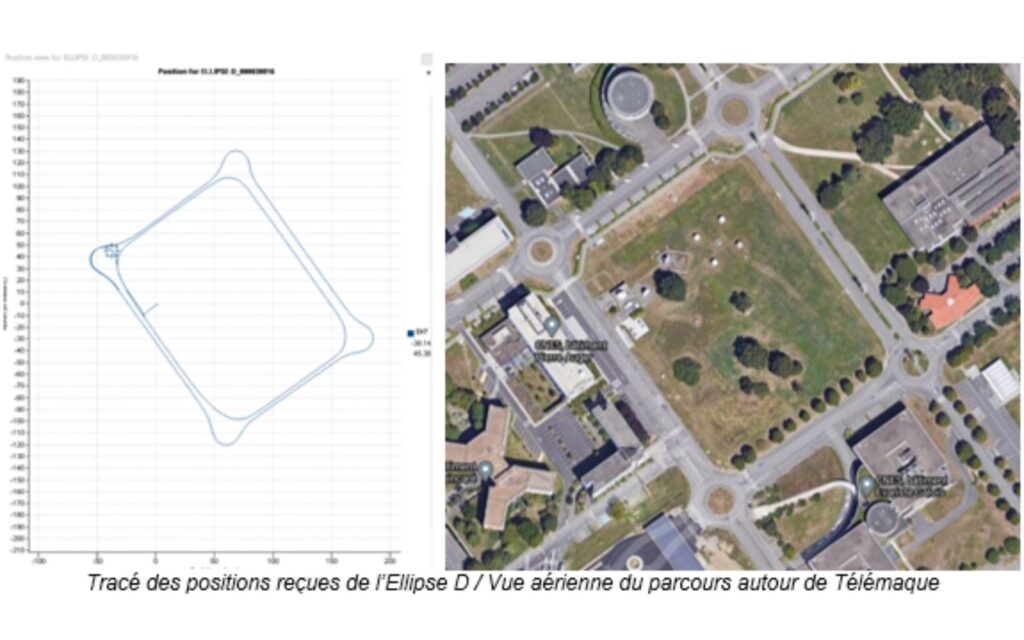
Det ble gjennomført to «On-The-Move»-tester på samme testbane. Testbanen består av rette strekninger og rundkjøringer, og maksimalhastigheten for å fullføre den var 30 km/t
Den første testen viste at det var nødvendig å justere innstillingene, særlig overføringsfrekvensen, som var satt for høyt. Under den andre testen var forbindelsen stabil, selv ved retningsendringer, noe som bekreftet at innstillingene var riktige.
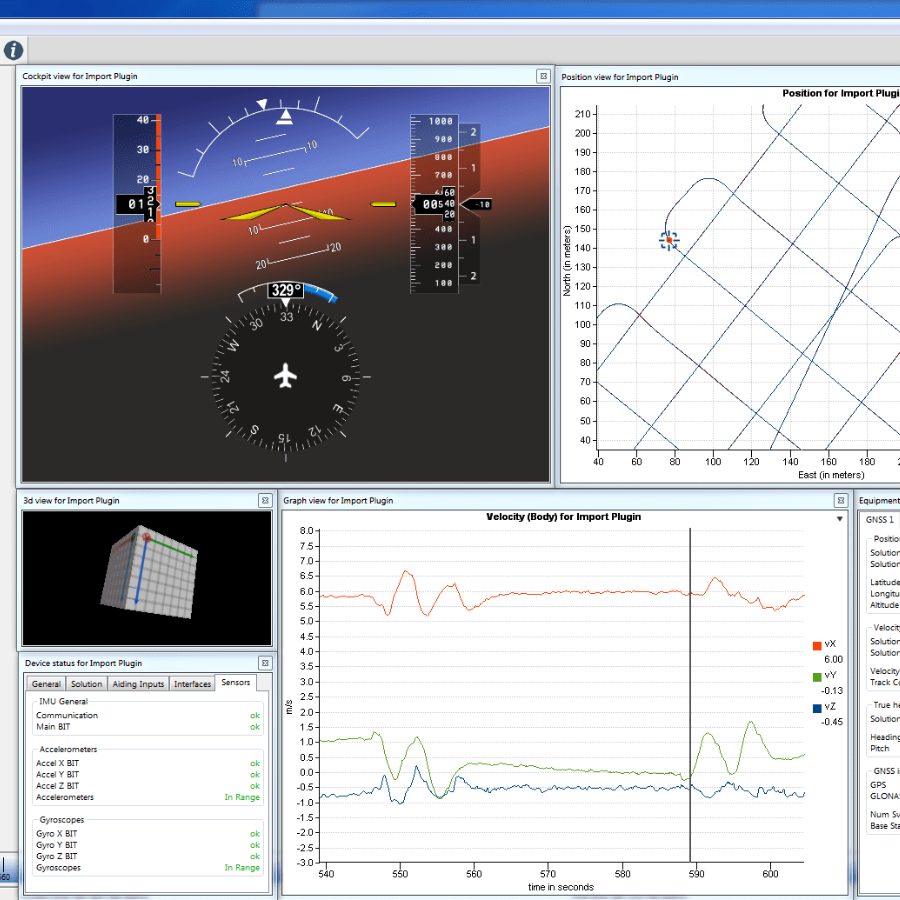
Ping-testen ble bestått, og de lengste forsinkelsene som ble observert, oppstod etter en passering nær en bygning (mulig skygge på LOS). På grensesnittet til Aviator UAV 200 fungerte alt (signalnivå >50 dBHz, GPS-posisjon). Ved å ta opp testøktene kan sekvensene spilles av på SBGcenter gjennom ulike alternativer:
- Posisjonsvisning: Den viser en figur med animasjoner der du kan følge kjøretøyets bane.
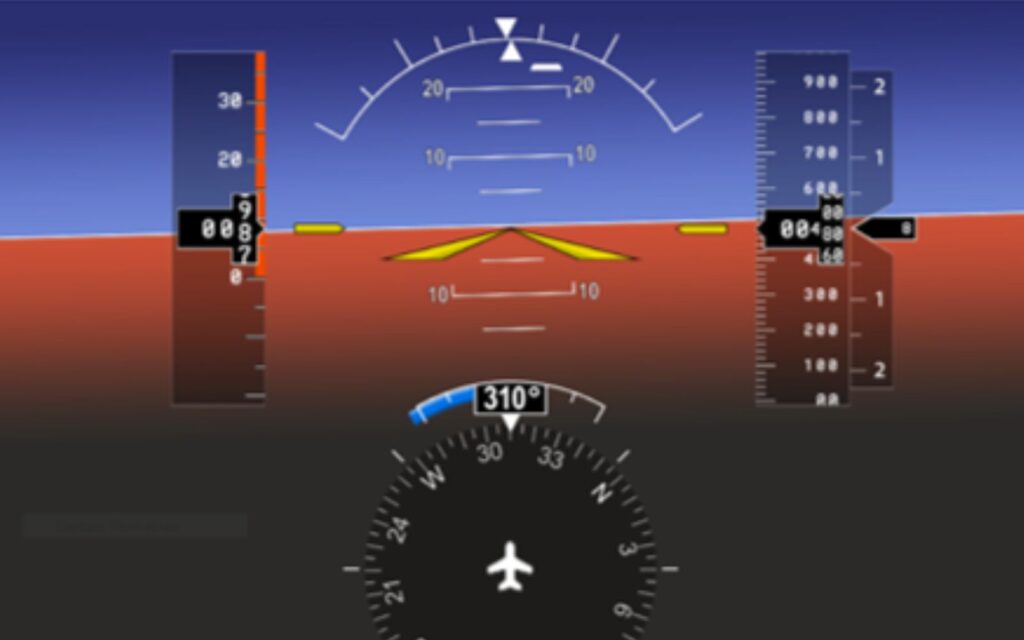
- Cockpit View: Et grafisk brukergrensesnitt med visualisering av flyets flygestillingsdata.
Konklusjon
Etter alle disse testene kom teamet ved CNES’ Cesars-senter til den konklusjonen at SBG Systems’ Ellipse-D-inertialnavigasjonssystemet er kompatibelt med Cobham Aviator UAV 200-terminalen, i en «bakke»-konfigurasjon.
Denne avgjørende testen åpner for en rekke muligheter for UAV-brukere.
Ellipse-D
Ellipse-D er et treghetsnavigasjonssystem som integrerer en RTK- GNSS -enhet med to antenner og to frekvenser, og som er kompatibel med vår etterbehandlingsprogramvare Qinertia.
Systemet er utviklet for robot- og geospatiale anvendelser og kan kombinere data fra odometeret med Pulse eller CAN OBDII for å oppnå økt nøyaktighet ved posisjonsberegning.

Be om et tilbud på « Ellipse-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Bruker droner GPS?
Ubemannede luftfartøyer (UAV-er), ofte kalt droner, bruker vanligvis GPS-teknologi (Global Positioning System) til navigering og posisjonering.
GPS er en viktig del av navigasjonssystemet til en UAV, og leverer posisjonsdata i sanntid som gjør at dronen kan bestemme sin posisjon nøyaktig og utføre ulike oppgaver.
De siste årene har dette begrepet blitt erstattet av et nytt begrep: « GNSS » (Global Navigation Satellite System). « GNSS » refererer til den generelle kategorien av satellittnavigasjonssystemer, som omfatter GPS og en rekke andre systemer. GPS er derimot en spesifikk type « GNSS » utviklet av USA.
Hvordan kan man kontrollere forsinkelser i signalutgangen ved bruk av UAV-er?
Det er avgjørende å kontrollere utgangsforsinkelser i UAV-operasjoner for å sikre rask respons, presis navigering og effektiv kommunikasjon, særlig innen forsvar eller i oppdragskritiske anvendelser.
Utgangsforsinkelsen er et viktig aspekt i sanntidsstyringsapplikasjoner, der en høyere utgangsforsinkelse kan forringe ytelsen til reguleringssløyfene. Vår innebygde programvare « INS » er utviklet for å minimere utgangsforsinkelsen: Når sensordataene er samlet inn, utfører det utvidede Kalman-filteret (EKF) små beregninger med konstant varighet før utgangssignalene genereres. Vanligvis er den observerte utgangsforsinkelsen mindre enn ett millisekund.
Behandlingsforsinkelsen bør legges til dataoverføringsforsinkelsen hvis du ønsker å beregne den totale forsinkelsen. Denne overføringsforsinkelsen varierer fra grensesnitt til grensesnitt. For eksempel vil det ta 4 ms å fullføre overføringen av en melding på 50 byte som sendes via et UART-grensesnitt med en hastighet på 115 200 bps. Vurder å bruke høyere baudhastigheter for å minimere utgangsforsinkelsen.
Hva er geofencing med UAV?
Geofencing for UAV-er er en virtuell barriere som definerer bestemte geografiske grenser innenfor hvilke et ubemannet luftfartøy (UAV) kan operere.
Denne teknologien spiller en avgjørende rolle for å forbedre sikkerheten, tryggheten og overholdelsen av regelverket ved bruk av droner, særlig i områder der flyaktiviteter kan utgjøre en risiko for mennesker, eiendom eller i luftrom med flygeforbud.
I bransjer som budtjenester, bygg- og anleggsbransjen og landbruket bidrar geofencing til å sikre at droner opererer innenfor trygge og lovlige områder, slik at man unngår potensielle konflikter og forbedrer driftseffektiviteten.
Politiet og beredskapstjenestene kan bruke geofencing til å styre dronebruk under offentlige arrangementer eller i nødssituasjoner, slik at dronene ikke kommer inn i sensitive områder.
Geofencing kan brukes til å beskytte dyrelivet og naturressursene ved å begrense droners tilgang til bestemte habitater eller verneområder.
Hva er nyttelast?
Med nyttelast menes alt utstyr, alle enheter eller alt materiale som et kjøretøy (drone, fartøy …) frakter for å utføre sin tiltenkte oppgave utover de grunnleggende funksjonene. Nyttelasten skiller seg fra komponentene som er nødvendige for driften av kjøretøyet, slik som motorer, batteri og ramme.
Eksempler på nyttelaster:
- Kameraer: kameraer med høy oppløsning, termiske kameraer…
- Sensorer: LiDAR, hyperspektrale sensorer, kjemiske sensorer…
- Kommunikasjonsutstyr: radioer, signalforsterkere…
- Vitenskapelige instrumenter: værsensorer, luftprøvetakere…
- Annet spesialutstyr
