


Heave
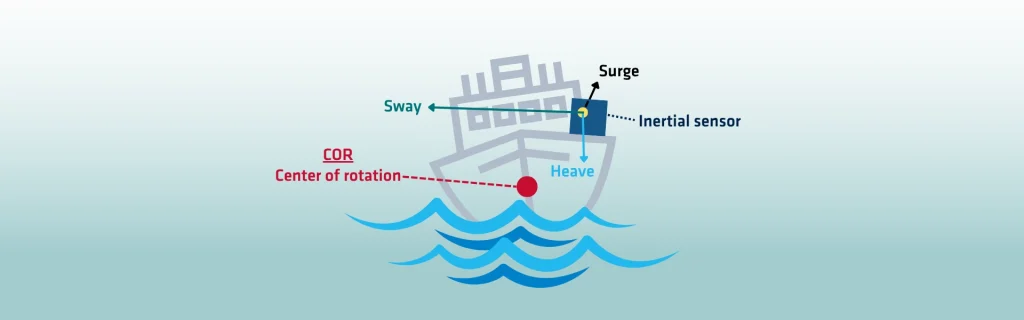
Heave betegner den vertikale bevegelsen til et fartøy eller en plattform forårsaket av havbølger. I motsetning til pitch og roll, som innebærer rotasjonsbevegelse, dreier heave seg om opp-og-ned-bevegelse. I motsetning til pitch og roll, som innebærer vinkelbevegelse, er heave strengt vertikal. Heave er en avgjørende faktor i navigasjon og offshore-operasjoner. For kraftig heave kan ha direkte innvirkning på fartøyets stabilitet, nøyaktighet og mannskapets sikkerhet.
Bølgehøyde er den viktigste faktoren som påvirker heave. Større bølger genererer sterkere vertikal forskyvning, noe som øker bevegelsens amplitude. Bølgeperioden påvirker også heave-egenskapene. Lengre perioder resulterer i jevnere vertikal bevegelse, mens kortere perioder resulterer i raske svingninger. Bølgeretningen endrer hvordan heving oppleves. Bølger som nærmer seg fra baugen eller akterenden har en annen effekt enn de som treffer sidene. Fartøyets utforming spiller også en avgjørende rolle for hvordan fartøyet reagerer på heving. Skrogets form, deplasement og vektfordeling avgjør hvordan bevegelsen absorberes.
Heving påvirker fartøyets stabilitet betydelig. Kontinuerlige vertikale svingninger påvirker komfort, utstyrets ytelse og sikkerheten. For mindre fartøy kan sterk heving skape farlige forhold. I offshore-operasjoner utgjør det utfordringer for boringen og plattformens stabilitet. Vertikale bevegelser kan forstyrre driften av borestrengen og forankringen til havbunnen. Nøyaktige kompensasjonssystemer er derfor avgjørende for offshore-aktiviteter.
Det påvirker også navigasjonsnøyaktigheten. Vertikal forskyvning påvirker presis posisjonering under dokking, kartlegging eller bygging. Bevegelsen forstyrrer GNSS og treghetsmålinger, noe som krever avanserte korreksjoner. Nøyaktig overvåking er derfor avgjørende for oppdragets suksess.
De beste metodene og teknologiene for måling av heving
Avanserte måleverktøy gir nøyaktige data. Akselerometre, bølgesensorer og bevegelsesenheter sørger for overvåking i sanntid. Å forstå og styre et fartøys vertikale bevegelse er avgjørende for å sikre sikkerhet, stabilitet og effektivitet i maritime og offshore-operasjoner.
Flere metoder og teknologier brukes for å korrigere avvik:
1 – Sanntids kompensasjon for heving
Sensorer som akselerometre, gyroskoper og GNSS-koblede INS måler fartøyets bevegelse i sanntid. Systemet beregner heveforskyvningen og påfører umiddelbart korreksjoner på utstyr, for eksempel ekkolodd eller borestigerør.
2 – Forsinket hevebehandling
Noen avanserte systemer bruker algoritmer for forsinket hevebehandling. Disse algoritmene behandler bevegelsesdata med en kort tidsforsinkelse for å forbedre nøyaktigheten. Denne metoden er særlig effektiv under uregelmessige bølgeforhold.
3 – Aktiv hevekompensasjon (AHC)
AHC-systemer bruker hydrauliske eller elektriske aktuatorer for fysisk å motvirke vertikal bevegelse. De brukes mye på kraner, borerigger og fjernstyrte undervannsfartøy (ROV-er). Ved å justere utstyrets posisjon kontinuerlig opprettholder de stabiliteten til tross for bølgeindusert heving.
4 – Passiv hevekompensasjon (PHC)
PHC er avhengig av mekaniske systemer som fjærer eller dempere for å absorbere disse kreftene. Selv om det er mindre presist enn AHC, reduserer det bevegelsespåvirkningen i anvendelser der full kompensasjon ikke er nødvendig.
5 – Dynamiske posisjoneringssystemer (DP)
DP-systemer integrerer data med styring av thrustere. De stabiliserer fartøyets generelle posisjon og reduserer bevegelseseffekter. Når det kombineres med andre sensorer, forbedrer DP evnen til å holde posisjonen i offshore-operasjoner.
6 – Korrigeringer etter behandling
I hydrografiske undersøkelser blir disse korrigeringene ofte anvendt etter datainnsamling. Data fra bevegelsessensorer synkroniseres med sonar- eller lidarmålinger. Programvaren fjerner deretter heveeffekter for å produsere nøyaktige batymetriske kart.
Utforsk vårt utvalg av maritime løsninger utviklet for bølgeovervåking i sanntid. Navigasjonsløsning for hydrografiske anvendelser
