


밀접한 결합
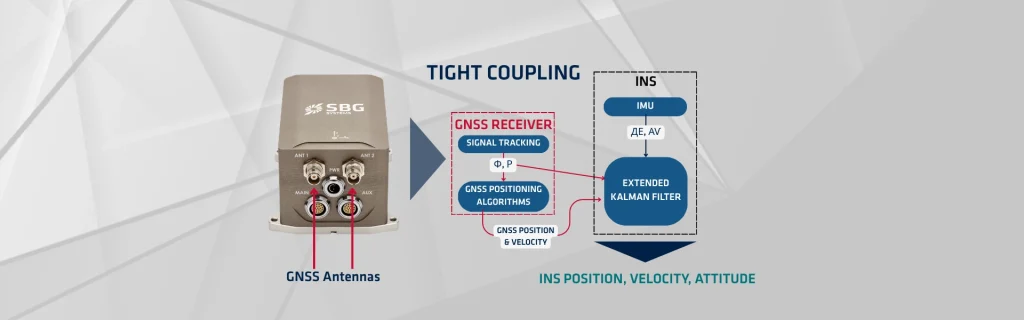
타이트 커플링(Tight coupling)은 견고하고 고정밀인 위성항법시스템(GNSS)과 관성항법시스템(INS) 통합에 필수적인 고급 데이터 융합 전략을 나타냅니다. 이 접근 방식은 단일 추정기(일반적으로 칼만 필터) 내에서 핵심 측정값을 직접 융합하여 두 시스템의 장점(GNSS의 장기적 안정성과 INS의 고속 단기 정밀도)을 결합합니다. GNSS 신호가 부분적으로 차단되거나 품질이 저하될 때 성능이 극적으로 향상됩니다.
GNSS 수신기는 여러 위성에서 신호가 이동하는 시간을 측정하여 위치를 결정합니다. 이 프로세스는 위성 가시성과 기하학적 구조에 따라 정확도가 결정되는 절대 위치 픽스를 산출합니다. 그러나 GNSS는 도시 협곡이나 숲과 같은 환경에서 신호 두절에 취약하여 데이터 공백과 항법 손실(드리프트)로 이어집니다.
타이트 커플링 시스템은 보조 신호 파라미터의 측정값을 사용하여 INS의 드리프트를 완화합니다. 루스 커플링 시스템에 비해 타이트 커플링은 불충분한 GNSS 데이터로 인해 위치를 고정할 수 없는 경우에도 INS의 오차 상태를 업데이트합니다. 이 상황은 4개 미만의 GNSS 위성만 보이는 경우에 발생하며, GNSS 정보만으로는 위치 솔루션을 결정할 수 없게 만듭니다.
루스 커플링 시스템에서는 이 상황으로 인해 완전한 데이터 두절이 발생합니다. 그러나 타이트 커플링 시스템은 제한된 GNSS 측정값을 사용할 수 있으므로 INS 오차 드리프트를 부분적으로 완화할 수 있습니다.
이 목표를 달성하기 위해 타이트 커플링 시스템은 특히 GNSS 신호가 방해받지 않는 기간에 초점을 맞춰 실시간으로 IMU(관성 측정 장치)를 보정해야 합니다. 이 보정은 IMU 바이어스에 대한 정밀한 지식을 보장하고 GNSS 신호의 향후 위치를 예측하도록 IMU를 훈련시킵니다(예측 모델링).
IMU가 GNSS 신호의 유효성과 정밀도를 평가하고 예측에 해당하는 GNSS 신호를 선택할 수 있도록 함으로써, 시스템은 IMU와 GNSS 사이에 강력한 연결을 구축합니다.
타이트 커플링 아키텍처
강결합(tight coupling)의 핵심 개념은 GNSS 의사거리(pseudorange) 및 반송파 위상 측정값을 칼만 필터(Kalman Filter) 관측 업데이트 단계에서 직접 사용하는 것입니다. 이는 칼만 필터가 완전히 처리된 독립형 GNSS 위치 및 속도 솔루션을 사용하는 약결합(loose coupling)과는 크게 다른 방식입니다.
강결합 시스템에서 칼만 필터의 상태 벡터는 일반적으로 다음과 같은 INS 오차 상태를 포함합니다:
- 위치 오차(δr)
- 속도 오차(δv)
- 자세 오차(δ𝛙)
- IMU 센서 바이어스(가속도계 및 자이로스코프)
칼만 필터(Kalman Filter)는 시간 전파(예측) 단계에 INS 메커니즘 방정식을 사용합니다. 이는 고레이트 IMU 데이터를 사용하여 INS 상태를 전방향으로 전파합니다.
타이트 커플링의 장점
강결합은 특히 임무 완료 후 모든 센서 데이터를 사용할 수 있는 후처리기(post-processing) 응용 분야에서 강력한 이점을 제공합니다. 3차원 위치를 계산하기 위해 최소 4개의 GNSS 위성 솔루션이 필요한 약결합과 달리, 강결합은 단 하나의 가시 위성만 필요로 합니다. 단일 의사거리 측정값만으로도 칼만 필터는 INS 드리프트를 효과적으로 억제하는 오차 보정 벡터를 도출할 수 있습니다. 이러한 기능은 일부가 차단된 지역에서 매우 중요합니다.
원시 GNSS 측정값을 활용함으로써, 필터는 상태 벡터 내에서 GNSS 수신기 시계 바이어스를 직접 모델링하고 추정할 수 있습니다. 이러한 심층적인 통합 수준은 특히 RTK(Real-Time Kinematic) 또는 PPP(Precise Point Positioning) 후처리 기법을 위해 반송파 위상 측정값을 결합할 때, 전체적으로 더욱 정확하고 정밀한 항법 솔루션을 제공합니다.
원활하고 통합된 보정 프로세스는 더욱 부드럽고 일관된 항법 품질을 보장합니다. 알고리즘은 고정밀 INS 데이터와 노이즈가 많은 GNSS 관측값을 최적의 가중치로 결합합니다. GNSS가 중단되는 동안에는 (지속적인 바이어스 추정으로 잘 보정된) INS가 우수한 추측 항법 솔루션을 제공합니다.
후처리에는 전방 및 후방 필터링이 포함됩니다. 데이터는 먼저 시간순으로 처리됩니다(전방 필터). 그런 다음, 최종 전방 추정값을 초기 조건으로 사용하여 후방 필터가 데이터를 역방향으로 처리합니다. 고정 간격 스무더(예: Rauch-Tung-Striebel 스무더)는 두 필터의 결과를 평활화합니다. 이 스무딩 단계를 통해 전체 임무 타임라인에 걸쳐 사용 가능한 모든 데이터를 활용하여 가장 정확하고 통계적으로 최적화된 궤적 솔루션을 제공합니다. 이는 강결합을 매핑 및 측량과 같은 고정밀 응용 분야의 골드 스탠다드로 만듭니다.
