


Acoplamento estreito
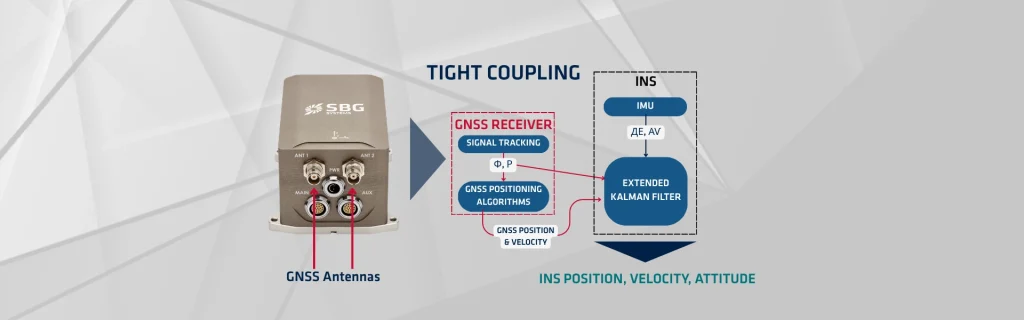
O acoplamento firme representa uma estratégia avançada de fusão de dados, fundamental para a integração robusta e de alta precisão entre o Sistema de Navegação Global por Satélite (GNSS) e o Sistema de Navegação Inercial (INS). Essa abordagem combina os pontos fortes de ambos os sistemas — a estabilidade de longo prazo do GNSS e a precisão de alta taxa e curto prazo do INS — fundindo suas medições centrais diretamente em um único estimador, tipicamente um Filtro de Kalman. O desempenho melhora drasticamente, especialmente quando os sinais de GNSS estão parcialmente bloqueados ou degradados.
Os receptores GNSS determinam a posição medindo o tempo que os sinais levam para viajar de vários satélites. Esse processo produz estimativas de posição absoluta cuja precisão depende da visibilidade e da geometria dos satélites. No entanto, o GNSS é suscetível a interrupções de sinal em ambientes como cânions urbanos ou florestas, levando a lacunas de dados e perda de navegação (desvio ou drift).
Sistemas com acoplamento firme utilizam medições de parâmetros de sinais auxiliares para mitigar o desvio em um INS. Em comparação com sistemas de acoplamento frouxo (loose coupling), o acoplamento firme atualiza os estados de erro do INS mesmo quando dados insuficientes de GNSS impedem a fixação de uma posição. Essa situação ocorre quando menos de quatro satélites GNSS estão visíveis, tornando impossível determinar uma solução de posição usando apenas informações de GNSS.
Em sistemas de acoplamento frouxo, essa situação causa uma interrupção completa de dados. No entanto, sistemas com acoplamento firme podem usar medições limitadas de GNSS, permitindo mitigar parcialmente o desvio de erro do INS.
Para atingir esse objetivo, os sistemas de acoplamento firme devem calibrar a IMU (Inertial Measurement Unit) em tempo real, focando particularmente nos períodos em que o sinal GNSS está desobstruído. Essa garantia de calibração assegura o conhecimento preciso do viés (bias) da IMU e treina a IMU para antecipar a futura localização do sinal GNSS (modelagem antecipatória).
Ao permitir que a IMU avalie a validade e a precisão do sinal GNSS e selecione o sinal que corresponde à sua previsão, o sistema estabelece uma conexão forte entre a IMU e o GNSS.
A arquitetura de acoplamento firme
O conceito central do acoplamento firme é utilizar as medições de pseudorranging e de fase da portadora do GNSS diretamente na etapa de atualização de observação do Filtro de Kalman. Isso representa um afastamento significativo do acoplamento frouxo, onde o Filtro de Kalman utiliza a solução de posição e velocidade do GNSS totalmente processada e autônoma.
Em um sistema com acoplamento firme, o vetor de estado do Filtro de Kalman tipicamente inclui os estados de erro do INS:
- Erros de posição (δr)
- Erros de velocidade (δv)
- Erros de atitude (δΘ)
- Vieses do sensor IMU (acelerômetro e giroscópio)
O Filtro de Kalman utiliza as equações de mecanização do INS para a etapa de propagação no tempo (predição). Isso propaga os estados do INS para a frente usando os dados da IMU de alta taxa.
Vantagens do acoplamento firme
O acoplamento firme oferece diversos benefícios expressivos, particularmente para aplicações de pós-processamento onde todos os dados dos sensores estão disponíveis após a missão. Ao contrário do acoplamento frouxo, que exige uma solução de pelo menos quatro satélites GNSS para calcular uma posição 3D, o acoplamento firme precisa apenas de um satélite visível. Com uma única medição de pseudorrange, o Filtro de Kalman ainda pode derivar um vetor de correção de erro que restringe efetivamente o desvio do INS. Essa capacidade é vital em áreas parcialmente obstruídas.
Ao utilizar as medições brutas de GNSS, a filtragem pode modelar e estimar diretamente o viés de relógio do receptor GNSS dentro do vetor de estado. Esse nível profundo de integração leva a uma solução de navegação geral mais exata e precisa, especialmente ao combinar medições de fase da portadora para técnicas de pós-processamento RTK (Real-Time Kinematic) ou PPP (Precise Point Positioning).
O processo de correção integrado e contínuo garante uma qualidade de navegação mais suave e consistente. Os algoritmos ponderam de forma ótima os dados do INS de alta precisão com as observações de GNSS, que costumam conter ruído. Durante interrupções de GNSS, o INS bem calibrado (devido à estimação contínua de viés) fornece uma solução de navegação por estimação (dead-reckoning) superior.
O pós-processamento envolve filtragem direta e reversa. Os dados são primeiro processados cronologicamente (filtro direto). Em seguida, um filtro reverso processa os dados de trás para frente, usando as estimativas diretas finais como condições iniciais. Um suavizador de intervalo fixo (por exemplo, o suavizador de Rauch-Tung-Striebel) suaviza os resultados de ambos os filtros. Esta etapa de suavização entrega a solução de trajetória mais precisa e estatisticamente ideal, aproveitando todos os dados disponíveis em toda a linha do tempo da missão. Isso torna o acoplamento firme o padrão ouro para aplicações de alta precisão, como mapeamento e levantamento topográfico.
