Oppdag våre løsninger innen inertialteknologi ↓



Skjevhet
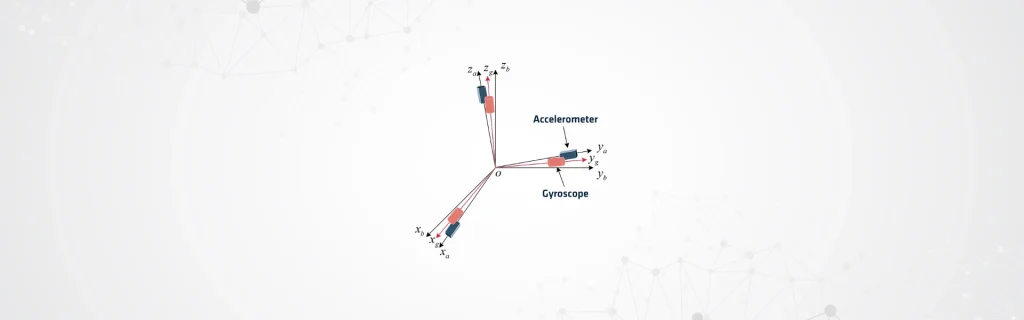
Bias betegner en systematisk feil i sensormålinger, som utgjør en vedvarende avvik mellom sensorens utgangssignal og den faktiske fysiske størrelsen. Den opptrer vanligvis i de samme enhetene som sensorens måling. Gyroskopene rapporterer målinger i grader per time (°/h) eller radianer per sekund (rad/s). Målinger fra akselerometre presenteres i meter per sekund i kvadrat (m/s²) eller som multipler av tyngdeakselerasjonen (g).
Bias i gyroskopet manifesterer seg som en konstant avvik i vinkelhastigheten, noe som fører til feil i orienteringsestimater som akkumuleres over tid, selv når sensoren står stille. Bias i akselerometeret viser seg på lignende måte som et konstant avvik i akselerasjonen, som, når det integreres over tid, genererer feil i hastighet og posisjon.
Konsekvenser i konkrete saker
I mange applikasjoner som krever høy presisjon, varierer disse målingene og forblir ikke helt konstante. Miljøforhold, som for eksempel temperatur, kan påvirke verdiene. Ingeniører kompenserer for disse variasjonene gjennom kalibrering eller estimering i sanntid for å opprettholde nøyaktig ytelse.
I motsetning til tilfeldig støy, som svinger rundt null, forblir skjevheten systematisk og akkumuleres kontinuerlig over tid. Denne akkumuleringen gjør den til en kritisk feilkilde i treghetsnavigasjon.
Integrerte navigasjonssystemer, som GNSS-aided INS, estimerer og korrigerer skjevheten aktivt ved hjelp av sensorfusjonsalgoritmer. Ingeniører implementerer ofte disse algoritmene med Kalman-filtre eller relaterte teknikker for å opprettholde nøyaktig navigasjon og pålitelig ytelse.
Matematisk sett er en sensormåling (ym) kan representeres som summen av den sanne verdien (yt), skjevheten (b) og tilfeldig støy (n), der forskyvningskomponenten er den deterministiske delen som driver den langsiktige avvikelsen.
Ligning: ym = yt + b + n
Ingeniører må identifisere, kalibrere og kompensere på riktig måte for å minimere kumulative navigasjonsfeil. Riktig håndtering sikrer nøyaktig posisjonering og pålitelig orientering over tid. Denne tilnærmingen er spesielt avgjørende i miljøer uten tilgang til « GNSS » eller i svært dynamiske miljøer.
Ingeniører kan måle mange forskjellige parametere i IMU-er og INS. Disse inkluderer stabilitet i bias under drift, repeterbarhet og bias over temperatur.
