


Nauwe koppeling
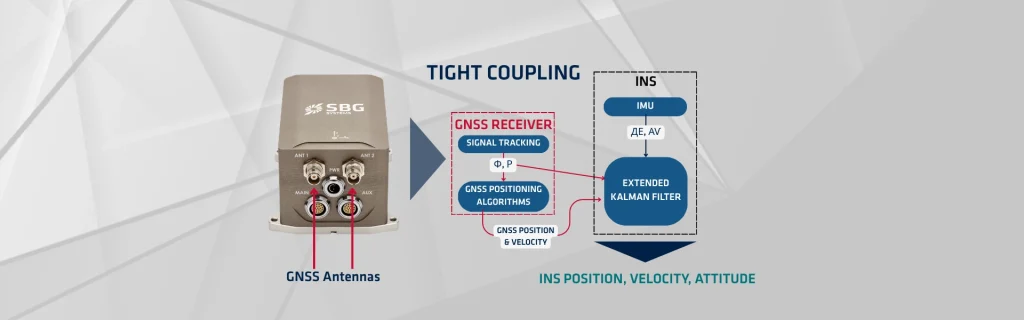
Nauwe koppeling is een geavanceerde strategie voor gegevensfusie die van cruciaal belang is voor een robuuste en uiterst nauwkeurige integratie van het Global Navigation Satellite System (GNSS) en het Inertial Navigation System (INS). Deze aanpak combineert de sterke punten van beide systemen — langetermijnstabiliteit van GNSS en hoge snelheid en kortetermijnprecisie van INS— door hun kernmetingen rechtstreeks te fuseren binnen één enkele schatter, doorgaans een Kalman-filter. De prestaties verbeteren aanzienlijk, vooral wanneer GNSS signalen gedeeltelijk worden geblokkeerd of in kwaliteit achteruitgaan.
GNSS -ontvangers bepalen de positie door de tijd te meten die signalen afleggen vanaf meerdere satellieten. Dit proces levert absolute positiebepalingen op met een nauwkeurigheid die afhankelijk is van de zichtbaarheid en geometrie van de satellieten. GNSS is echter gevoelig voor signaaluitval in omgevingen zoals stedelijke canyons of bossen, wat leidt tot gegevenslacunes en navigatieverlies (drift).
Sterk gekoppelde systemen gebruiken metingen van ondersteunende signaalparameters om drift te beperken in een INS. In vergelijking met zwak gekoppelde systemen werken sterk gekoppelde systemen de fouttoestanden van de INS bij, zelfs wanneer onvoldoende GNSS gegevens het bepalen van een positie verhinderen. Deze situatie doet zich voor wanneer minder dan vier GNSS satellieten zichtbaar zijn, waardoor het onmogelijk is om een positiebepaling te bepalen met uitsluitend GNSS informatie.
In zwak gekoppelde systemen leidt deze situatie tot een volledig gegevensverlies. Sterk gekoppelde systemen kunnen echter gebruikmaken van beperkte GNSS metingen, waardoor ze de INS foutdrift gedeeltelijk kunnen beperken.
Om dit doel te bereiken, moeten sterk gekoppelde systemen de IMU (Inertial Measurement Unit) in realtime kalibreren, waarbij ze zich met name richten op periodes waarin het GNSS -signaal onbelemmerd is. Deze kalibratie zorgt voor nauwkeurige kennis van de IMU -afwijking en traint de IMU om te anticiperen op de toekomstige locatie van het GNSS -signaal (anticiperende modellering).
Door de IMU in staat te stellen de geldigheid en precisie van het GNSS -signaal te evalueren en het GNSS -signaal te selecteren dat overeenkomt met zijn voorspelling, legt het systeem een sterke verbinding tussen de IMU en GNSS.
De architectuur met nauwe koppeling
Het kernconcept van ‘tight coupling’ is dat de pseudobereik- en draaggolffasemetingen van de ‘ GNSS ’ rechtstreeks worden gebruikt in de observatie-updatefase van het Kalman-filter. Dit wijkt aanzienlijk af van ‘loose coupling’, waarbij het Kalman-filter gebruikmaakt van de volledig verwerkte, op zichzelf staande positie- en snelheidsoplossing van de ‘ GNSS ’.
In een ‘tightly coupled’ systeem omvat de toestandsvector van het Kalman-filter doorgaans de INS fouttoestanden:
- Positiefouten (δr)
- Snelheidsfouten (δv)
- Houdingsfouten (δ𝛙)
- IMU sensorafwijkingen (versnellingsmeter en gyroscoop)
Het Kalman-filter maakt gebruik van de mechanisatievergelijkingen van de ‘ INS ’ voor de tijdpropagatiestap (voorspellingsstap). Hierbij worden de ‘ INS ’-toestanden voorwaarts gepropageerd aan de hand van de ‘high-rate IMU ’-gegevens.
Voordelen van een nauwe koppeling
Nauwe koppeling biedt verschillende belangrijke voordelen, met name voor nabewerkingstoepassingen waarbij alle sensorgegevens na de missie beschikbaar zijn. In tegenstelling tot losse koppeling, waarbij ten minste vier GNSS satellieten nodig zijn om een 3D-positie te berekenen, heeft nauwe koppeling slechts één zichtbare satelliet nodig. Met slechts één pseudoreikwijdtemeting kan het Kalman-filter nog steeds een foutcorrectievector afleiden die de INS drift effectief beperkt. Deze mogelijkheid is van cruciaal belang in gedeeltelijk belemmerde gebieden.
Door gebruik te maken van de ruwe GNSS -metingen kan het filter de GNSS -ontvangerklokafwijking direct modelleren en schatten binnen de toestandsvector. Dit diepgaande integratieniveau leidt tot een nauwkeurigere en preciezere algehele navigatieoplossing, vooral bij het combineren van draaggolffasemetingen voor Real-Time Kinematic (RTK) of Precise Point Positioning (PPP) nabewerkingstechnieken.
Het naadloze, geïntegreerde correctieproces zorgt voor een soepelere en consistentere navigatiekwaliteit. De algoritmen wegen de uiterst nauwkeurige INS -gegevens optimaal af tegen de vaak ruisachtige GNSS -waarnemingen. Tijdens GNSS -uitval biedt de goed gekalibreerde INS (dankzij continue bias-schatting ) een superieure dead-reckoning-oplossing.
Nabewerking omvat voorwaartse en achterwaartse filtering. De gegevens worden eerst chronologisch verwerkt (voorwaarts filter). Vervolgens verwerkt een achterwaarts filter de gegevens in omgekeerde volgorde, waarbij de uiteindelijke voorwaartse schattingen als beginvoorwaarden worden gebruikt. Een gladmaker met vaste intervallen (bijv. de Rauch-Tung-Striebel-gladmaker) maakt de resultaten van beide filters glad. Deze afvlakkingsstap levert de meest nauwkeurige, statistisch optimale trajectoplossing op, waarbij gebruik wordt gemaakt van alle beschikbare gegevens over de gehele missietijdlijn. Dit maakt strakke koppeling tot de gouden standaard voor zeer nauwkeurige toepassingen zoals kartering en landmeting.
