Op USV’s gebaseerde bathymetrie
Ekinox-D, het perfecte INS voor bathymetrie met behulp van onbemande vaartuigen (USV).
“We waren op zoek naar een compact, nauwkeurig en kosteneffectief inertiële navigatiesysteem. De Ekinox-D bleek de perfecte keuze.” | David M., CEO van ITER Systems
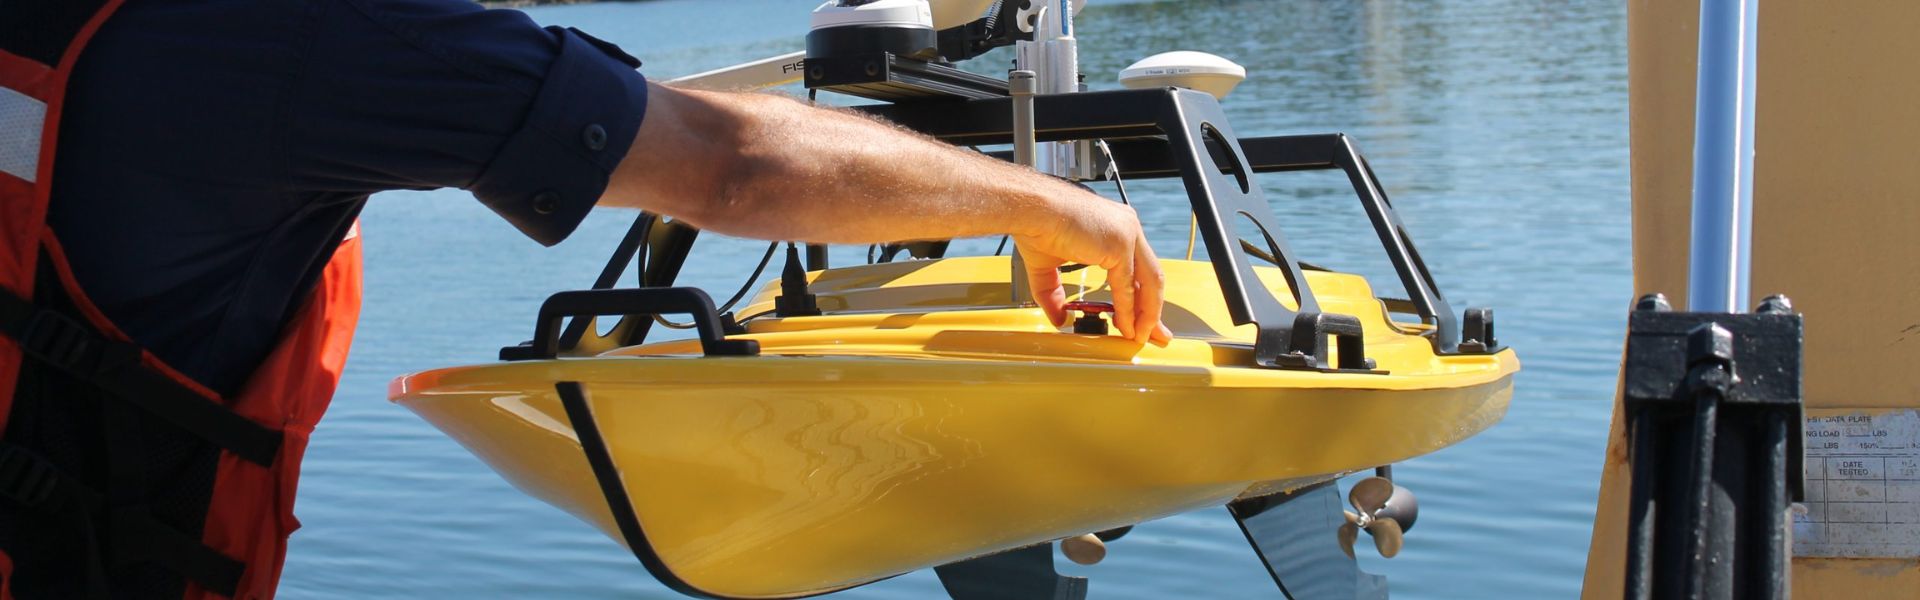
Ekinox-D, de perfecte INS voor bathymetrie op basis van USV’s
Net als de meeste onbemande systemen hebben USV’s te maken met ruimte- en stroombeperkingen. Bovendien is de Ekinox-D de beste INS voor integratie in dergelijke voertuigen.
De Ekinox-D weegt minder dan 600 gram en verbruikt minder dan 7 W. Het apparaat is voorzien van een RTK-ontvanger met dubbele antenne GNSS voor positionering op centimeter-niveau. Daarnaast biedt het een houdingsnauwkeurigheid van 0,05° en levert het realtime heffingsgegevens met een nauwkeurigheid van 5 cm, die zich automatisch aanpassen aan de golfperioden.
USV met sonar voor breedevlak-bathymetrie
SPYBOAT® Swan is een onbemand oppervlaktevaartuig (USV) dat volledig is uitgerust voor hydrografische operaties in ondiep water. Bovendien wordt het op afstand bestuurd door een operator vanaf de wal, tot op een afstand van één kilometer. De Swan voert bathymetrische metingen uit in gebieden die voor schepen ontoegankelijk zijn, zoals rivierbeddingen, meren, stuwmeren, dammen of havens. Bovendien zorgt het voor nauwkeurige kartering in uitdagende omgevingen.
Uitgerust met een Bathyswath 2, een sonar voor breedte-bathymetrie, levert het USV in realtime bathymetrische en navigatie-informatie aan de tablet-pc van de operator. Swan is compatibel met alle hydrografische software.
“Ekinox-D: de perfecte oplossing voor op metingen gebaseerde USV-operaties in ondiepe wateren”. | ITER Systems
USV met multibeam-echolood
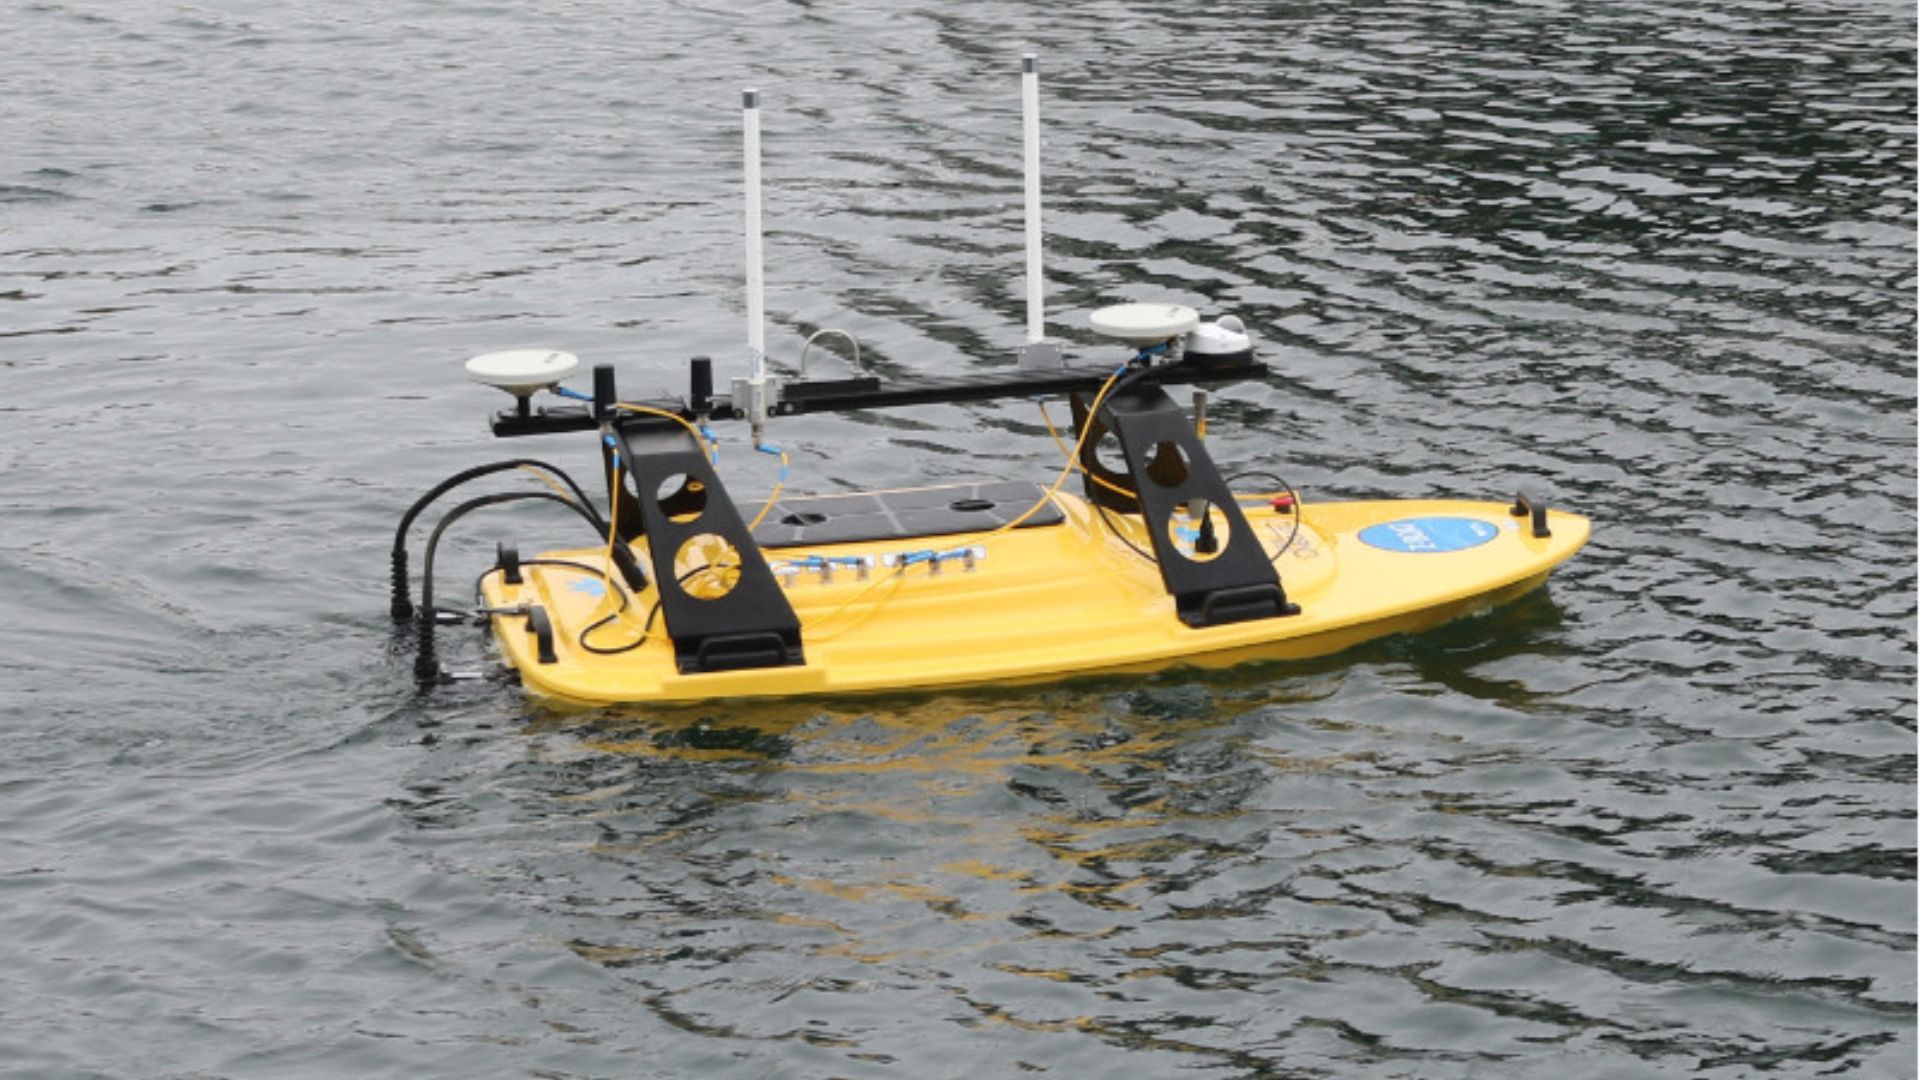
De Oceanscience Z-Boat is speciaal ontworpen met het oog op landmeters.
De rompvorm, de voortstuwing, de radiocommunicatie en de op verzoek leverbare sonarapparatuur vormen samen een gebruiksvriendelijke en krachtige oplossing voor hydrografische landmeters of landmeters die hydrografische werkzaamheden in kustwateren willen uitvoeren.
De op maat gemaakte integratie voor de Universiteit van Washington in Tacoma, die in mei 2016 werd opgeleverd, omvatte de Rugged Z-Boat 1800RP, SBG Systems’ Ekinox-D inertiële navigatiesysteem, Teledyne Odom Hydrographic MB2 multibeam, Teledyne RD Instruments RiverPro ADCP, een camera en een boordcomputer.

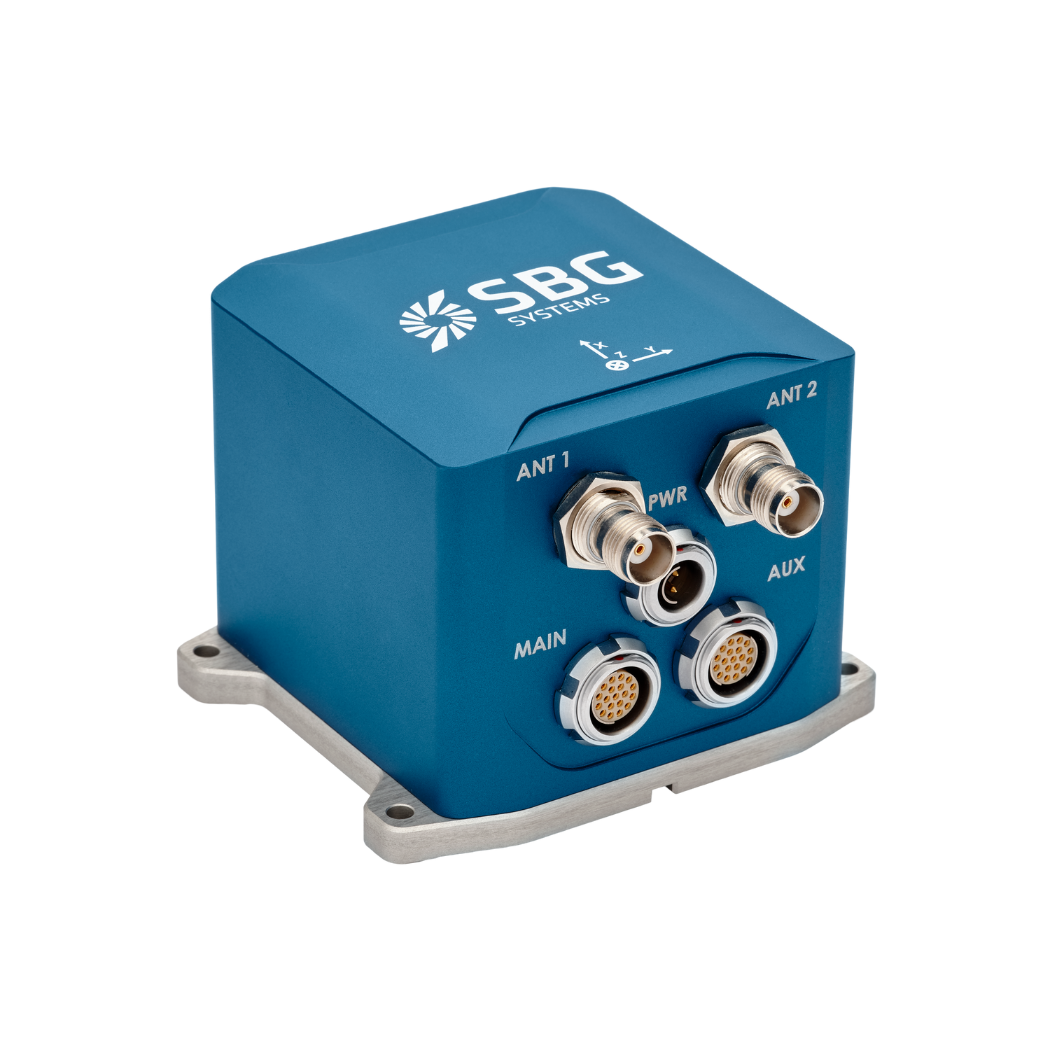
Ekinox-D
Ekinox-D is een alles-in-één traagheidsnavigatiesysteem met een geïntegreerde RTK- GNSS -ontvanger, ideaal voor toepassingen waarbij ruimte een cruciale factor is.
Dit geavanceerde INS/GNSS wordt geleverd met één of twee antennes en biedt oriëntatie, heffing en positiebepaling op centimeter-niveau.
Vraag een offerte aan voor Ekinox-D
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vindt u antwoorden op veelgestelde vragen over de applicaties die wij presenteren. Mocht u niet vinden wat u zoekt, neem dan gerust rechtstreeks contact met ons op.
Hoe kan ik traagheidsstuursystemen combineren met een LiDAR voor dronetoepassingen en kartering?
Het combineren van de traagheidsstuursystemen van SBG Systems met LiDAR voor dronetoepassingen vergroot de nauwkeurigheid en betrouwbaarheid bij het vastleggen van nauwkeurige georuimtelijke data.
Dit is hoe de integratie werkt en wat de voordelen zijn voor drone-gebaseerde kartering:
- Een methodiek voor teledetectie die gebruikmaakt van laserpulsen om afstanden tot het aardoppervlak te meten, waarmee een gedetailleerde 3D-kaart van het terrein of constructies wordt gecreëerd.
- De INS van SBG Systems combineert een Inertial Measurement Unit (IMU) met GNSS-data om nauwkeurige positionering, oriëntatie (pitch, roll, yaw) en snelheid te leveren, zelfs in omgevingen waar geen GNSS-signaal beschikbaar is.
Het traagheidsstuursysteem van SBG is gesynchroniseerd met de LiDAR-data. De INS volgt nauwkeurig de positie en oriëntatie van de drone, terwijl de LiDAR het terrein of de objectdetails eronder vastlegt.
Door de exacte oriëntatie van de drone te kennen, kunnen de LiDAR-data nauwkeurig in de 3D-ruimte worden geplaatst.
De GNSS-component zorgt voor wereldwijde positionering, terwijl de IMU real-time oriëntatie- en bewegingsdata biedt. Deze combinatie zorgt ervoor dat, zelfs wanneer het GNSS-signaal zwak of niet beschikbaar is (bijv. nabij hoge gebouwen of dichte bossen), de INS het pad en de positie van de drone kan blijven volgen, wat zorgt voor consistente LiDAR-kartering.
Wat is Multibeam Echo Sounding?
Multibeam Echo Sounding (MBES) is een geavanceerde hydrografische meettechniek die wordt gebruikt om de zeebodem en onderwaterkenmerken met hoge precisie in kaart te brengen.
In tegenstelling tot traditionele single-beam echoloodsystemen die de diepte meten op één enkel punt direct onder het vaartuig, maakt MBES gebruik van een array van sonarbundels om gelijktijdig dieptemetingen vast te leggen over een breed strook van de zeebodem. Dit maakt gedetailleerde mapping met hoge resolutie van onderwaterterrein mogelijk, inclusief topografie, kenmerken van de geografie en potentiële gevaren.
MBES-systemen zenden geluidsgolven uit die door het water reizen, terugkaatsen vanaf de zeebodem en terugkeren naar het vaartuig. Door de tijd te analyseren die de echo's erover doen om terug te keren, berekent het systeem de diepte op meerdere punten, waardoor een uitgebreide kaart van het onderwaterlandschap ontstaat.
Deze technologie is essentieel voor uiteenlopende toepassingen, waaronder navigatie, maritieme bouw, milieumonitoring en resource-exploratie, en levert cruciale data voor veilige maritieme operaties en het duurzaam beheer van mariene hulpbronnen.
Wat is het verschil tussen RTK en PPK?
Real-Time Kinematic (RTK) is een positioneringstechniek waarbij GNSS-correcties nagenoeg in real time worden verzonden, doorgaans via een RTCM-formaat correctiestroom. Er kunnen echter uitdagingen zijn bij het waarborgen van de GNSS-correcties, met name wat betreft hun volledigheid, beschikbaarheid, dekking en compatibiliteit.
Het grote voordeel van PPK ten opzichte van RTK post-processing is dat de dataverwerking kan worden geoptimaliseerd tijdens de post-processing, inclusief voorwaartse en achterwaartse verwerking, terwijl bij real-time verwerking elke onderbreking of incompatibiliteit in de correcties en de transmissie leidt tot een lagere positioneringsnauwkeurigheid.
Een belangrijk eerste voordeel van GNSS post-processing (PPK) versus real-time (RTK) is dat het systeem dat in het veld wordt gebruikt geen datalink/radio nodig heeft om de RTCM-correcties afkomstig van de CORS naar het INS/GNSS-systeem te sturen.
De belangrijkste beperking voor de adoptie van post-processing is de vereiste dat de uiteindelijke toepassing direct moet kunnen reageren op de omgeving. Daarentegen, als uw toepassing kan omgaan met de extra verwerkingstijd die nodig is om een geoptimaliseerd traject te produceren, zal dit de datakwaliteit voor al uw te opleveren resultaten sterk verbeteren.
