진동에 강한 관성 솔루션을 살펴보세요 →
 Stellar-40
 Ekinox Micro
 Ellipse-D
Stellar-40
INS
고도의 전파 방해 및 신호 위조에 대한 내성
GNSS 음영 지역에서 0.2% DT 수준의 위치 오차
0.05 ° 방위각(RTK)
발견하기
Ekinox Micro
INS
내장형 GNSS 단일/이중 안테나
0.015 ° 롤 및 피치(Roll and Pitch)
0.05 ° 방위각(Heading)
발견하기
Ellipse-D
INS
듀얼 안테나 RTK INS
0.05 ° 롤 및 피치(Roll and Pitch)
0.2° 헤딩(Heading)
발견하기
진동
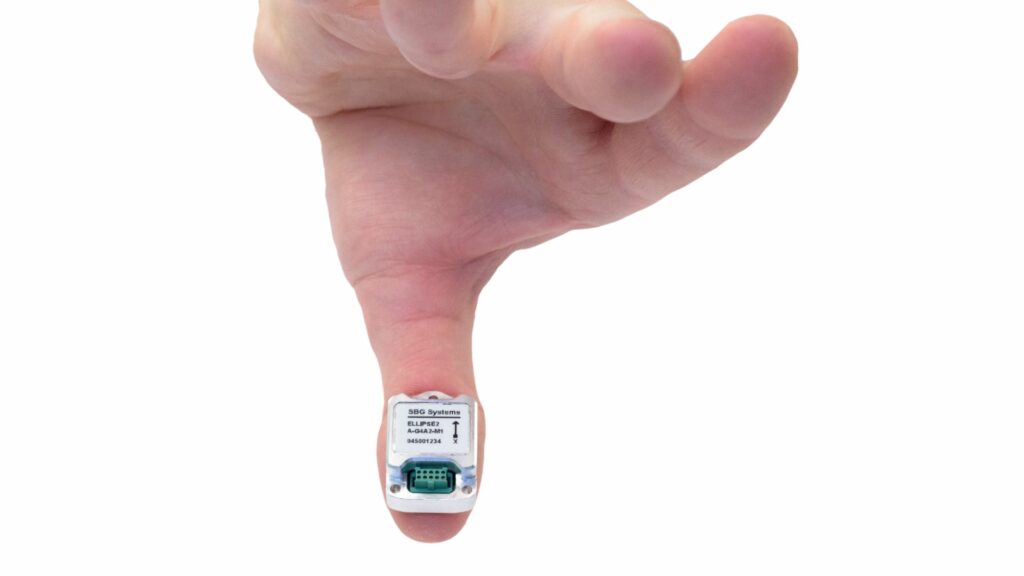
MEMS 센서는 외부 힘에 매우 민감하기 때문에 진동은 측정값에 원치 않는 노이즈나 왜곡을 유발할 수 있습니다. 그 영향은 다음과 같습니다:
- 교차 축 감도: 한 축을 따라 발생하는 진동은 다른 축의 움직임으로 잘못 해석될 수 있습니다.
- 공진 증폭: 특정 주파수(센서의 고유 공진)에서 진동은 변형을 증폭시켜 잘못된 출력을 초래할 수 있습니다.
- 바이어스 불안정성: 이는 센서의 바이어스(영점 오프셋)에 일시적 또는 장기적인 변화를 유발할 수 있습니다.
- 기계적 피로: 장기간의 진동은 시간이 지남에 따라 미세 구조를 마모시키거나 손상시켜 신뢰성을 저하시킬 수 있습니다.
진동에 대응하는 SBG 설계
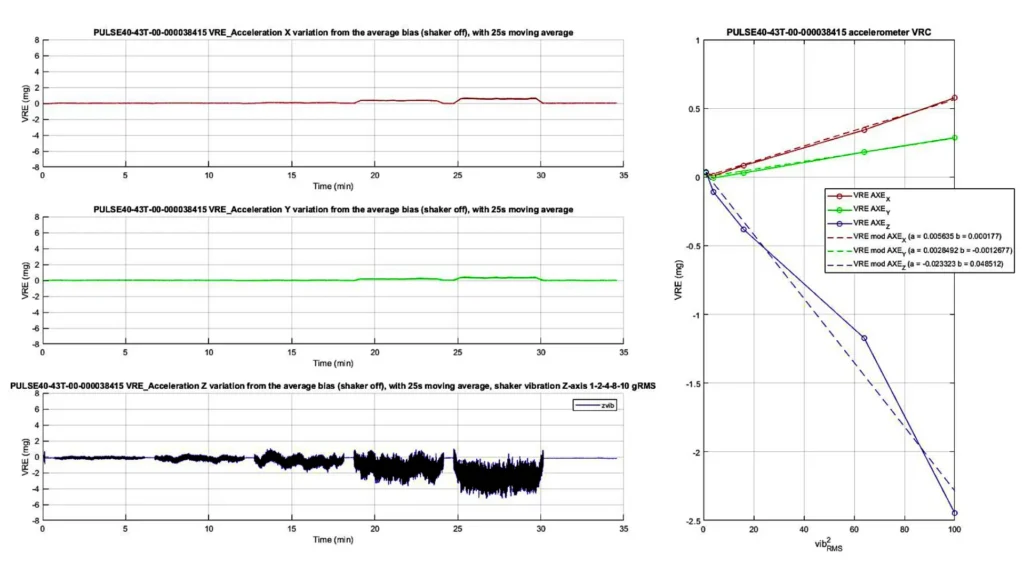
SBG Systems는 진동 문제를 최소화하기 위해 효율적인 안티앨리어싱 FIR 필터와 결합된 고품질 MEMS 센서만을 사용하여 신호 처리에 세심한 주의를 기울여 관성 센서를 설계했습니다. 낮은 VRE(진동 정류 오차, Vibration Rectification Error) 가속도계를 사용하므로 설치 시 별도의 격리나 댐핑 작업이 필요하지 않습니다.
올바른 가속도계 옵션 선택
MEMS 기술은 충격에 매우 강하지만 진동, 특히 고주파 진동에는 다소 민감할 수 있습니다. 센서 구매 시 가속도계의 더 높은 측정 범위를 선택할 수 있습니다. 예를 들어 Ellipse 센서의 경우 8g 대신 16g를 선택할 수 있습니다.
관성 센서 주변의 진동 제한
몇 가지 방법으로 MEMS 센서에 미치는 진동의 영향을 줄일 수 있습니다:
- 사일런트 블록(Silent Bloc) 같은 적절한 소재를 사용하여 물리적으로 댐핑합니다.
- 중량이 낮은 센서(예: Ellipse)를 다룰 때는 진동을 더 쉽게 감쇠하기 위해 배터리 같은 더 무거운 질량과 함께 센서를 댐핑해야 할 수 있습니다. 더 무거운 시스템을 진동으로부터 격리하는 것이 항상 더 수월합니다.
- 케이블을 통해 진동이 전달되지 않도록 유연한 케이블을 사용합니다.
- 고주파의 경우 공기(소리)를 통해 전파되는지 확인하고, 흡음재를 사용하여 그에 맞게 장치를 격리합니다.
셰이커(shaker)를 이용한 SBG 공장 테스트
SBG Systems는 자사 센서에 대해 다양한 테스트를 수행합니다. 센서의 거동을 특성화하여 견딜 수 있는 진동 레벨과 주파수를 파악하고, 이에 맞춘 특화된 알고리즘을 설계할 수 있습니다. 사용된 테스트 방법은 아래에 제시된 미 국방부(U.S. Department of Defense)가 정의한 MIL-STD-810G 최소 무결성 수치입니다.