홈 사례 연구 5페이지

사례 연구 – 페이지 5

당사의 혁신적인 관성 기술 솔루션이 실제 응용 분야에서 어떻게 변화를 만들어내고 있는지 확인해 보세요. 당사의 사례 연구는 다양한 산업에 걸쳐 정밀 항법, 모션 트래킹 및 고급 성능을 제공하면서 복잡한 과제를 해결해 온 실용적인 사례를 보여줍니다.
로스토크 대학교

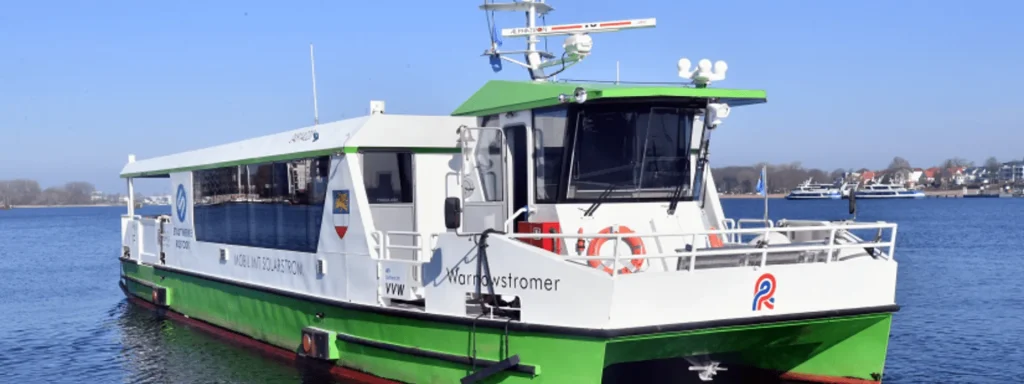
실제 도심 수로에서의 자율 운항 페리 연구

자율 운항 페리 항법
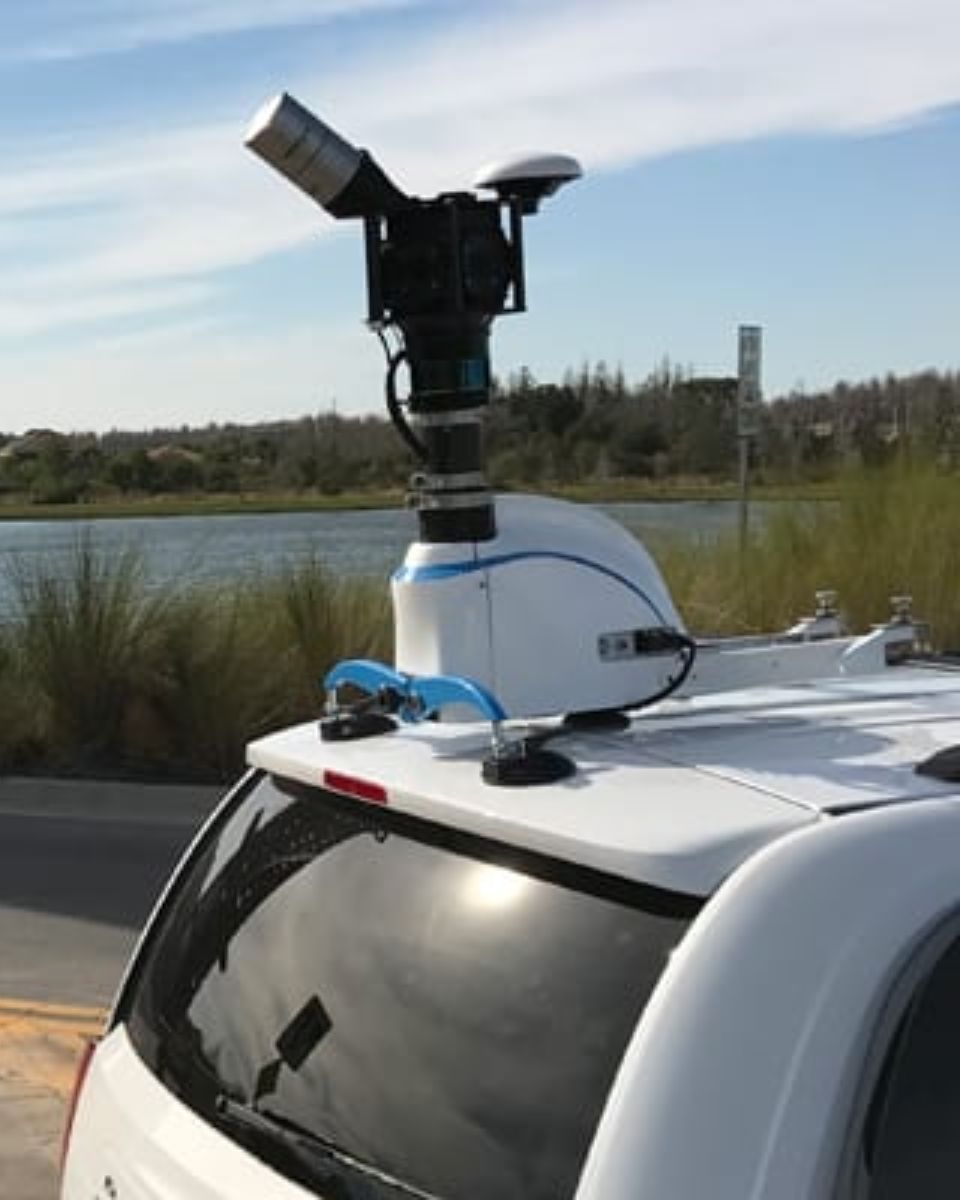
Treeswift

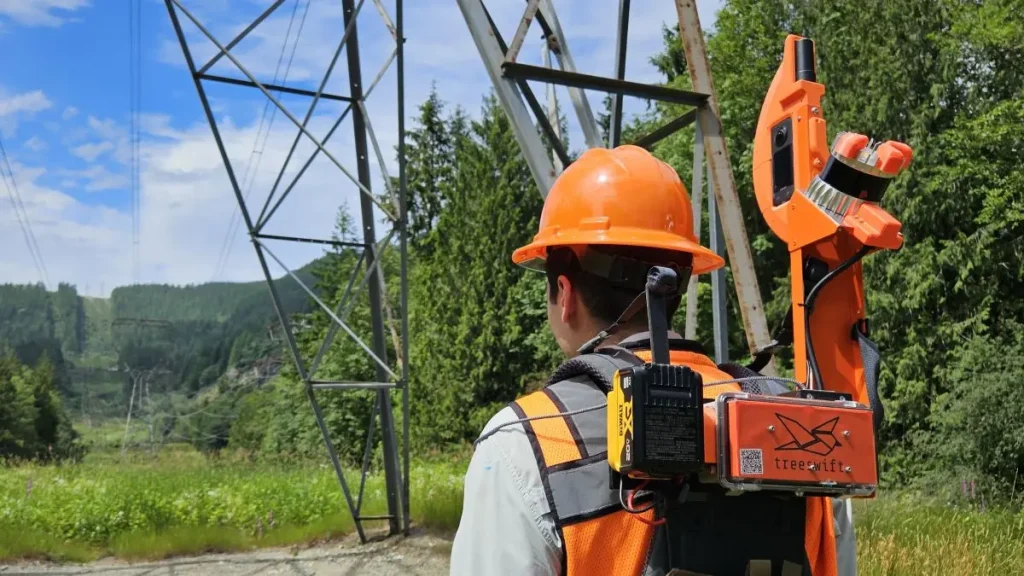
Treeswift가 유틸리티 현장 작업을 현대화하는 방법

모바일 매핑
TREALIS

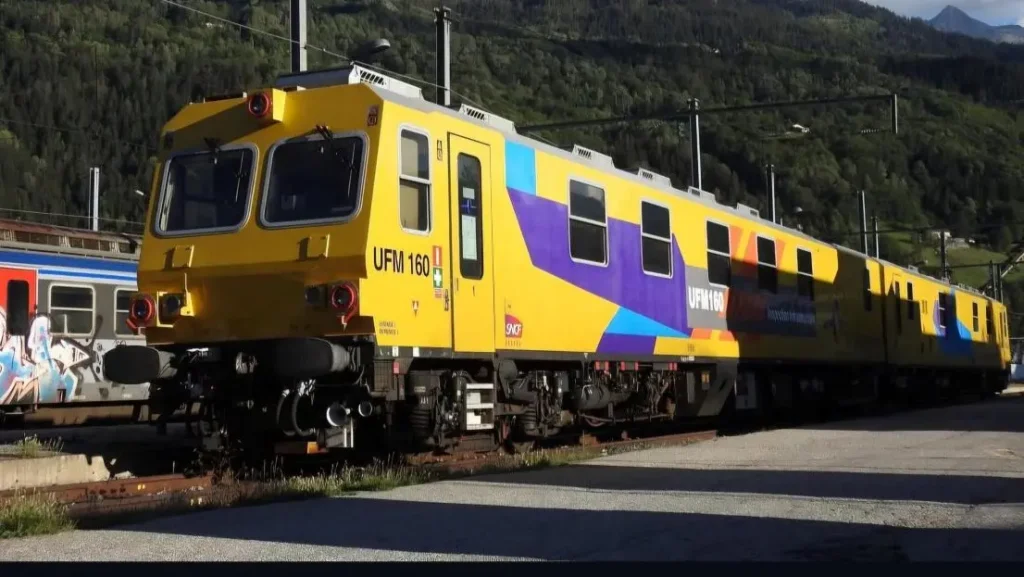
Apogee Navsight를 활용한 TREALIS의 레일 결함 탐지

트램 및 열차 위치 추정
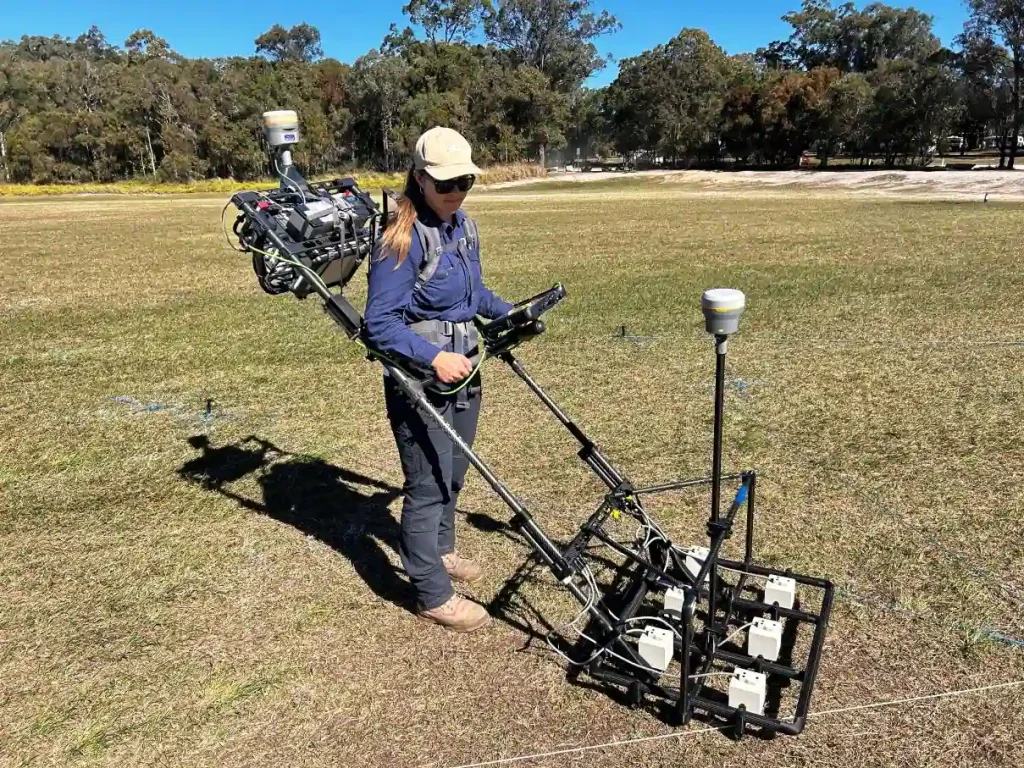
GapEOD

Ellipse가 더 안전한 지구물리 탐사를 구현하는 방법

트램 및 열차 위치 추정
크라쿠프 AGH 대학교

Ellipse-D가 태양광 보트의 모나코 대회 출전을 도운 방식

태양광 선박

당사의 애플리케이션 살펴보기

각 사례는 고객이 직면했던 고유한 과제, 당사가 맞춤화한 솔루션, 그리고 달성한 성공적인 결과를 강조합니다. 이러한 사례 연구는 프로젝트를 현실로 구현하는 관성 기술의 잠재력을 보여줍니다.
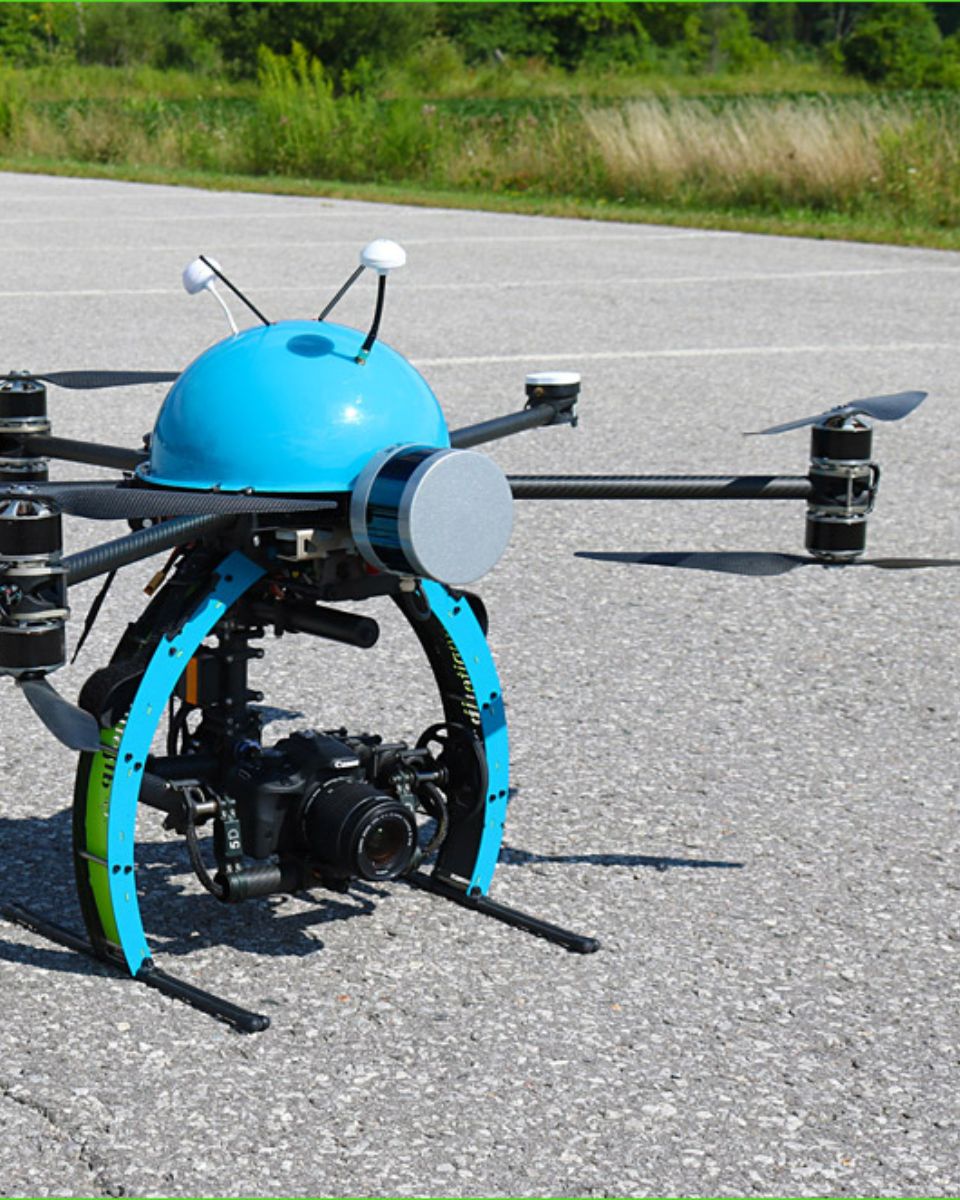
BoE Systems

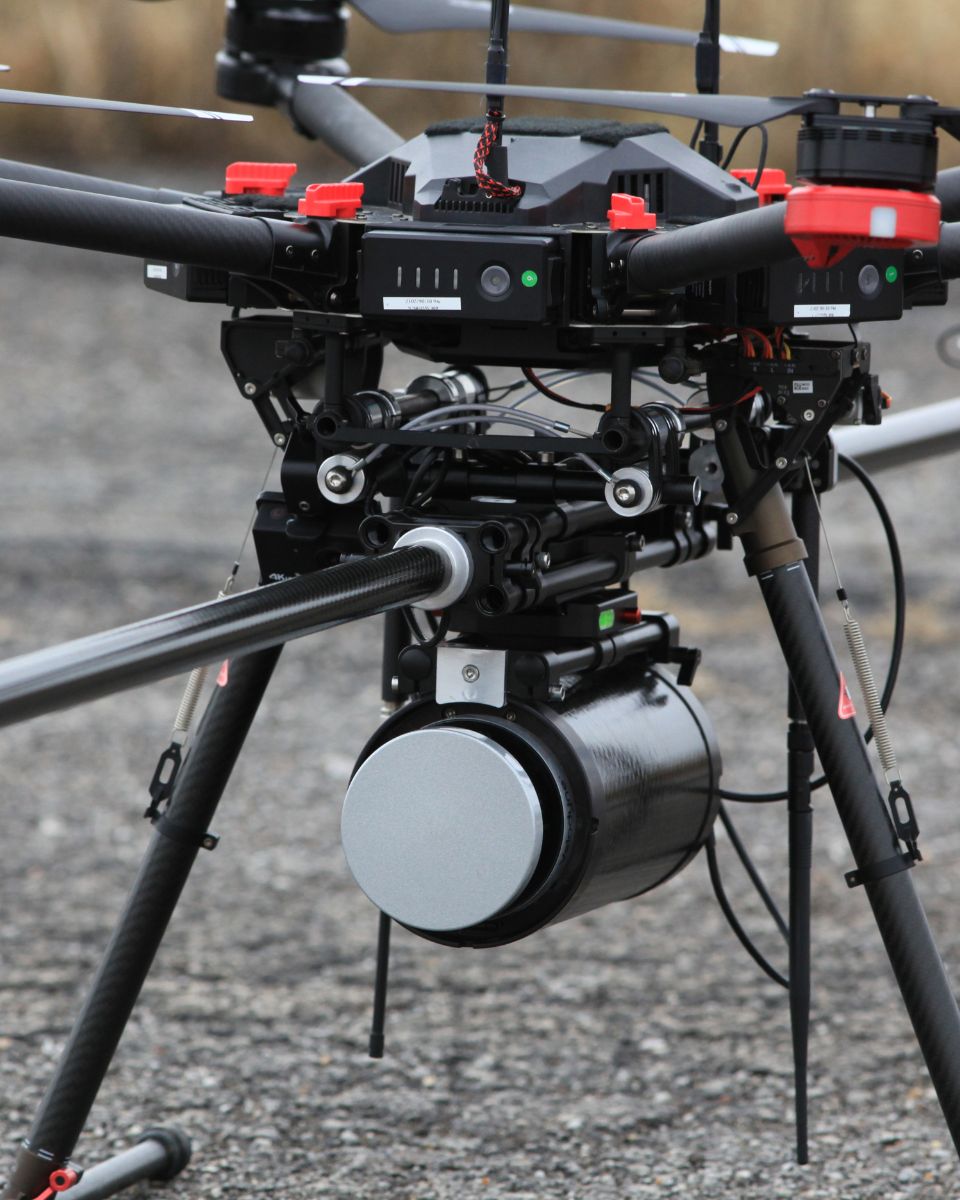
UAV 모션 보정 및 포인트 클라우드 지오레퍼런싱

UAV 측량
UAV LiDAR BoE 시스템
Hypack

UAV LiDAR 모션 보정 및 지오레퍼런싱

UAV 측량
Hypack Nexus 800
VIAMETRIS

RTK 관성항법 시스템을 이용한 SLAM 기반 모바일 매핑

모바일 매핑
Viametris SLAM 및 INS 기술
SeaRobotics

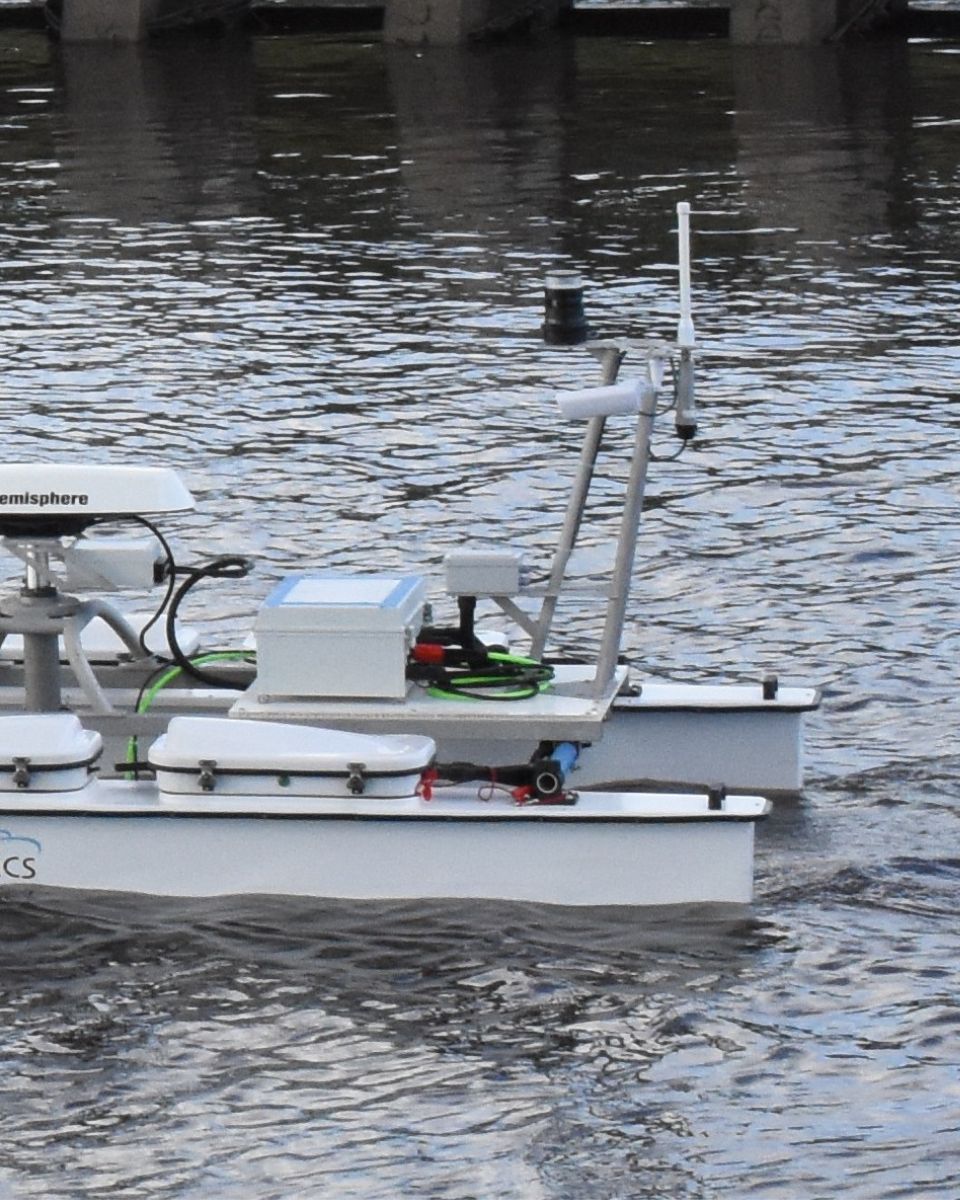
수심측량 USV를 위한 모션, 히브 및 항법 솔루션

무인 수상정(USV)
SeaRobotics USV
Mc Gills Robotics

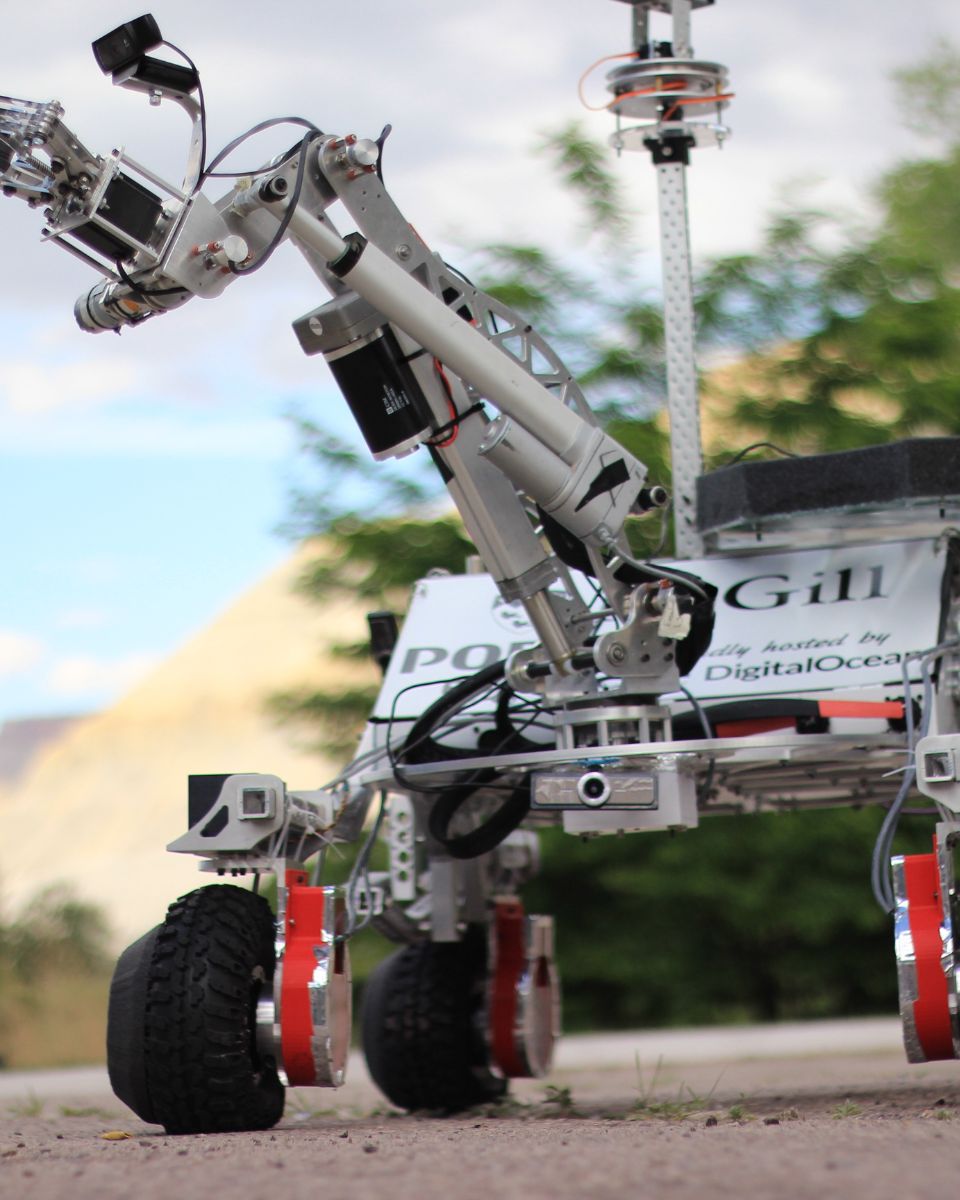
Mc Gills 화성 탐사 로버에 SBG 관성 항법 시스템 통합

로보틱스
화성 탐사 로버 INS
HyperXite

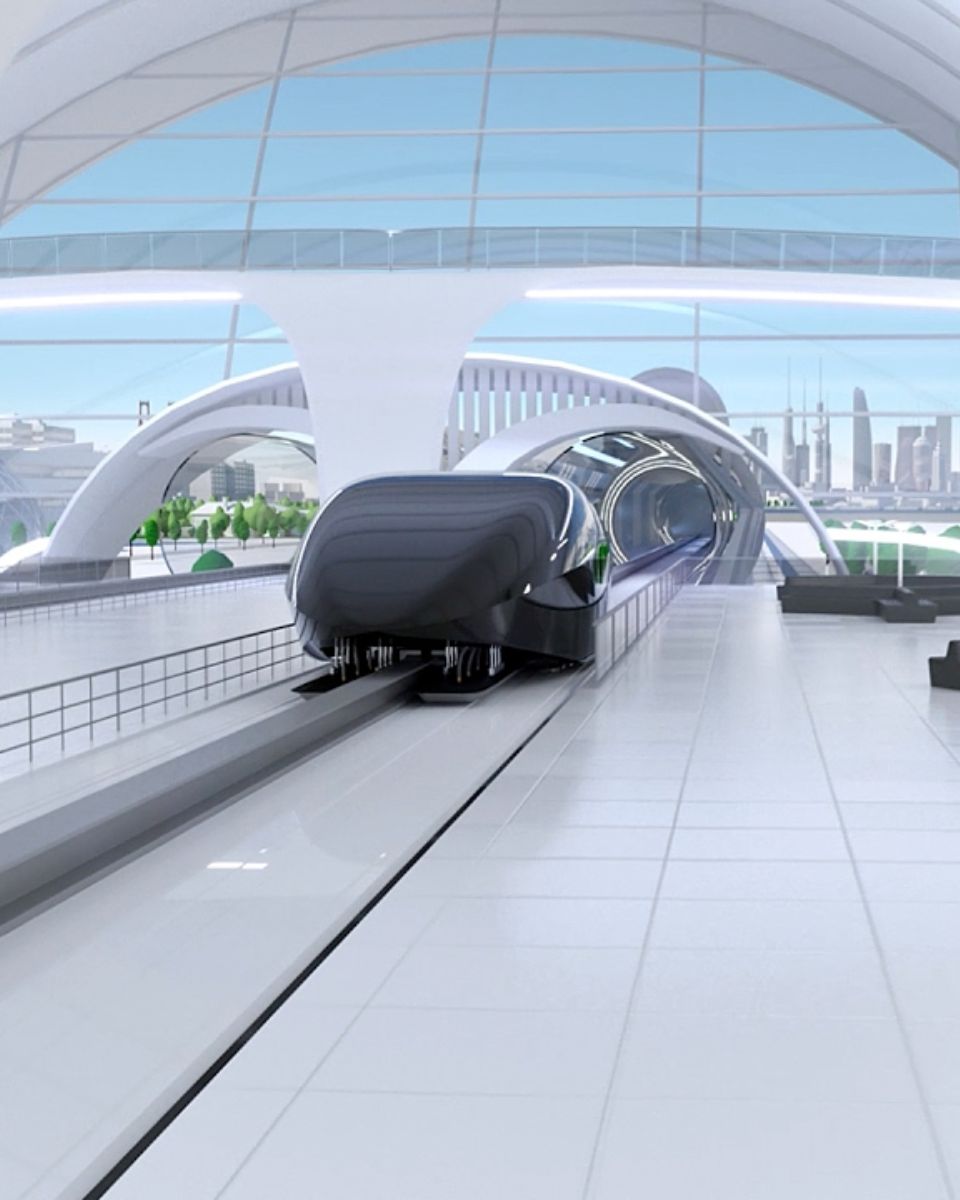
하이퍼루프 챌린지 – INS를 이용한 위치, 속도, 가속도 측정

철도 포지셔닝
하이퍼루프 포드 예시
PingDSP

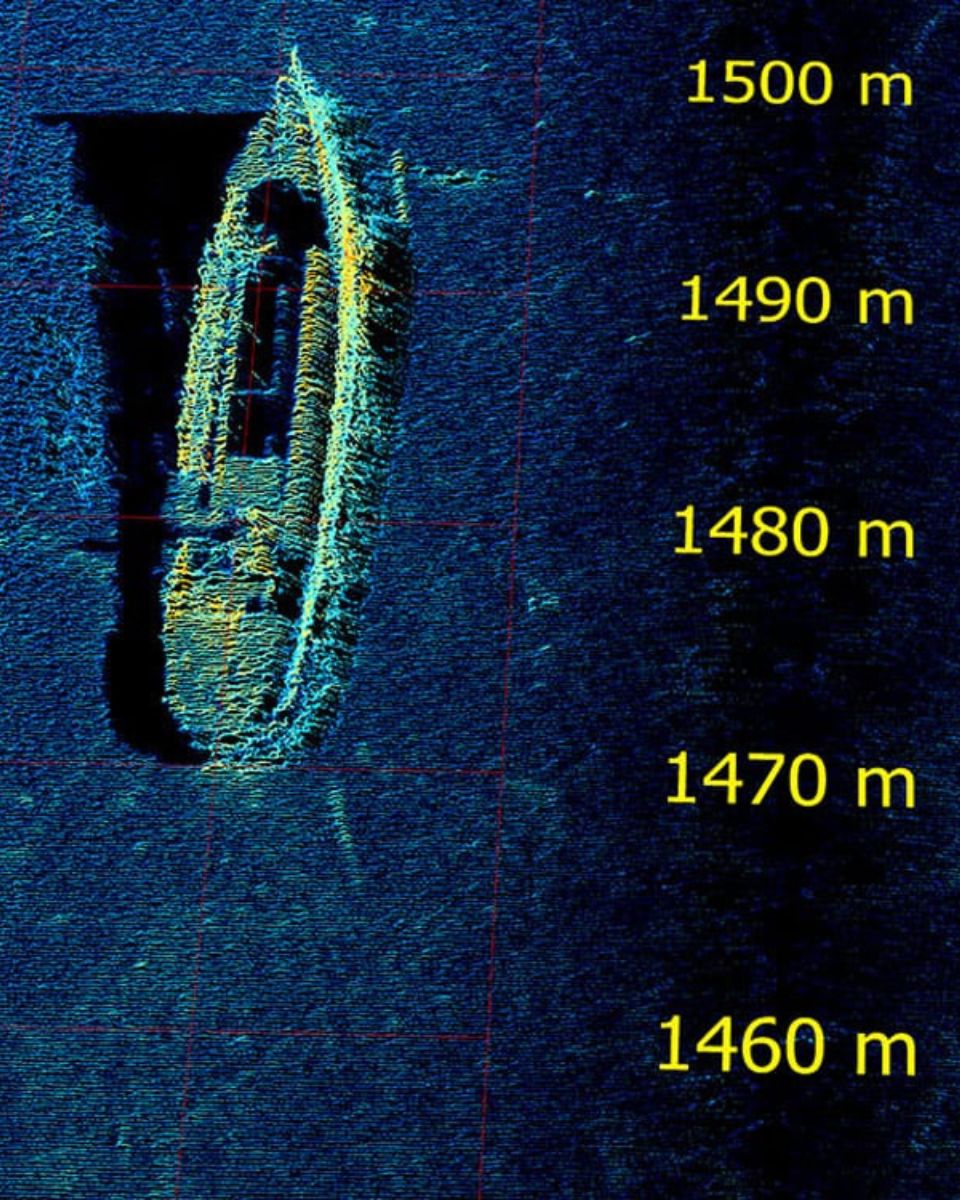
PingDSP, 자사 소나에 Ekinox 통합

선박 모션 모니터링
Sonar PingDSL 맵
바이킹스

자율 항법을 위한 소형 관성항법장치

자율주행 로봇
VIKINGS 자율 로봇
WSA 베를린

교량 아래 매핑을 위한 관성항법 시스템

측량
교량 하부 매핑
AMZ

자율주행 레이싱카에 사용되는 INS/GNSS, Ellipse-N

자율주행 차량
AMZ 레이싱카 INS
해군 연구소(Office of Naval Research) MIZ

북극해 파도 측정

계기용 부이
북극해 파도 측정 부이
Enginova

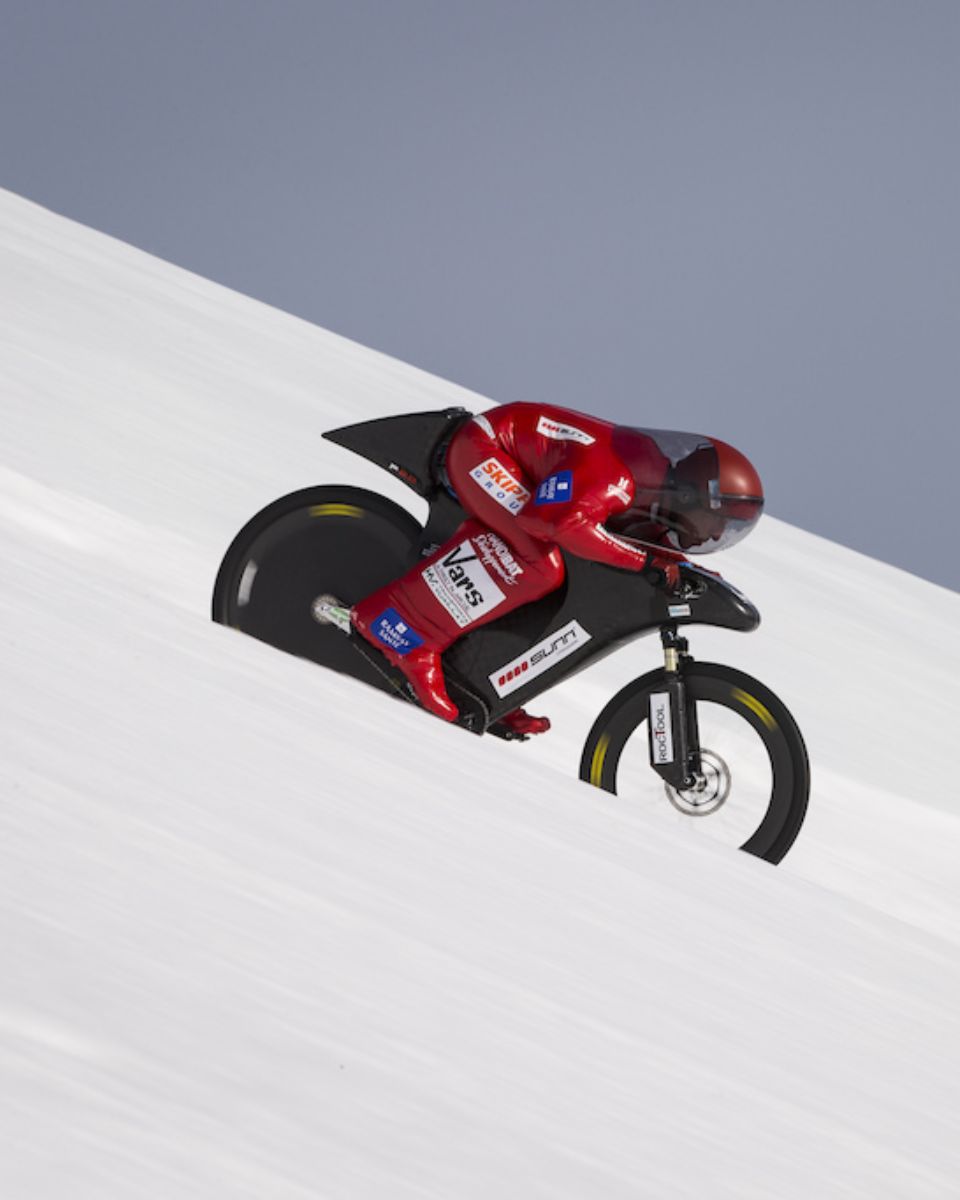
Ellipse-N으로 자전거 속도 세계 기록 경신

실시간 측위
에릭 바로네(Eric Barone), '바론 루즈(The Baron Rouge)'로 신기록 달성