小型慣性センサーを用いたUAVの飛行解析
精密な風速測定のためのUAV飛行解析をご覧ください。
「Ellipse-Nが選ばれたのは、すべての要件を満たし、精度、サイズ、重量の点で他に類を見ないバランスを実現しているからです。」|ウヴェ・プッツェ博士(工学博士)、エーバーハルト・カールス大学
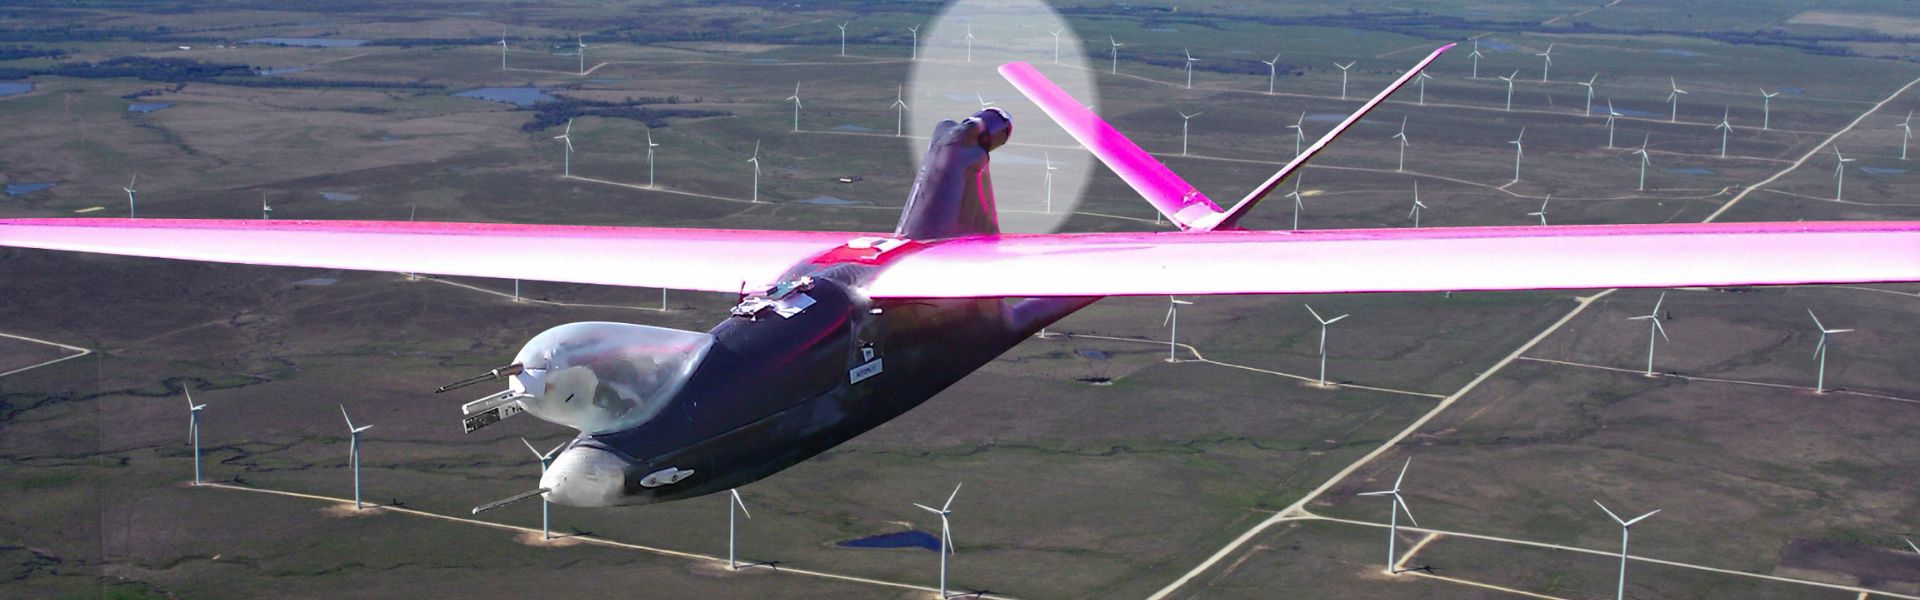
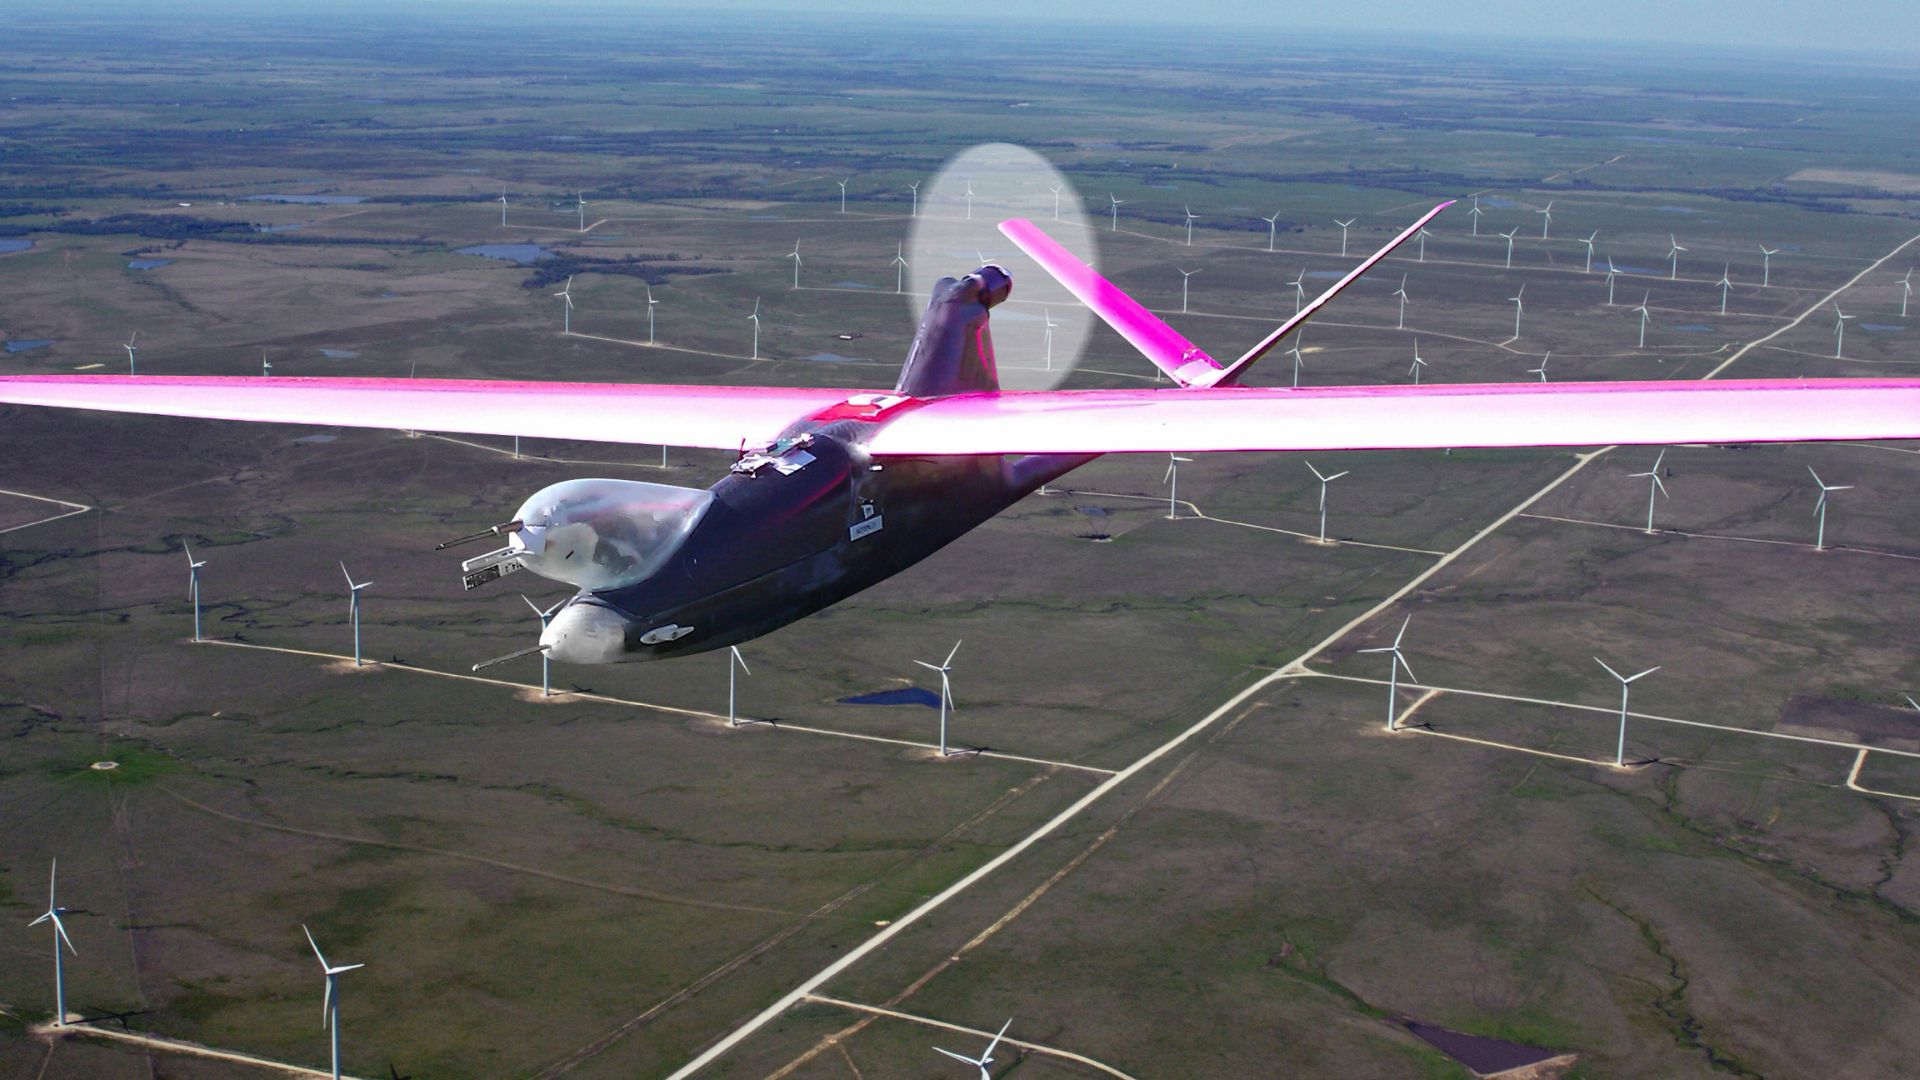
多目的空中センサー搭載型無人航空機(UAV)
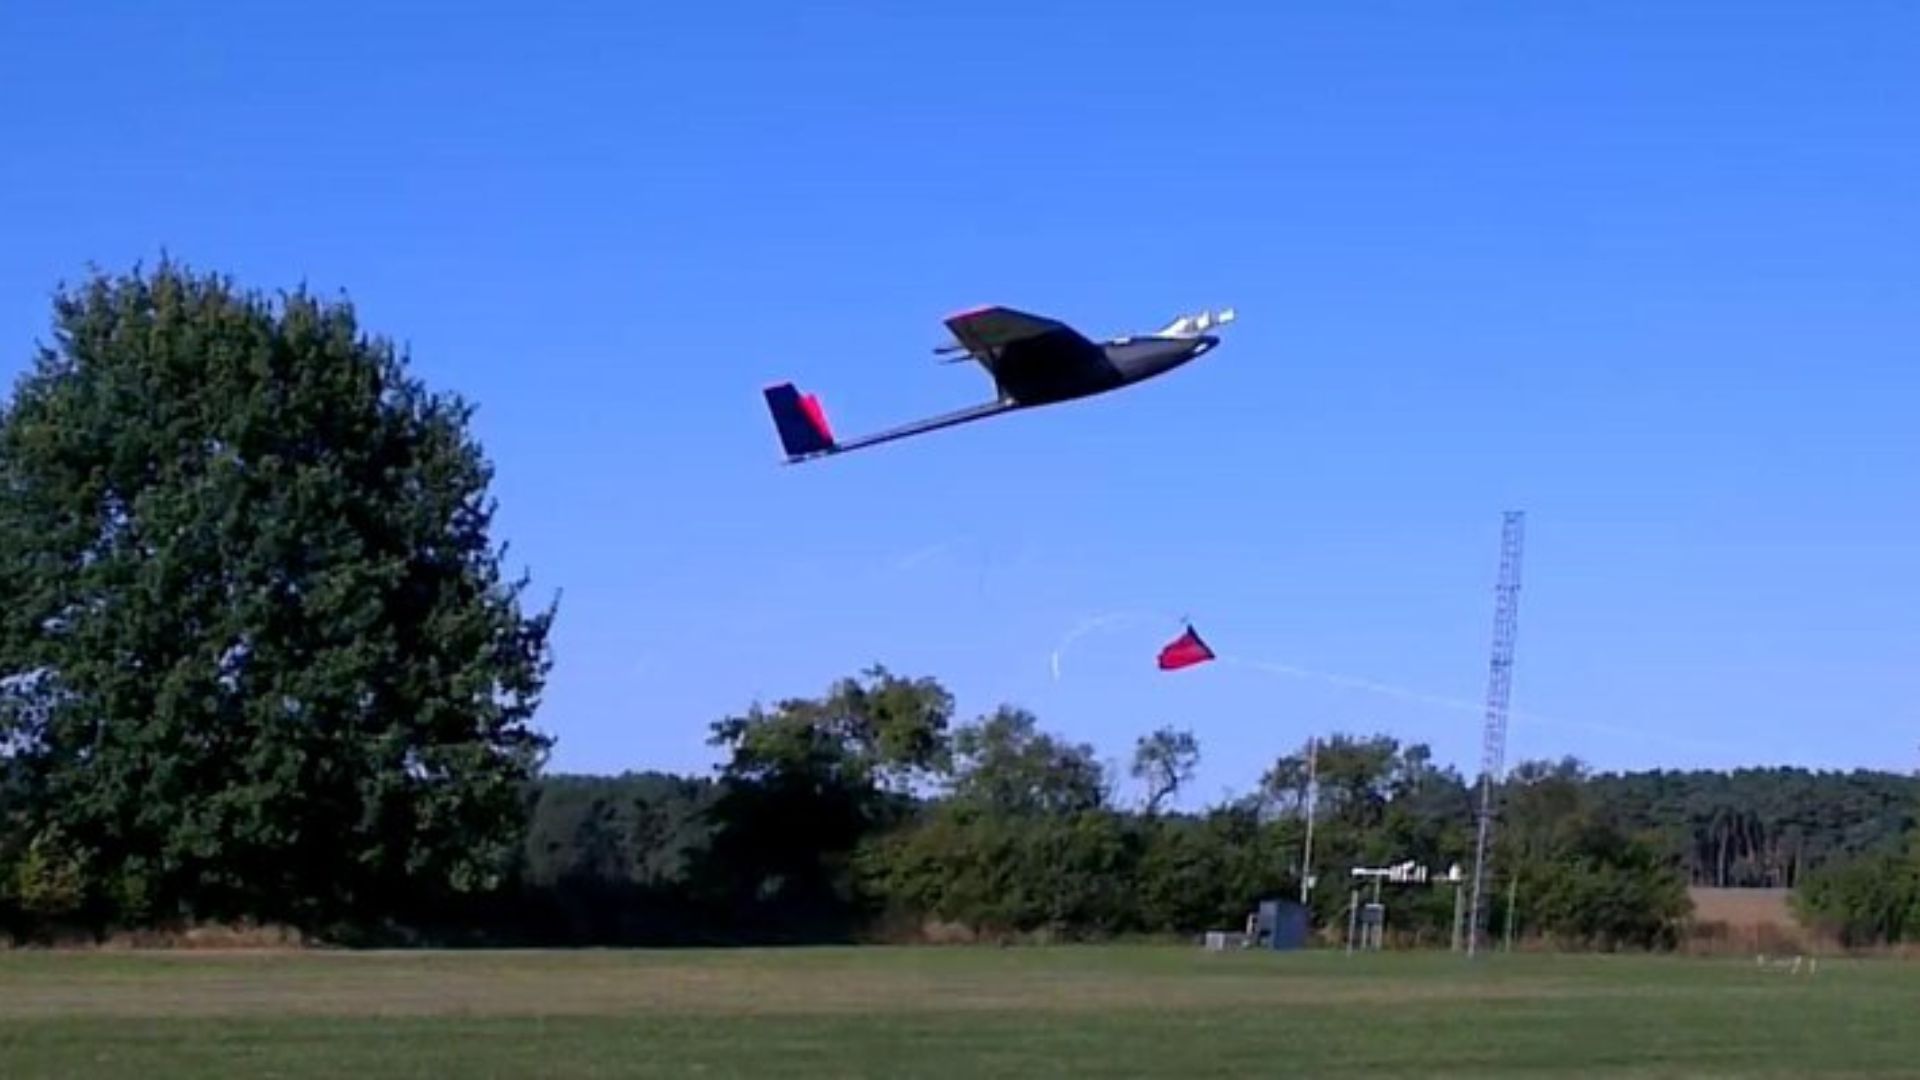
MASCは、大気境界層の研究のために開発された小型UAVです。また、ドイツのテュービンゲン大学(Eberhard Karls Universität Tübingen)の環境物理学グループが、その設計と運用を行っています。同チームは、UAVの位置、対地速度、姿勢角を記録するために、Ellipse-Nを採用しました。さらに、気流を考慮することで、風速と風向を正確に算出することができます。
しかし、気流プローブではUAVの挙動による補正が必要となるため、飛行中の風速計算は困難を伴う。
したがって、正確な飛行解析には、高精度な慣性計測が不可欠となる。
このUAVの代表的な搭載機器は、乱流フラックスを算出するために設計された気象測定システム(MASC)である。
地上システムや航空機と比較して、MASC UAVは、複雑な地形における風力発電所の立地評価などの研究において、費用対効果に優れ、貴重なツールとなっている。
「飛行中」の風速計算
飛行中の風速の算出には課題があります。これは、搭載された気流プローブが、UAVの挙動による影響を補正する必要があるためです。さらに、気流ベクトルからUAVの対地速度と姿勢を差し引くことで、風速と風向が算出されます。したがって、UAVの飛行を正確に分析するためには、高精度な慣性計測装置が不可欠となります。
当社の「Ellipse-N」:GPS対応の小型モデルINS
Turbulence plays an important role in the transport and exchange of energy in the lower atmosphere.
A high data rate is required to record these very fast fluctuations in the wind speed. “We were looking for a precise inertial measurement unit. Required specifications were an accuracy in attitude angles of <1°, and a high data output rate” declares Uwe Putze, Dr.-Ing. at the Eberhard Karls Universität Tübingen.
As the unit had to be mounted in a small unmanned aerial vehicle, small size and low weight were also important for the project. “The Ellipse-N was selected because it fulfills all the requirements and provides a unique balance of accuracy, size and weight”, adds the Project Engineer.
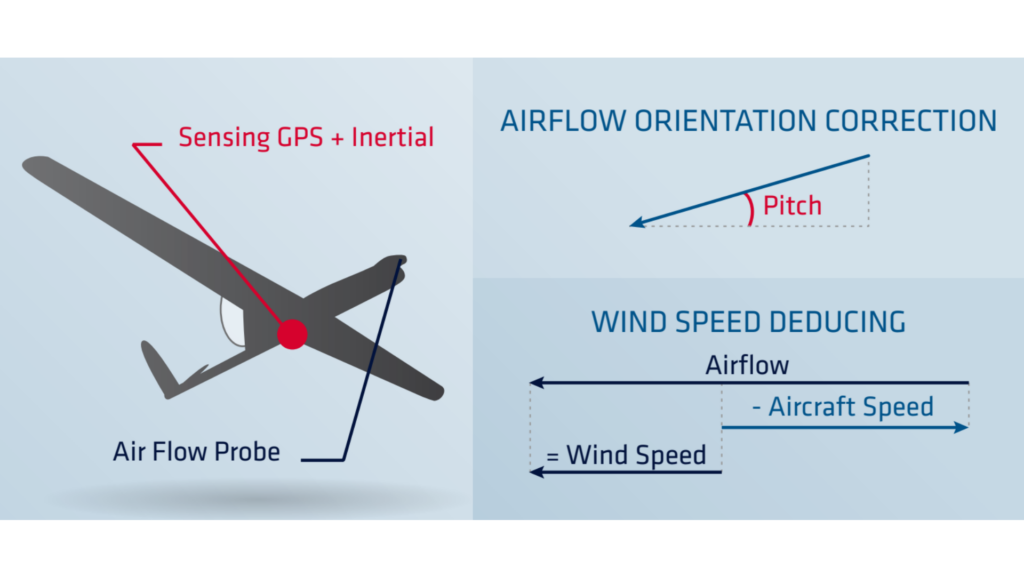
小型・軽量な「Ellipse-N」は、姿勢や進行方向の測定機能にとどまりません。慣性データとGPS、気圧センサーの情報を融合させることで、信頼性の高い位置情報と、より高精度な高度情報を提供します。
全温度範囲にわたるセンサーの動的校正結果を示すレポートにより、チームは本システムが公表された仕様を満たすという確信をさらに強めました。
Ellipse-N件の高品質データ
Ellipse-Nは、シリアルインターフェースを介して機載計測コンピュータにスムーズに統合されました。さらに、このシームレスな接続により、効率的なデータ伝送が可能となりました。
気流プローブが対気速度と迎角を測定する一方で、Ellipse-NはUAVの位置、対地速度、および姿勢角を記録しました。さらに、コンピュータは後での利用のために生データを保存しました。 さらに、テレメトリリンクにより、地上局でのリアルタイム表示が可能となった。
このセンサーを使用することで、システムは3軸すべてにおいて±0.5 m/sの精度で風速を測定した。さらに、最大20Hzで速度の変化を記録し、200Hzの出力レートにより補間の必要がなくなった。
Ellipse-Nをご覧ください
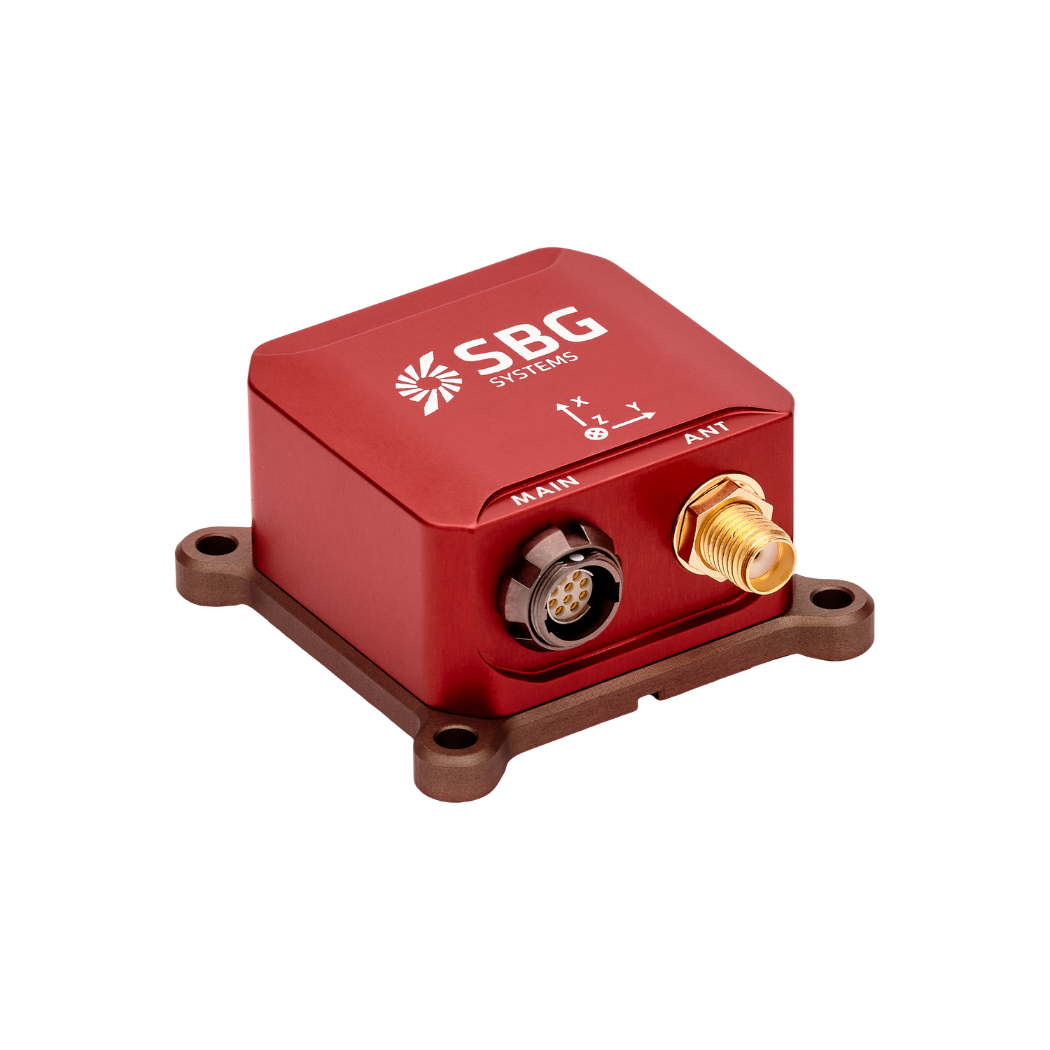
Ellipse-Nは、デュアルバンド・4衛星システム対応のGNSS 受信機を内蔵した、コンパクトかつ高性能なRTK慣性航法システム(INS )です。ロール、ピッチ、ヘディング、ヒーブに加え、センチメートル級のGNSS 位置情報を提供します。
Ellipse -Nセンサーは、動的な環境や過酷なGNSS 条件下で最高の性能を発揮します。さらに、磁気方位を用いた低動的な用途でも機能します。
Ellipse-Nの見積もりをご依頼ください
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
UAV運用における出力遅延をどのように制御すればよいか?
UAVの運用において出力遅延を制御することは、特に防衛分野やミッションクリティカルな用途において、応答性の高い性能、正確な航法、および効果的な通信を確保するために不可欠である。
出力遅延は、リアルタイム制御アプリケーションにおいて重要な要素であり、出力遅延が大きくなると制御ループの性能が低下する可能性があります。当社のINS 組み込みソフトウェアは、出力遅延を最小限に抑えるように設計されています。センサーデータがサンプリングされると、拡張カルマンフィルタ(EKF)が、出力が生成される前に、小規模かつ定数時間の演算を実行します。通常、観測される出力遅延は1ミリ秒未満です。
総遅延を求める場合は、データ伝送遅延に処理遅延を加算する必要があります。この伝送遅延は、インターフェースによって異なります。例えば、UARTインターフェースで115200 bpsの速度で送信される50バイトのメッセージの場合、送信完了までに4msかかります。出力遅延を最小限に抑えるためには、より高いボーレートを検討してください。
UAVはGPSを使っていますか?
UAVのジオフェンシングとは何ですか?
UAVのジオフェンシングとは、無人航空機(UAV)が飛行できる特定の地理的境界を定義する仮想の境界線のことです。
この技術は、ドローンの運用における安全性、セキュリティ、およびコンプライアンスの向上において極めて重要な役割を果たしており、特に、飛行活動が人命や財産、あるいは制限空域にリスクをもたらすおそれのある地域においてその重要性は高い。
配送サービス、建設、農業などの業界において、ジオフェンシングは、ドローンが安全かつ合法的な区域内で飛行することを確保し、潜在的なトラブルを回避するとともに、運用効率の向上に寄与しています。
法執行機関や緊急対応機関は、ジオフェンシングを活用して、公共のイベントや緊急事態の際の無人航空機(UAV)の運用を管理し、ドローンが立ち入り禁止区域に侵入しないようにすることができます。
ジオフェンシングを活用すれば、特定の生息地や保護区へのドローンの立ち入りを制限することで、野生生物や天然資源を保護することができます。
ペイロードとは何ですか?
ペイロードとは、車両(ドローン、船舶など)が、基本的な機能に加えて本来の目的を果たすために搭載するあらゆる機器、装置、または資材を指します。ペイロードは、モーター、バッテリー、フレームなど、車両の動作に必要な構成要素とは区別されます。
ペイロードの例:
- カメラ:高解像度カメラ、サーマルカメラ……
- センサー:LiDAR、ハイパースペクトルセンサー、化学センサー……
- 通信機器:無線機、信号中継器など…
- 科学機器:気象センサー、大気サンプリング装置……
- その他の専用機器