UAV-vluchtanalyse met miniatuur traagheidsensor
Ontdek UAV-vluchtanalyse voor nauwkeurige windmetingen.
“Ellipse-N is gekozen omdat het aan alle eisen voldoet en een unieke balans biedt tussen nauwkeurigheid, afmetingen en gewicht.” | Dr.-Ing. Uwe Putze, Eberhard Karls Universität
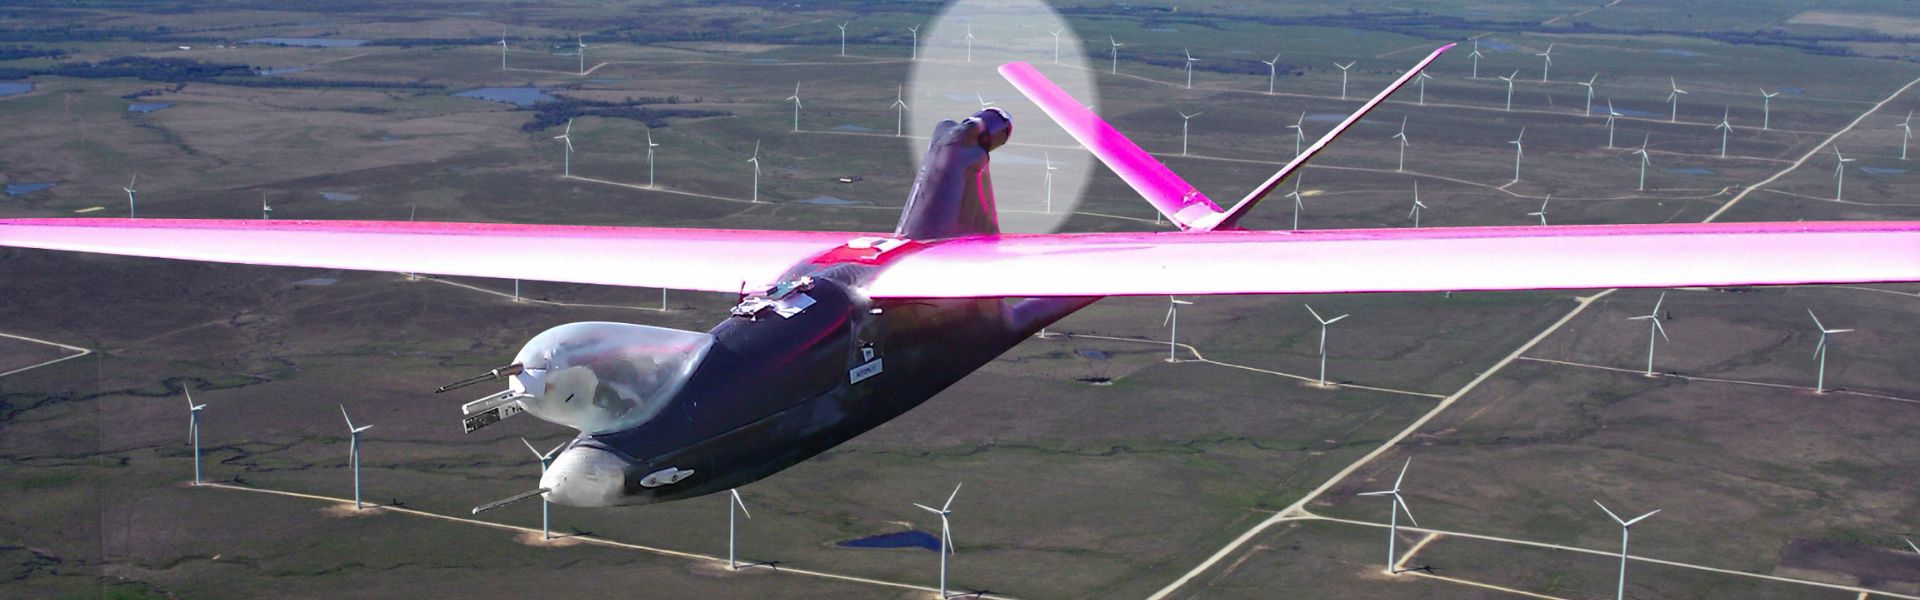
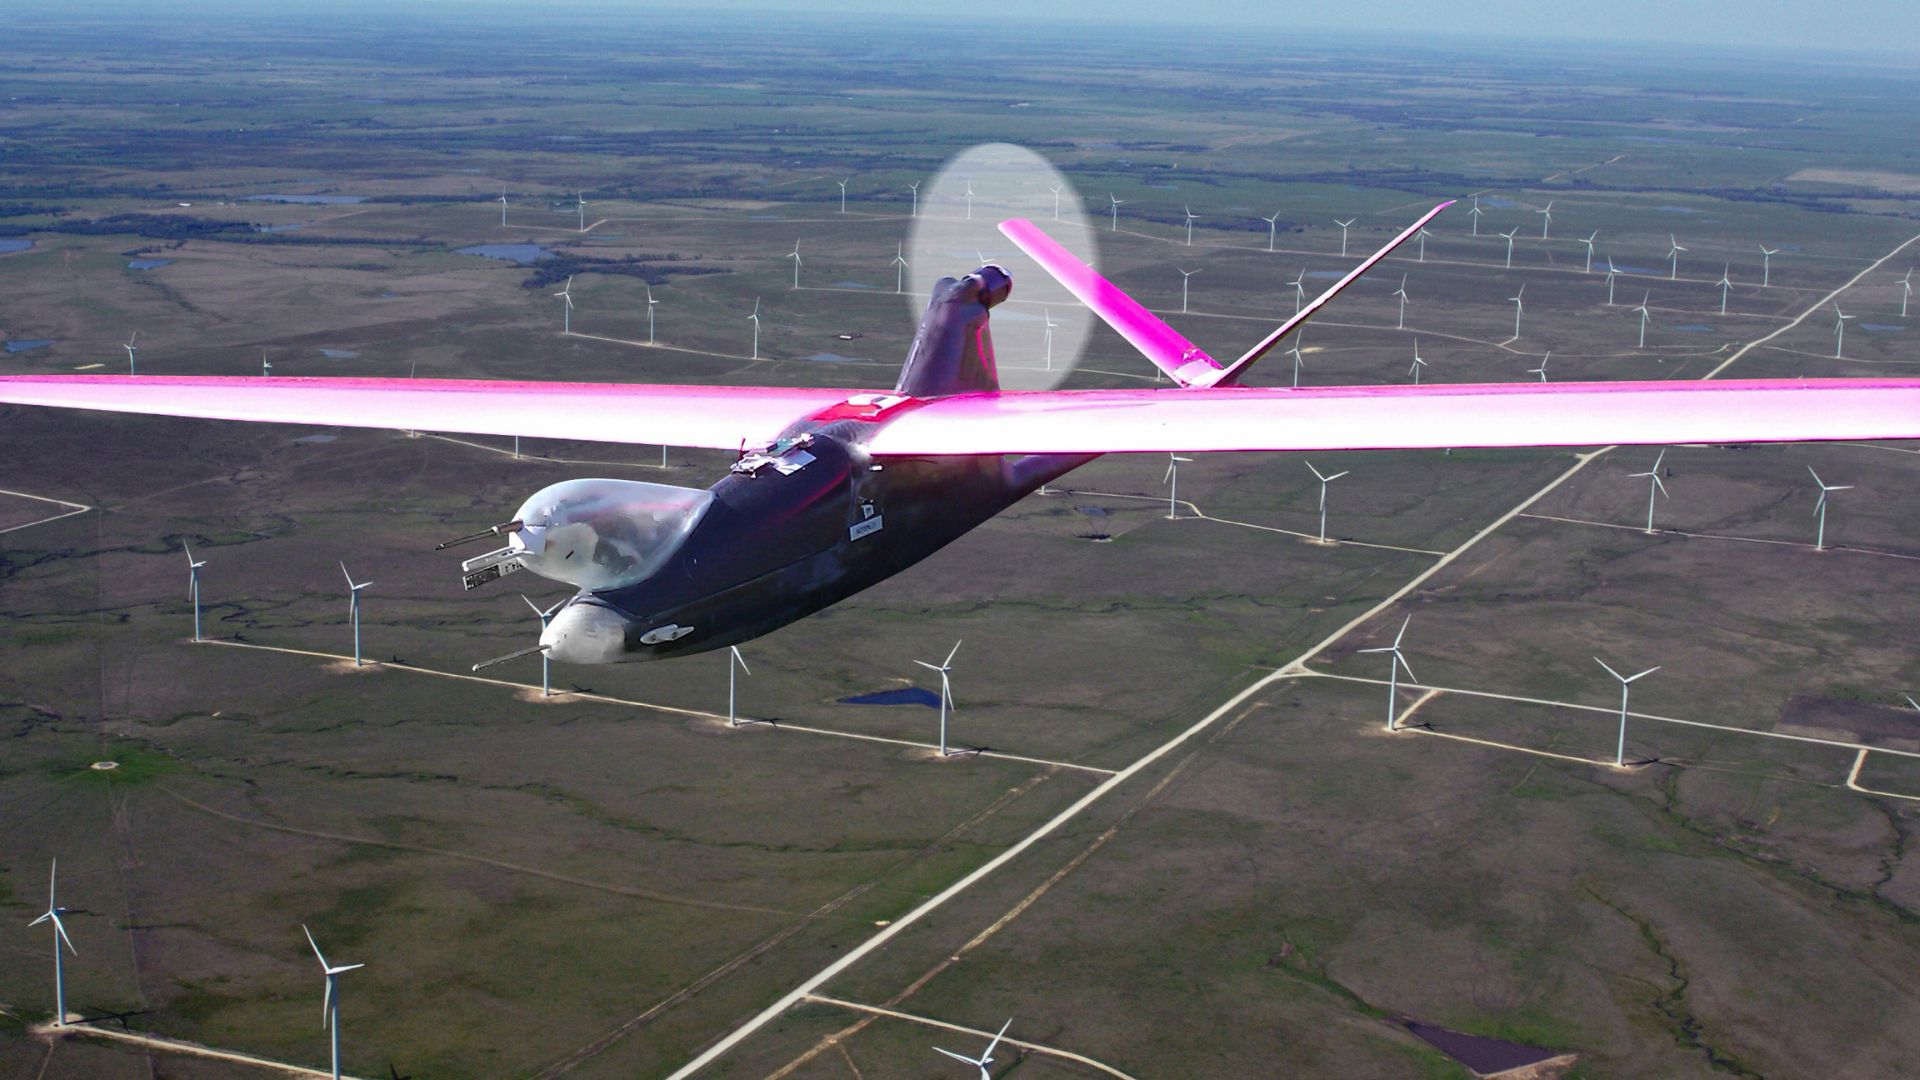
Multifunctionele UAV met sensoren aan boord
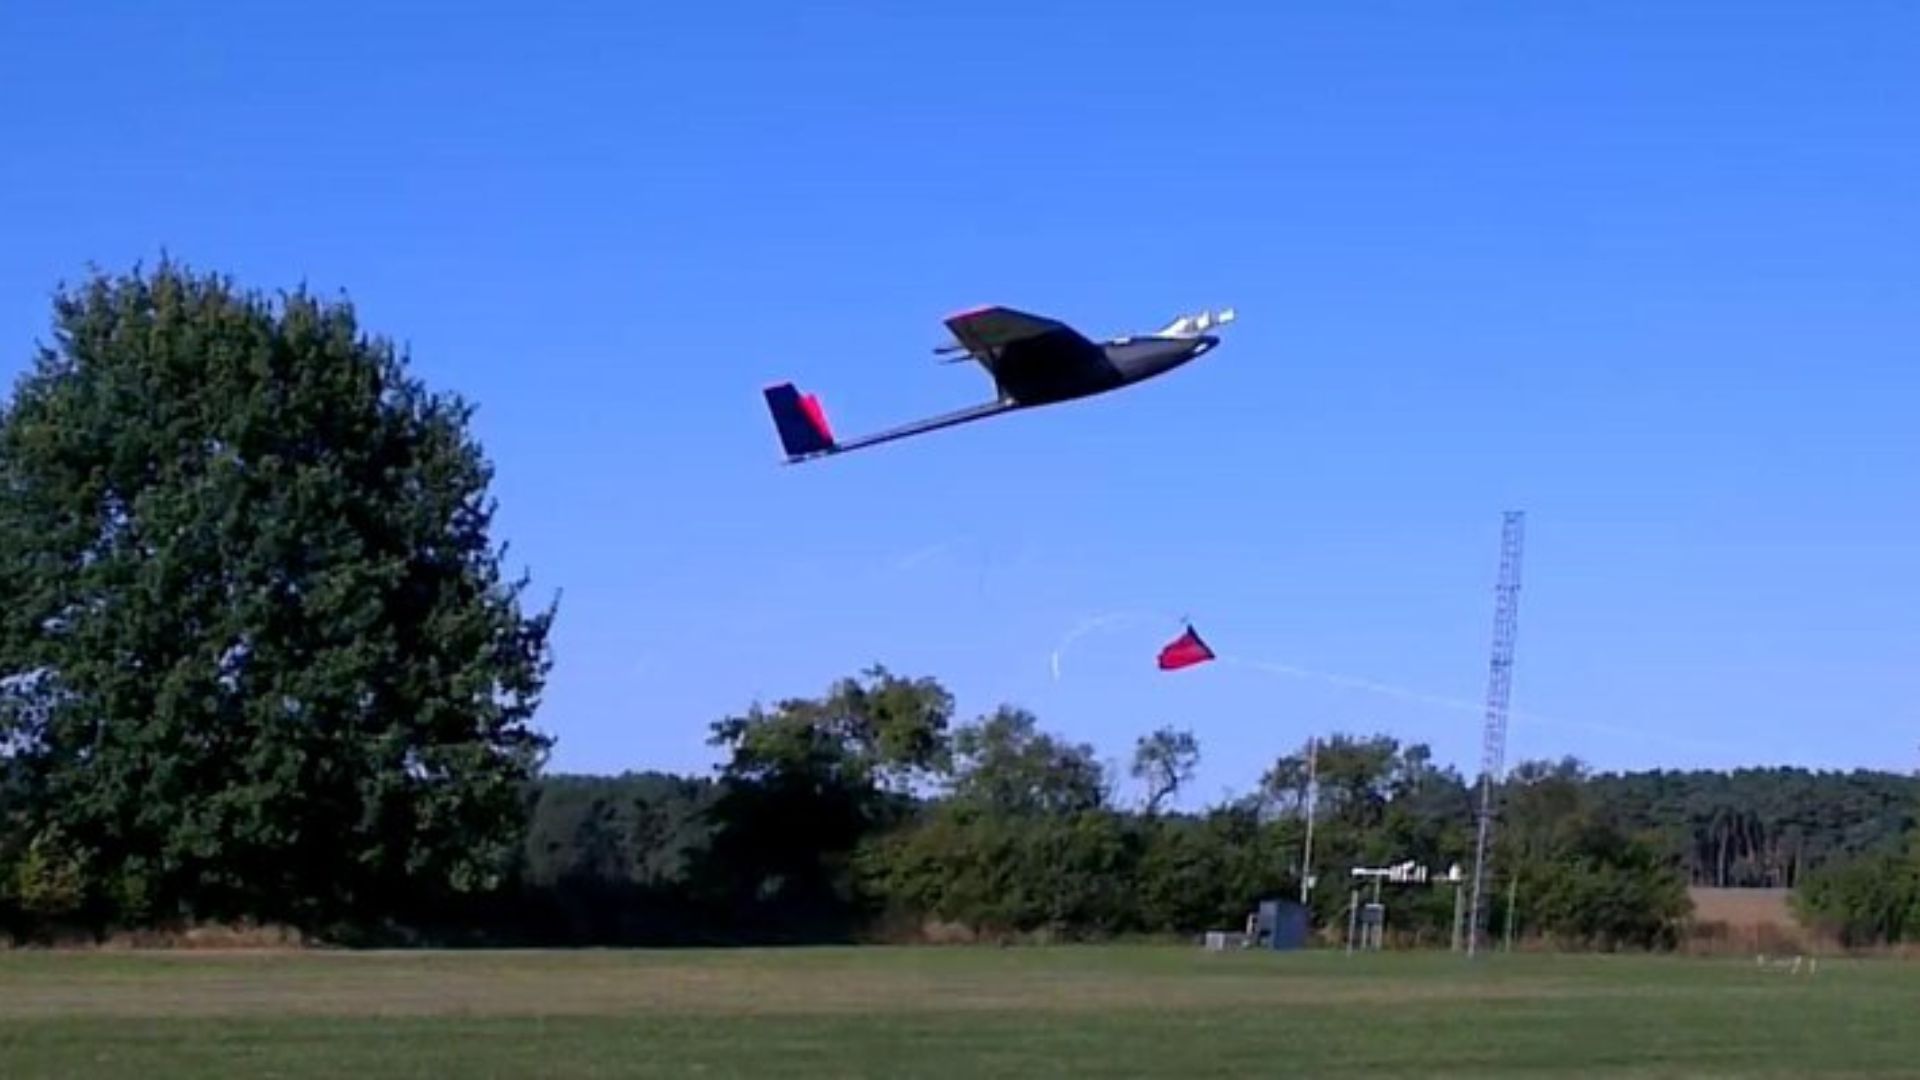
MASC is een kleine UAV die is ontwikkeld voor onderzoek naar de atmosferische grenslaag. De groep Milieufysica van de Universiteit van Tübingen ( Eberhard Karls Universität , Tübingen, Duitsland) heeft het toestel ontworpen en exploiteert het. Het team koos voor de Ellipse-N om de positie, grondsnelheid en standhoeken van de UAV te registreren. Daarnaast kunnen windsnelheid en -richting nauwkeurig worden berekend door rekening te houden met de luchtstroom.
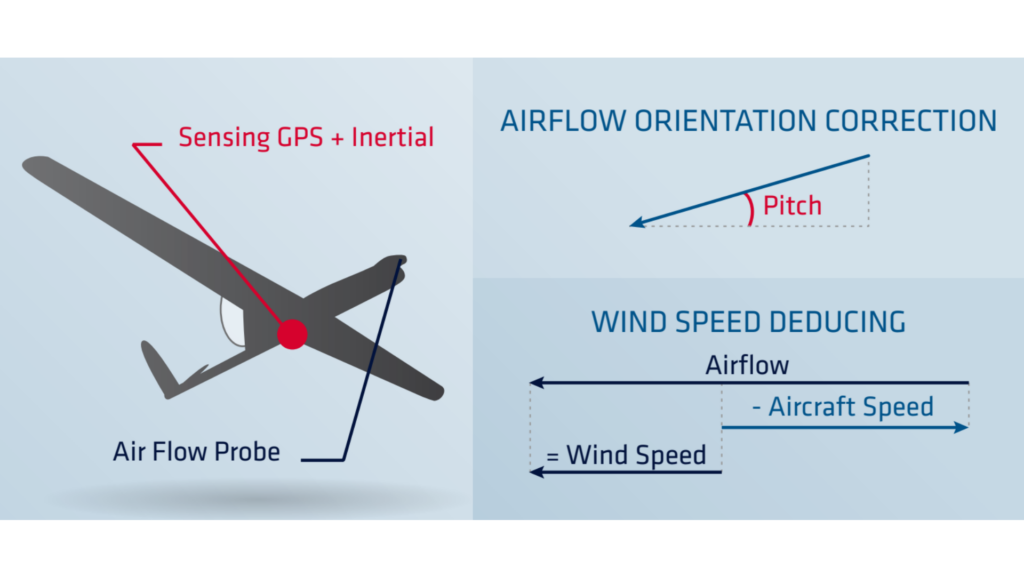
Het berekenen van de wind tijdens de vlucht is echter een uitdaging, omdat de luchtstroomsonde moet worden gecorrigeerd voor het gedrag van de UAV.
Daarom is nauwkeurige inertiële meting essentieel voor een nauwkeurige vluchtanalyse.
De typische lading voor deze UAV is een meteorologisch meetsysteem, ontworpen om turbulente fluxen te berekenen.
In vergelijking met systemen op de grond of vliegtuigen is de MASC-UAV een kosteneffectief en waardevol hulpmiddel voor onderzoeken zoals de evaluatie van locaties voor windenergieparken in complex terrein.
Berekening van de windsnelheid “tijdens de vlucht”
Het berekenen van de wind tijdens de vlucht brengt uitdagingen met zich mee, omdat de ingebouwde luchtstroomsensor moet worden gecorrigeerd voor het gedrag van de UAV. Bovendien worden de windsnelheid en -richting berekend door de grondsnelheid en de vlieghouding van de UAV af te trekken van de luchtstroomvector. Daarom is een nauwkeurige inertiële meeteenheid van essentieel belang voor een nauwkeurige analyse van de UAV-vlucht.
Onze ' Ellipse-N': de miniatuur met GPS-ondersteuning INS
Turbulence plays an important role in the transport and exchange of energy in the lower atmosphere.
A high data rate is required to record these very fast fluctuations in the wind speed. “We were looking for a precise inertial measurement unit. Required specifications were an accuracy in attitude angles of <1°, and a high data output rate” declares Uwe Putze, Dr.-Ing. at the Eberhard Karls Universität Tübingen.
As the unit had to be mounted in a small unmanned aerial vehicle, small size and low weight were also important for the project. “The Ellipse-N was selected because it fulfills all the requirements and provides a unique balance of accuracy, size and weight”, adds the Project Engineer.
De Ellipse-N is compact en licht van gewicht en biedt meer dan alleen metingen van de stand en koers. Het systeem combineert inertiële gegevens met informatie van GPS en druksensoren om een betrouwbare positiebepaling en een verbeterde hoogte-nauwkeurigheid te bieden.
Het rapport waarin de dynamische kalibratie van de sensor over het volledige temperatuurbereik werd weergegeven, sterkte het team nog meer in de overtuiging dat het systeem aan de aangekondigde specificaties zou voldoen.
Ellipse-N gegevens van hoge kwaliteit
De Ellipse-N kon via een seriële interface naadloos worden geïntegreerd in de meetcomputer aan boord. Bovendien maakte deze naadloze koppeling een efficiënte gegevensoverdracht mogelijk.
Terwijl de luchtstroomsonde de luchtsnelheid en invalshoeken mat, registreerde de Ellipse-N de positie, grondsnelheid en standhoeken van de UAV. Daarnaast sloeg de computer de ruwe gegevens op voor later gebruik. Bovendien maakte een telemetrieverbinding realtime weergave op het grondstation mogelijk.
Door gebruik te maken van deze sensor mat het systeem de windsnelheid met een nauwkeurigheid van ±0,5 m/s over alle drie de assen. Verder registreerde het snelheidsvariaties tot 20 Hz, terwijl de uitvoersnelheid van 200 Hz interpolatie overbodig maakte.
Ontdek onze Ellipse-N
Ellipse-N is een compact en krachtig RTK-inertiële navigatiesysteem (INS) met een geïntegreerde dual-band, quad-constellaties GNSS -ontvanger. Het levert gegevens over rol, pitch, koers en heffing, evenals een positie met centimeter GNSS .
De Ellipse-N-sensor presteert het best in dynamische omgevingen en onder zware GNSS omstandigheden. Bovendien functioneert het ook in minder dynamische toepassingen met magnetische koers.

Vraag een offerte aan voor Ellipse-N
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Hoe beheers je vertragingen in de output bij UAV-operaties?
Het beheersen van outputvertragingen bij UAV-operaties is essentieel voor een responsieve werking, nauwkeurige navigatie en effectieve communicatie, met name in defensie- of missiekritieke toepassingen.
De outputlatentie is een belangrijk aspect in realtime regeltoepassingen, waar een hogere outputlatentie de prestaties van de regelkringen kan verslechteren. De ingebedde software van onze INS is ontworpen om de outputlatentie te minimaliseren: zodra sensordata worden gesampled, voert het Extended Kalman Filter (EKF) kleine en constante-tijd berekeningen uit voordat de outputs worden gegenereerd. De waargenomen outputvertraging bedraagt doorgaans minder dan één milliseconde.
De verwerkingslatentie moet worden opgeteld bij de datatransmissiellatentie als u de totale vertraging wilt bepalen. Deze transmissielatentie verschilt per interface. Een bericht van 50 bytes dat via een UART-interface op 115200 bps wordt verzonden, vergt bijvoorbeeld 4 ms voor een volledige transmissie. Overweeg hogere baudrates om de outputlatentie te minimaliseren.
Gebruiken UAV's GPS?
Onbemande luchtvaartuigen (UAV's), in de wandelgang drones genoemd, gebruiken doorgaans Global Positioning System (GPS)-technologie voor navigatie en positionering.
GPS is een essentieel onderdeel van het navigatiesysteem van een UAV en levert locatiedata in real-time waarmee de drone nauwkeurig zijn positie kan bepalen en diverse taken kan uitvoeren.
In recentere jaren is deze term vervangen door een nieuwe term: GNSS (Global Navigation Satellite System). GNSS verwijst naar de algemene categorie van satellietnavigatiesystemen, waaronder GPS en diverse andere systemen vallen. Daarentegen is GPS een specifiek type GNSS dat door de Verenigde Staten is ontwikkeld.
Wat is geofencing met UAV's?
Geofencing voor UAV’s is een virtuele barrière die specifieke geografische grenzen afbakent waarbinnen een onbemand luchtvaartuig (UAV) mag opereren.
Deze technologie speelt een cruciale rol bij het verbeteren van de veiligheid, beveiliging en naleving van de regelgeving bij dronevluchten, met name in gebieden waar vliegactiviteiten risico’s kunnen opleveren voor mensen, eigendommen of verboden luchtruim.
In sectoren zoals bezorgdiensten, de bouw en de landbouw zorgt geofencing ervoor dat drones binnen veilige en wettelijk toegestane gebieden opereren, waardoor mogelijke conflicten worden voorkomen en de operationele efficiëntie wordt verbeterd.
Wetshandhavingsinstanties en hulpdiensten kunnen geofencing gebruiken om het gebruik van UAV’s tijdens openbare evenementen of noodsituaties te beheren, zodat drones geen gevoelige gebieden binnendringen.
Geofencing kan worden ingezet om wilde dieren en natuurlijke hulpbronnen te beschermen door de toegang van drones tot bepaalde leefgebieden of beschermde gebieden te beperken.
Wat is een laadvermogen?
Een laadvermogen verwijst naar alle apparatuur, apparaten of materialen die een voertuig (drone, vaartuig …) vervoert om zijn beoogde doel uit te voeren, los van de basisfuncties. Het laadvermogen staat los van de componenten die nodig zijn voor de werking van het voertuig, zoals de motoren, de accu en het frame.
Voorbeelden van laadvermogen:
- Camera's: hoge-resolutiecamera's, warmtebeeldcamera's…
- Sensoren: LiDAR, hyperspectrale sensoren, chemische sensoren...
- Communicatieapparatuur: radio's, signaalversterkers...
- Wetenschappelijke instrumenten: weersensoren, luchtmonsternemers...
- Overige gespecialiseerde apparatuur
