Analyse av UAV-flyging med miniatyr-inertialsensor
Oppdag flygeanalyse med droner for presis vindmåling.
«Ellipse-N ble valgt fordi den oppfyller alle kravene og gir en unik balanse mellom nøyaktighet, størrelse og vekt.» | Dr.-Ing. Uwe Putze, Eberhard Karls Universität
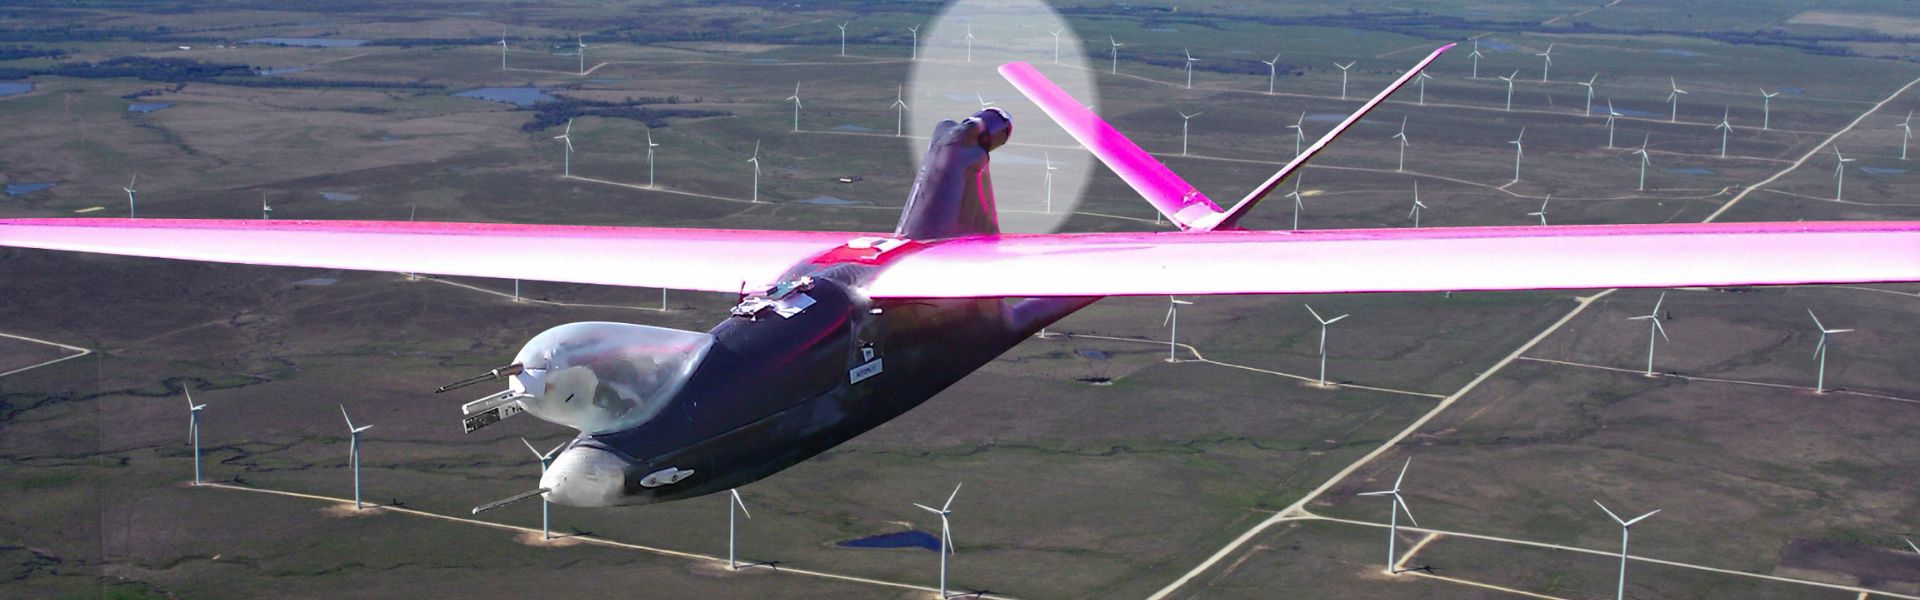
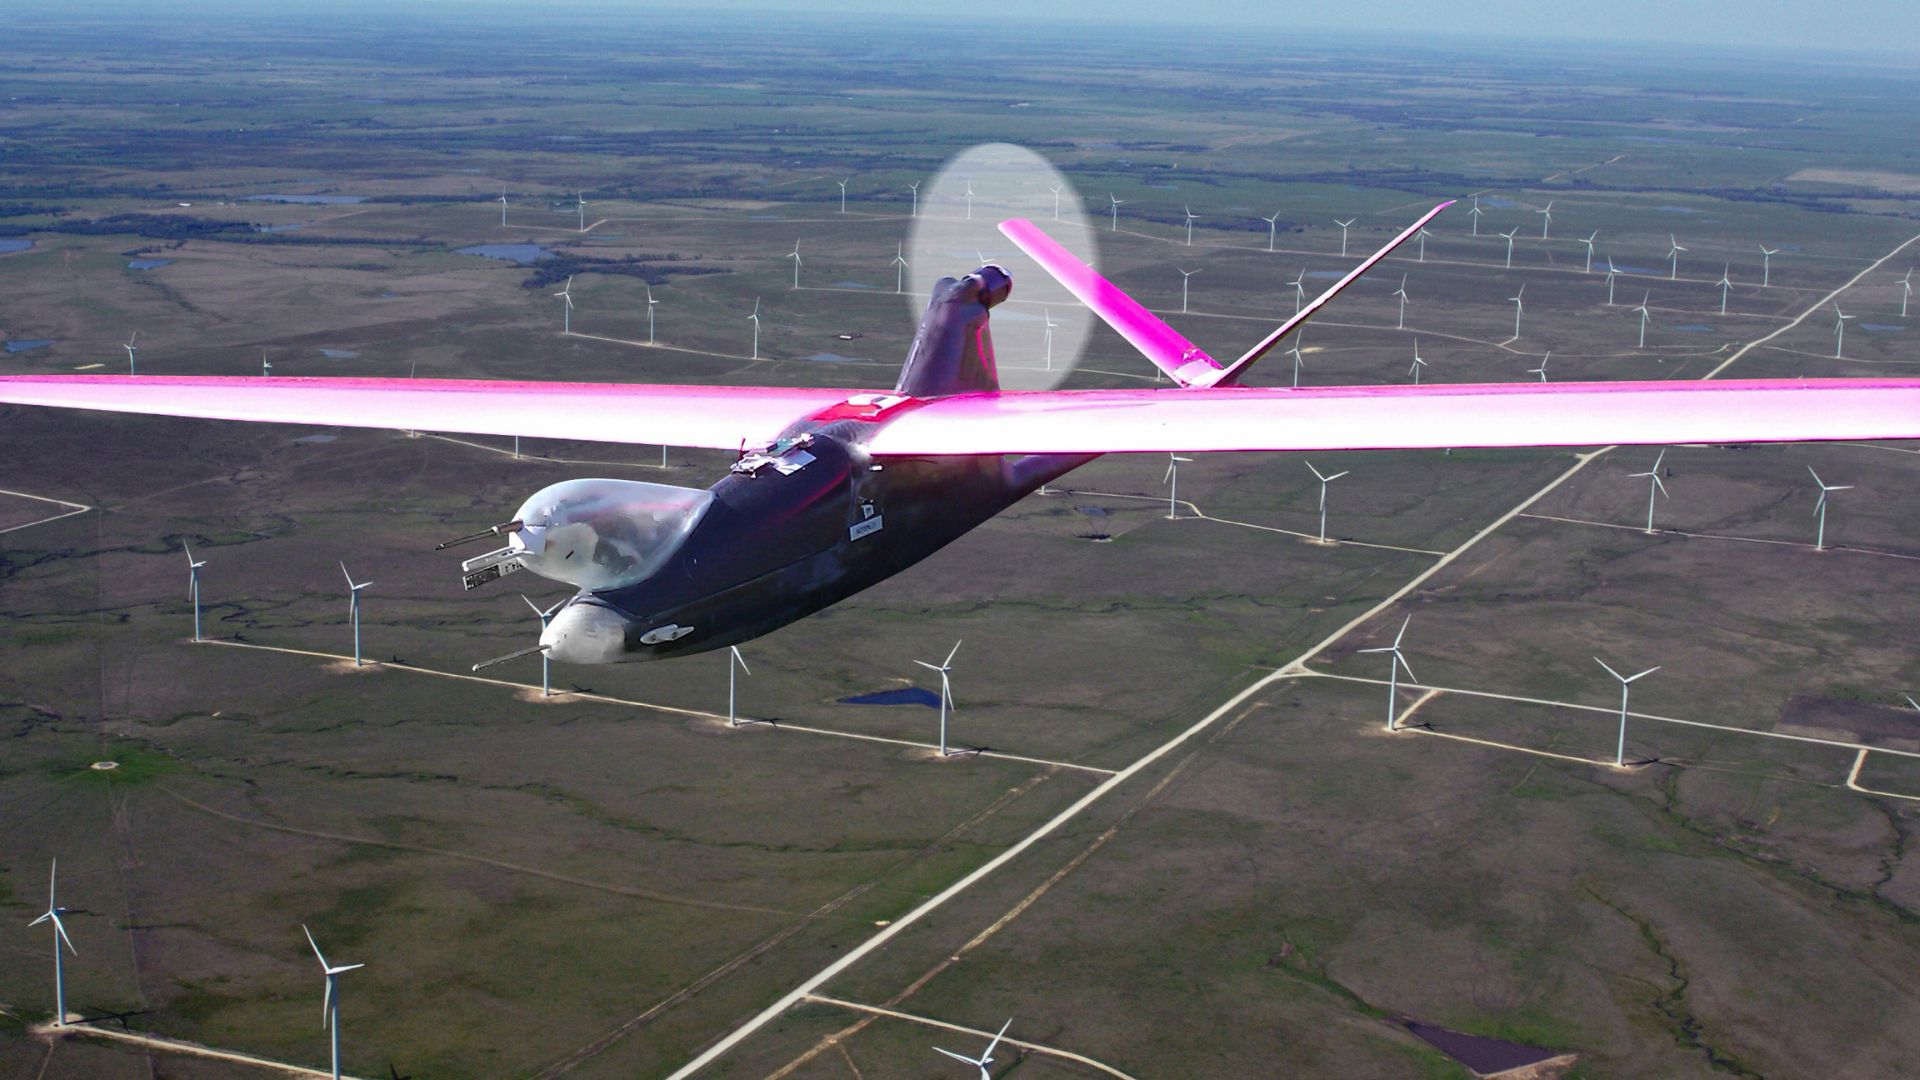
Allsidig ubemannet luftfartøy (UAV) for transport av sensorer
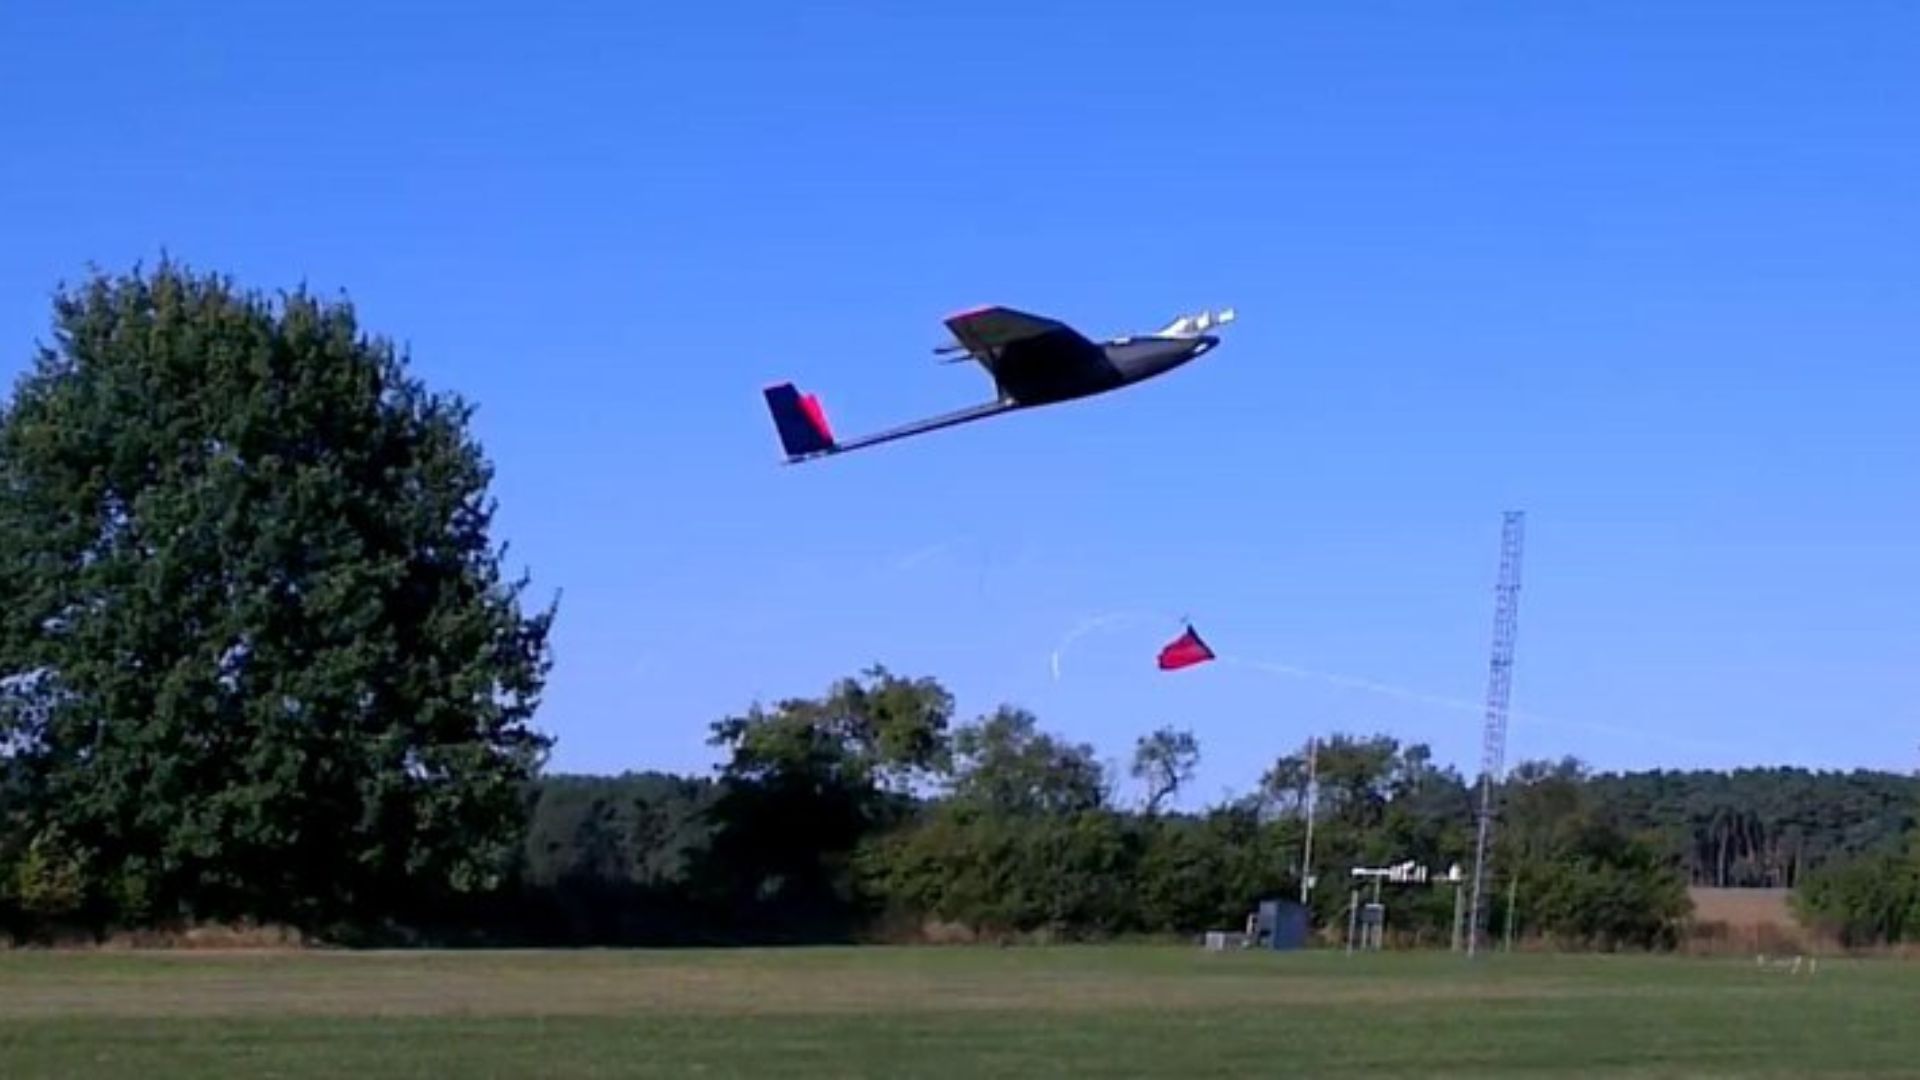
MASC er en liten UAV utviklet for forskning på det atmosfæriske grenselaget. Den er dessuten utviklet og driftes av gruppen for miljøfysikk ved Eberhard Karls Universität Tübingen i Tyskland. Teamet valgte « Ellipse-N» til å registrere UAV-ens posisjon, bakkehastighet og holdningsvinkler. I tillegg kan vindhastighet og -retning beregnes nøyaktig ved å ta hensyn til luftstrømmen.
Beregning av vind under flyging er imidlertid utfordrende, da luftstrømssonden krever kompensasjon for UAV-ens bevegelser.
Derfor er presise inertialmålinger avgjørende for nøyaktig flygeanalyse.
Den typiske nyttelasten for denne UAV-en er et meteorologisk målesystem, utviklet for å beregne turbulente strømninger.
Sammenlignet med landbaserte systemer eller fly er MASC-UAV-en et kostnadseffektivt og verdifullt verktøy for forskning, for eksempel ved vurdering av plassering av vindkraftverk i komplekst terreng.
Beregning av vindhastighet «under flyging»
Beregning av vind under flyging byr på utfordringer, fordi den innebygde luftstrømssonden må kompensere for UAV-ens bevegelser. Videre beregnes vindhastighet og -retning ved å trekke UAV-ens bakkehastighet og flygestilling fra luftstrømvektoren. Derfor er en presis inertialmåleenhet avgjørende for en nøyaktig analyse av UAV-flyvningen.
Vår « Ellipse-N»: den GPS-støttede miniatyren INS
Turbulence plays an important role in the transport and exchange of energy in the lower atmosphere.
A high data rate is required to record these very fast fluctuations in the wind speed. “We were looking for a precise inertial measurement unit. Required specifications were an accuracy in attitude angles of <1°, and a high data output rate” declares Uwe Putze, Dr.-Ing. at the Eberhard Karls Universität Tübingen.
As the unit had to be mounted in a small unmanned aerial vehicle, small size and low weight were also important for the project. “The Ellipse-N was selected because it fulfills all the requirements and provides a unique balance of accuracy, size and weight”, adds the Project Engineer.
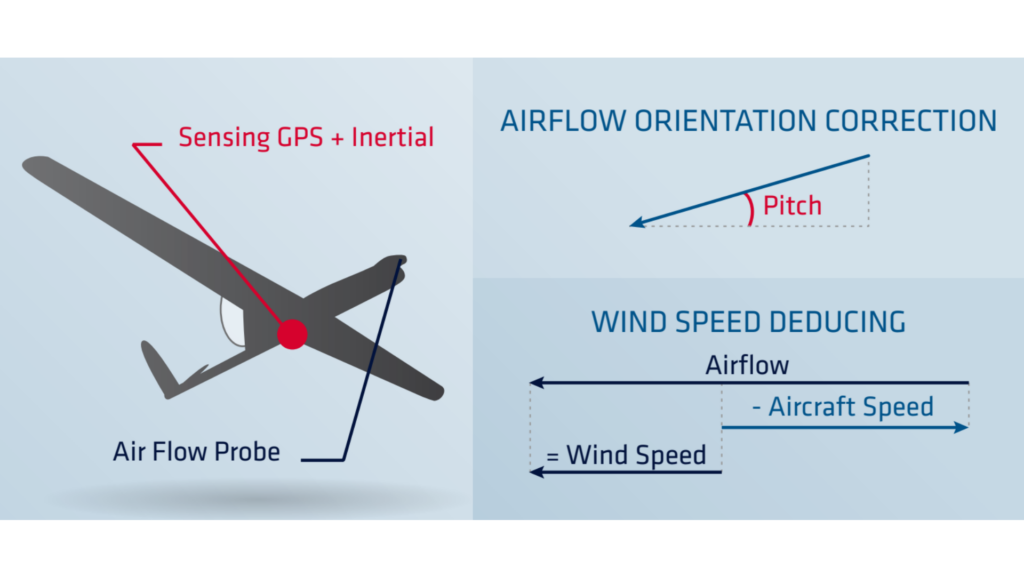
Ellipse-N er liten og lett, og tilbyr mer enn bare måling av flygestilling og kurs. Den kombinerer treghetsdata med informasjon fra GPS og trykksensorer for å gi en pålitelig posisjonsbestemmelse og forbedret høydenøyaktighet.
Rapporten som viste den dynamiske kalibreringen av sensoren over hele temperaturområdet, styrket teamets tillit til at systemet ville oppfylle de oppgitte spesifikasjonene.
Ellipse-N data av høy kvalitet
Ellipse-N ble sømløst integrert i måledatamaskinen om bord via et serielt grensesnitt. Dessuten muliggjorde denne sømløse tilkoblingen effektiv dataoverføring.
Mens luftstrømssonden målte lufthastighet og innfallsvinkler, registrerte Ellipse-N UAV-ens posisjon, bakkehastighet og holdningsvinkler. I tillegg lagret datamaskinen rådata for senere bruk. Videre muliggjorde en telemetriforbindelse visning i sanntid på bakkestasjonen.
Ved å bruke denne sensoren målte systemet vindhastighet med en nøyaktighet på ±0,5 m/s på tvers av alle tre aksene. Videre registrerte den hastighetsvariasjoner med opptil 20 Hz, mens utgangsfrekvensen på 200 Hz gjorde interpolering overflødig.
Oppdag vår « Ellipse-N» -N
Ellipse-N er et kompakt og høytytende RTK-inertialnavigasjonssystem (INS) med en integrert dual-band-mottaker som støtter fire satellittkonstellasjoner ( GNSS ). Systemet leverer data for rulling, krengning, kurs og heving, samt en posisjon med centimeter GNSS .
Ellipse -N-sensoren fungerer best i dynamiske miljøer og under tøffe GNSS forhold. Videre fungerer den også i mindre dynamiske anvendelser med magnetisk kurs.

Be om et tilbud på « Ellipse-N»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hvordan kan man kontrollere forsinkelser i signalutgangen ved bruk av UAV-er?
Det er avgjørende å kontrollere utgangsforsinkelser i UAV-operasjoner for å sikre rask respons, presis navigering og effektiv kommunikasjon, særlig innen forsvar eller i oppdragskritiske anvendelser.
Utgangsforsinkelsen er et viktig aspekt i sanntidsstyringsapplikasjoner, der en høyere utgangsforsinkelse kan forringe ytelsen til reguleringssløyfene. Vår innebygde programvare « INS » er utviklet for å minimere utgangsforsinkelsen: Når sensordataene er samlet inn, utfører det utvidede Kalman-filteret (EKF) små beregninger med konstant varighet før utgangssignalene genereres. Vanligvis er den observerte utgangsforsinkelsen mindre enn ett millisekund.
Behandlingsforsinkelsen bør legges til dataoverføringsforsinkelsen hvis du ønsker å beregne den totale forsinkelsen. Denne overføringsforsinkelsen varierer fra grensesnitt til grensesnitt. For eksempel vil det ta 4 ms å fullføre overføringen av en melding på 50 byte som sendes via et UART-grensesnitt med en hastighet på 115 200 bps. Vurder å bruke høyere baudhastigheter for å minimere utgangsforsinkelsen.
Bruker droner GPS?
Ubemannede luftfartøyer (UAV-er), ofte kalt droner, bruker vanligvis GPS-teknologi (Global Positioning System) til navigering og posisjonering.
GPS er en viktig del av navigasjonssystemet til en UAV, og leverer posisjonsdata i sanntid som gjør at dronen kan bestemme sin posisjon nøyaktig og utføre ulike oppgaver.
De siste årene har dette begrepet blitt erstattet av et nytt begrep: « GNSS » (Global Navigation Satellite System). « GNSS » refererer til den generelle kategorien av satellittnavigasjonssystemer, som omfatter GPS og en rekke andre systemer. GPS er derimot en spesifikk type « GNSS » utviklet av USA.
Hva er geofencing med UAV?
Geofencing for UAV-er er en virtuell barriere som definerer bestemte geografiske grenser innenfor hvilke et ubemannet luftfartøy (UAV) kan operere.
Denne teknologien spiller en avgjørende rolle for å forbedre sikkerheten, tryggheten og overholdelsen av regelverket ved bruk av droner, særlig i områder der flyaktiviteter kan utgjøre en risiko for mennesker, eiendom eller i luftrom med flygeforbud.
I bransjer som budtjenester, bygg- og anleggsbransjen og landbruket bidrar geofencing til å sikre at droner opererer innenfor trygge og lovlige områder, slik at man unngår potensielle konflikter og forbedrer driftseffektiviteten.
Politiet og beredskapstjenestene kan bruke geofencing til å styre dronebruk under offentlige arrangementer eller i nødssituasjoner, slik at dronene ikke kommer inn i sensitive områder.
Geofencing kan brukes til å beskytte dyrelivet og naturressursene ved å begrense droners tilgang til bestemte habitater eller verneområder.
Hva er nyttelast?
Med nyttelast menes alt utstyr, alle enheter eller alt materiale som et kjøretøy (drone, fartøy …) frakter for å utføre sin tiltenkte oppgave utover de grunnleggende funksjonene. Nyttelasten skiller seg fra komponentene som er nødvendige for driften av kjøretøyet, slik som motorer, batteri og ramme.
Eksempler på nyttelaster:
- Kameraer: kameraer med høy oppløsning, termiske kameraer…
- Sensorer: LiDAR, hyperspektrale sensorer, kjemiske sensorer…
- Kommunikasjonsutstyr: radioer, signalforsterkere…
- Vitenskapelige instrumenter: værsensorer, luftprøvetakere…
- Annet spesialutstyr
