ハイパーループ・チャレンジ
UCIチームは、ポッドの位置、速度、加速度を測定するためにEllipse-NミニチュアINSを使用しました。
“Ellipse-Nがもたらした結果には大変満足しています。私たちが取得した中で最も信頼性の高いデータソースでした。” | Andrew T.氏(HyperXiteチーム キャプテン)
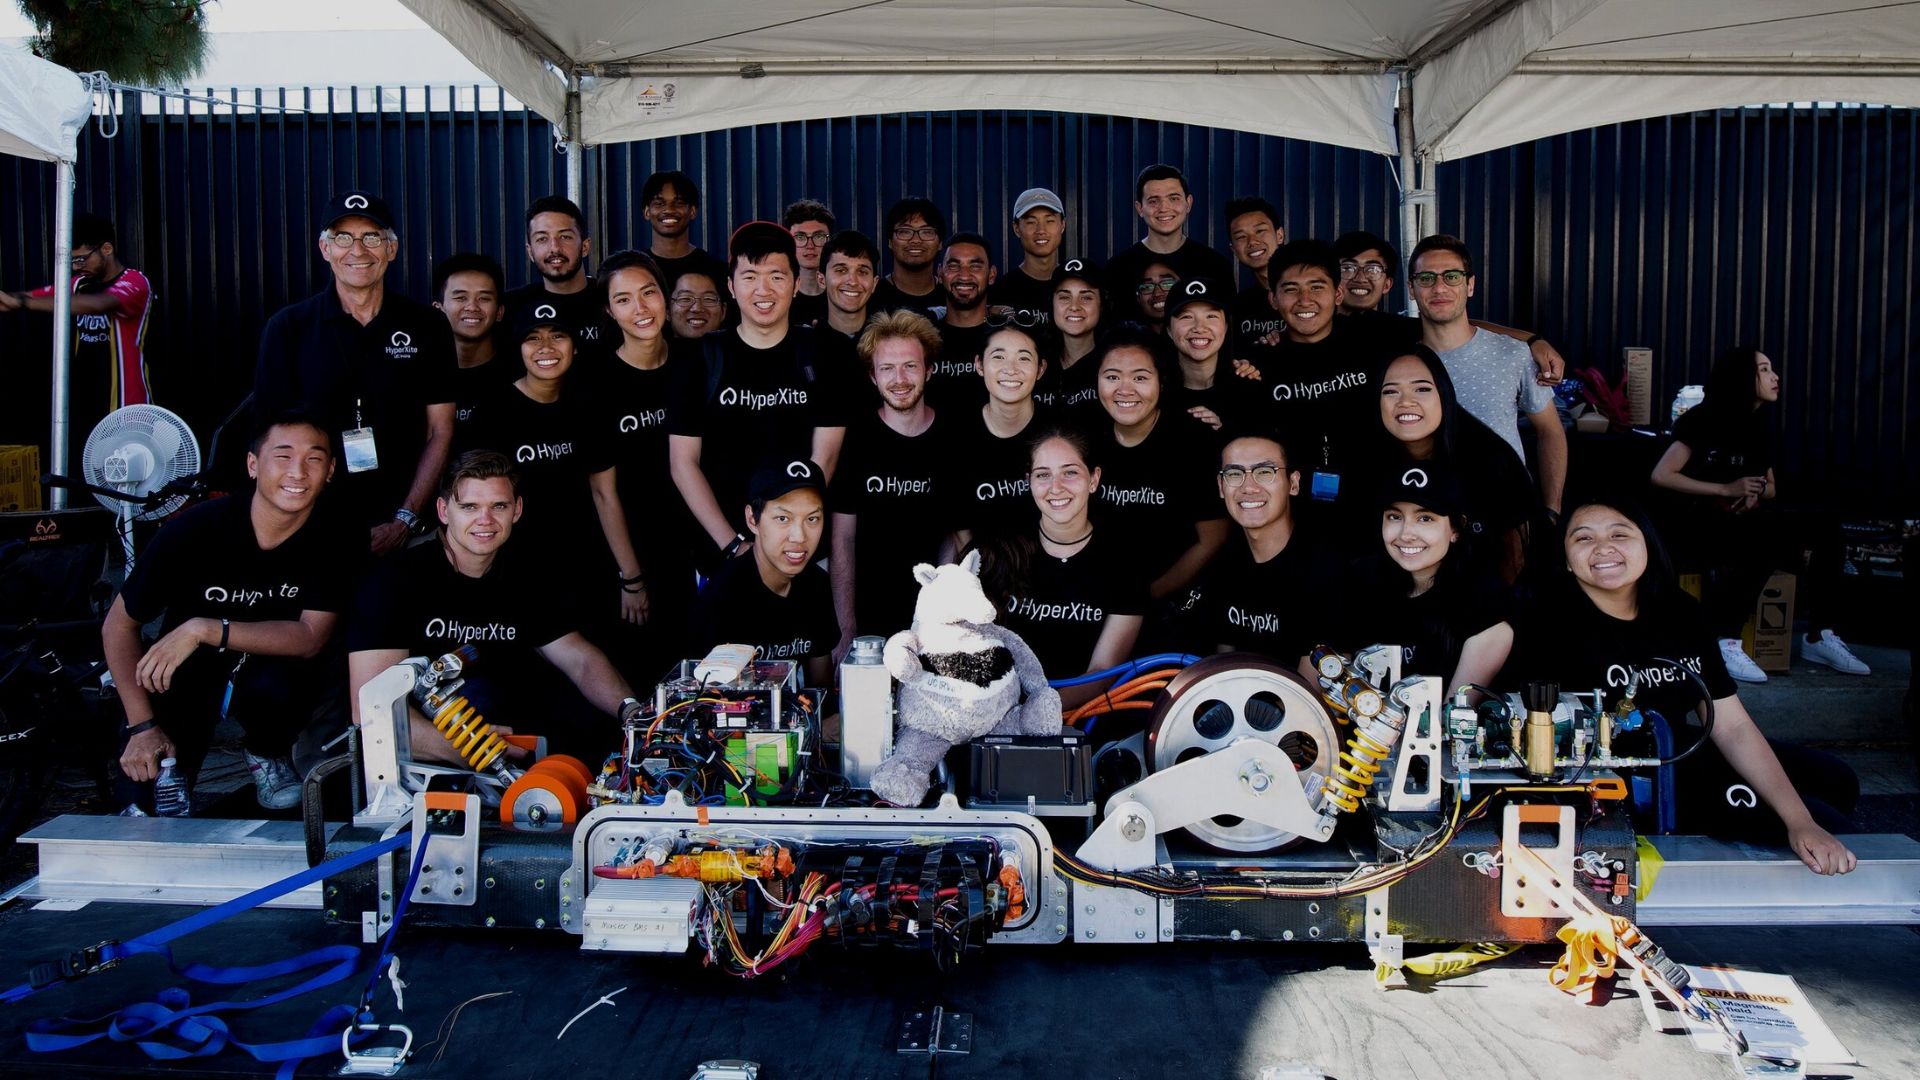
UCI大学のチームであるHyperXiteは、第2回Hyperloopコンペティションに参加し、全米Hyperloopチームの中で1位、エアベース浮上部門で世界2位を獲得しました。彼らは、ポッドの位置、速度、加速度を測定するためにEllipse-NミニチュアINSを使用しました。
ハイパーループのコンセプト
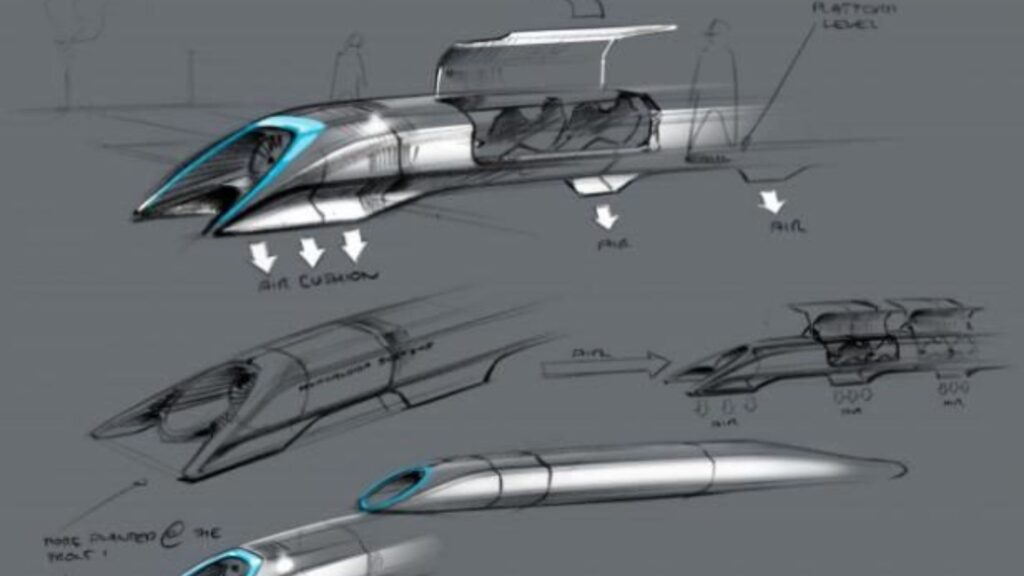
ハイパーループは、輸送効率を高めることを目的とした驚異的なコンセプトです。ハイパーループは、ポッドが空気抵抗や摩擦なしで移動できる密閉チューブで構成されており、高効率でありながら高速で人や物を輸送します。
2015年、SpaceXは最初のハイパーループ・ポッド・コンペティションをスポンサーし、チームがハイパーループコンセプトのさまざまな側面の技術的実現可能性を実証するための縮小プロトタイプを構築しました。カリフォルニア大学アーバイン校(UCI)のチームであるHyperXiteは、SBG SystemsのEllipse-Nを使用して第2回ハイパーループコンペティションに参加しました。
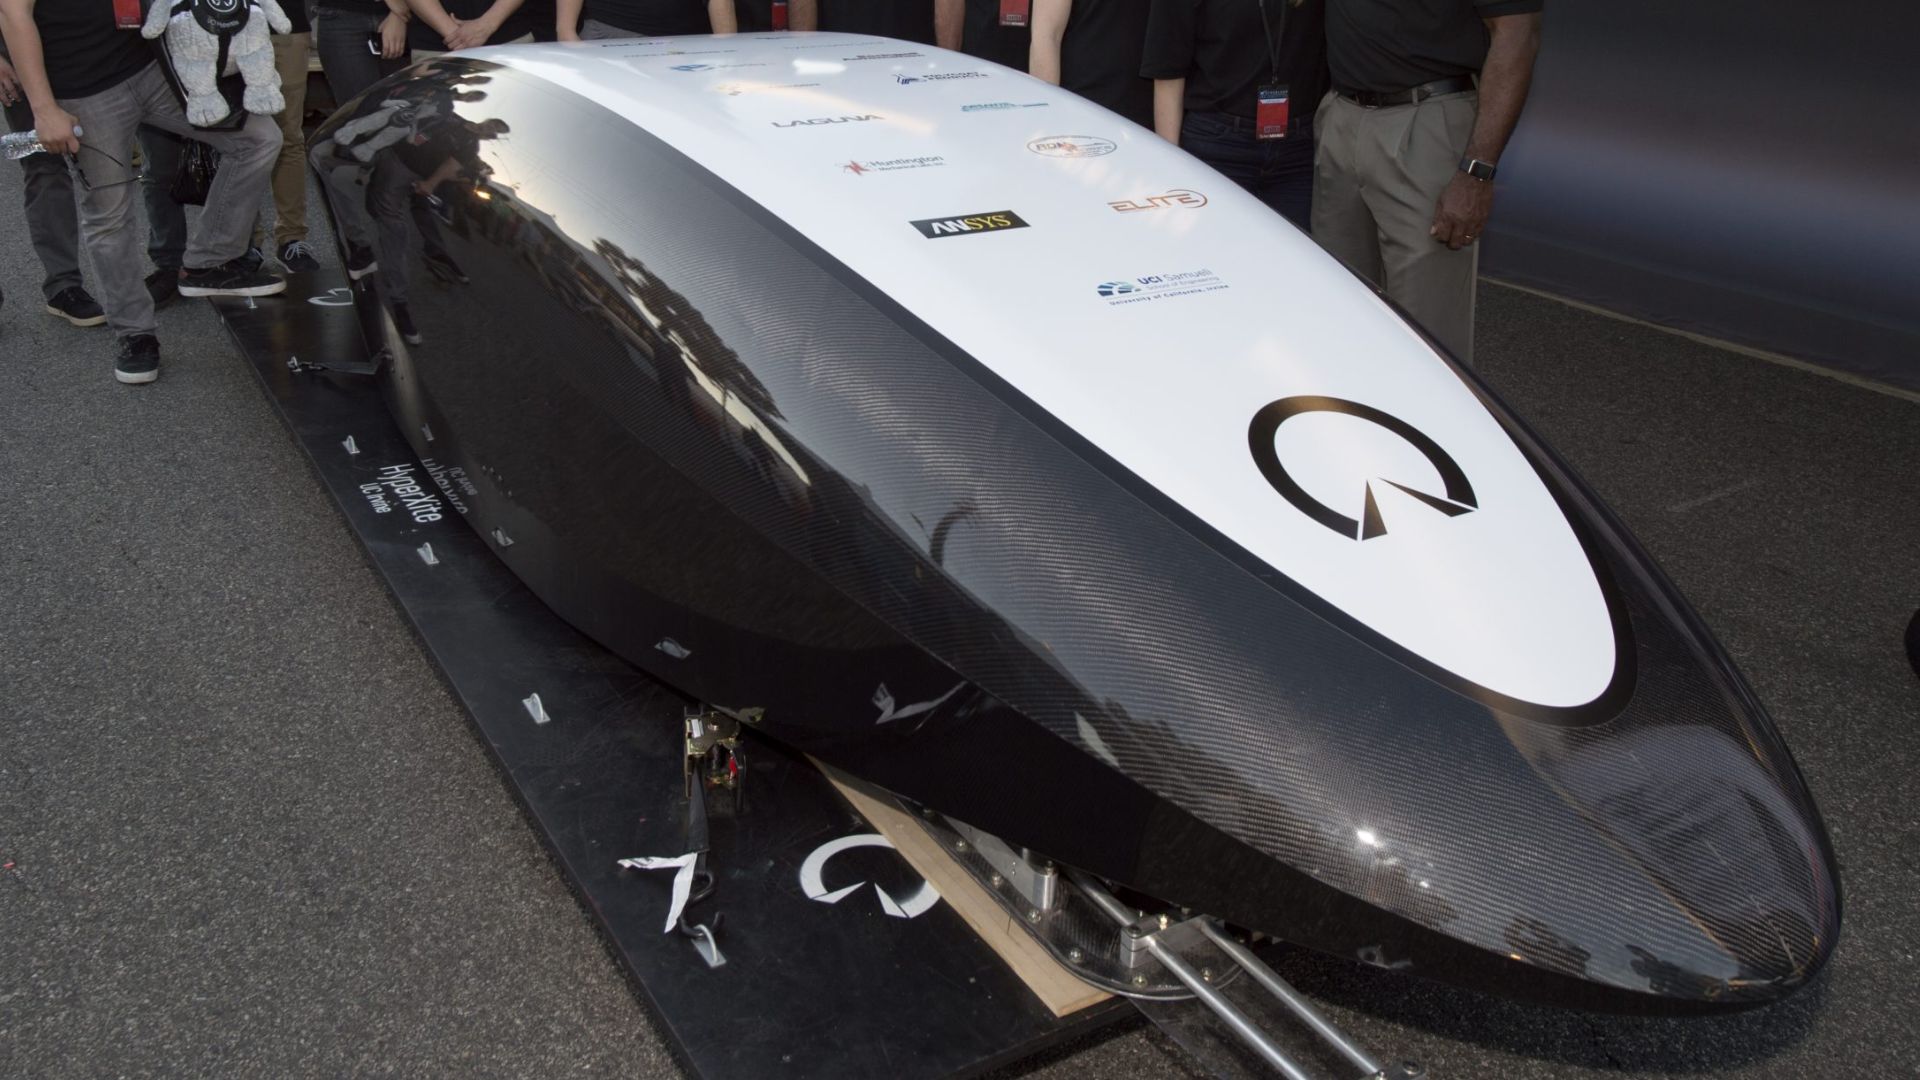
コンペティションIIは終了し、HyperXiteは全米ハイパーループチームの中で1位、空気浮上方式部門では世界2位にランクインしました。この成功を収めたチームは、ハイパーループのチューブを最後まで通り抜け、地上に到達した世界でもわずか6チームのうちの1つです。
ハイパーループ大会に出場したUCIチーム「Hyperxite」
UCIの学生たちは、ほぼ真空状態のチューブ内を高速かつ効率的に走行するためのチューブ型車両を設計しました。さらに、このポッドは軽量な炭素繊維と最先端のシステムを採用し、浮上、乗客の輸送、そして安全な停止を実現しています。
この競技は、南カリフォルニアにある1マイルのテストコースで行われます。また、各ポッドは最高速度に達するまで加速し(その速度はリアルタイムで報告されます)、その後ブレーキをかけて減速します。
最後に、審査員が各ポッドの速度、安定性、制動性能、走行の滑らかさを評価する。
ポッドの位置、速度、加速度
「私たちの試作ポッドには、SpaceX社のハイパーループ真空チューブ内にある際、その位置、速度、加速度を測定するための信頼性の高い手段が必要でした」と、HyperXiteチームのリーダーであるAndrew Tec氏は説明します。
チームが当初、ポッドの挙動を推定するために複数の加速度計とロータリーエンコーダーによるセンサーフュージョンを実装するという概念を持っていた一方で、Ellipse-Nはこれらすべての機能を産業グレードの精度(ロール/ピッチ 0.1°)で小型パッケージに収めて提供しました。
この慣性センサーは、GNSS測位やCANバスプロトコルなどの追加の価値ある機能も備えていました。

“私たちには、ほぼ真空の条件下で良好に機能し、精密センサーとの統合が容易なコンポーネントが必要でした。Ellipse-Nはそのすべての基準を満たしていました。” | Andrew T.氏(HyperXiteチーム キャプテン)
迅速かつ容易なEllipse-Nの統合
チームはNational Instruments社のCompact RIOコントローラーを使用して開発を行っていましたが、SBGのパブリックLabVIEWプラグインが非常に便利であることに気づきました。これにより、テストと開発が非常に簡単かつ迅速になりました。
“Ellipse-Nがもたらした結果に私たちは大変満足しています。私たちが取得した中で最も信頼性の高いデータソースでした。ポッドのステートマシーンの動作は、その推定軌跡プロファイルと時間に大きく依存していました”とチームキャプテンは結論付けています。
SpaceXは、2018年に開催される第3回コンペティションを発表しました。さらに、HyperXiteは、更新されたHyperloopコンペティションのルールに対応するために新しく再設計されたポッドで競い合います。
Ellipse-N
Ellipse-Nは、デュアルバンド、4測地系対応のGNSS受信機を内蔵した、コンパクトかつ高性能なRTK慣性航法システムです。さらに、ロール、ピッチ、方位、ヒーブ、およびセンチメートル精度のGNSS測位を提供します。
Ellipse-Nセンサーは、動的な環境や過酷なGNSS環境において優れた性能を発揮します。さらに、磁気方位を使用する低ダイナミックアプリケーションでも効果的に動作します。

Ellipse-Nの見積もりを依頼する
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
GNSSとGPSの違いとは?
GNSSはGlobal Navigation Satellite Systemの略であり、GPSはGlobal Positioning Systemの略です。これらの用語はしばしば混同して使用されますが、衛星測位システム内では異なる概念を指します。
GNSSは全ての衛星測位システムの総称であり、GPSは特に米国のシステムを指します。GNSSはより包括的なグローバルカバレッジを提供する複数のシステムを含みますが、GPSはそのシステムの一つに過ぎません。
複数のシステムからのデータを統合することにより、GNSSでは精度と信頼性が向上しますが、GPS単体では衛星の可用性や環境条件によって制限を受ける場合があります。
AHRSとINSの違いは何ですか?
姿勢方位基準装置(AHRS)と慣性航法システム(INS)の主な違いは、その機能と提供するデータの範囲にあります。
AHRSは姿勢情報、具体的には車両やデバイスの姿勢(ピッチ、ロール)および方位(ヨー)を提供します。通常、ジャイロスコープ、加速度計、磁気センサーなどのセンサーを組み合わせて使用し、姿勢を計算して安定化させます。AHRSは3軸(ピッチ、ロール、ヨー)の角度位置を出力するため、システムは空間内での自身の方向を把握することができます。航空機、UAV、ロボット工学、海洋システムなどで広く使用されており、車両の制御や安定化に不可欠な正確な姿勢および方位データを提供します。
INSは、(AHRSのように)姿勢データを提供するだけでなく、時間の経過に伴う車両の位置、速度、加速度も追跡します。GNSSのような外部基準に依存せず、慣性センサーを使用して3次元空間での動きを推定します。AHRSに搭載されているセンサー(ジャイロスコープ、加速度計)を組み合わせるだけでなく、位置や速度を追跡するための高度なアルゴリズムが含まれている場合もあり、精度を向上させるためにGNSSなどの外部データと統合されることがよくあります。
要約すると、AHRSは姿勢(姿勢角および方位)に焦点を当てているのに対し、INSは位置、速度、姿勢を含むナビゲーションデータの完全なスイートを提供します。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
INS は、外部の補助センサーからの入力を受け付けますか?
慣性航法システム(INS)は、エアデータセンサー、磁気センサー、オドメーター、DVL、その他の補助センサーからの入力を受け付けます。
この統合により、INSは特にGNSS電波障害環境において、非常に多用途で信頼性の高いものとなります。
これらの外部センサーは、補完的なデータを提供することで、INS の全体的な性能と精度を向上させます。
