PingDSP integra l'INS Ekinox per i suoi sonar
L'azienda ha scelto i sensori inerziali di SBG Systems per la compensazione del moto e la compensazione delle interruzioni del GNSS.
“Il nuovo Ekinox-E integrato fornisce informazioni accurate su assetto, direzione e beccheggio del sonar in un pacchetto assistito da GNSS.” | PingDSP
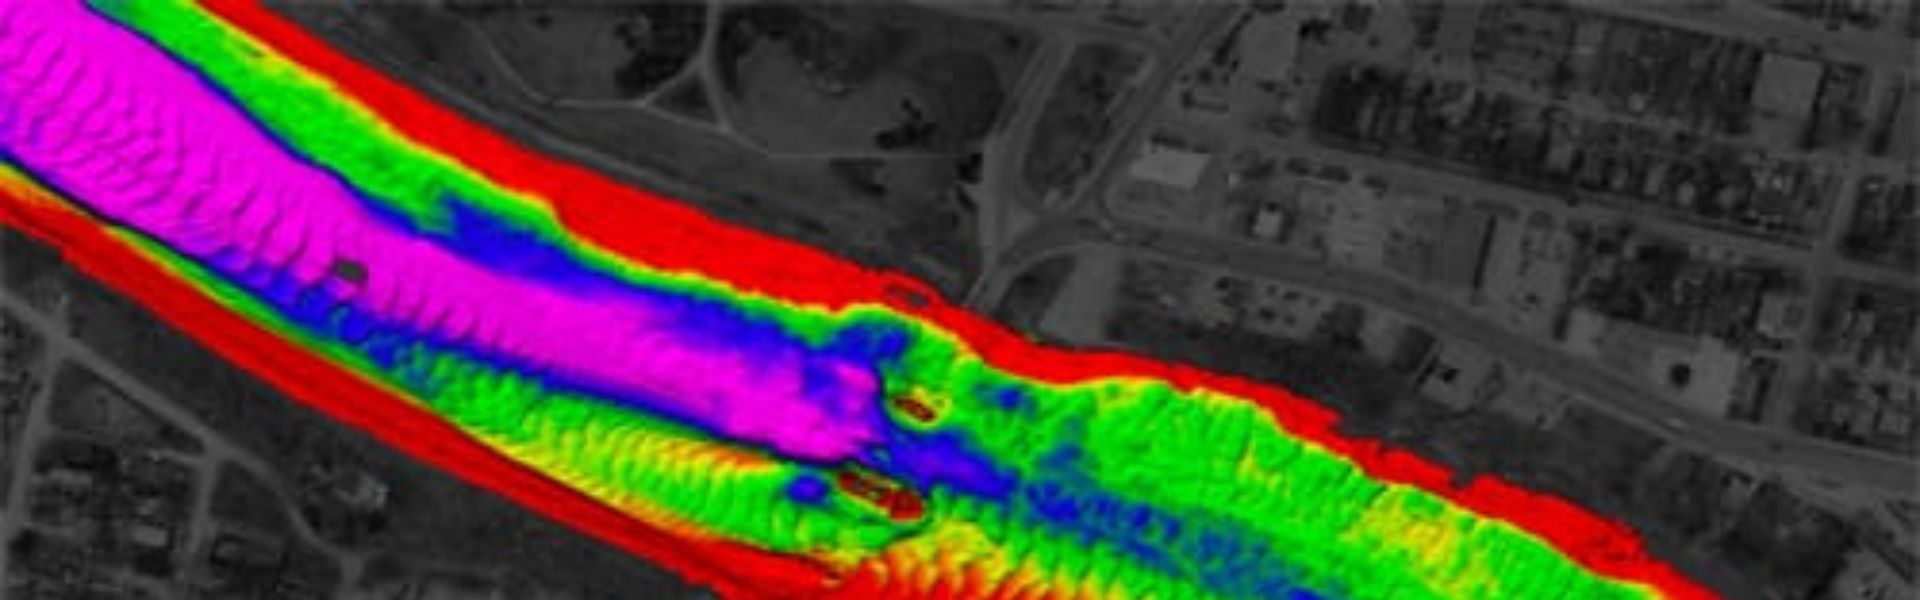
Tutto sul sonar di PingDSP
L'introduzione dell'iDX riconferma PingDSP come innovatore e sviluppatore leader nella tecnologia sonar per l'idrografia e la diagnostica per immagini in acque basse.
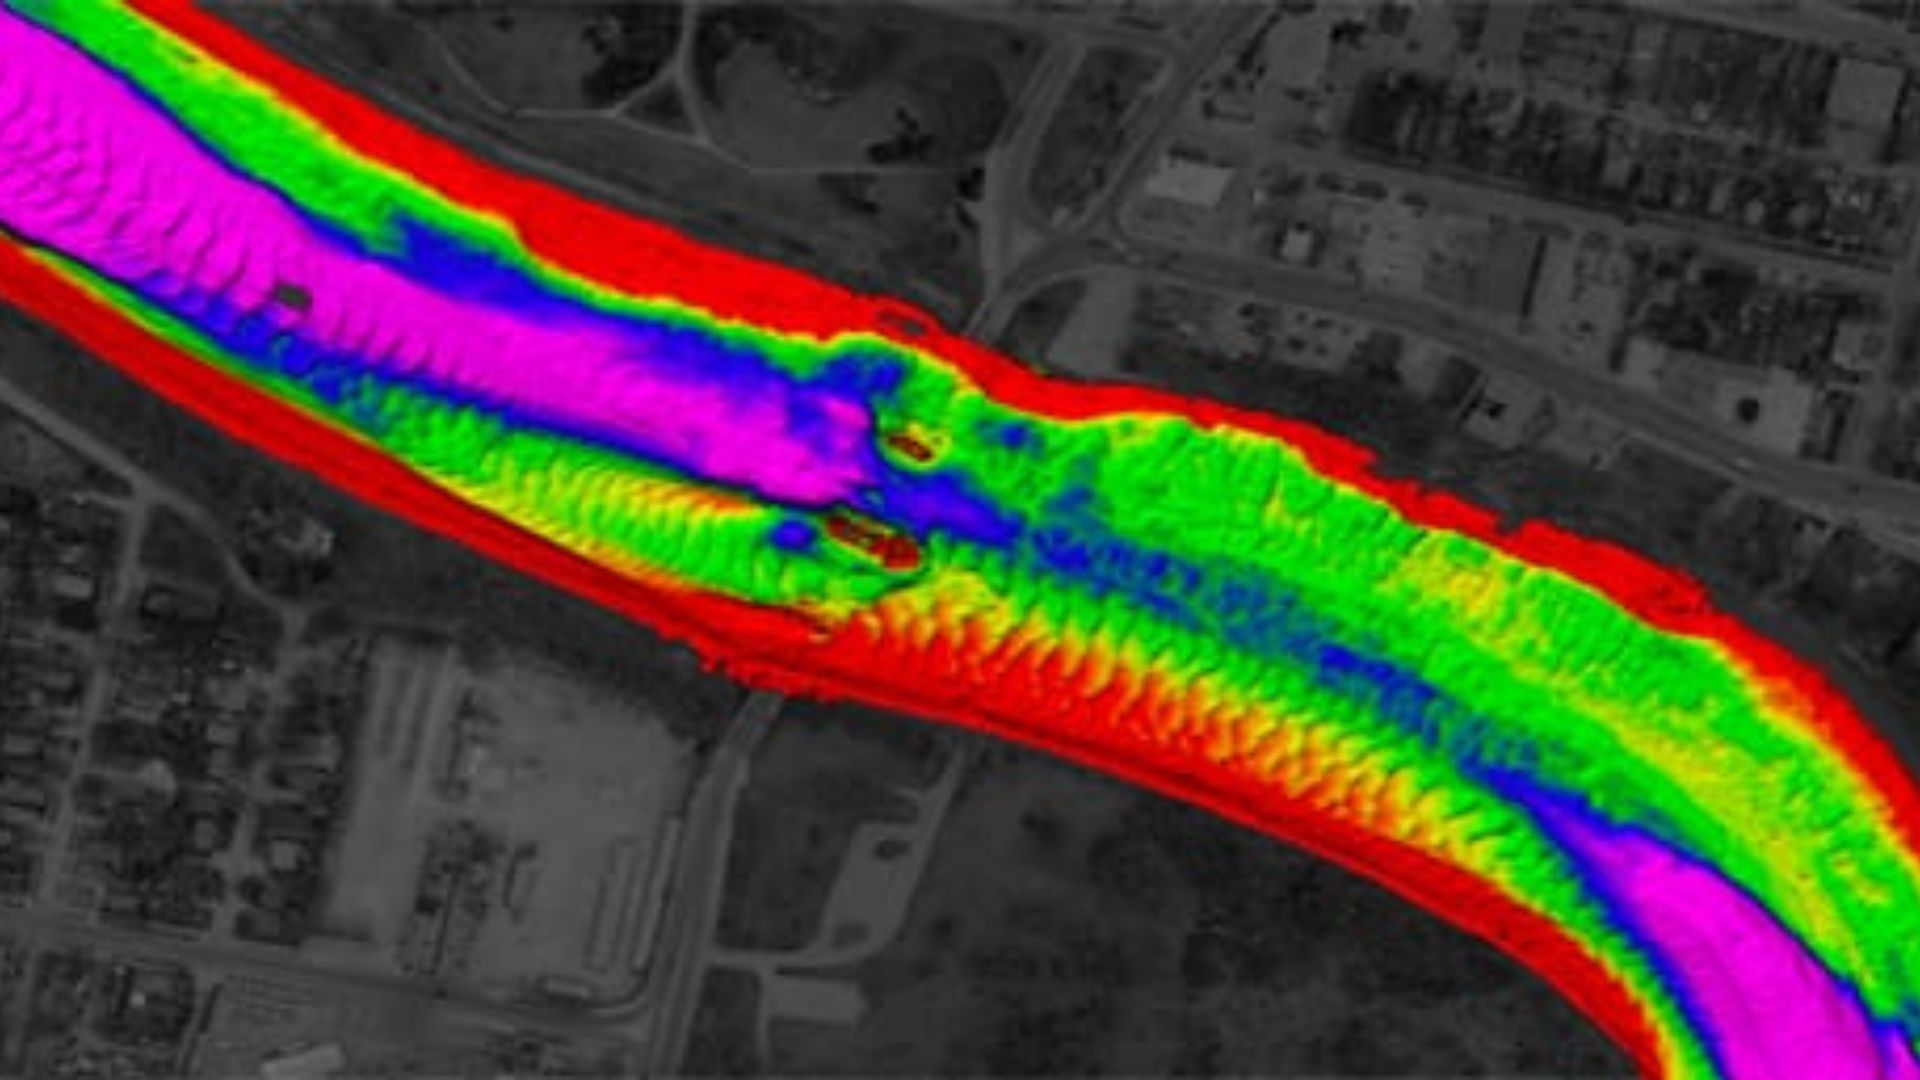
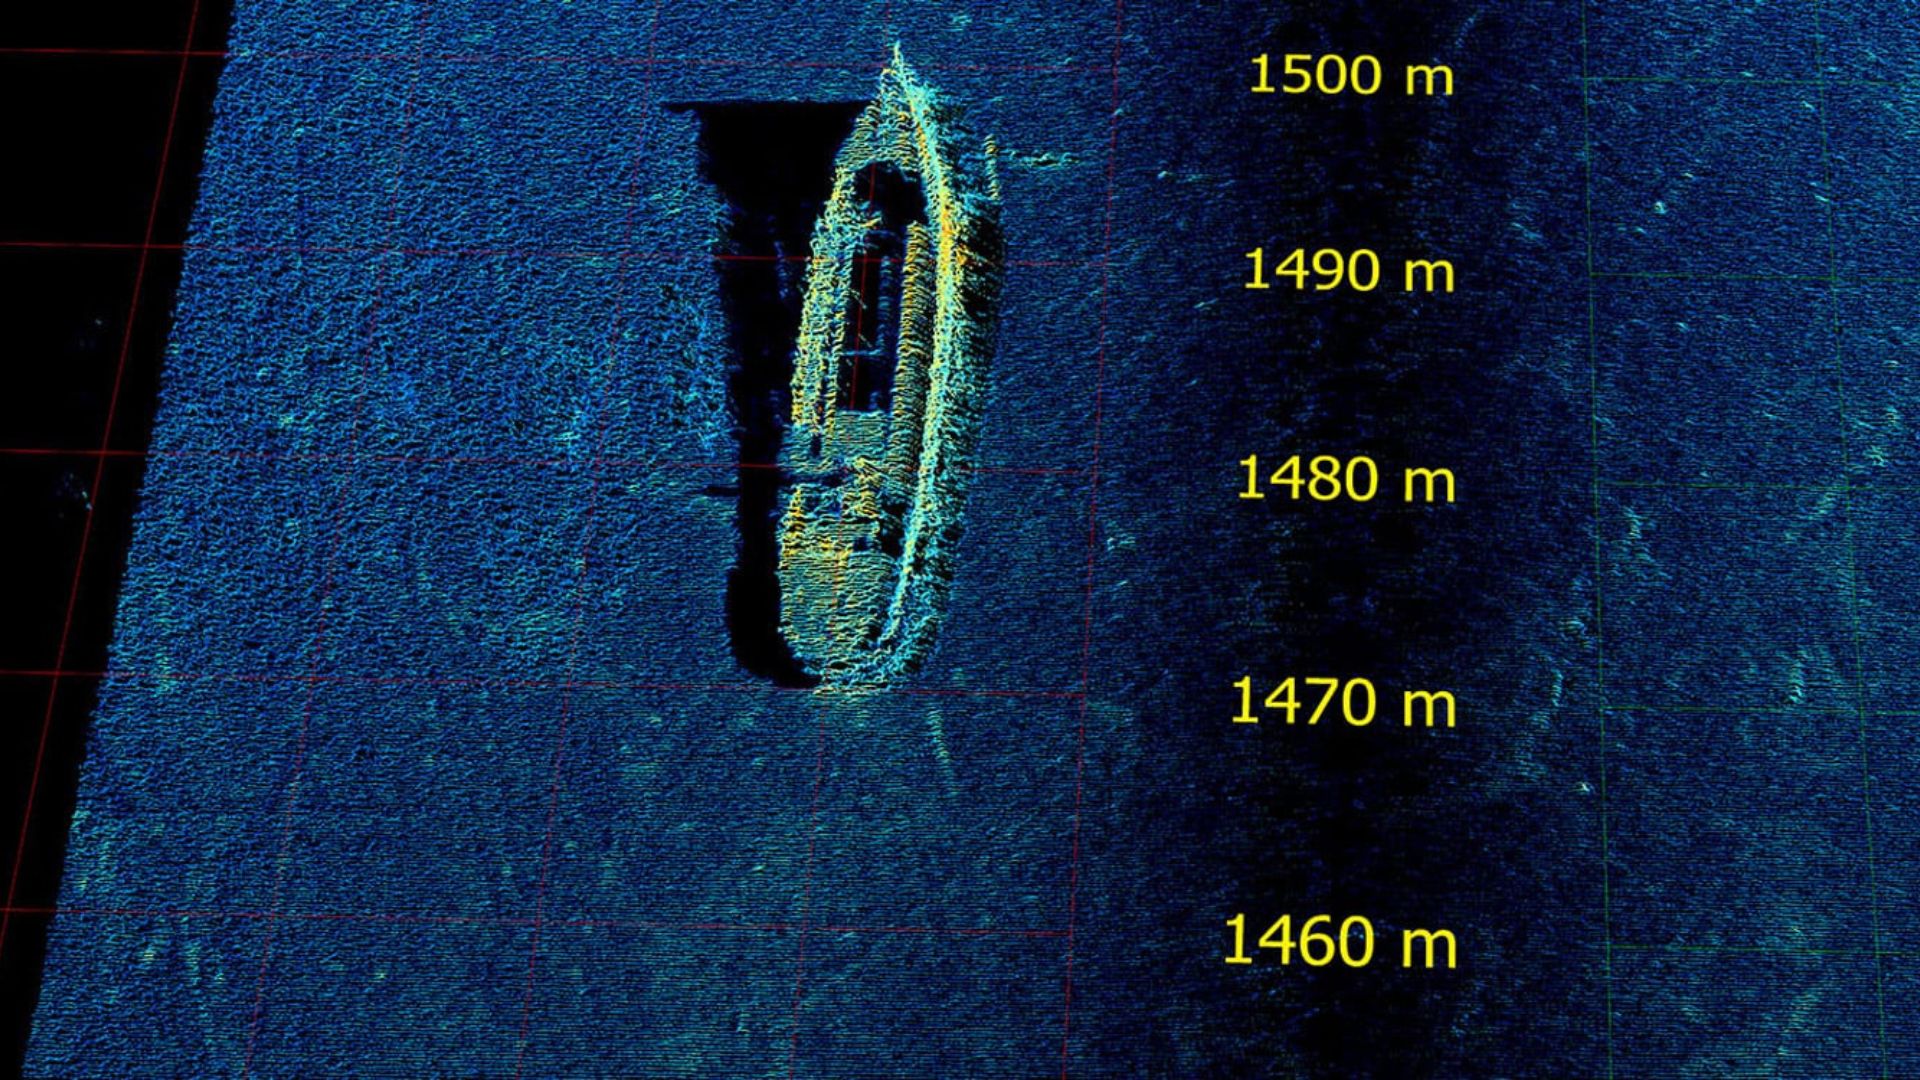
Il sistema 3DSS-iDX introduce una tecnica innovativa di elaborazione dei segnali che migliora i sistemi interferometrici tradizionali gestendo molteplici arrivi simultanei di retrodiffusione (backscatter), inclusi i segnali provenienti dal fondo marino, dalla superficie del mare, dalla colonna d'acqua e dai
cammini multipli (multipath).
Questo approccio avanzato offre eccezionali prestazioni batimetriche a fascio largo e immagini sidescan 3D reali, il tutto racchiuso in un sistema sonar compatto e facile da usare.
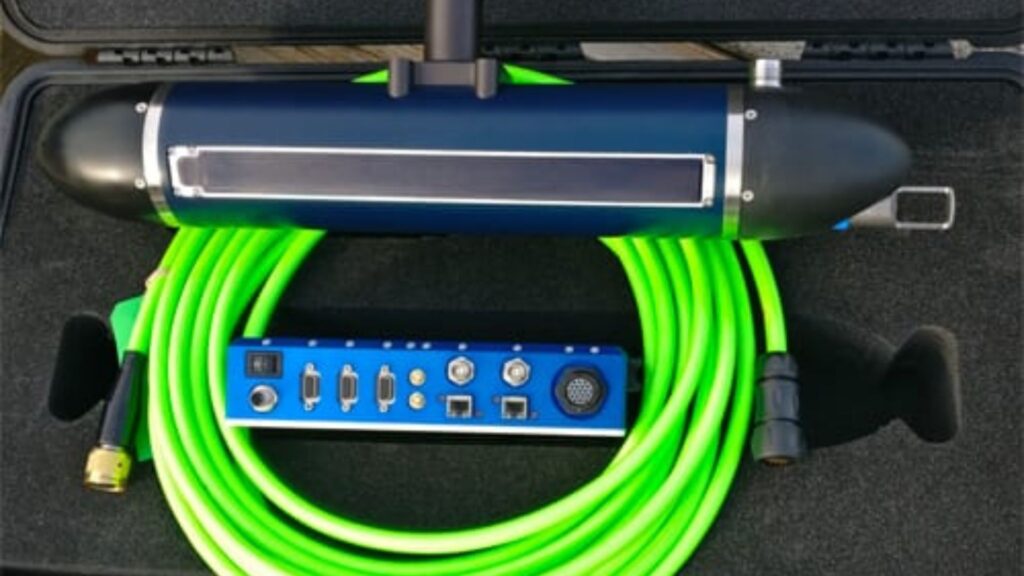
“Prestazioni, versatilità e semplicità: ecco ciò che cercano gli idrografi che operano in acque poco profonde, ed è proprio questo che offre il 3DSS-iDX”, afferma il dott. Paul Kraeutner, fondatore e amministratore delegato di PingDSP.
Ekinox-E integrato
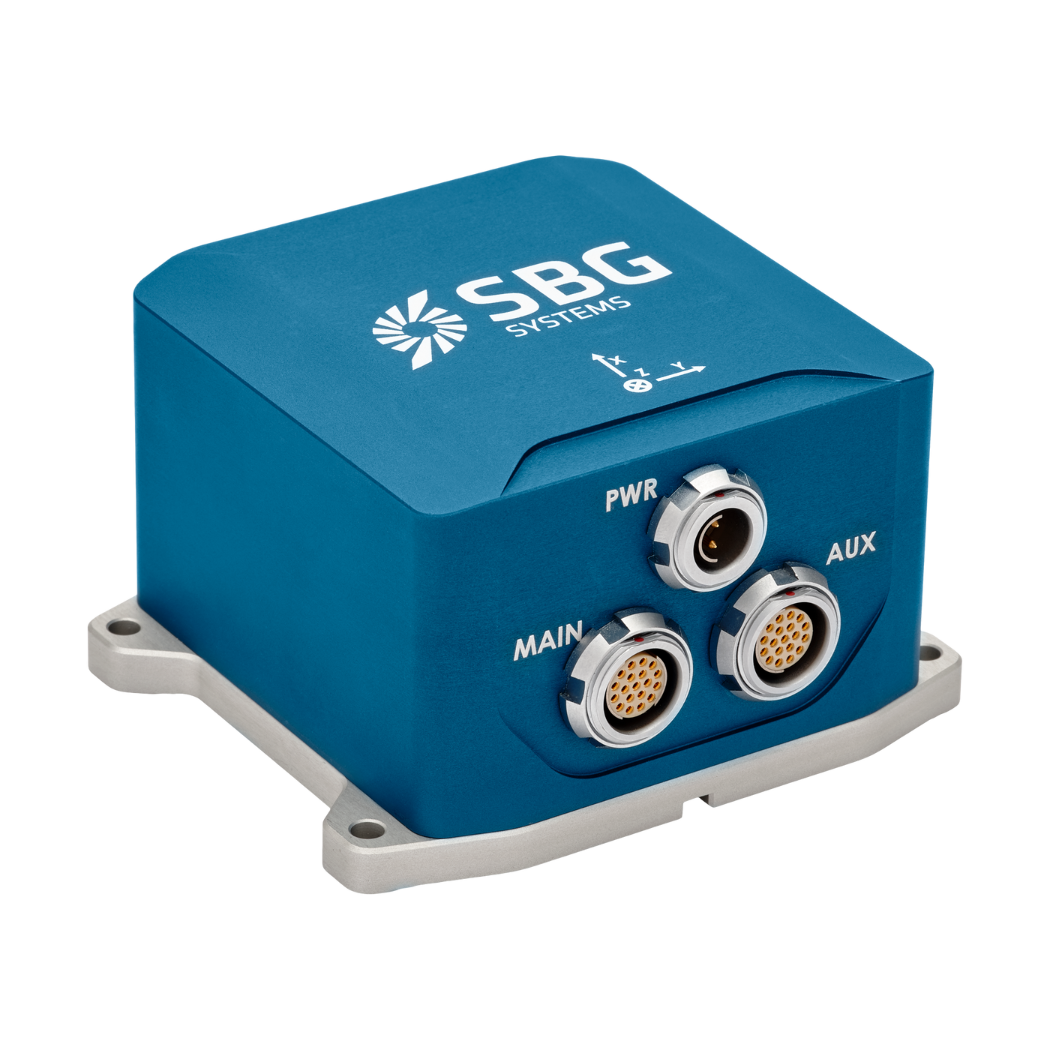
Il nuovo Ekinox-E integrato fornisce informazioni accurate su assetto, rotta e heave del sonar in un pacchetto assistito da GNSS. Mentre la sonda AML MicroX SVT, recentemente presentata, fornisce un'accurata velocità del suono sulla faccia del trasduttore per correzioni dell'angolo in tempo reale senza interruzioni.
Un'integrazione perfetta
Il team di ingegneri di PingDSP ha lavorato a stretto contatto sia con SBG Systems sia con AML Oceanographic per garantire un'integrazione perfetta delle periferiche di grado idrografico nella testa del sonar iDX, riducendo notevolmente la complessità sia di installazione che di utilizzo.
Ekinox-E
Ekinox-E accetta inoltre dati di ausilio da un ricevitore GNSS esterno per fornire la navigazione.
L'Ekinox-E è stato progettato per collegare fino a 4 sistemi di ausilio esterni, inclusi DVL o DMI. Questo sistema di navigazione inerziale altamente versatile fornisce dati di orientamento, beccheggio/rollio (heave) e navigazione.
Richiedi un preventivo per Ekinox-E
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Che cos'è la batimetria?
La batimetria è lo studio e la misurazione della profondità e della conformazione del terreno sottomarino, incentrata principalmente sulla mappatura del fondale marino e di altri paesaggi sommersi. È l'equivalente sottomarino della topografia e fornisce informazioni dettagliate sulle caratteristiche sottomarine di oceani, mari, laghi e fiumi. La batimetria svolge un ruolo cruciale in diverse applicazioni, tra cui la navigazione, le opere di ingegneria marittima, l'esplorazione delle risorse e gli studi ambientali.
Le moderne tecniche batimetriche si basano su sistemi sonar, come gli ecoendoscopi (eco-scandagli) monofascio e multifascio, che utilizzano onde sonore per misurare la profondità dell'acqua. Questi dispositivi inviano impulsi sonori verso il fondo marino e registrano il tempo necessario per il ritorno degli echi, calcolando la profondità in base alla velocità del suono nell'acqua. Gli ecoscandagli multifascio, in particolare, consentono di mappare ampie fasce del fondo marino in una sola volta, fornendo rappresentazioni del fondale estremamente dettagliate e accurate. Spesso viene associata una soluzione RTK + INS per creare rappresentazioni batimetriche 3D del fondo marino accuratamente posizionate.
I dati batimetrici sono fondamentali per la realizzazione delle carte nautiche, che aiutano a guidare le imbarcazioni in sicurezza individuando potenziali pericoli sottomarini quali scogli sommersi, relitti e banchi di sabbia. Svolgono inoltre un ruolo fondamentale nella ricerca scientifica, aiutando i ricercatori a comprendere le caratteristiche geologiche sottomarine, le correnti oceaniche e gli ecosistemi marini.
Cos'è il sistema di guida inerziale di un USV?
Un sistema di guida inerziale per un USV (Unmanned Surface Vehicle) è fondamentale per una navigazione e un controllo precisi, soprattutto quando il GNSS non è disponibile. I sensori inerziali tracciano il movimento e l'orientamento, consentendo una navigazione efficace in ambienti difficili.
I sistemi di navigazione inerziale (INS) integrano i dati IMU con altri sistemi, come GNSS o log di velocità Doppler, per una maggiore accuratezza. Impiegano inoltre algoritmi di navigazione, come il filtro di Kalman, per calcolare posizione e velocità.
I sensori inerziali supportano il funzionamento autonomo, fornendo dati accurati sulla rotta e sulla posizione per varie applicazioni. Garantiscono un funzionamento efficace in condizioni di assenza di GNSS e consentono regolazioni in tempo reale per una maggiore manovrabilità.
Che cos’è l’ecoscandaglio multibeam?
L'ecoscandaglio multibeam (MBES) è una tecnica avanzata di rilevamento idrografico utilizzata per mappare il fondale marino e le caratteristiche sottomarine con elevata precisione.
A differenza dei tradizionali ecoscandaglimonofascio che misurano la profondità in un unico punto direttamente sotto l'imbarcazione, l'MBES utilizza una serie di fasci sonar per acquisire simultaneamente misurazioni di profondità su un'ampia fascia di fondale marino. Ciò consente una mappatura dettagliata e ad alta risoluzione del terreno sottomarino, inclusi topografia, caratteristiche geologiche e potenziali pericoli.
I sistemi MBES emettono onde sonore che si propagano nell'acqua, rimbalzano sul fondale marino e ritornano all'imbarcazione. Analizzando il tempo impiegato dagli echi per tornare indietro, il sistema calcola la profondità in diversi punti, creando una mappa completa del paesaggio sottomarino.
Questa tecnologia è fondamentale per diverse applicazioni, tra cui la navigazione, le opere marittime, il monitoraggio ambientale e la prospezione delle risorse, fornendo dati essenziali per la sicurezza delle operazioni marittime e la gestione sostenibile delle risorse marine.
Che cos’è il rilevamento idrografico?
Il rilevamento idrografico è il processo di misurazione e mappatura delle caratteristiche fisiche dei corpi idrici, inclusi oceani, fiumi, laghi e aree costiere. Comprende la raccolta di dati relativi alla profondità, alla forma e alle curve di livello del fondale marino (mappatura del fondale marino), nonché alla posizione di oggetti sommersi, pericoli per la navigazione e altre caratteristiche sottomarine (ad esempio, le fosse oceaniche). Il rilevamento idrografico è fondamentale per diverse applicazioni, tra cui la sicurezza della navigazione, la gestione e il rilevamento delle zone costiere, l’edilizia e il monitoraggio ambientale.
Il rilevamento idrografico comprende diversi componenti chiave, a cominciare dalla batimetria, che misura la profondità dell'acqua e la topografia del fondale marino utilizzando sistemi sonar come ecoscandagli monofascio o multifascio, i quali inviano impulsi sonori al fondo marino e misurano il tempo di ritorno dell'eco.
Il posizionamento accurato è fondamentale e viene ottenuto utilizzando i sistemi satellitari di navigazione globale (GNSS) e i sistemi di navigazione inerziale (INS) per collegare le misurazioni della profondità a coordinate geografiche precise. Inoltre, vengono misurati i dati della colonna d'acqua, come temperatura, salinità e correnti, e vengono raccolti dati geofisici per rilevare oggetti, ostacoli o pericoli sottomarini utilizzando strumenti come sonar a scansione laterale e magnetometri.
