Coche de carreras eléctrico Formula Student
El equipo TUfast equipará su coche de carreras eléctrico con el INS/GNSS en miniatura Ellipse2-N para el análisis dinámico.
«El Ellipse-N fue un factor muy decisivo en nuestro exitoso coche de 2018 (1.º puesto en autocross en el Reino Unido, Alemania y España; 1.º puesto en la general en Australia)». | Alexandre K., Dinámica vehicular del equipo TU FAST
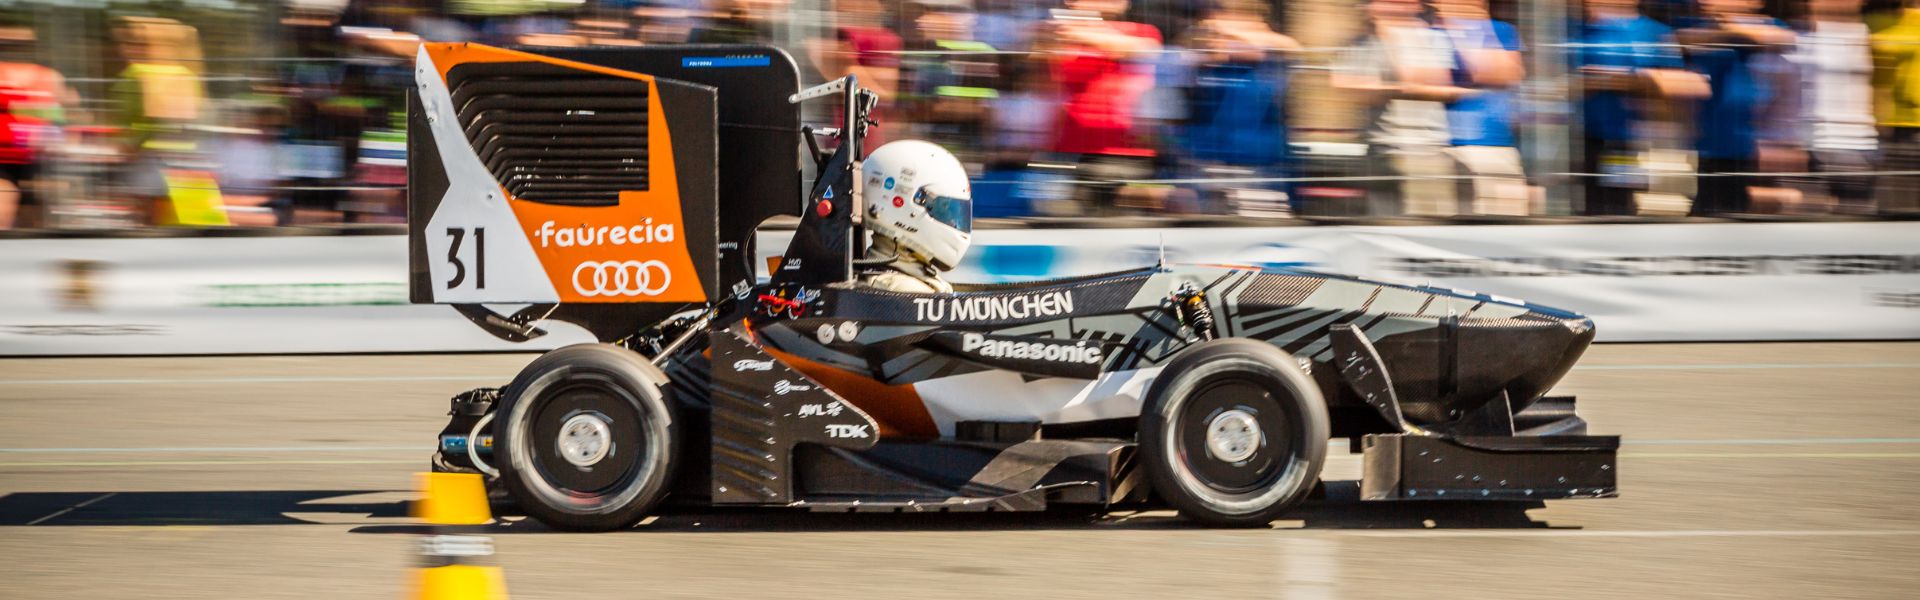
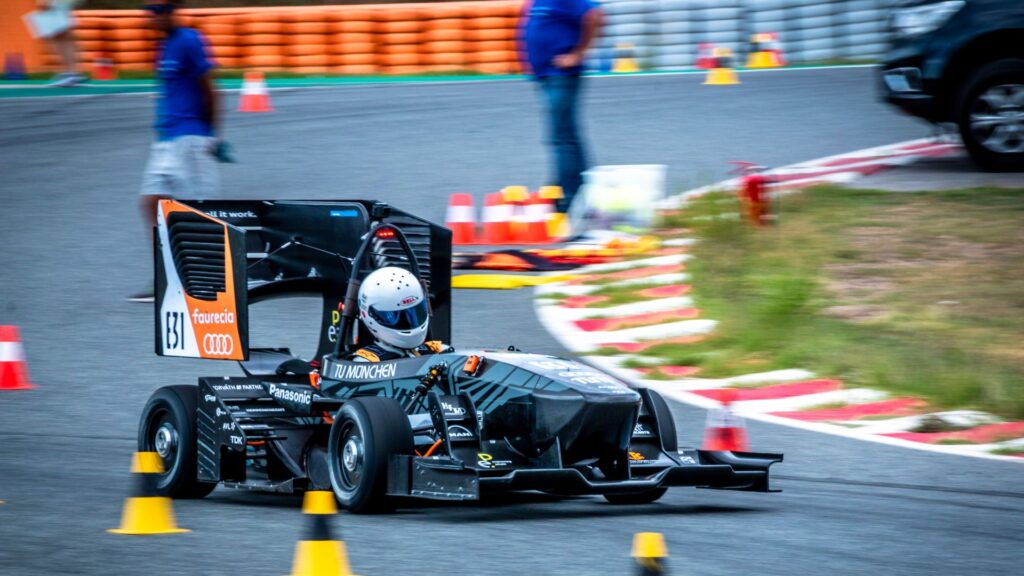
TUfast en el Formula Student Electric
La Formula SAE fue fundada en 1979 por profesores en Estados Unidos y llegó a Europa en 1999. El proyecto tiene como objetivo que los estudiantes se pongan a prueba, evalúen sus capacidades y aprendan a trabajar en equipo en un proyecto de gran envergadura.
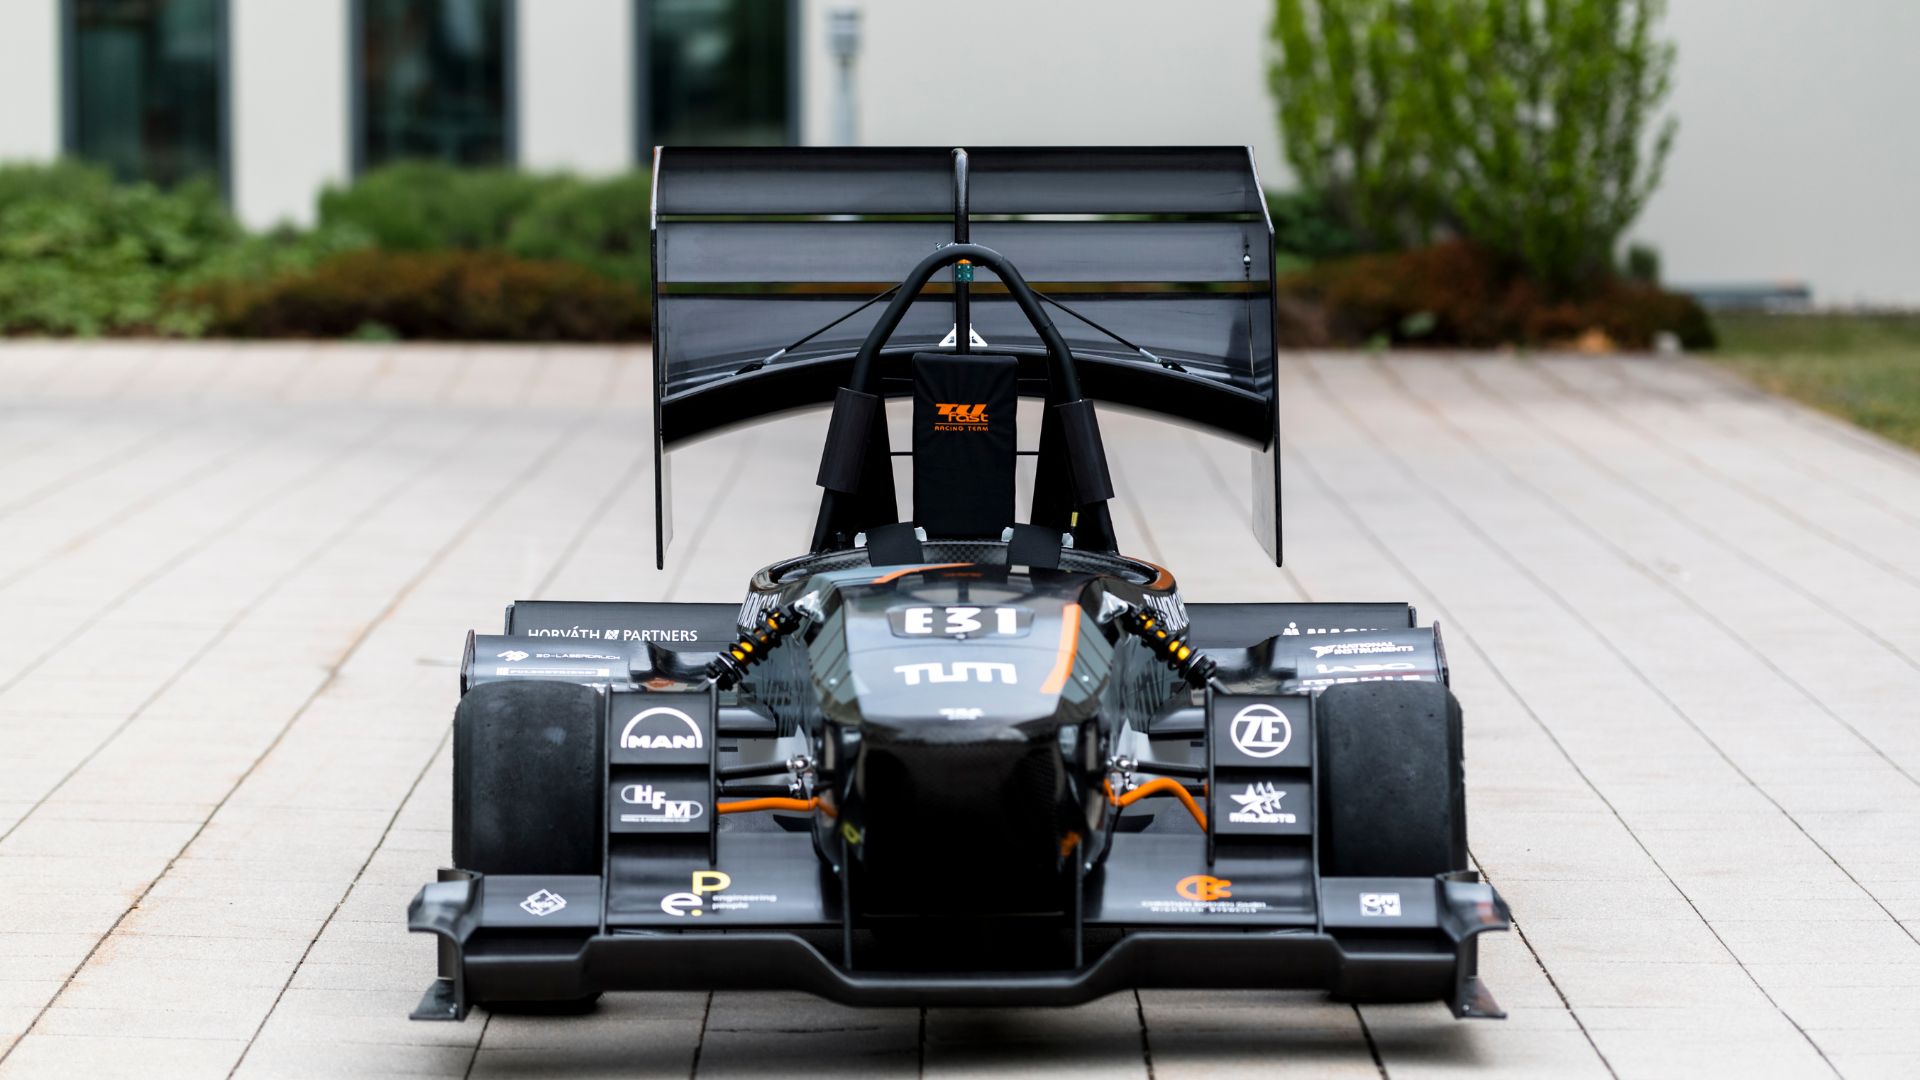
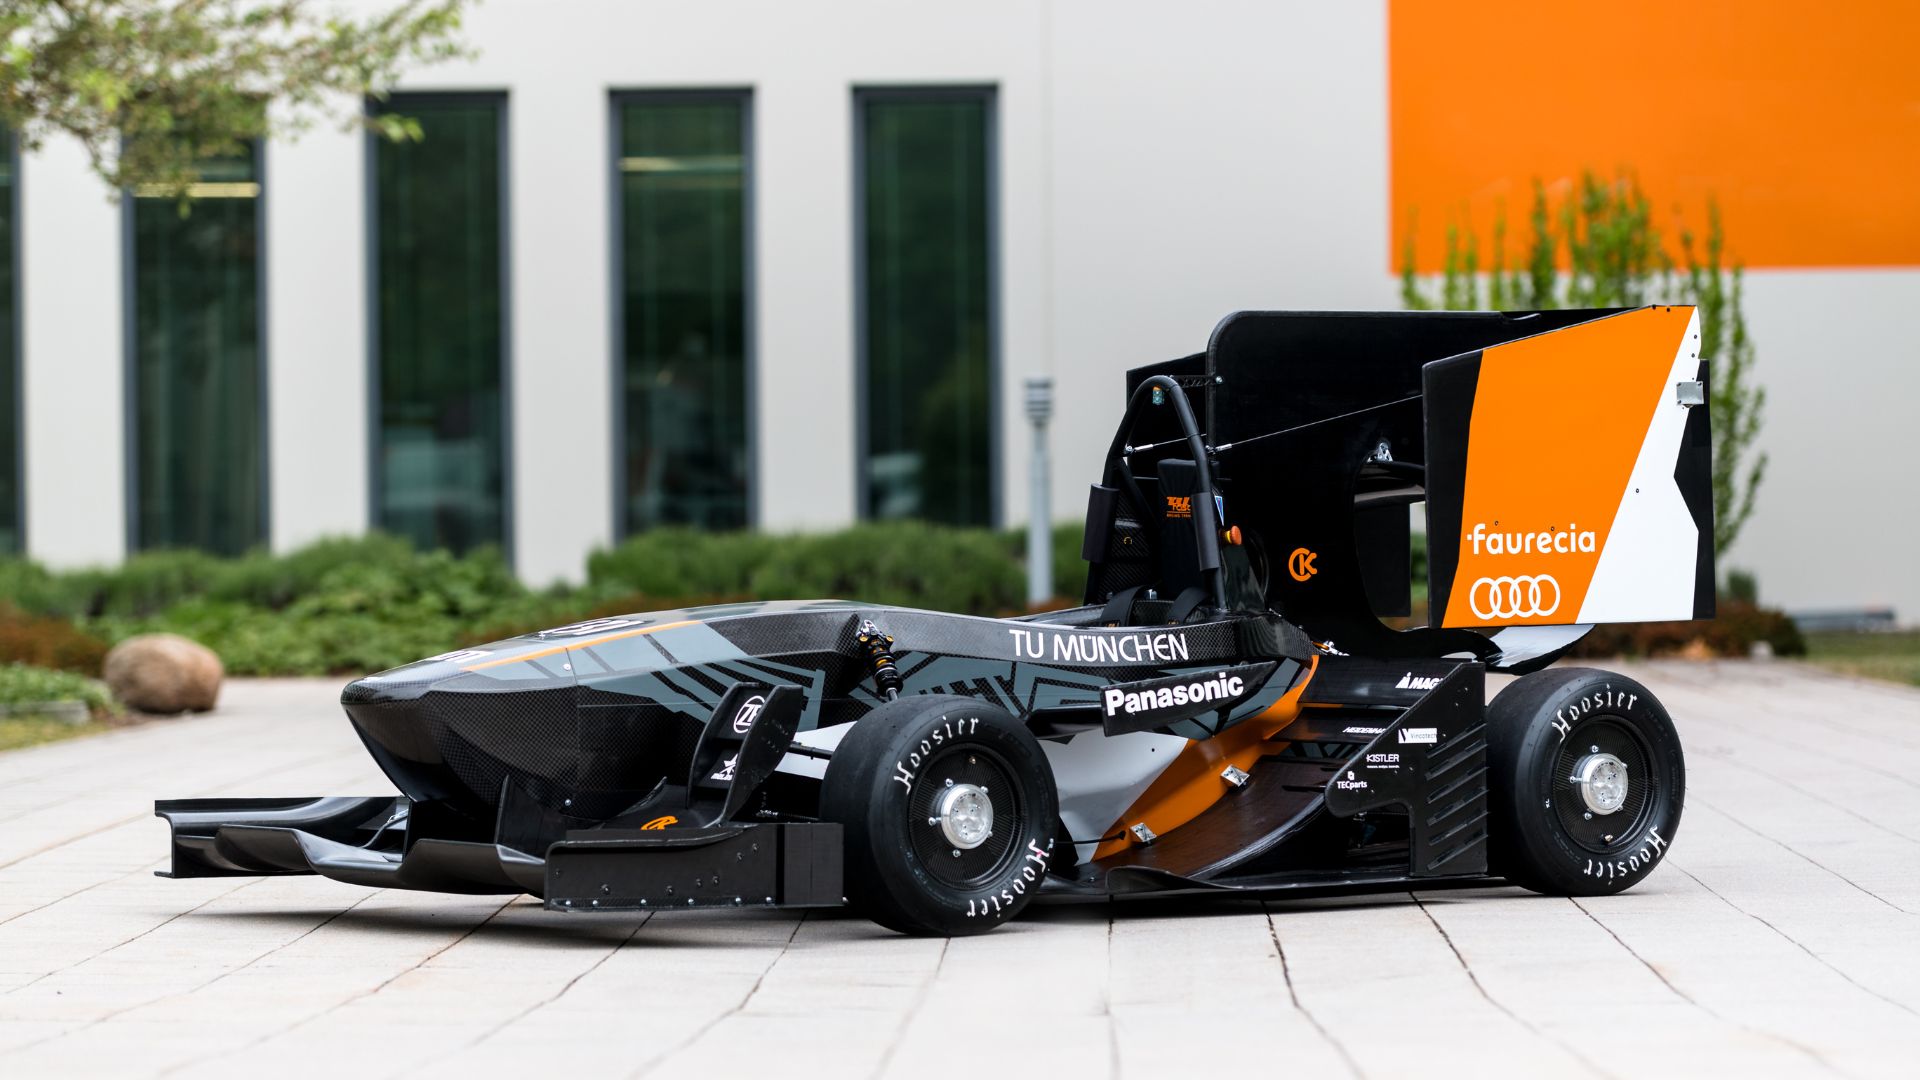
La competición dio la bienvenida a la categoría eléctrica hace unos años y el TUfast compite con su coche eléctrico llamado «eb018», que incorpora el Ellipse2-N, un sistema de navegación inercial en miniatura de SBG Systems.
Dinámica del vehículo
El INS/GNSS Ellipse-N se ha instalado en el eb018. La velocidad de la IMU y del GPS son las fuentes principales del filtro que el equipo utilizó para estimar el estado del vehículo (velocidad, ángulo de deriva, aceleraciones en X e Y, y velocidad de guiñada).
A continuación, este estado se comparó con un estado deseado para generar el comando de cada motor. Por lo tanto, el Ellipse2-N fue un factor muy decisivo en el exitoso coche de 2018 de TUfast (1.ª posición en autocross en el Reino Unido, Alemania y España; 1.ª posición general en Australia).
Análisis de neumáticos
Las posiciones del GPS se utilizaron ampliamente para el análisis. El equipo generó numerosos mapas para comprender de forma más intuitiva todos los fenómenos que influyen en el rendimiento de eb018. Un ejemplo muy ilustrativo es el mapa de trayectoria que se muestra a continuación. Este muestra un factor de corrección interno en nuestro filtro de Kalman.
Con él aprendemos que nuestro modelo de neumáticos sobreestima las fuerzas longitudinales de los neumáticos (azul/verde en rectas) y realiza una estimación bastante buena de las fuerzas laterales (naranja/amarillo en curvas).
Uso del Ellipse-N en el coche de 2019
Fue genial trabajar con el Ellipse y su software, además de ser fácil de configurar. La documentación contiene todo lo que necesitábamos para empezar y desarrollar la interfaz con nuestro sistema.
Los datos proporcionados por el Ellipse son precisos y han mostrado en algún momento menos de 10 cm de error en trayectos de más de 1 km. Estamos muy satisfechos con este producto, explica Alexandre Kopp, responsable de dinámica vehicular en el equipo TUfast.
En el eb019, explotaremos aún más el potencial del Ellipse2-N. Utilizaremos 2 filtros de Kalman; uno para el estado principal (como en el eb018); y un segundo para filtrar los sensores y los datos introducidos en el modelo físico del filtro principal.

El filtro principal también se mejorará con una estimación de posición y rumbo. El Ellipse2-N sigue siendo, por tanto, el sensor más importante de nuestro coche para la estimación de estado. Su filtro de Kalman integrado será especialmente útil en el eb019 con estimaciones precisas de los ángulos de alabeo (roll), cabeceo (pitch) y guiñada (yaw).
Estos tres son necesarios para los cálculos de las fuerzas aerodinámicas.
Ellipse-N
Ellipse-N es un Sistema de Navegación Inercial (INS) RTK compacto y de alto rendimiento con un receptor GNSS integrado de doble banda y cuatro constelaciones. Proporciona alabeo, cabeceo, rumbo y oleaje vertical, así como una posición GNSS centimétrica.
El sensor Ellipse-N es ideal para entornos dinámicos y condiciones GNSS adversas, pero también puede operar en aplicaciones de menor dinamismo con rumbo magnético.

Solicite un presupuesto para Ellipse-N
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
¿Cuál es la diferencia entre AHRS e INS?
La diferencia principal entre un sistema de referencia de actitud y rumbo (AHRS) y un sistema de navegación inercial (INS) radica en su funcionalidad y en el alcance de los datos que proporcionan.
El AHRS proporciona información de orientación, específicamente la actitud (cabeceo y alabeo) y el rumbo de un vehículo o dispositivo. Normalmente utiliza una combinación de sensores, incluidos giróscopos, acelerómetros y magnetómetros, para calcular y estabilizar la orientación. El AHRS emite la posición angular en tres ejes (cabeceo, alabeo y rumbo), lo que permite a un sistema comprender su orientación en el espacio. A menudo se utiliza en aviación, UAV, robótica y sistemas marinos para proporcionar datos precisos de actitud y rumbo, lo que resulta fundamental para el control y la estabilización del vehículo.
Un INS no solo proporciona datos de orientación (como un AHRS), sino que también rastrea la posición, la velocidad y la aceleración de un vehículo a lo largo del tiempo. Utiliza sensores inerciales para estimar el movimiento en un espacio tridimensional sin depender de referencias externas como el GNSS. Combina los sensores que se encuentran en el AHRS (giróscopos, acelerómetros), pero también puede incluir algoritmos más avanzados para el seguimiento de la posición y la velocidad, integrándose a menudo con datos externos como el GNSS para mejorar la precisión.
En resumen, el AHRS se centra en la orientación (actitud y rumbo), mientras que el INS proporciona un conjunto completo de datos de navegación, que incluye posición, velocidad y orientación.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Acepta el INS entradas de sensores de asistencia externos?
Los sistemas de navegación inercial de nuestra empresa aceptan entradas de sensores de ayuda externos, tales como sensores de datos de aire, magnetómetros, odómetros, DVL y otros.
Esta integración hace que el INS sea altamente versátil y fiable, especialmente en entornos donde el GNSS no está disponible.
Estos sensores externos mejoran el rendimiento general y la precisión del INS al proporcionar datos complementarios.
