Auto da corsa elettrica Formula Student
Il team TUfast ha equipaggiato la propria auto da corsa elettrica con l'INS/GNSS in formato ridotto Ellipse2-N per l'analisi della dinamica.
“L'Ellipse-N è stato un fattore determinante per il grande successo della nostra vettura nel 2018 (1° posto nell'autocross in Regno Unito, Germania e Spagna; 1° posto assoluto in Australia).” | Alexandre K., Vehicle Dynamics TU FAST Team
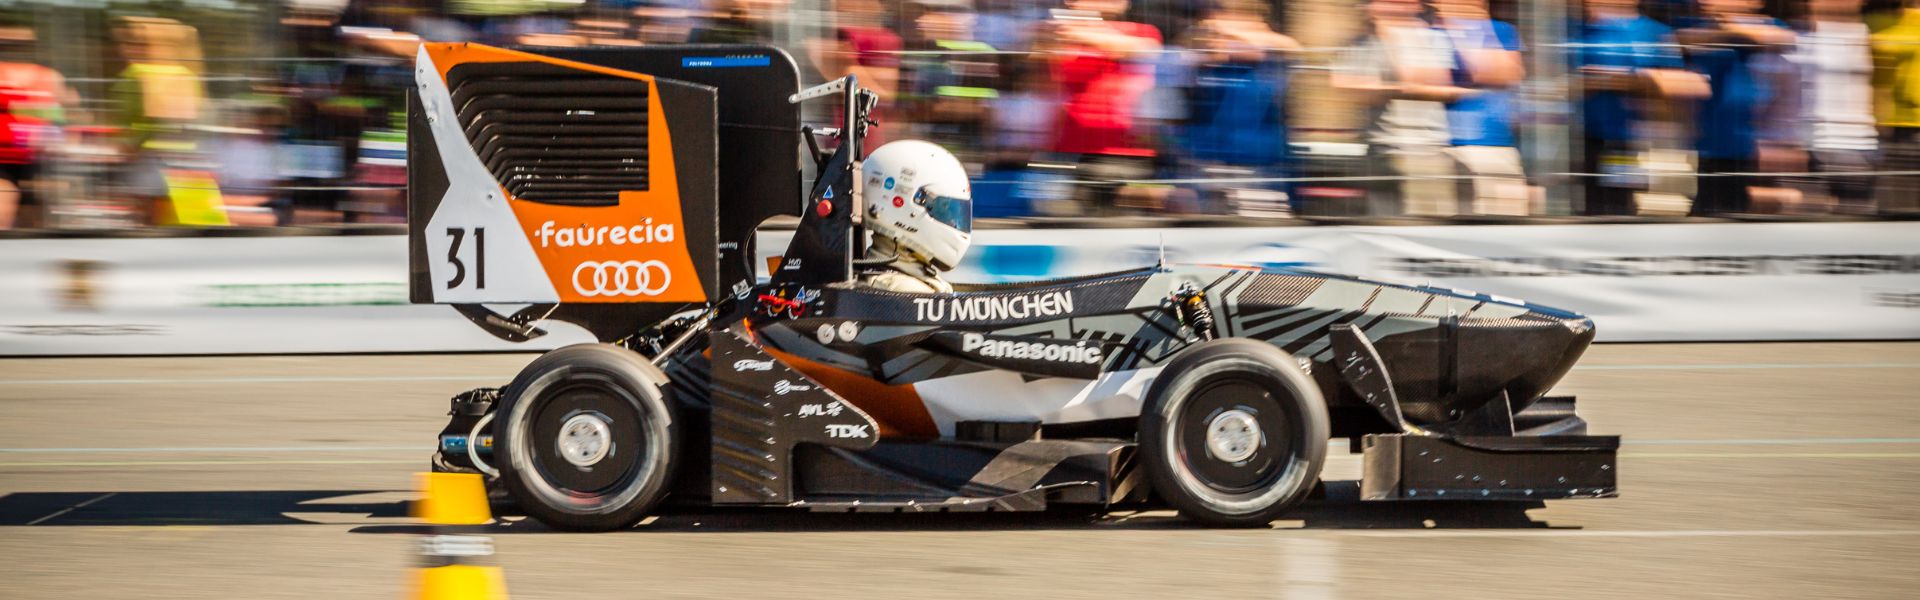
TUfast alla Formula Student Electric
La Formula SAE è stata fondata nel 1979 da alcuni professori negli Stati Uniti ed è arrivata in Europa nel 1999. Il progetto mira a consentire agli studenti di mettersi alla prova, testare le proprie capacità e imparare a lavorare in gruppo su un progetto di grande portata.
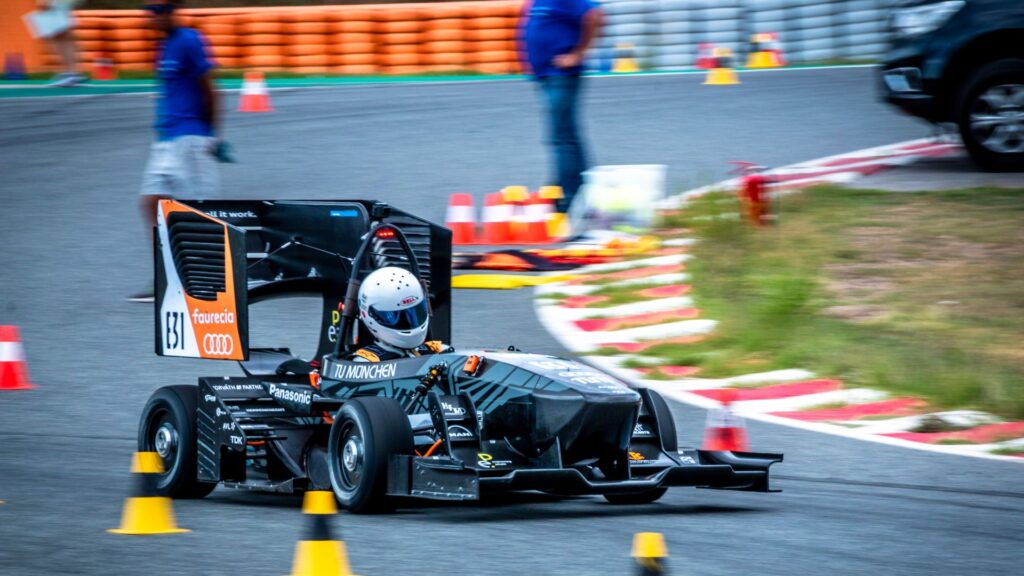
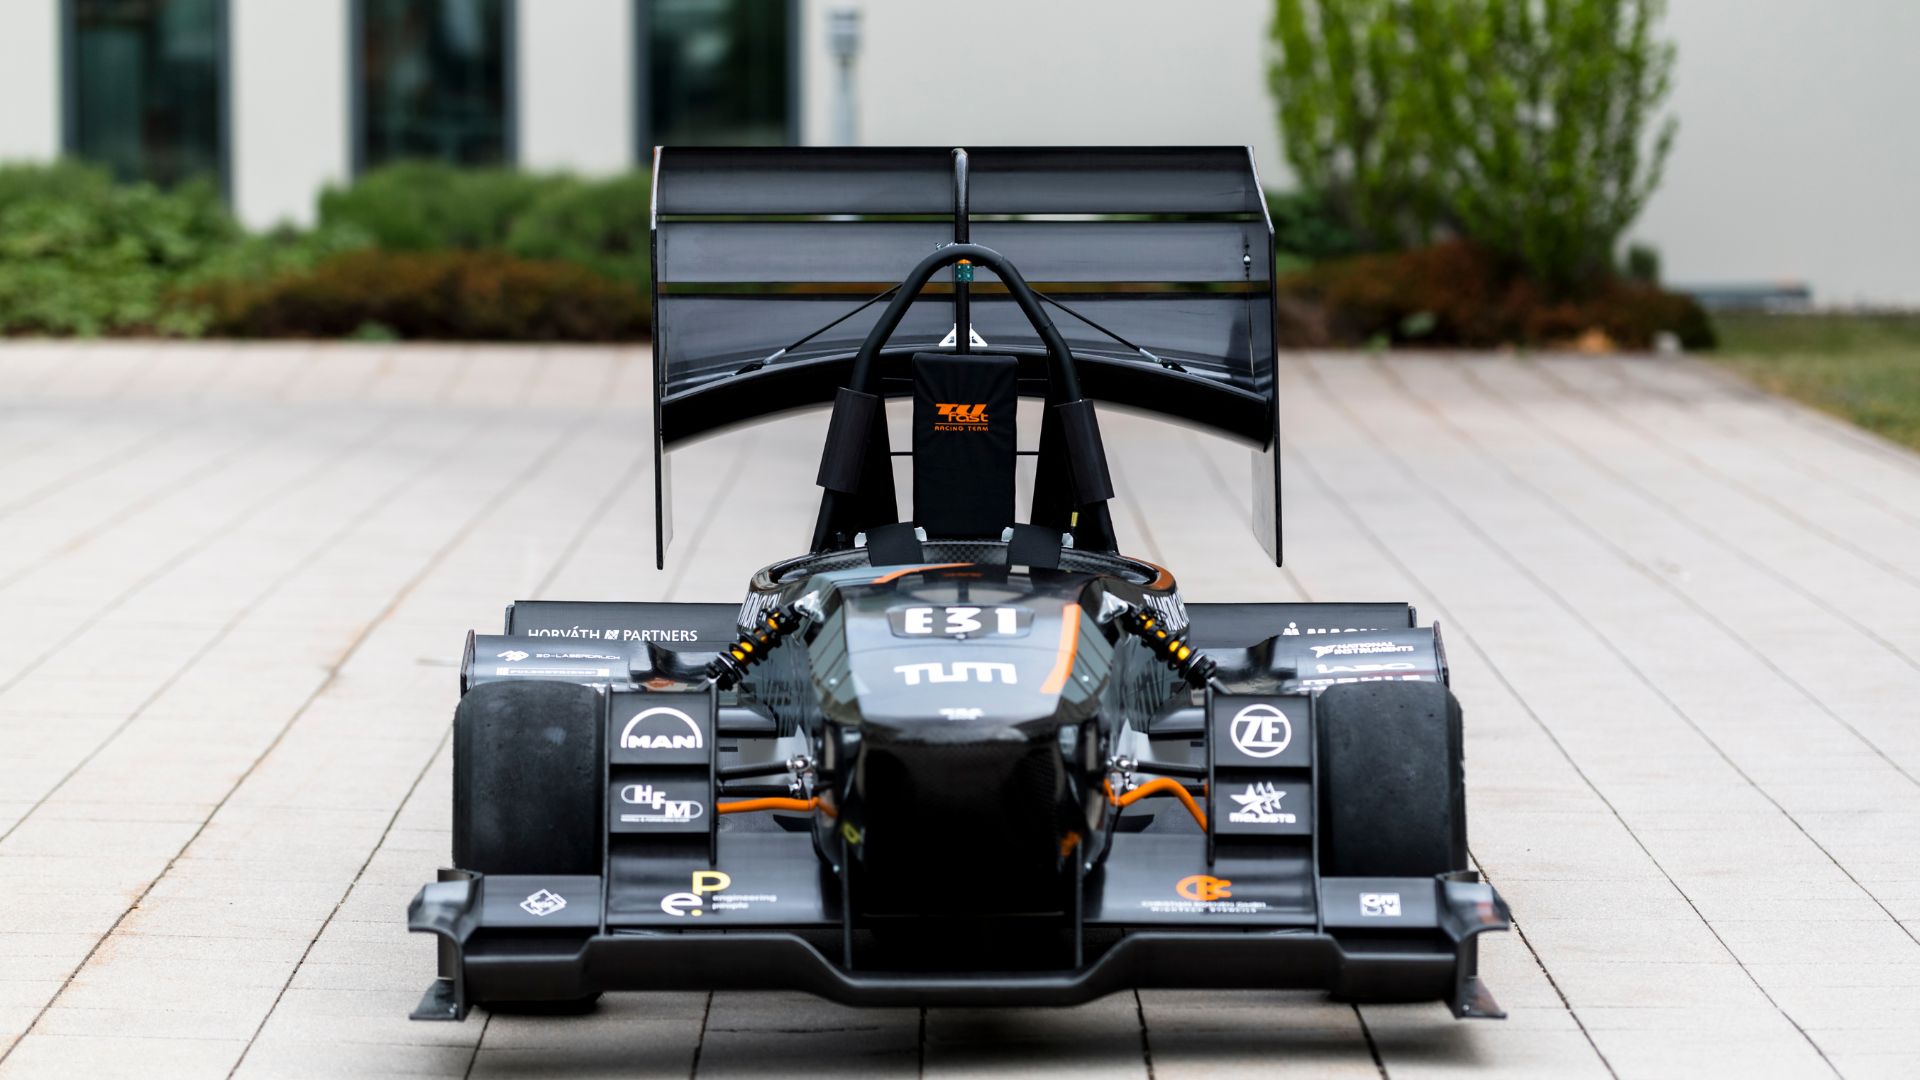
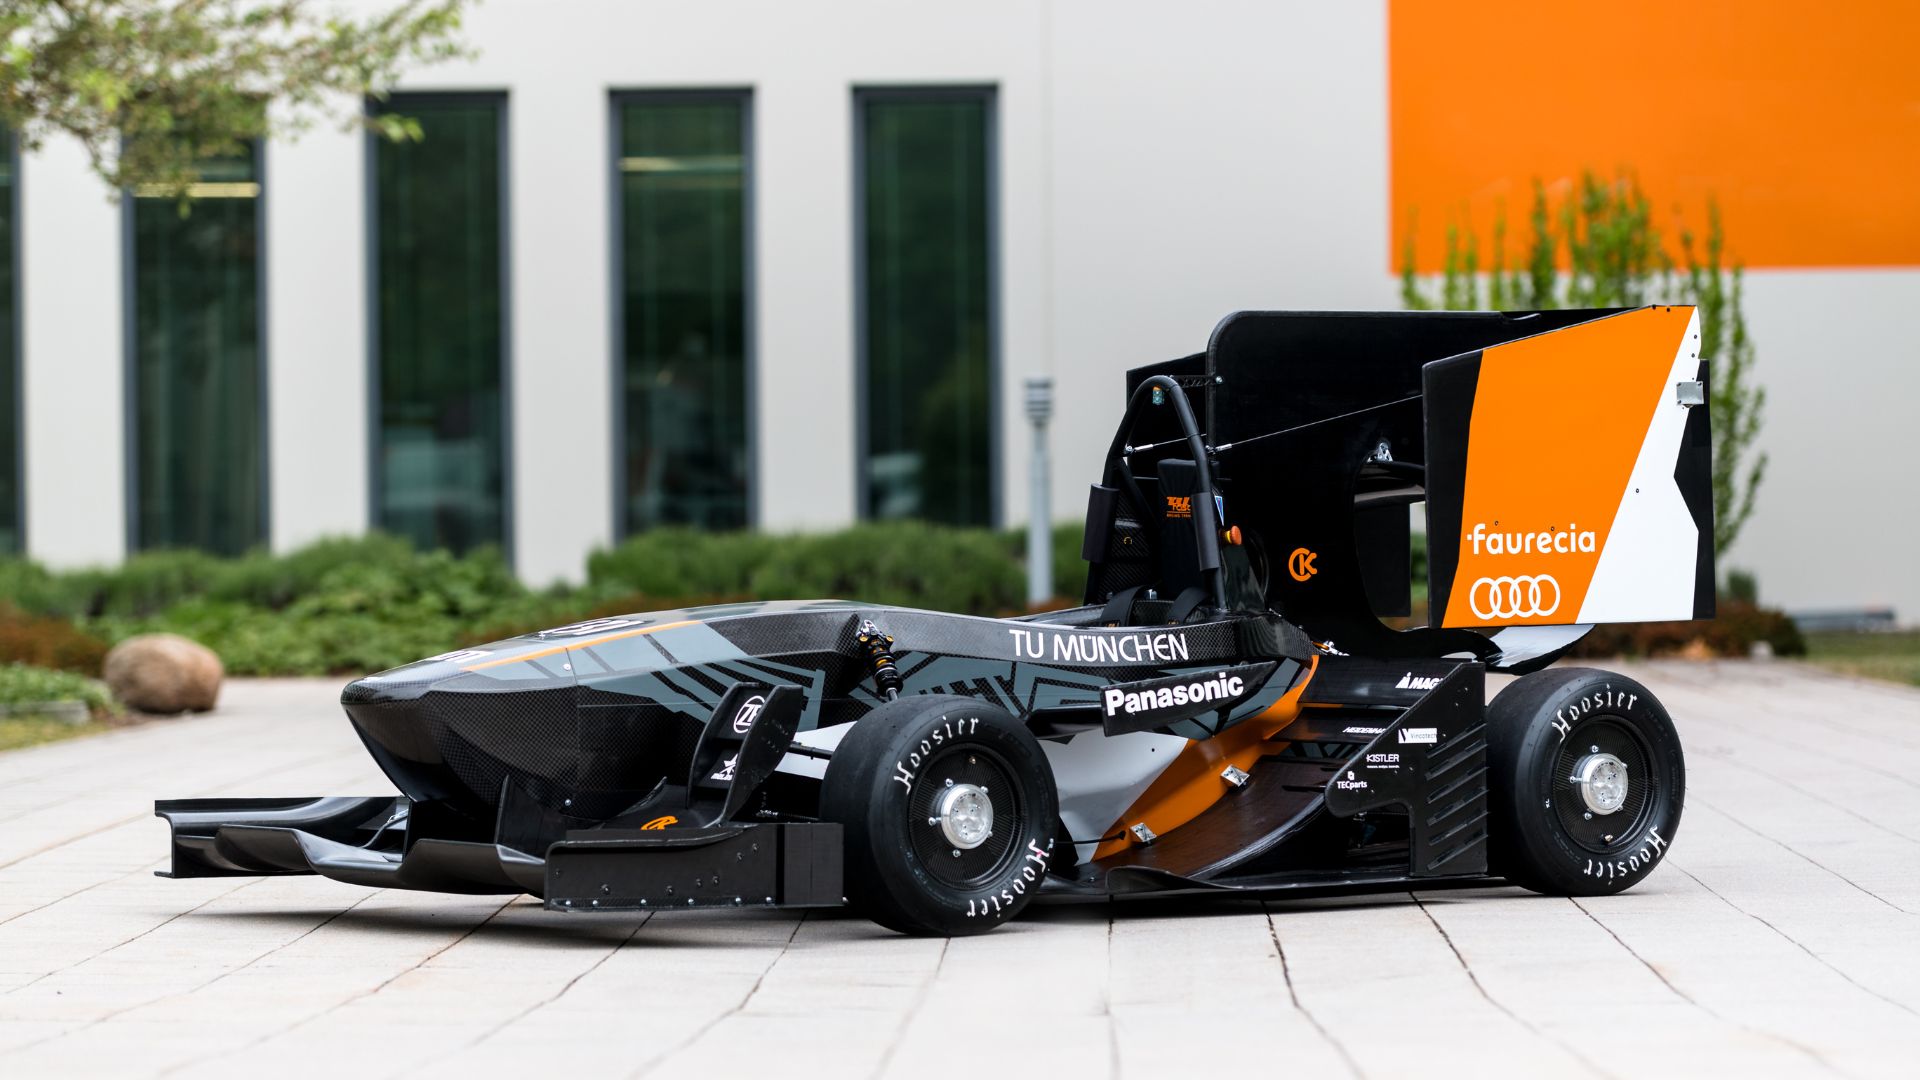
La competizione ha accolto la categoria Elettrica qualche anno fa e il team TUfast gareggia con la sua auto elettrica denominata “eb018”, che integra l'Ellipse2-N, un sistema di navigazione inerziale in miniatura di SBG Systems.
Dinamica dei veicoli
L'Ellipse-N INS/GNSS è stato installato sull'eb018. L'IMU e la velocità GPS sono le principali fonti del filtro che il team ha utilizzato per stimare lo stato del veicolo (Velocità, angolo di slittamento, accelerazioni X e Y e velocità di imbardata).
Questo stato è stato poi confrontato con uno stato desiderato per generare il comando di ciascun motore. L'Ellipse2-N è stato quindi un fattore molto decisivo nell'auto TUfast di grande successo del 2018 (1° posto nell'autocross nel Regno Unito, Germania e Spagna; 1° posto assoluto in Australia).
Analisi degli pneumatici
Le posizioni GPS sono state ampiamente utilizzate per l'analisi. Il team ha generato molte mappe per comprendere in modo più intuitivo tutti i fenomeni che influenzano le prestazioni di eb018. Un esempio molto esplicativo è la mappa delle tracce sottostante. Mostra un fattore di correzione interno nel nostro filtro di Kalman.
Da ciò apprendiamo che il nostro modello di pneumatico sovrastima le forze longitudinali (blu/verde nei rettilinei) e fornisce una stima piuttosto accurata delle forze laterali (arancione/giallo nelle curve).
Impiego di Ellipse-N nella vettura del 2019
È stato fantastico lavorare con l'Ellipse e il suo software, che si è dimostrato facile da configurare. La documentazione contiene tutto il necessario per iniziare e sviluppare l'interfaccia con il nostro sistema.
I dati forniti dall'Ellipse sono accurati e hanno mostrato in alcuni momenti un margine di errore inferiore a 10 cm su tragitti superiori a 1 km. Siamo molto soddisfatti di questo prodotto, spiega Alexandre Kopp, responsabile della dinamica del veicolo presso il team TUfast.
Sul modello eb019 sfrutteremo ancora di più il potenziale dell'Ellipse2-N. Utilizzeremo 2 filtri di Kalman: uno per lo stato principale (come sull'eb018) e un secondo per filtrare i sensori e i dati immessi nel modello fisico del filtro principale.

Il filtro principale verrà inoltre migliorato con una stima della posizione e dell'orientamento. L'Ellipse2-N si conferma quindi il sensore più importante della nostra vettura per la stima dello stato. Il suo filtro di Kalman integrato sarà particolarmente utile sul modello eb019 grazie a stime accurate degli angoli di rollio, beccheggio e imbardata.
Questi tre parametri sono indispensabili per il calcolo delle forze aerodinamiche.
Ellipse-N
Ellipse-N è un sistema di navigazione inerziale (INS) RTK compatto e ad alte prestazioni, dotato di un ricevitore GNSS integrato a doppia banda e quattro costellazioni. Fornisce rollio, beccheggio, imbardata e heave, oltre a una posizione GNSS centimetrica.
Il sensore Ellipse-N è particolarmente indicato per ambienti dinamici e condizioni GNSS difficili, ma può anche operare in applicazioni a dinamica inferiore utilizzando un'imbardata magnetica.

Richiedi un preventivo per Ellipse-N
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
Qual è la differenza tra AHRS e INS?
La principale differenza tra un Attitude and Heading Reference System (AHRS) e un Inertial Navigation System (INS) risiede nella loro funzionalità e nella portata dei dati che forniscono.
L'AHRS fornisce informazioni sull'orientamento, in particolare l'assetto (beccheggio, rollio) e la rotta (imbardata) di un veicolo o dispositivo. In genere utilizza una combinazione di sensori, tra cui giroscopi, accelerometri e magnetometri, per calcolare e stabilizzare l'orientamento. L'AHRS emette la posizione angolare su tre assi (beccheggio, rollio e imbardata), consentendo a un sistema di comprendere il proprio orientamento nello spazio. Viene spesso utilizzato in aviazione, UAV, robotica e sistemi marini per fornire dati accurati su assetto e rotta, fondamentali per il controllo e la stabilizzazione del veicolo.
Un INS non solo fornisce dati di orientamento (come un AHRS), ma traccia anche la posizione, la velocità e l'accelerazione di un veicolo nel tempo. Utilizza sensori inerziali per stimare il movimento nello spazio tridimensionale senza fare affidamento su riferimenti esterni come il GNSS. Combina i sensori presenti nell'AHRS (giroscopi, accelerometri) ma può anche includere algoritmi più avanzati per il tracciamento della posizione e della velocità, integrandosi spesso con dati esterni come il GNSS per una maggiore precisione.
In sintesi, l'AHRS si concentra sull'orientamento (assetto e prua), mentre l'INS fornisce una suite completa di dati di navigazione, inclusi posizione, velocità e orientamento.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
INS , accetta segnali provenienti da sensori ausiliari esterni?
I sistemi di navigazione inerziale della nostra azienda accettano input da sensori di ausilio esterni, come sensori di dati atmosferici, magnetometri, odometri, DVL e altri.
Questa integrazione rende l'INS estremamente versatile e affidabile, soprattutto in ambienti in cui il segnale GNSS non è disponibile.
Questi sensori esterni migliorano le prestazioni complessive e la precisione dell’ INS , fornendo dati complementari.
