大学生电动方程式赛车
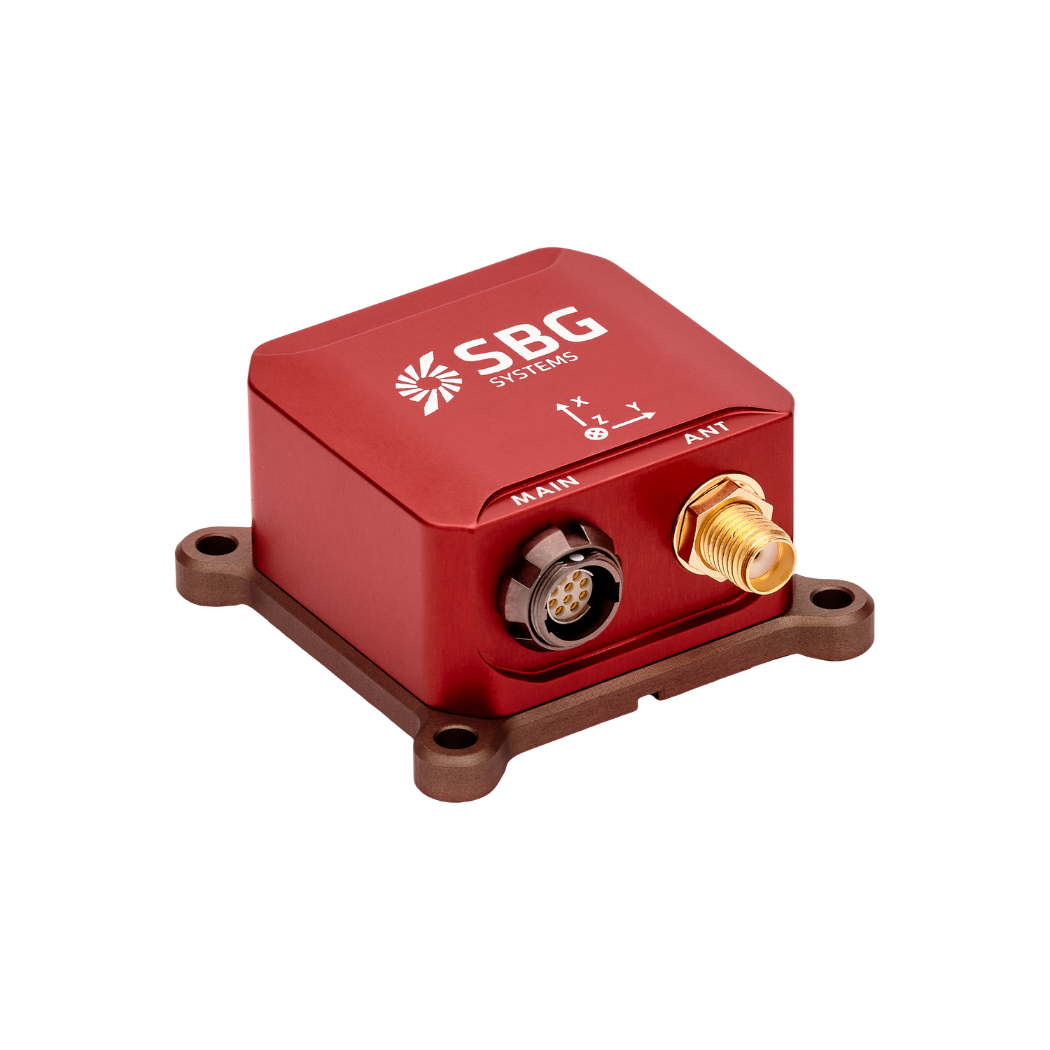
TUfast 车队为其电动赛车配备了 Ellipse2-N 微型 INS/GNSS 以进行动态分析。
“Ellipse-N 是我们 2018 年赛车获得巨大成功(在英国、德国和西班牙的场地障碍赛中获得第一名;在澳大利亚获得总第一名)的非常关键的决定性因素。”| Alexandre K.,TU FAST 车队车辆动力学
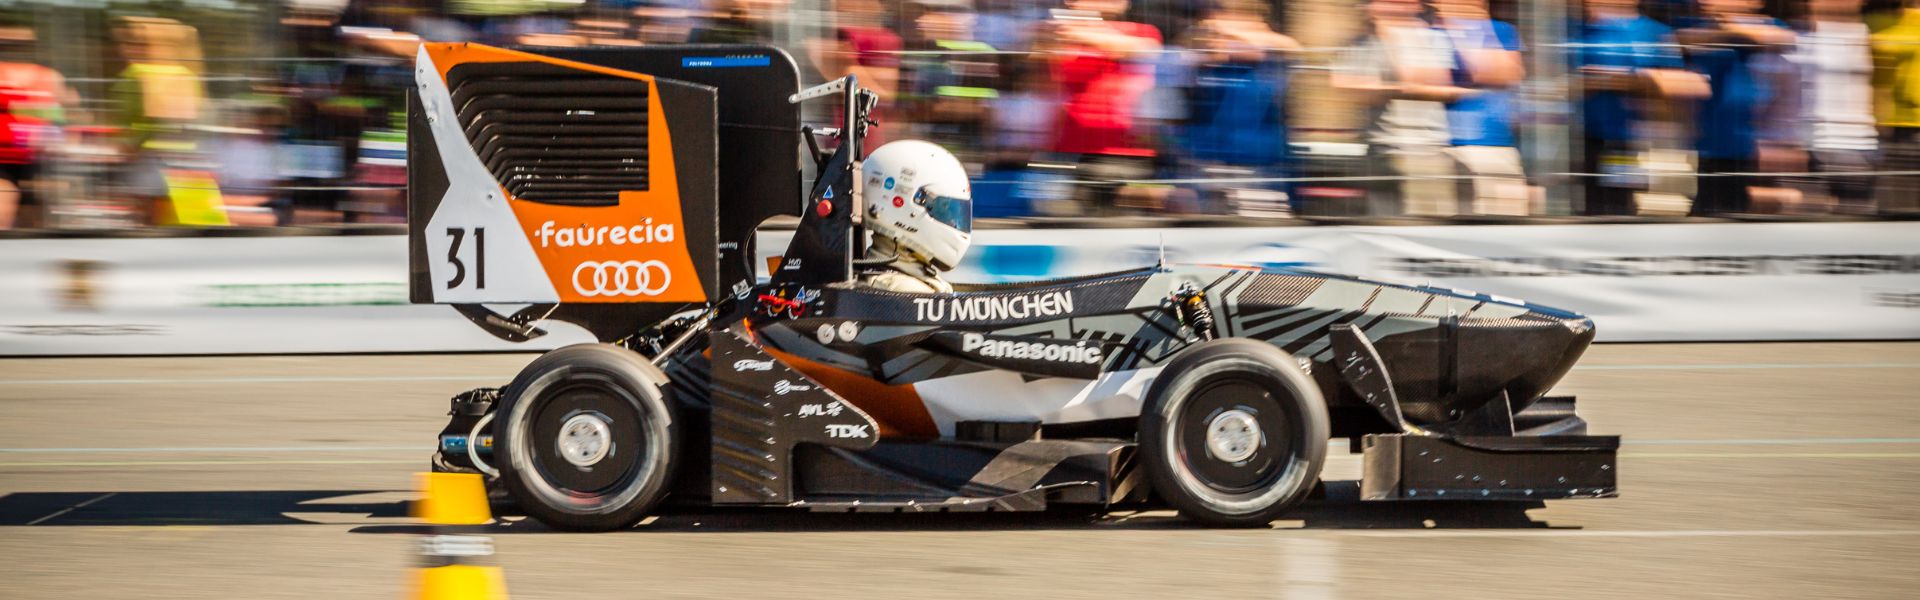
Formula Student Electric 的 TUfast
美国大学生方程式汽车大赛 (Formula SAE) 于 1979 年由美国教授创立,并于 1999 年传入欧洲。该项目旨在让学生挑战自我、测试自己的能力,并学习如何在团队中完成一个大型项目。
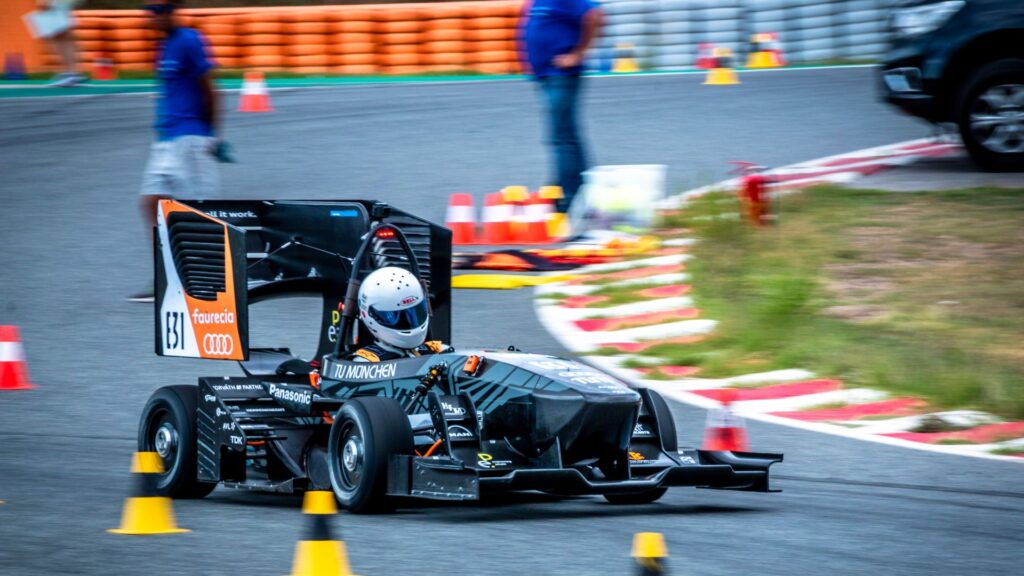
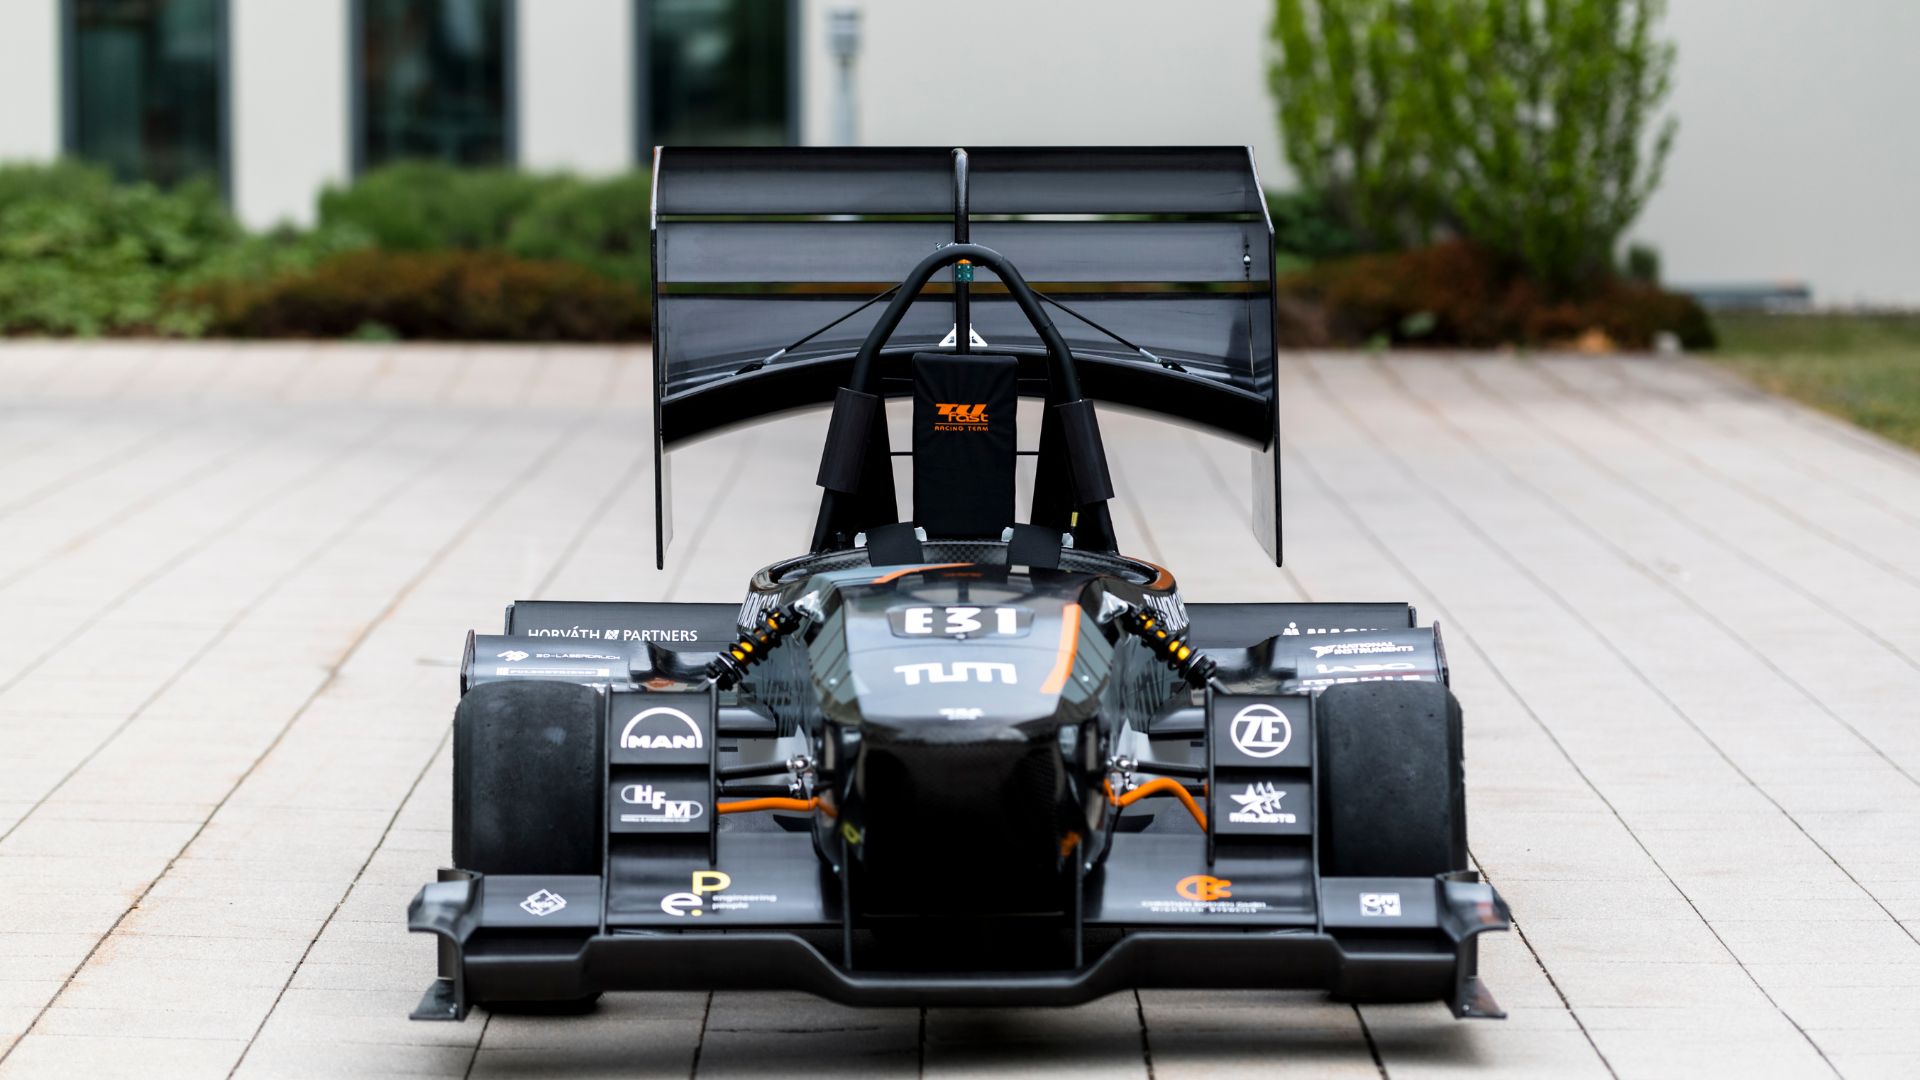
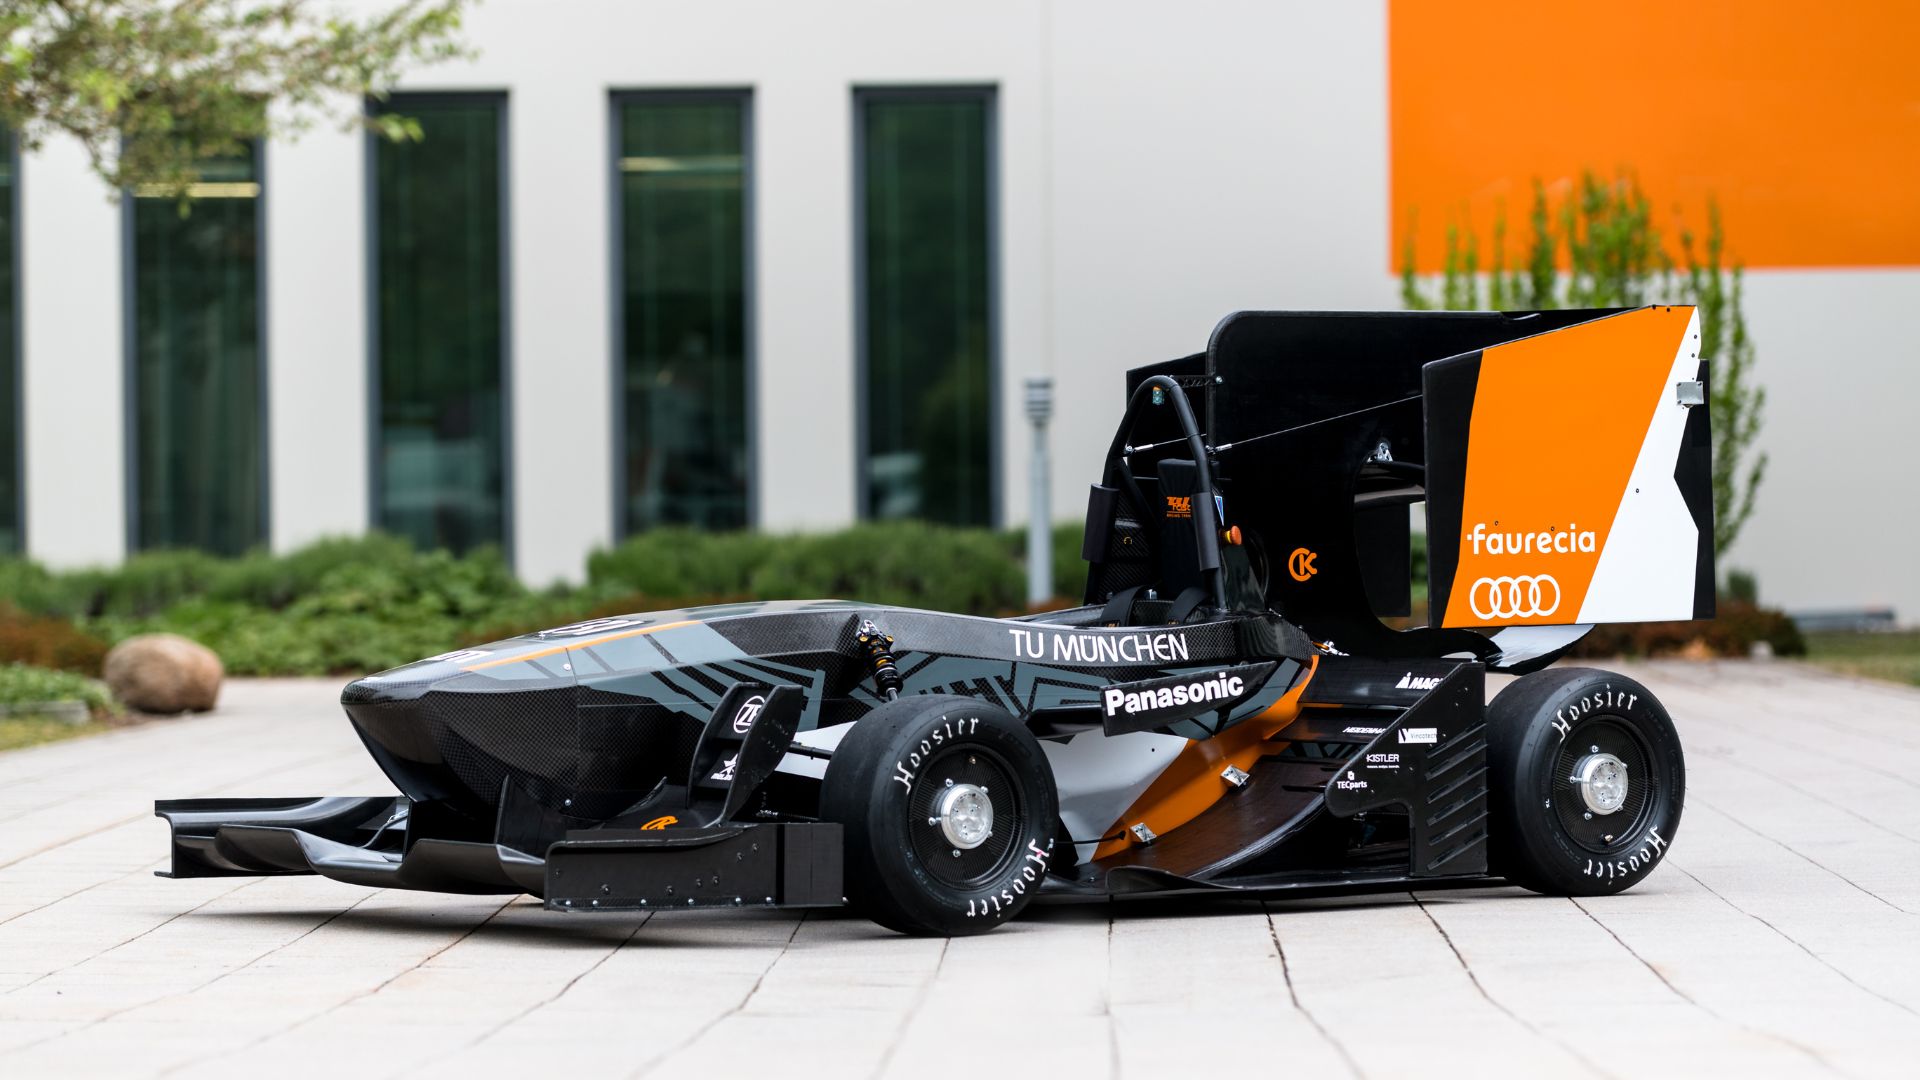
几年前,该赛事迎来了电动方程式类别,TUfast 参赛的电动赛车名为“eb018”,其内置了来自 SBG Systems 的微型惯性导航系统 Ellipse2-N。
车辆动力学
Ellipse-N INS/GNSS 已安装在 eb018 上。IMU 和 GPS 速度是车队用于估算车辆状态(速度、侧偏角、X 和 Y 加速度以及横摆角速度)的滤波器的主要来源。
然后将此状态与期望状态进行比较,以生成每个电机的指令。因此,Ellipse2-N 是 TUfast 2018 年赛车取得巨大成功(在英国、德国和西班牙的场地障碍赛中获得第一名;在澳大利亚获得总第一名)的非常关键的决定性因素。
轮胎分析
GPS 位置被广泛用于分析。团队生成了许多地图,以更直观地了解影响 eb018 性能的所有现象。一个非常具有启发性的例子是下面的轨迹图。它显示了我们的卡尔曼滤波器中的内部校正因子。
我们由此得知,我们的轮胎模型高估了纵向轮胎力(直道上的蓝色/绿色部分),但对横向力(弯道上的橙色/黄色部分)的估计相当准确。
Ellipse-N 在 2019 年赛车上的应用
Ellipse 及其软件非常棒,易于上手且配置简单。文档包含了我们开始使用并开发与系统接口所需的一切内容。
Ellipse 提供的数据非常准确,在 1 公里以上的行程中,有时误差甚至不到 10 厘米。TUfast 团队车辆动力学负责人 Alexandre Kopp 解释说:“我们对这款产品非常满意。”
在 eb019 上,我们将进一步挖掘 Ellipse2-N 的潜力。我们将使用两个卡尔曼滤波器;一个用于主要状态(如 eb018 上);第二个用于过滤输入到主滤波器物理模型的传感器和数据。

主滤波器还将通过位置和航向估计进行改进。因此,Ellipse2-N 仍然是我们赛车状态估计最重要的传感器。其集成的卡尔曼滤波器将在 eb019 上发挥特殊作用,提供对横滚角、俯仰角和偏航角的精确估计。
这三个角度对于气动力计算是必不可少的。
Ellipse-N
Ellipse-N 是一款紧凑型高性能 RTK 惯性导航系统 (INS),集成双频、四星座 GNSS 接收机。它可提供横滚角、俯仰角、航向角、升沉以及厘米级的 GNSS 定位。
Ellipse-N 传感器非常适合动态环境和严苛的 GNSS 条件,但同样也能在配备磁航向的较低动态应用中运行。
获取 Ellipse-N 报价
您有疑问吗?
欢迎访问我们的常见问题解答 (FAQ) 专区!在这里,您可以找到关于我们展示的应用的最常见问题的答案。如果您找不到您要查找的内容,请随时直接与我们联系!
什么是 GNSS 与 GPS?
GNSS 代表全球导航卫星系统,GPS 代表 全球定位系统。这些术语经常互换使用,但它们在基于卫星的导航系统中指的是不同的概念。
GNSS 是所有卫星导航系统的统称,而 GPS 则特指美国的系统。GNSS 包含多个系统,提供更全面的全球覆盖,而 GPS 只是这些系统中的一个。
通过集成来自多个系统的数据,您可以通过 GNSS 获得更高的精度和可靠性,而仅使用 GPS 可能会受到卫星可用性和环境条件的限制。
AHRS 和 INS 之间有什么区别?
姿态航向参考系统 (AHRS) 与惯性导航系统(INS)之间的主要区别在于其功能以及它们所提供数据的范围。
AHRS 提供方向信息,具体为车辆或设备的姿态(俯仰角、横滚角)和航向(偏航角)。它通常结合使用陀螺仪、加速度计和磁力计等传感器来计算和稳定方向。AHRS 输出三个轴(俯仰、横滚和偏航)的角度位置,使系统能够了解其在空间中的方向。它广泛应用于航空、无人机、机器人和海洋系统中,以提供精确的姿态和航向数据,这对于车辆控制和稳定至关重要。
INS 不仅提供方向数据(如 AHRS),还跟踪车辆随时间推移的位置、速度和加速度。它使用惯性传感器来估计 3D 空间中的运动,而无需依赖 GNSS 等外部参考。它结合了 AHRS 中的传感器(陀螺仪、加速度计),但也可能包括更高级的位置和速度跟踪算法,通常与 GNSS 等外部数据集成以提高精度。
总而言之,AHRS 侧重于方向(姿态和航向),而 INS 提供全套导航数据,包括位置、速度和方向。
IMU 和 INS 之间有什么区别?
惯性测量单元 (IMU) 与惯性导航系统 (INS) 之间的区别在于它们的功能和复杂性。
IMU(惯性测量单元)提供有关车辆线性加速度和角速度的原始数据,这些数据由加速度计和陀螺仪测量。它提供横滚、俯仰、偏航和运动相关的信息,但不计算位置或导航数据。IMU 专门设计用于传输有关运动和方位的基本数据,以便进行外部处理以确定位置或速度。
另一方面,INS(惯性导航系统)将 IMU 数据与先进的算法相结合,随时间推移计算出车辆的位置、速度和方位。它结合了诸如用于传感器融合和集成的卡尔曼滤波等导航算法。INS 提供实时的导航数据,包括位置、速度和方位,而无需依赖 GNSS 等外部定位系统。
这种导航系统通常用于需要全面导航解决方案的应用,尤其是在没有 GNSS 信号的环境中,例如军用无人机、船舶和潜艇。
INS 是否接受来自外部辅助传感器的输入?
我们公司的惯性导航系统接受来自外部辅助传感器(如大气数据传感器、磁力计、里程计、DVL 等)的输入。
这种集成使 INS 具有高度的多功能性和可靠性,尤其是在无 GNSS 环境中。
这些外部传感器通过提供补充数据来增强 INS 的整体性能和精度。
