Carro de corrida elétrico da Formula Student
A equipe TUfast equipou seu carro de corrida elétrico com o INS/GNSS miniaturizado Ellipse2-N para análise de dinâmica.
“O Ellipse-N foi um fator decisivo para o enorme sucesso do nosso carro em 2018 (1º lugar no autocross no Reino Unido, Alemanha e Espanha; 1º lugar no geral na Austrália).” | Alexandre K., Dinâmica Veicular da Equipe TU FAST
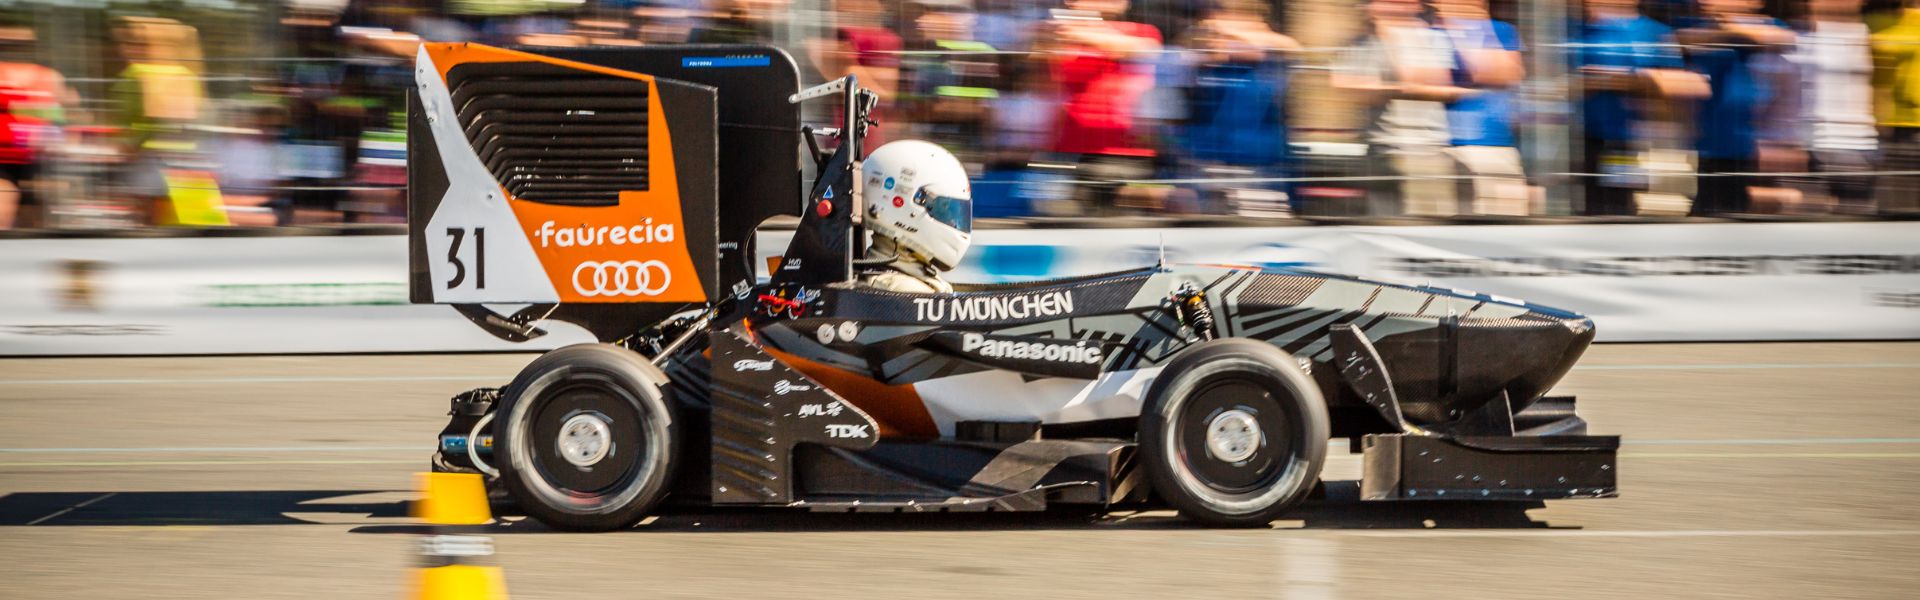
TUfast no Formula Student Electric
A Formula SAE foi fundada em 1979 por professores nos Estados Unidos e chegou à Europa em 1999. O projeto visa permitir que os estudantes desafiem a si mesmos, testem suas habilidades e aprendam a trabalhar em equipe em um grande projeto.
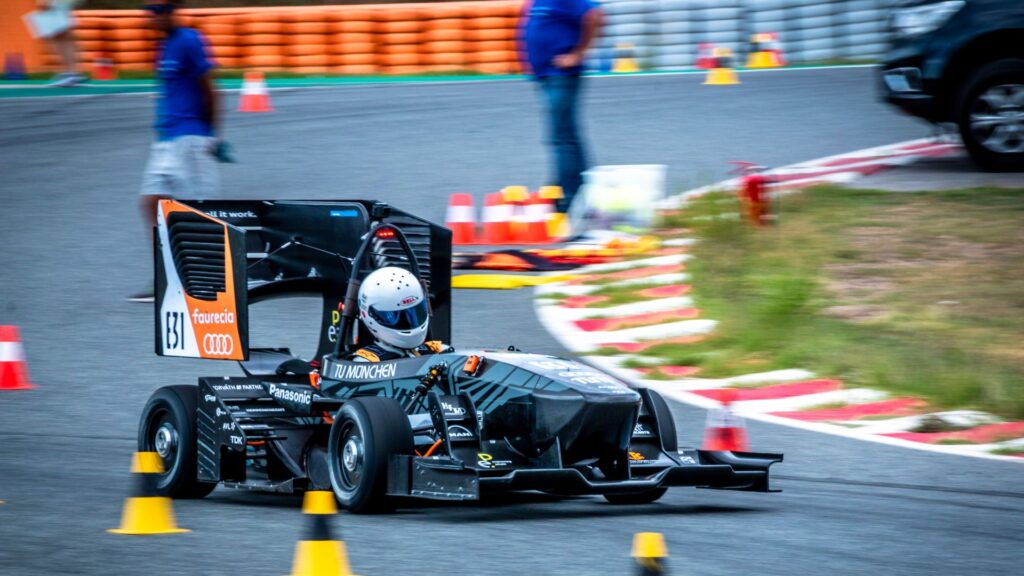
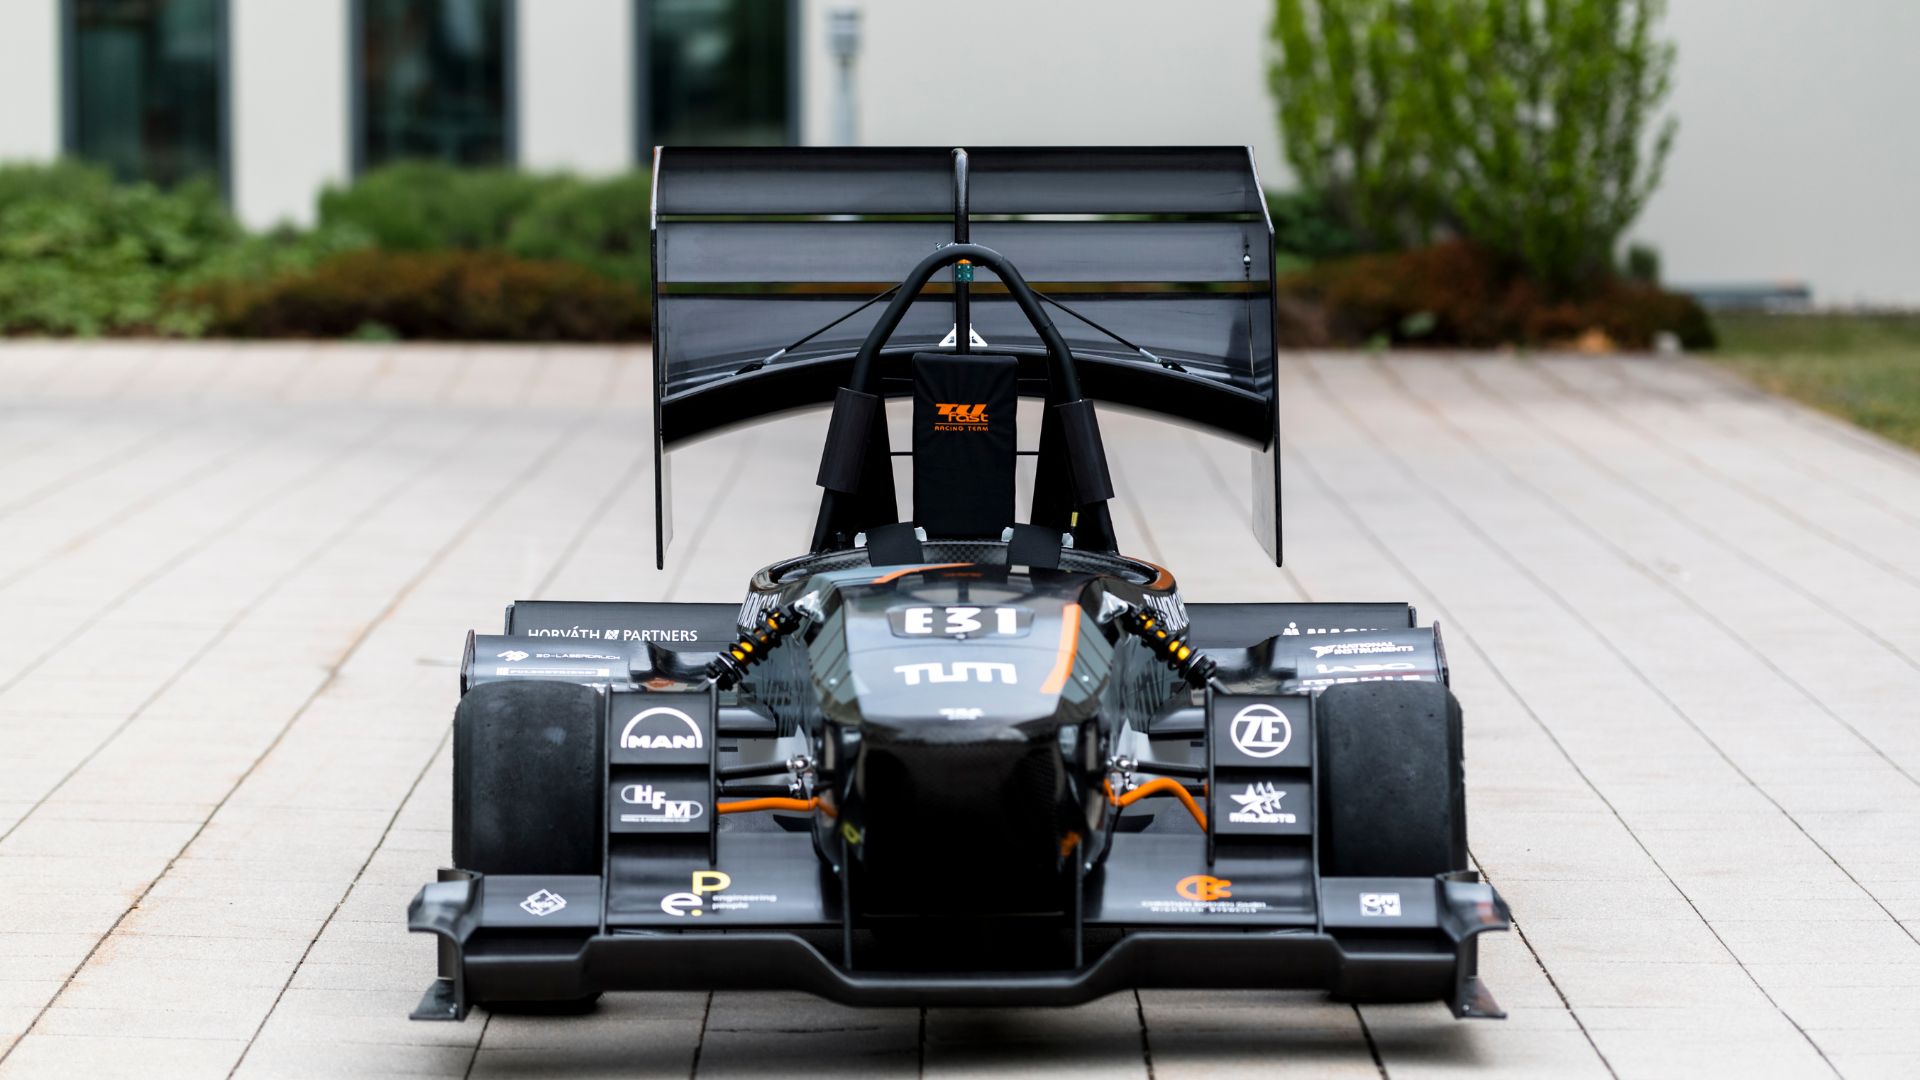
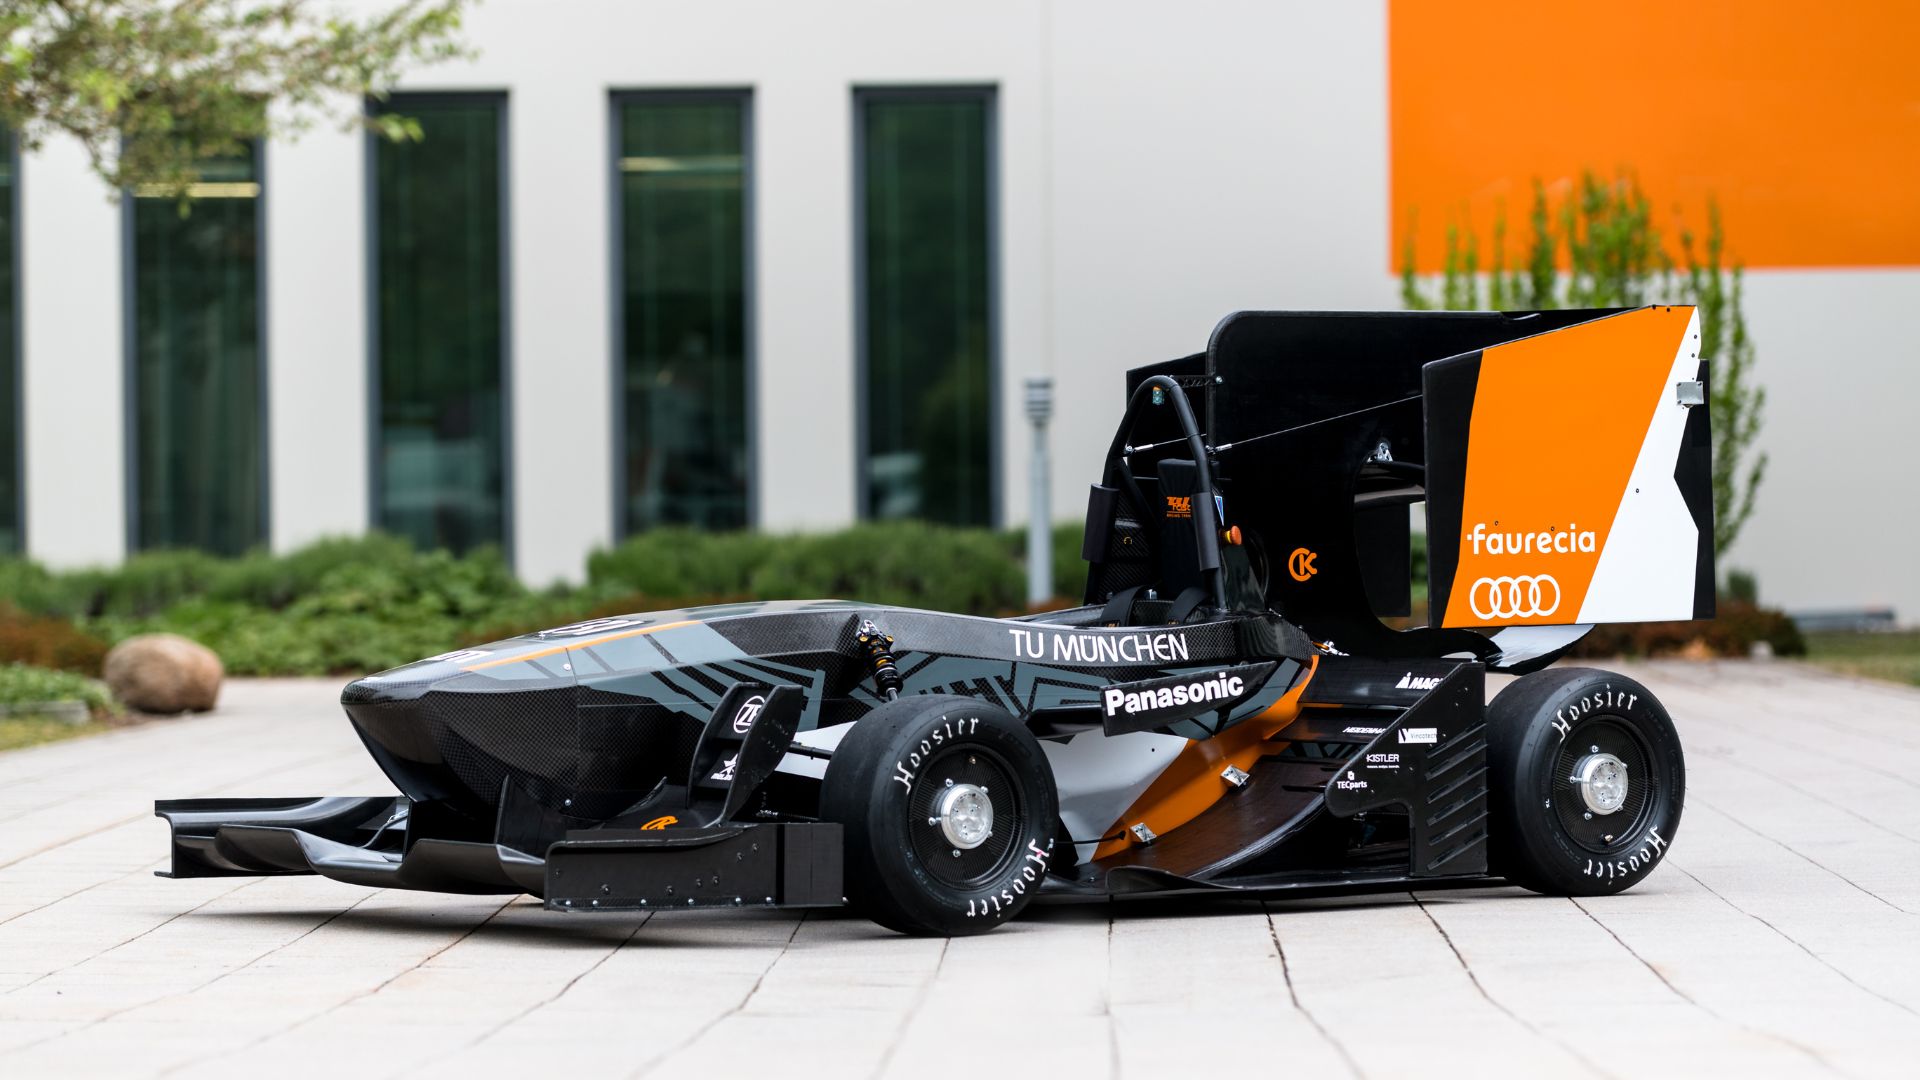
A competição incorporou a categoria elétrica há alguns anos e a TUfast compete com seu carro elétrico chamado “eb018”, que embarca o Ellipse2-N, um Sistema de Navegação Inercial miniaturizado da SBG Systems.
Dinâmica veicular
O INS/GNSS Ellipse-N foi instalado no eb018. A IMU e a velocidade do GPS são as principais fontes do filtro que a equipe utilizou para estimar o estado do veículo (Velocidade, Ângulo de derrapagem, acelerações X e Y e Taxa de Guinada).
Esse estado foi então comparado a um estado desejado para gerar o comando de cada motor. O Ellipse2-N foi, portanto, um fator muito decisivo no carro de 2018 da TUfast, altamente bem-sucedido (1º lugar no autocross no Reino Unido, Alemanha e Espanha; 1º lugar no geral na Austrália).
Análise de pneus
As posições do GPS foram amplamente utilizadas para análise. A equipe gerou muitos mapas para entender de forma mais intuitiva todos os fenômenos que influenciam o desempenho do eb018. Um exemplo muito esclarecedor é o mapa de pista abaixo. Ele mostra um fator de correção interno em nosso filtro de Kalman.
Aprendemos com ele que nosso modelo de pneu superestima as forças longitudinais do pneu (azul/verde em retas) e tem uma estimativa bastante boa das forças laterais (laranja/amarelo em curvas).
Uso do Ellipse-N no Carro de 2019
Foi excelente trabalhar com o Ellipse e seu software, que é de fácil configuração. A documentação contém tudo o que precisávamos para começar e desenvolver a interface com o nosso sistema.
Os dados fornecidos pelo Ellipse são precisos e mostraram, em alguns momentos, menos de 10 cm de erro em percursos superiores a 1 km. Estamos muito satisfeitos com este produto, explica Alexandre Kopp, responsável pela Dinâmica Veicular na TUfast Team.
No eb019, exploraremos ainda mais o potencial do Ellipse2-N. Usaremos 2 filtros de Kalman: um para o estado principal (assim como no eb018) e um segundo para filtrar os sensores e os dados alimentados no modelo físico do filtro principal.

O filtro principal também será aprimorado com uma estimativa de posição e rumo. Dessa forma, o Ellipse2-N continua sendo o sensor mais importante do nosso carro para a estimação de estado. Seu filtro de Kalman integrado será especialmente útil no eb019, com estimativas precisas dos ângulos de roll, pitch e yaw.
Esses três parâmetros são necessários para os cálculos das forças aerodinâmicas.
Ellipse-N
O Ellipse-N é um Sistema de Navegação Inercial (INS) RTK compacto e de alto desempenho, com um receptor GNSS integrado de banda dupla e quatro constelações. Ele fornece roll, pitch, heading e heave, além de posição GNSS centimétrica.
O sensor Ellipse-N é ideal para ambientes dinâmicos e condições severas de GNSS, mas também pode operar em aplicações de menor dinamismo com rumo magnético.

Solicitar um orçamento para o Ellipse-N
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
Qual é a diferença entre AHRS e INS?
A principal diferença entre um Sistema de Referência de Atitude e Proa (AHRS) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e no escopo dos dados que fornecem.
O AHRS fornece informações de orientação — especificamente, a atitude (pitch, roll) e o heading (yaw) de um veículo ou dispositivo. Ele normalmente usa uma combinação de sensores, incluindo giroscópios, acelerômetros e magnetômetros, para calcular e estabilizar a orientação. O AHRS emite a posição angular em três eixos (pitch, roll e yaw), permitindo que um sistema compreenda sua orientação no espaço. Ele é frequentemente usado na aviação, em UAVs, robótica e sistemas marítimos para fornecer dados precisos de atitude e heading, o que é fundamental para o controle e a estabilização de veículos.
Um INS não apenas fornece dados de orientação (como um AHRS), mas também rastreia a posição, a velocidade e a aceleração de um veículo ao longo do tempo. Ele utiliza sensores inerciais para estimar o movimento no espaço tridimensional sem depender de referências externas como o GNSS. Ele combina os sensores encontrados no AHRS (giroscópios, acelerômetros), mas também pode incluir algoritmos mais avançados para rastreamento de posição e velocidade, frequentemente integrando-se a dados externos como o GNSS para maior precisão.
Em resumo, o AHRS foca na orientação (atitude e heading), enquanto o INS fornece um conjunto completo de dados de navegação, incluindo posição, velocidade e orientação.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
O “ INS ” aceita entradas de sensores auxiliares externos?
Sistemas de Navegação Inercial da nossa empresa aceitam entradas de sensores de auxílio externos, tais como sensores de dados atmosféricos, magnetômetros, odômetros, DVL e outros.
Essa integração torna o INS altamente versátil e confiável, especialmente em ambientes sem sinal de GNSS.
Esses sensores externos melhoram o desempenho geral e a precisão do INS , fornecendo dados complementares.
