Електричний гоночний автомобіль «Formula Student»
Команда TUfast оснащує свій електричний гоночний болід мініатюрною INS/GNSS Ellipse2-N для аналізу динаміки.
«Ellipse-N стала дуже вирішальним фактором для нашого дуже успішного боліда 2018 року (1-е місце в автокросі у Великій Британії, Німеччині та Іспанії; 1-е місце в загальному заліку в Австралії)». | Александр К. (Alexandre K.), команда з динаміки транспортних засобів TU FAST
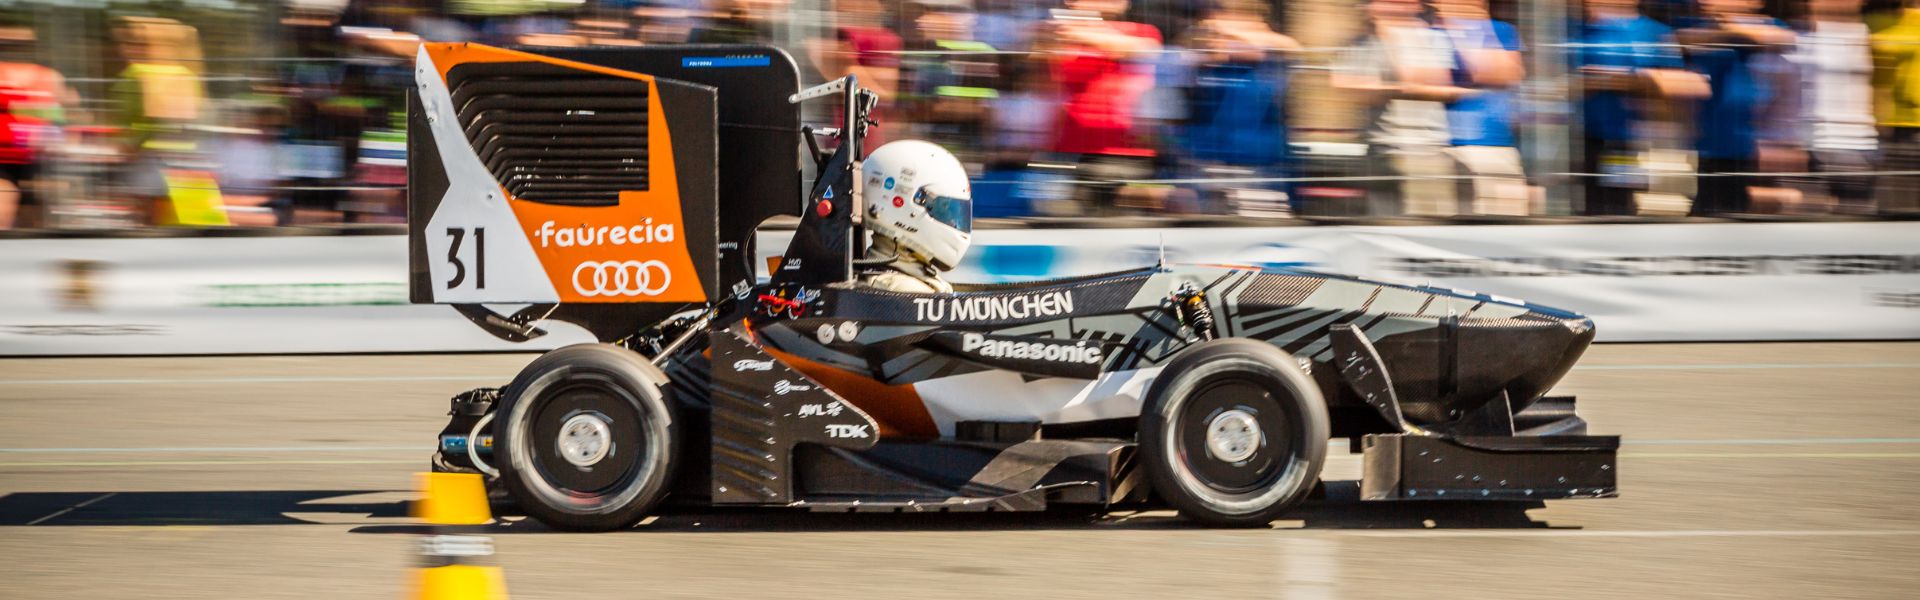
TUfast на змаганнях «Formula Student Electric»
Програма Formula SAE була заснована у 1979 році професорами у Сполучених Штатах, а до Європи вона прийшла у 1999 році. Мета цього проекту — дати студентам можливість випробувати себе, перевірити свої здібності та навчитися працювати над великим проектом у складі команди.
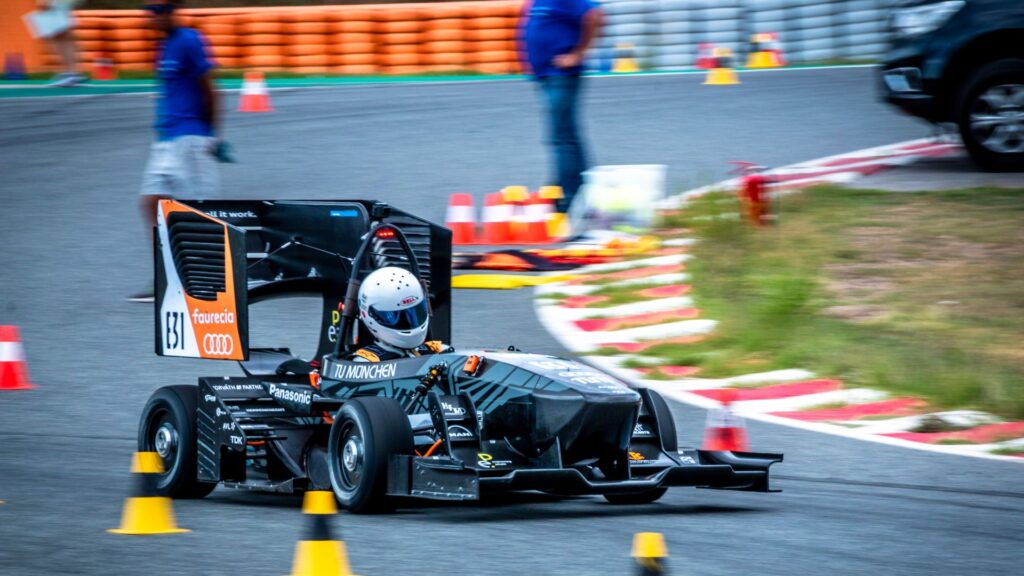
Кілька років тому на змаганнях з'явилася електрична категорія, і TUfast бере участь у них зі своїм електромобілем під назвою eb018, на якому встановлено Ellipse2-N — мініатюрну інерціальну навігаційну систему від SBG Systems.
Динаміка автомобіля
На борт eb018 було встановлено INS/GNSS Ellipse-N. Дані IMU та швидкість GPS є основними джерелами для фільтра, який команда використовувала для оцінки стану транспортного засобу (швидкість, кут ковзання, прискорення по осях X та Y, а також швидкість рискання).
Згодом цей стан порівнювався з бажаним станом для формування команди на кожен двигун. Таким чином, Ellipse2-N стала дуже вирішальним фактором у надзвичайно успішному виступі автомобіля команди TUfast у 2018 році (1-е місце в автокросі у Великій Британії, Німеччині та Іспанії; 1-е місце в загальному заліку в Австралії).
Аналіз шин
Позиції GPS широко використовувалися для аналізу. Команда створила багато карт, щоб інтуїтивно зрозуміти всі явища, що впливають на продуктивність eb018. Дуже показовим прикладом є карта треку нижче. Вона демонструє внутрішній коефіцієнт корекції в нашому фільтрі Калмана.
З цього ми дізнаємося, що наша модель шин завищує значення поздовжніх сил (синьо-зелені на прямих ділянках) і досить точно оцінює поперечні сили (помаранчево-жовті на поворотах).
Використання Ellipse-N у боліді 2019 року
З Ellipse та її програмним забезпеченням було приємно працювати, вони прості в налаштуванні. Документація містить усе необхідне для початку роботи та розробки інтерфейсу з нашою системою.
Дані, які надає Ellipse, є точними і в деякі моменти демонстрували похибку менше 10 см на поїздках від 1 км. Ми дуже задоволені цим продуктом, пояснює Александр Копп (Alexandre Kopp), відповідальний за динаміку транспортних засобів у команді TUfast.
На eb019 ми ще більше використаємо потенціал Ellipse2-N. Ми будемо використовувати 2 фільтри Калмана: один для основного стану (як на eb018); а другий — для фільтрації датчиків і даних, що надходять до фізичної моделі основного фільтра.

Основний фільтр також буде вдосконалено за рахунок оцінки положення та heading. Таким чином, Ellipse2-N залишається найважливішим датчиком нашого боліда для оцінки стану. Її вбудований фільтр Калмана буде особливо корисним на eb019 завдяки точним оцінкам кутів roll, pitch та yaw.
Ці три параметри необхідні для розрахунку аеродинамічних сил.
Ellipse-N
Ellipse-N — це компактна і високоефективна інерціальна навігаційна система (INS) з підтримкою RTK та інтегрованим двочастотним чотирисистемним приймачем GNSS. Вона забезпечує roll, pitch, heading і heave, а також сантиметрову точність позиціонування GNSS.
Датчик Ellipse-N найкраще підходить для динамічних середовищ і складних умов GNSS, але також може працювати в додатках з меншою динамікою за допомогою магнітного heading.

Запитати ціну на Ellipse-N
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
У чому різниця між AHRS та INS?
Головна відмінність між системою орієнтації та визначення курсу (AHRS) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та обсязі даних, які вони надають.
AHRS надає інформацію про орієнтацію — зокрема, про положення (pitch, roll) та heading (yaw) транспортного засобу чи пристрою. Зазвичай вона використовує комбінацію датчиків, зокрема гіроскопів, акселерометрів і магнітометрів, для обчислення та стабілізації орієнтації. AHRS виводить кутове положення за трьома осями (pitch, roll та yaw), дозволяючи системі розуміти своє положення в просторі. Вона часто використовується в авіації, на БПЛА, у робототехніці та морських системах для надання точних даних про орієнтацію та heading, що є критично важливим для керування та стабілізації транспортних засобів.
INS не лише надає дані про орієнтацію (як AHRS), але й відстежує положення, швидкість та прискорення транспортного засобу з часом. Вона використовує інерційні датчики для оцінки руху в тривимірному просторі без покладання на зовнішні джерела, такі як GNSS. Вона поєднує датчики, знайдені в AHRS (гіроскопи, акселерометри), але також може включати більш складні алгоритми для відстеження положення та швидкості, часто інтегруючись із зовнішніми даними, наприклад GNSS, для підвищення точності.
Підсумовуючи, AHRS фокусується на орієнтації (положення та heading), тоді як INS надає повний набір навігаційних даних, зокрема положення, швидкість та орієнтацію.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Чи підтримує « INS » вхідні дані від зовнішніх допоміжних датчиків?
Інерціальні навігаційні системи від нашої компанії приймають вхідні дані від зовнішніх допоміжних датчиків, таких як датчики повітряних даних, магнітометри, одометри, DVL та інші.
Ця інтеграція робить INS надзвичайно універсальною та надійною, особливо в GNSS-denied умовах.
Ці зовнішні датчики підвищують загальну продуктивність та точність системи « INS », надаючи додаткові дані.
