Formula Student: el papel crucial de la IMU/GNSS
Varios equipos de vehículos eléctricos y autónomos equiparon sus coches de competición con nuestra IMU/GNSS Ellipse durante la competición Formula Student.
El sensor Ellipse-D cumplió con todas nuestras necesidades y estamos muy satisfechos con él. El GNSS es muy estable y el filtro de Kalman también resulta satisfactorio. | Daniel K., equipo eléctrico AMZ Racing
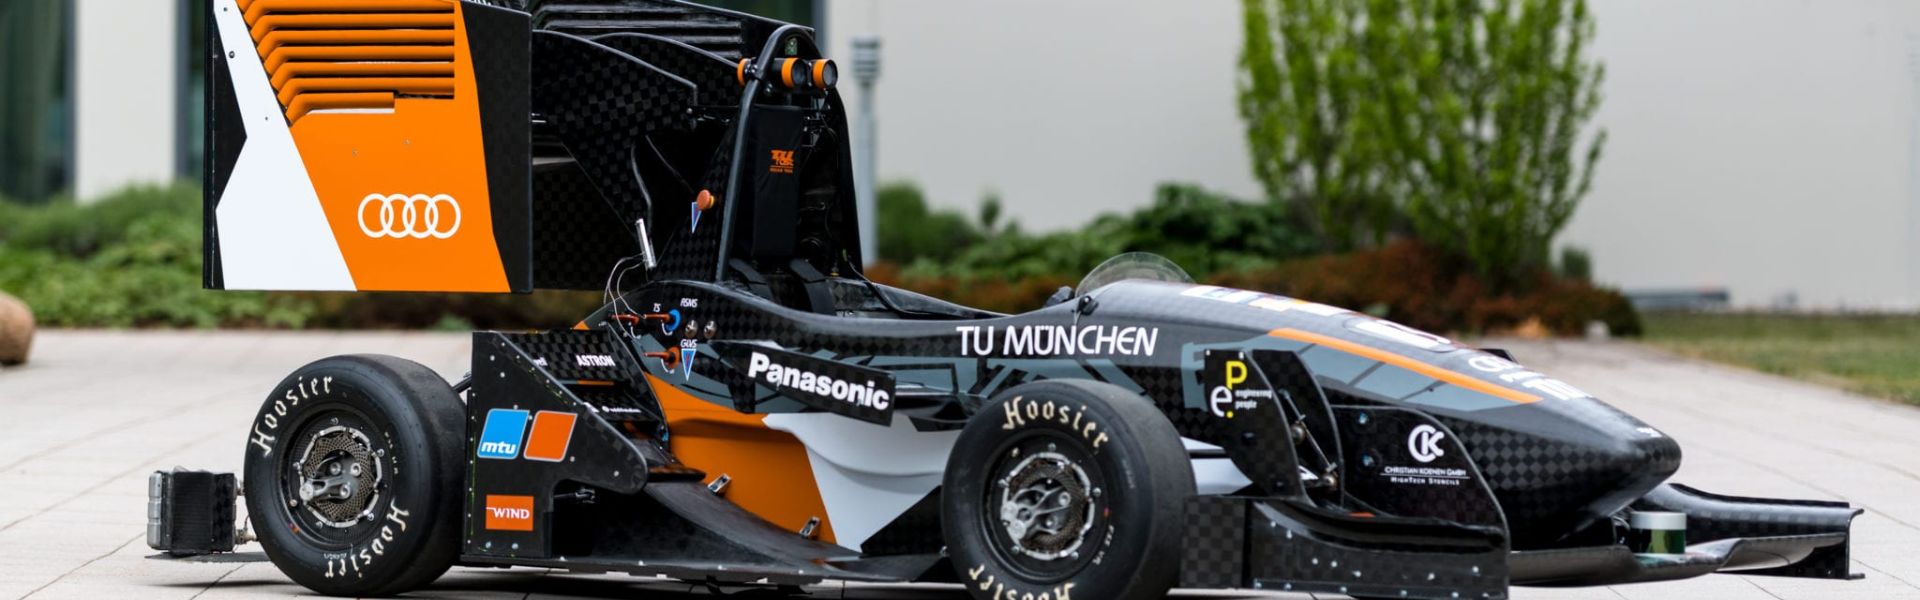
La Formula Student es una competición internacional de ingeniería educativa en la que equipos de estudiantes de todo el mundo diseñan, construyen y corren con sus propios coches de competición tipo fórmula. La competición incluye 3 categorías: coches eléctricos, autónomos y de combustión.
Los participantes de Formula Student no solo deben construir el coche de carreras más rápido, sino también destacar en las pruebas de resistencia, aceleración y skid pad (pista deslizante).
Como expertos en Sistemas de Navegación Inercial y socios de varios equipos, entrevistamos a varios equipos de ingenieros que utilizan nuestra Unidad de Medición Inercial (IMU) combinada con el Sistema Satelital de Navegación Global (GNSS) para comprender cuáles son los elementos clave del éxito.
La importancia de la IMU/GNSS para la dinámica precisa del vehículo
El IMU/GNSS proporciona información crucial sobre el estado del vehículo, como la posición, la velocidad, la velocidad de guiñada, el ángulo de deslizamiento, la aceleración y la orientación, a los coches de los equipos competidores, según D. Kiesewalter, de AMZ Racing:
“Necesitábamos un IMU por varias razones. Principalmente para determinar el estado de posición de nuestro coche. También necesitábamos un control dinámico eficiente y una determinación fiable y precisa de los ángulos de Euler (balanceo, cabeceo y rumbo).”
De esta manera, los ingenieros de coches eléctricos y de combustión pueden comprender qué mejorar comparando el estado real con el teórico.
criterios de dinámica del coche de Formula Student
Dominar la aceleración es primordial durante las carreras de Fórmula. Cuando el coche acelera demasiado, puede derrapar, lo que provoca el desgaste de los neumáticos. Para minimizar el desgaste de los neumáticos y aprovechar al máximo la potencia y el rendimiento del motor, la aceleración debe controlarse.
El seguimiento de la trayectoria del coche de carreras es esencial. Se realiza un análisis del circuito gracias a los datos de la IMU/GNSS, especialmente la posición, y ayuda a determinar si el coche está bien posicionado dentro del circuito o al girar.

No olvidemos que Formula Student es una competición. Uno de los objetivos de la prueba es ir más rápido en la pista que los demás equipos. Por lo tanto, gracias a la IMU/GNSS, la velocidad es un factor crucial que debe estudiarse. Sin embargo, es aún más importante en el caso de los coches de carreras eléctricos, ya que necesitan realizar un seguimiento de la energía consumida.
Coches de carreras sin conductor: aprovechando al máximo el rumbo y la navegación de la IMU/GNSS
Los coches de competición pueden utilizar GPS de antena única para el rumbo, pero los vehículos autónomos confían en la IMU/GNSS de doble antena para obtener un rumbo preciso. Esto permite una inicialización más rápida y proporciona un rumbo real incluso en posición estacionaria.
J. Liberal Huarte, de UPC Driverless (ETSEIB), explica que el rumbo y la localización son esenciales para que otras partes del equipo funcionen correctamente: «Cuando operamos con tecnologías LiDAR, el hecho de estar orientado 1 grado hacia un lado u otro influye mucho en la posición.
Por lo tanto, un rumbo preciso es un requisito fundamental. Asimismo, la localización y el mapeo: es muy importante ubicarse en las coordenadas X e Y». En consecuencia, implementar un sistema GNSS/IMU dual en este tipo de coches de competición es la mejor solución, ya que proporciona un rumbo y una posición reales, lo que también ayuda a estabilizar el LiDAR.
El rumbo es tan importante como la navegación precisa para los coches de carreras autónomos. La cinemática en tiempo real (RTK) permite una estimación extremadamente precisa de la posición (1-2 cm). Cuanto más precisa sea la IMU/GNSS, mayor será la capacidad del coche para mantenerse en el carril del circuito sin derrapar.
La IMU/GNSS analiza el circuito para garantizar un posicionamiento óptimo del vehículo y la optimización de la trayectoria.
Menor tiempo de implementación = más tiempo para todo el proyecto
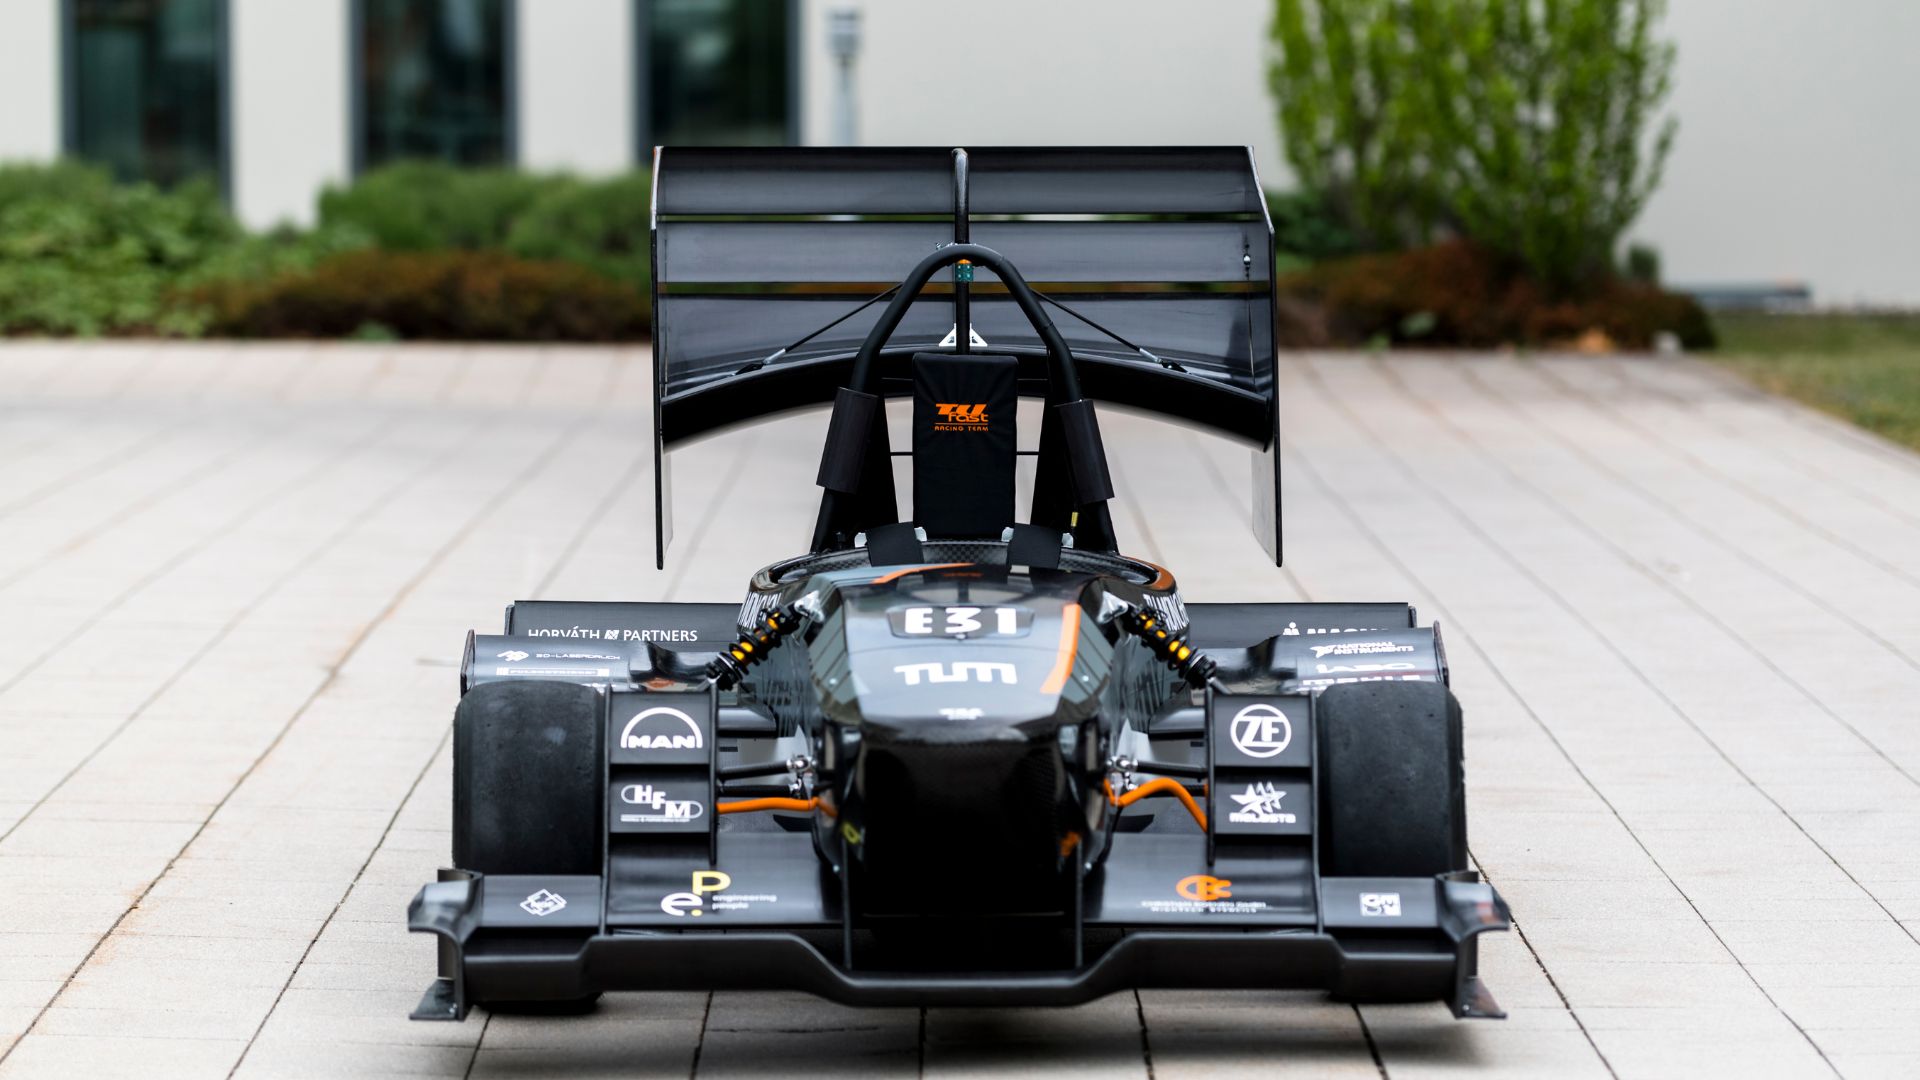
«Disponemos de muy poco tiempo de prueba, por lo que si va rápido, podemos ir más rápido en la pista y probar más cosas», afirma A. Kopp, responsable de Control de Dinámica Vehicular en TUfast Racing.
Los equipos no disponen de mucho tiempo para integrar las diferentes partes del vehículo y probarlas. Dado que los ingenieros de automoción utilizan principalmente los frameworks CAN y ROS, una IMU/GNSS capaz de integrarse en dichos flujos de trabajo puede ahorrar un tiempo de desarrollo tremendo.
Una biblioteca en C limpia y provista de ejemplos constituye otro método para ayudar a los equipos en su tarea de integración.
SBG Systems apoya nuevas formas de diseñar vehículos
¡Los estudiantes pueden enviar su solicitud de patrocinio a través de nuestro sitio web!

Ellipse-D
El Ellipse-D es un sistema de navegación inercial que integra un GNSS RTK de doble antena y doble frecuencia que es compatible con nuestro software de postprocesamiento Qinertia.
Diseñado para aplicaciones robóticas y geoespaciales, puede fusionar la entrada del odómetro con Pulse o CAN OBDII para mejorar la precisión de la navegación a estima.

Solicitar presupuesto para el Ellipse-D
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Cuál es la diferencia entre GNSS y GPS?
GNSS significa Sistema Global de Navegación por Satélite y GPS para Sistema de Posicionamiento Global. Estos términos se utilizan a menudo indistintamente, pero se refieren a conceptos diferentes dentro de los sistemas de navegación por satélite.
GNSS es un término colectivo que engloba a todos los sistemas de navegación por satélite, mientras que GPS se refiere específicamente al sistema estadounidense. El GNSS incluye múltiples sistemas que proporcionan una cobertura global más completa, siendo GPS solo uno de ellos.
Obtiene una mayor precisión y fiabilidad con el GNSS al integrar datos de múltiples sistemas, mientras que el GPS por sí solo puede tener limitaciones según la disponibilidad de satélites y las condiciones ambientales.
¿Cuál es la diferencia entre AHRS e INS?
La diferencia principal entre un sistema de referencia de actitud y rumbo (AHRS) y un sistema de navegación inercial (INS) radica en su funcionalidad y en el alcance de los datos que proporcionan.
El AHRS proporciona información de orientación, específicamente la actitud (cabeceo y alabeo) y el rumbo de un vehículo o dispositivo. Normalmente utiliza una combinación de sensores, incluidos giróscopos, acelerómetros y magnetómetros, para calcular y estabilizar la orientación. El AHRS emite la posición angular en tres ejes (cabeceo, alabeo y rumbo), lo que permite a un sistema comprender su orientación en el espacio. A menudo se utiliza en aviación, UAV, robótica y sistemas marinos para proporcionar datos precisos de actitud y rumbo, lo que resulta fundamental para el control y la estabilización del vehículo.
Un INS no solo proporciona datos de orientación (como un AHRS), sino que también rastrea la posición, la velocidad y la aceleración de un vehículo a lo largo del tiempo. Utiliza sensores inerciales para estimar el movimiento en un espacio tridimensional sin depender de referencias externas como el GNSS. Combina los sensores que se encuentran en el AHRS (giróscopos, acelerómetros), pero también puede incluir algoritmos más avanzados para el seguimiento de la posición y la velocidad, integrándose a menudo con datos externos como el GNSS para mejorar la precisión.
En resumen, el AHRS se centra en la orientación (actitud y rumbo), mientras que el INS proporciona un conjunto completo de datos de navegación, que incluye posición, velocidad y orientación.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Acepta el INS entradas de sensores de asistencia externos?
Los sistemas de navegación inercial de nuestra empresa aceptan entradas de sensores de ayuda externos, tales como sensores de datos de aire, magnetómetros, odómetros, DVL y otros.
Esta integración hace que el INS sea altamente versátil y fiable, especialmente en entornos donde el GNSS no está disponible.
Estos sensores externos mejoran el rendimiento general y la precisión del INS al proporcionar datos complementarios.
