Formula Student: вирішальна роль IMU/GNSS
Кілька команд, що розробляють електричні та безпілотні боліди, оснастили свої гоночні автомобілі нашими IMU/GNSS-системами Ellipse під час змагань Formula Student.
Датчик Ellipse-D виправдав усі наші очікування, і ми дуже задоволені ним. GNSS працює дуже стабільно, фільтр Калмана також задовольняє наші потреби. | Деніел К., команда AMZ Racing Electric
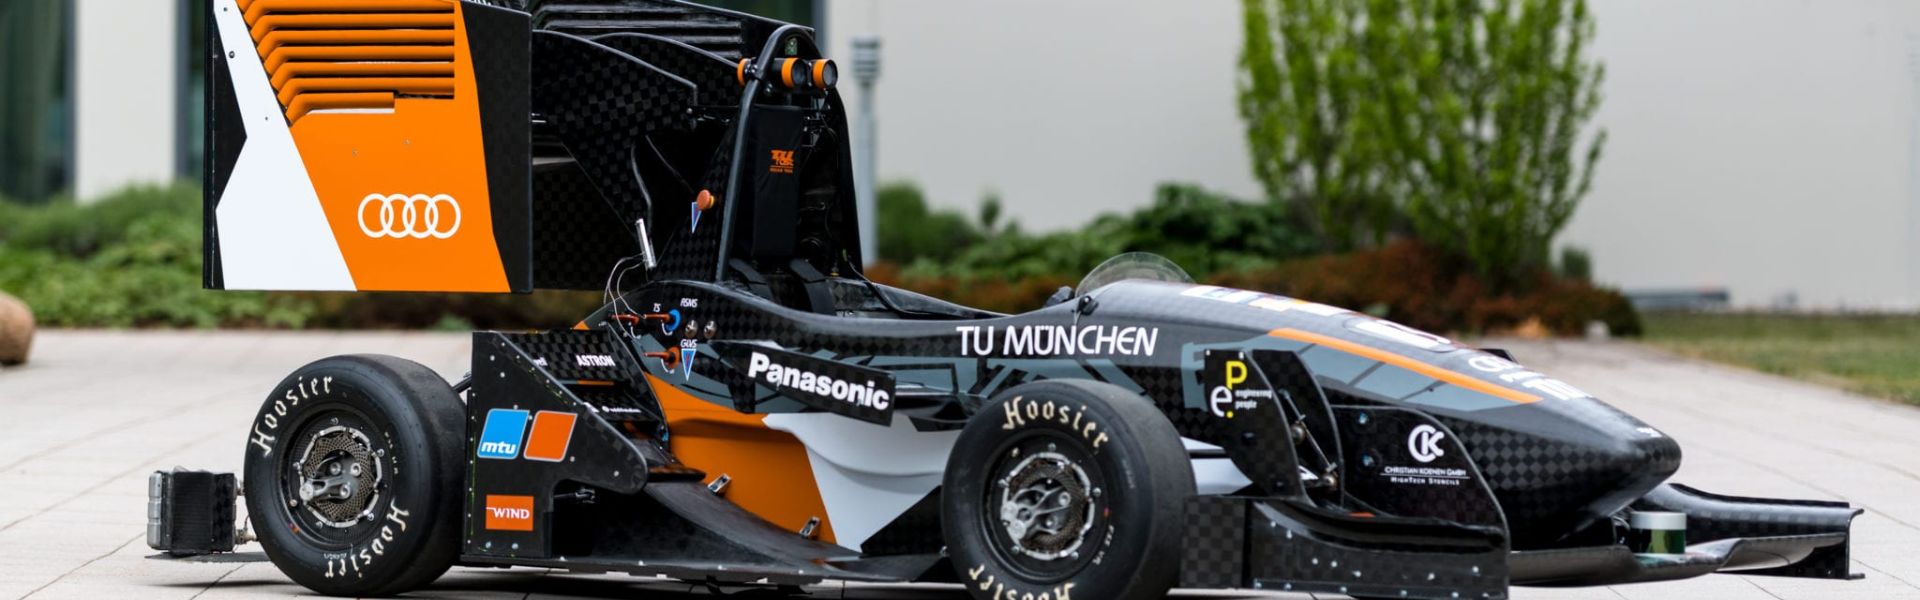
Formula Student — це міжнародне освітнє інженерне змагання, в якому команди студентів з усього світу проєктують, створюють та змагаються на власних гоночних болідах формульного типу. Змагання включають 3 категорії: електромобілі, безпілотні автомобілі та автомобілі з двигуном внутрішнього згоряння.
Учасники Formula Student повинні не лише побудувати найшвидший гоночний автомобіль, але й продемонструвати видатні результати у витривалості, прискоренні та проходженні кола.
Як експерт у галузі інерціальних навігаційних систем та партнер кількох команд, ми опитали різні команди інженерів, які використовують наш інерціальний вимірювальний блок (IMU) у поєднанні з глобальною супутниковою навігаційною системою (GNSS), щоб зрозуміти, якими є ключові елементи успіху.
Важливість IMU/GNSS для точної динаміки автомобіля
IMU/GNSS надає болідам команд-учасниць критично важливу інформацію про стан автомобіля, зокрема про положення, швидкість, швидкість нишпорення, кут зносу, прискорення та орієнтацію, як зазначає Д. Кізевальтер з AMZ Racing:
«Нам потрібен був IMU з кількох причин. Насамперед для визначення просторового положення нашого автомобіля. Нам також потрібне було ефективне управління динамікою та надійне й точне визначення кутів Ейлера (roll, pitch і heading)».
Таким чином, інженери з виробництва електромобілів та машин із двигунами внутрішнього згоряння можуть зрозуміти, що саме слід покращити, порівнюючи реальний стан із теоретичним.
Критерії динамічних характеристик автомобілів у рамках програми «Formula Student»
Контроль прискорення має першочергове значення під час гонок Формули. Коли автомобіль занадто сильно прискорюється, він може піти в занос, що призводить до зношування шин. Щоб мінімізувати знос шин та отримати максимум від потужності й продуктивності двигуна, необхідно контролювати прискорення.
Відстеження траєкторії гоночного автомобіля є вкрай важливим. Аналіз траси проводиться завдяки даним IMU/GNSS, зокрема даним про положення, і допомагає визначити, чи правильно розташований автомобіль на трасі або під час проходження поворотів.

Не слід забувати, що Formula Student — це гонка. Одна з цілей змагання — проїхати трасу швидше за інші команди. Тому швидкість є ключовим фактором, який досліджується за допомогою IMU/GNSS. Але це ще важливіше для електричних гоночних автомобілів, оскільки їм необхідно відстежувати споживану енергію.
Безпілотні гоночні автомобілі: максимальна ефективність heading та навігації завдяки IMU/GNSS
Гоночні автомобілі можуть використовувати одноантенні GPS-системи для визначення heading, проте безпілотні транспортні засоби покладаються на двоантенні IMU/GNSS для забезпечення точного heading. Це дозволяє прискорити ініціалізацію та забезпечує справжній heading навіть у стаціонарному положенні.
Х. Лібераль Уарте з команди UPC Driverless (ETSEIB) пояснює, що heading та локалізація є критично важливими для належного функціонування інших частин обладнання: «Коли ми працюємо з технологіями LiDAR, той факт, що ви відхилилися на 1 градус в той чи інший бік, дуже сильно впливає на позиціонування.
Тому точний heading є серйозною вимогою. А також локалізація та картування: дуже важливо визначати своє положення по осях X та Y». Отже, впровадження подвійної системи GNSS/IMU у гоночних автомобілях такого типу є найкращим рішенням, оскільки вона забезпечує справжній heading та положення, що також допомагає стабілізувати роботу LiDAR.
Heading має таке ж значення для безпілотних гоночних автомобілів, як і точна навігація. Технологія Real Time Kinematic (RTK) забезпечує надзвичайно точну оцінку положення (1–2 см). Що точнішим є IMU/GNSS, то краще автомобіль утримує смугу на трасі без заносів.
IMU/GNSS аналізує трасу, щоб гарантувати оптимальне позиціонування автомобіля та оптимізацію траєкторії.
Менше часу на впровадження = більше часу на весь проєкт
«Ми маємо дуже обмежений час для випробувань, тому якщо обладнання працює швидко, ми можемо їхати швидше по трасі та проводити більше тестів», — зазначає А. Копп, відділ контролю динаміки автомобіля, TUfast Racing.
Команди мають небагато часу на інтеграцію різних компонентів транспортного засобу та їх тестування. Оскільки автомобільні інженери переважно використовують фреймворки CAN та ROS, використання IMU/GNSS, які можуть інтегруватися в такі робочі процеси, дозволяє заощадити колосальну кількість часу на розробку.
Чиста бібліотека на мові C, що постачається з прикладами, є ще одним способом допомогти командам у процесі інтеграції.
SBG Systems підтримує нові підходи до проєктування автомобілів
Запрошуємо студентів надсилати заявки на спонсорську підтримку через наш веб-сайт!

Ellipse-D
Ellipse-D — це інерціальна навігаційна система з інтегрованою двоантенною та дводіапазонною системою RTK GNSS, сумісна з нашим програмним забезпеченням для постобробки Qinertia.
Розроблена для робототехнічних та геодезичних застосувань, вона може об'єднувати дані одометра з імпульсним сигналом або CAN OBDII для підвищення точності dead-reckoning.

Запросити ціну на Ellipse-D
У вас є питання?
Ласкаво просимо до розділу «Часті запитання»! Тут ви знайдете відповіді на найпоширеніші запитання щодо представлених нами додатків. Якщо ви не знайдете потрібної інформації, не соромтеся звертатися до нас безпосередньо!
Що таке GNSS проти GPS?
GNSS розшифровується як Global Navigation Satellite System, а GPS — як Global Positioning System. Ці терміни часто використовуються як взаємозамінні, але вони стосуються різних понять у межах супутникових навігаційних систем.
GNSS — це загальний термін для всіх супутникових навігаційних систем, тоді як GPS конкретно стосується системи США. GNSS охоплює кілька систем, що забезпечують більш повне глобальне покриття, тоді як GPS є лише однією з цих систем.
Ви отримуєте вищу точність і надійність за допомогою GNSS завдяки інтеграції даних з кількох систем, тоді як GPS самостійно може мати обмеження залежно від доступності супутників і умов довкілля.
У чому різниця між AHRS та INS?
Головна відмінність між системою орієнтації та визначення курсу (AHRS) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та обсязі даних, які вони надають.
AHRS надає інформацію про орієнтацію — зокрема, про положення (pitch, roll) та heading (yaw) транспортного засобу чи пристрою. Зазвичай вона використовує комбінацію датчиків, зокрема гіроскопів, акселерометрів і магнітометрів, для обчислення та стабілізації орієнтації. AHRS виводить кутове положення за трьома осями (pitch, roll та yaw), дозволяючи системі розуміти своє положення в просторі. Вона часто використовується в авіації, на БПЛА, у робототехніці та морських системах для надання точних даних про орієнтацію та heading, що є критично важливим для керування та стабілізації транспортних засобів.
INS не лише надає дані про орієнтацію (як AHRS), але й відстежує положення, швидкість та прискорення транспортного засобу з часом. Вона використовує інерційні датчики для оцінки руху в тривимірному просторі без покладання на зовнішні джерела, такі як GNSS. Вона поєднує датчики, знайдені в AHRS (гіроскопи, акселерометри), але також може включати більш складні алгоритми для відстеження положення та швидкості, часто інтегруючись із зовнішніми даними, наприклад GNSS, для підвищення точності.
Підсумовуючи, AHRS фокусується на орієнтації (положення та heading), тоді як INS надає повний набір навігаційних даних, зокрема положення, швидкість та орієнтацію.
У чому різниця між IMU та INS?
Різниця між інерціальним вимірювальним блоком (IMU) та інерціальною навігаційною системою (INS) полягає в їхній функціональності та складності.
IMU (інерціальний вимірювальний блок) надає необроблені дані про лінійне прискорення та кутову швидкість транспортного засобу, виміряні акселерометрами та гіроскопами. Він передає інформацію про roll, pitch, heading та рух, але не обчислює дані про положення чи навігацію. IMU спеціально розроблений для передачі важливих даних про рух та орієнтацію для зовнішньої обробки з метою визначення положення чи швидкості.
З іншого боку, INS (інерціальна навігаційна система) поєднує дані IMU з передовими алгоритмами для обчислення положення, швидкості та орієнтації транспортного засобу в часі. Вона містить навігаційні алгоритми, такі як фільтрація Калмана для злиття та інтеграції даних сенсорів. INS надає навігаційні дані в реальному часі, зокрема щодо положення, швидкості та орієнтації, без покладання на зовнішні системи позиціонування, такі як GNSS.
Ця навігаційна система зазвичай використовується в додатках, які потребують комплексних навігаційних рішень, особливо в середовищах із denied GNSS, таких як військові БПЛА, кораблі та підводні човни.
Чи підтримує « INS » вхідні дані від зовнішніх допоміжних датчиків?
Інерціальні навігаційні системи від нашої компанії приймають вхідні дані від зовнішніх допоміжних датчиків, таких як датчики повітряних даних, магнітометри, одометри, DVL та інші.
Ця інтеграція робить INS надзвичайно універсальною та надійною, особливо в GNSS-denied умовах.
Ці зовнішні датчики підвищують загальну продуктивність та точність системи « INS », надаючи додаткові дані.
