Formula Student: il ruolo cruciale dell'IMU/GNSS
Diversi team di auto elettriche e a guida autonoma hanno equipaggiato le loro vetture da corsa con il nostro IMU/GNSS Ellipse durante la competizione Formula Student.
Il sensore Ellipse-D ha soddisfatto tutte le nostre esigenze e ne siamo estremamente entusiasti. Il GNSS è molto stabile, anche il filtro di Kalman è soddisfacente. | Daniel K., AMZ Racing Electric Team
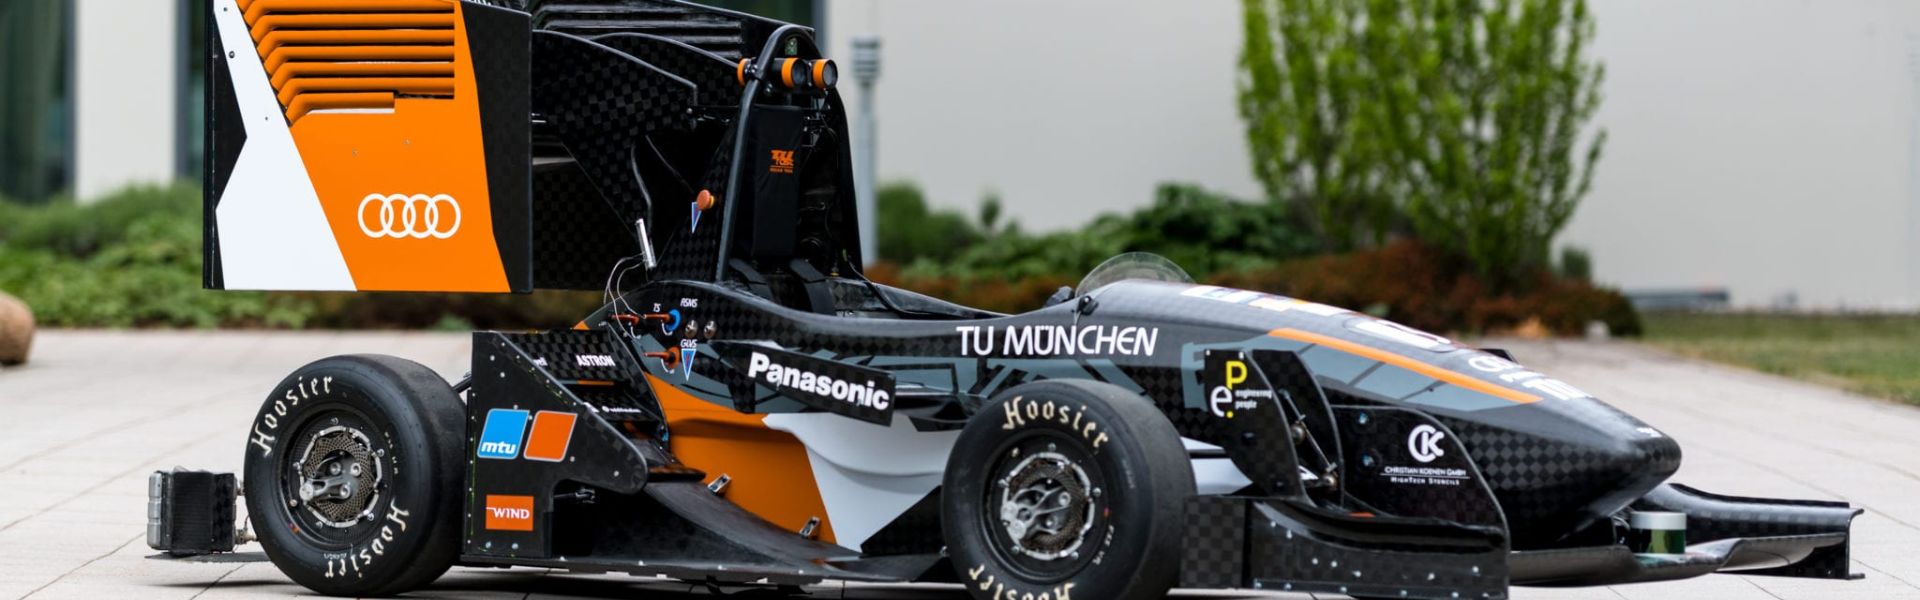
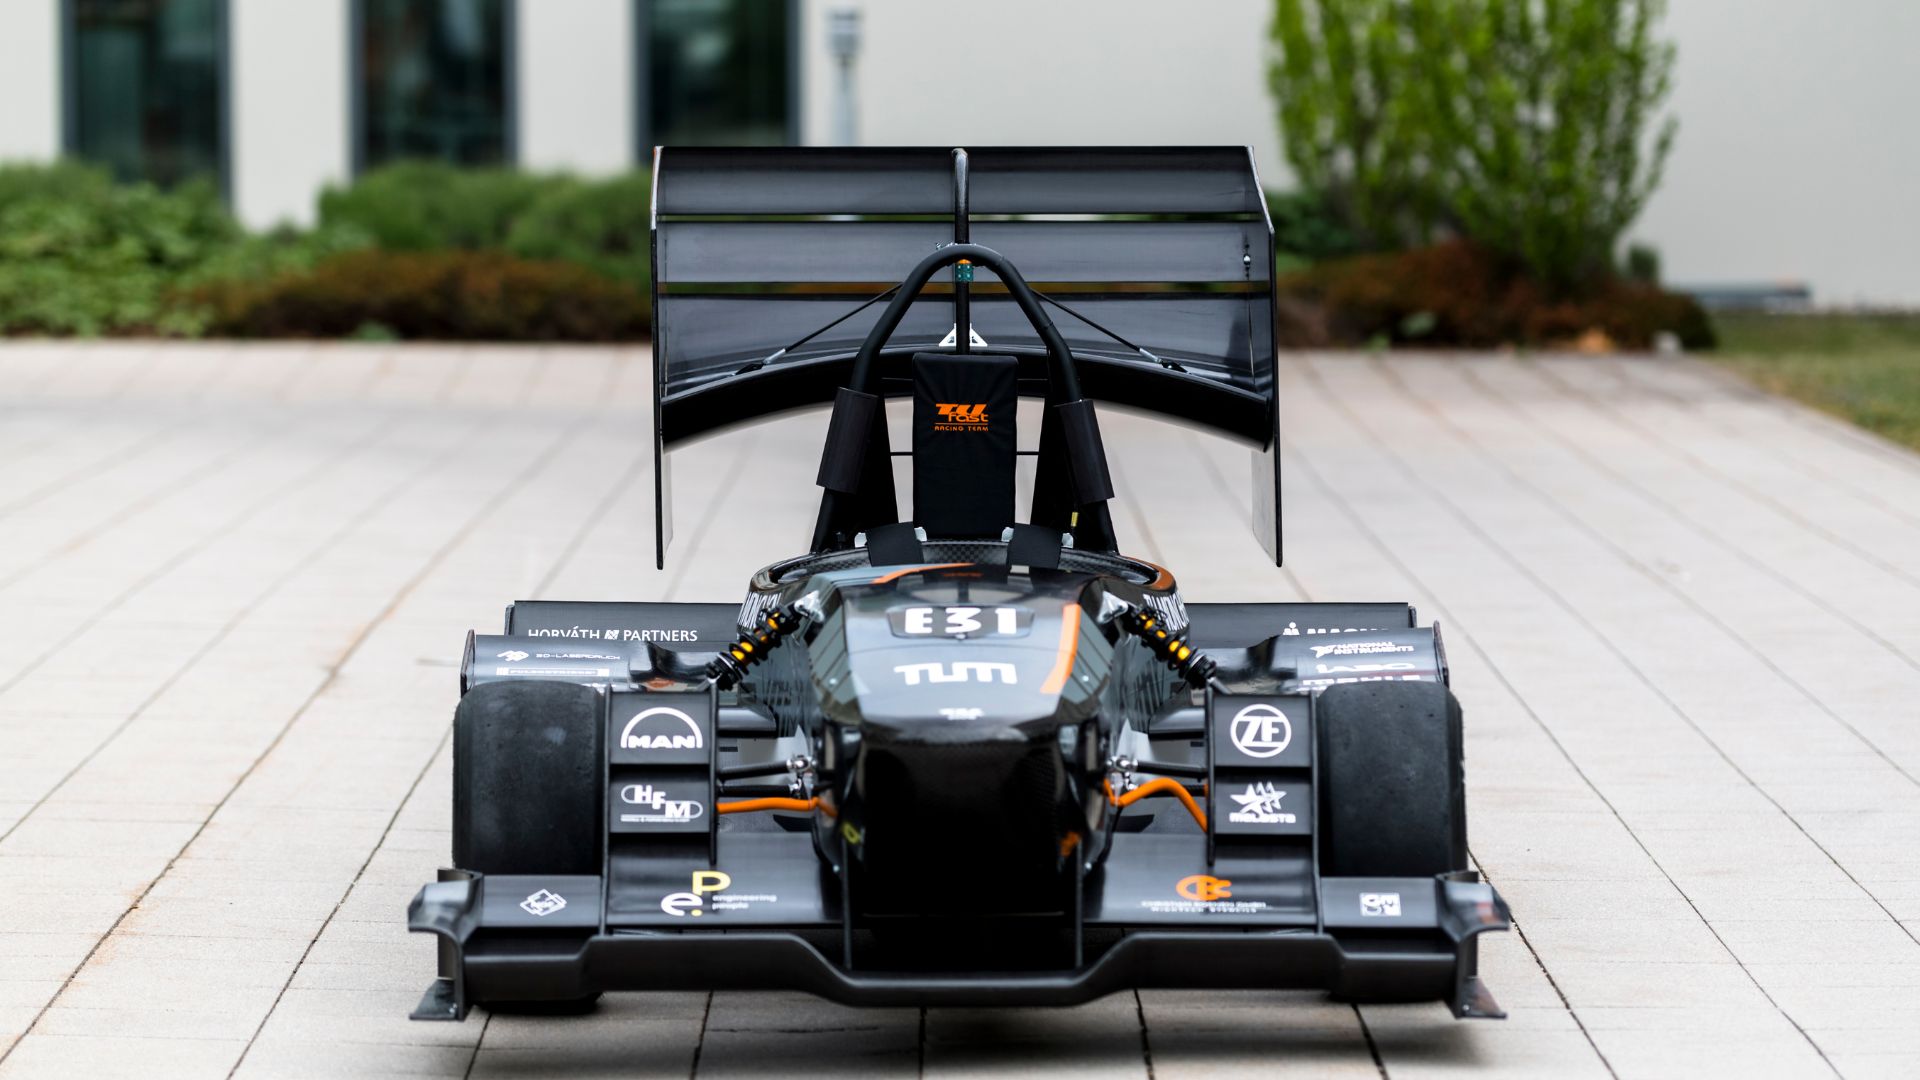
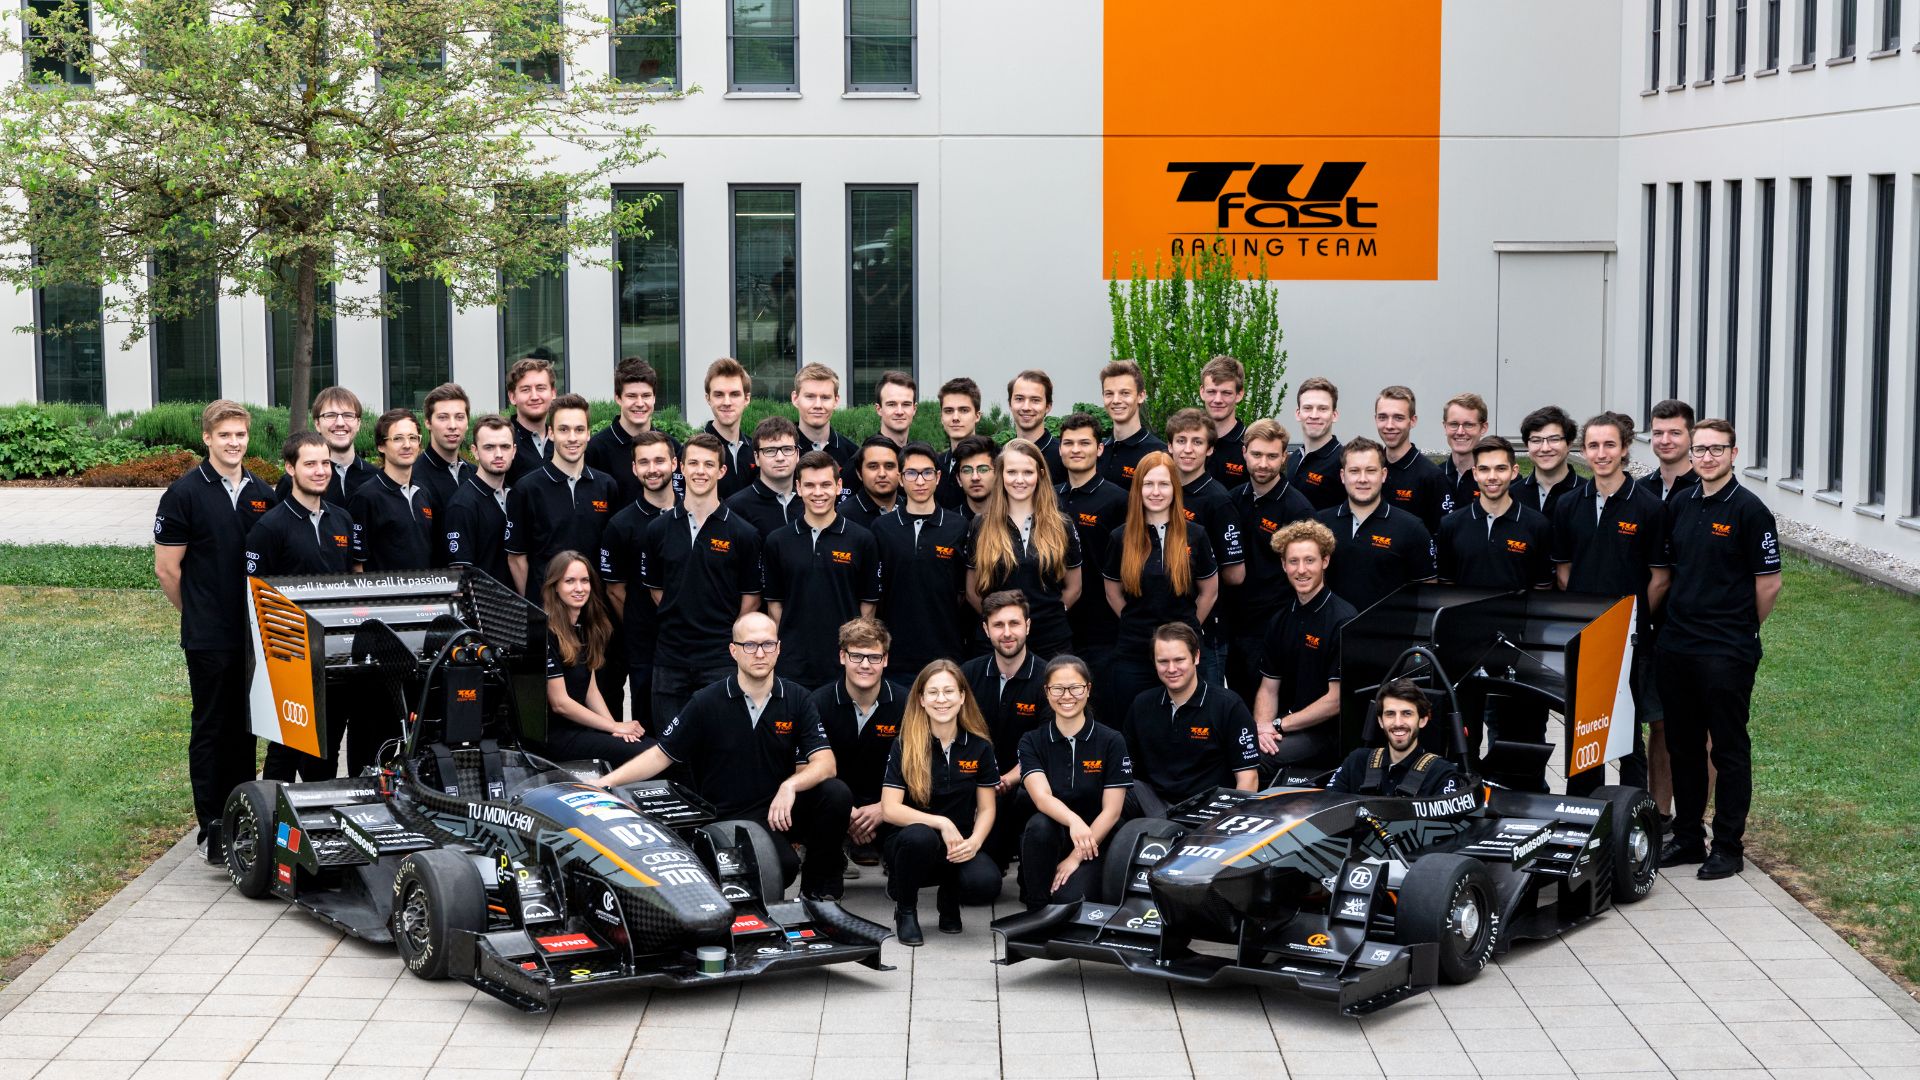
La Formula Student è una competizione ingegneristica educativa internazionale in cui team di studenti provenienti da tutto il mondo progettano, costruiscono e gareggiano con le proprie auto da corsa in stile formula. La competizione comprende 3 categorie: auto elettriche, a guida autonoma e a combustione.
I partecipanti alla Formula Student non devono solo costruire l'auto da corsa più veloce, ma anche eccellere nelle prestazioni di resistenza, accelerazione e skid pad.
In qualità di esperti in sistemi di navigazione inerziale e partner di diversi team, abbiamo intervistato vari gruppi di ingegneri che utilizzano la nostra Unità di Misura Inerziale (IMU) combinata con il Global Navigation Satellite System (GNSS) per comprendere quali siano gli elementi chiave per il successo.
L'importanza dell'IMU/GNSS per la dinamica precisa del veicolo
L'IMU/GNSS fornisce informazioni decisive sullo stato dell'auto, quali posizione, velocità, velocità di imbardata, angolo di deriva, accelerazione e orientamento, alle auto dei team in gara, come affermato da D. Kiesewalter, di AMZ Racing:
“Abbiamo richiesto un'IMU per diverse ragioni. Principalmente per determinare lo stato di posizione della nostra auto. Avevamo anche bisogno di un controllo dinamico efficiente e di una determinazione affidabile e precisa degli Angoli di Eulero (rollio, beccheggio e imbardata).”
In questo modo, gli ingegneri di auto elettriche e a combustione possono capire cosa migliorare confrontando lo stato attuale con quello teorico.
Criteri relativi alla dinamica delle vetture della Formula Student
Il controllo dell'accelerazione è fondamentale nelle gare di Formula. Quando l'auto accelera eccessivamente, può derapare, causando l'usura degli pneumatici. Per minimizzare l'usura degli pneumatici e sfruttare al massimo la potenza e le prestazioni del motore, è necessario monitorare l'accelerazione.
Il tracciamento della traiettoria dell'auto da corsa è essenziale. Un'analisi del circuito viene condotta grazie ai dati IMU/GNSS, in particolare la posizione, e aiuta a determinare se l'auto è correttamente posizionata all'interno del circuito o in curva.

Non dimentichiamo che la Formula Student è una gara. Uno degli obiettivi della competizione è andare più veloci in pista rispetto agli altri team. La velocità è quindi un fattore cruciale da studiare, grazie all'IMU/GNSS. Ma lo è ancora di più per le auto da corsa elettriche, poiché devono monitorare l'energia consumata.
Auto da corsa a guida autonoma: sfruttare al meglio rotta e navigazione dall'IMU/GNSS
Le auto da corsa possono utilizzare un GPS a singola antenna per la rotta, ma i veicoli a guida autonoma si affidano a un IMU/GNSS a doppia antenna per un orientamento preciso. Ciò consente un'inizializzazione più rapida e fornisce una rotta reale anche in posizione stazionaria.
J. Liberal Huarte di UPC Driverless (ETSEIB) spiega che la rotta e la localizzazione sono essenziali affinché le altre parti dell'equipaggiamento funzionino correttamente: “Quando operiamo con tecnologie LiDAR, il fatto di essere orientati di 1 grado da un lato o dall'altro influenza molto la posizione.
Quindi, una rotta precisa è un requisito fondamentale. E lo sono anche la localizzazione e la mappatura: è molto importante localizzarsi nelle coordinate X, Y.” Pertanto, implementare un sistema Dual GNSS/IMU in questo tipo di auto da corsa è la soluzione migliore, in quanto fornisce rotta e posizione reali, il che aiuta anche a stabilizzare il LiDAR.
La rotta è tanto importante quanto la navigazione precisa per le auto da corsa a guida autonoma. La tecnologia Real Time Kinematic (RTK) consente una stima estremamente accurata della posizione (1-2 cm). Più l'IMU/GNSS è preciso, più l'auto è in grado di rimanere nella corsia del circuito senza sbandare.
L'IMU/GNSS analizza il circuito per garantire un posizionamento ottimale dell'auto e l'ottimizzazione della traiettoria.
Meno tempo per l'implementazione = più tempo a disposizione per l'intero progetto
“Abbiamo a disposizione pochissimo tempo per i test, quindi se va veloce, possiamo andare più veloci in pista e testare di più”, afferma A. Kopp di Vehicle Dynamics Control, TUfast Racing.
I team non hanno molto tempo per integrare le diverse parti del veicolo e testarle. Poiché i framework CAN e ROS sono ampiamente utilizzati dagli ingegneri automobilistici, un IMU/GNSS in grado di integrarsi in tali flussi di lavoro può far risparmiare una quantità enorme di tempo di sviluppo.
Una libreria C pulita fornita con esempi è un altro modo per aiutare i team con l'integrazione.
SBG Systems supporta nuovi modi di progettare le auto
Gli studenti sono invitati a inviare la propria domanda di sponsorizzazione tramite il nostro sito web!

Ellipse-D
L'Ellipse-D è un sistema di navigazione inerziale che integra un RTK GNSS a doppia antenna e doppia frequenza, compatibile con il nostro software di post-elaborazione Qinertia.
Progettato per applicazioni robotiche e geospaziali, può fondere l'input del contamiglia con Pulse o CAN OBDII per una maggiore precisione di dead-reckoning.

Richiedi un preventivo per Ellipse-D
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
Qual è la differenza tra GNSS e GPS?
GNSS sta per Global Navigation Satellite System e GPS per Global Positioning System. Questi termini sono spesso usati in modo intercambiabile, ma si riferiscono a concetti diversi all'interno dei sistemi di navigazione satellitare.
GNSS è un termine collettivo per tutti i sistemi di navigazione satellitare, mentre il GPS si riferisce specificamente al sistema statunitense. Include diversi sistemi che forniscono una copertura globale più completa, mentre il GPS è solo uno di questi sistemi.
Con il GNSS si ottengono maggiore precisione e affidabilità grazie all'integrazione di dati provenienti da più sistemi, mentre il solo GPS potrebbe presentare limitazioni a seconda della disponibilità dei satelliti e delle condizioni ambientali.
Qual è la differenza tra AHRS e INS?
La principale differenza tra un Attitude and Heading Reference System (AHRS) e un Inertial Navigation System (INS) risiede nella loro funzionalità e nella portata dei dati che forniscono.
L'AHRS fornisce informazioni sull'orientamento, in particolare l'assetto (beccheggio, rollio) e la rotta (imbardata) di un veicolo o dispositivo. In genere utilizza una combinazione di sensori, tra cui giroscopi, accelerometri e magnetometri, per calcolare e stabilizzare l'orientamento. L'AHRS emette la posizione angolare su tre assi (beccheggio, rollio e imbardata), consentendo a un sistema di comprendere il proprio orientamento nello spazio. Viene spesso utilizzato in aviazione, UAV, robotica e sistemi marini per fornire dati accurati su assetto e rotta, fondamentali per il controllo e la stabilizzazione del veicolo.
Un INS non solo fornisce dati di orientamento (come un AHRS), ma traccia anche la posizione, la velocità e l'accelerazione di un veicolo nel tempo. Utilizza sensori inerziali per stimare il movimento nello spazio tridimensionale senza fare affidamento su riferimenti esterni come il GNSS. Combina i sensori presenti nell'AHRS (giroscopi, accelerometri) ma può anche includere algoritmi più avanzati per il tracciamento della posizione e della velocità, integrandosi spesso con dati esterni come il GNSS per una maggiore precisione.
In sintesi, l'AHRS si concentra sull'orientamento (assetto e prua), mentre l'INS fornisce una suite completa di dati di navigazione, inclusi posizione, velocità e orientamento.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
INS , accetta segnali provenienti da sensori ausiliari esterni?
I sistemi di navigazione inerziale della nostra azienda accettano input da sensori di ausilio esterni, come sensori di dati atmosferici, magnetometri, odometri, DVL e altri.
Questa integrazione rende l'INS estremamente versatile e affidabile, soprattutto in ambienti in cui il segnale GNSS non è disponibile.
Questi sensori esterni migliorano le prestazioni complessive e la precisione dell’ INS , fornendo dati complementari.
