Formula Student: o papel crucial da IMU/GNSS
Várias equipes de carros elétricos e autônomos equiparam seus carros de corrida com nossa Ellipse IMU/GNSS durante a Competição Formula Student.
O sensor Ellipse-D atendeu a todas as nossas necessidades e estamos muito felizes com ele. O GNSS é muito estável, o Filtro de Kalman também é satisfatório. | Daniel K., Equipe AMZ Racing Electric
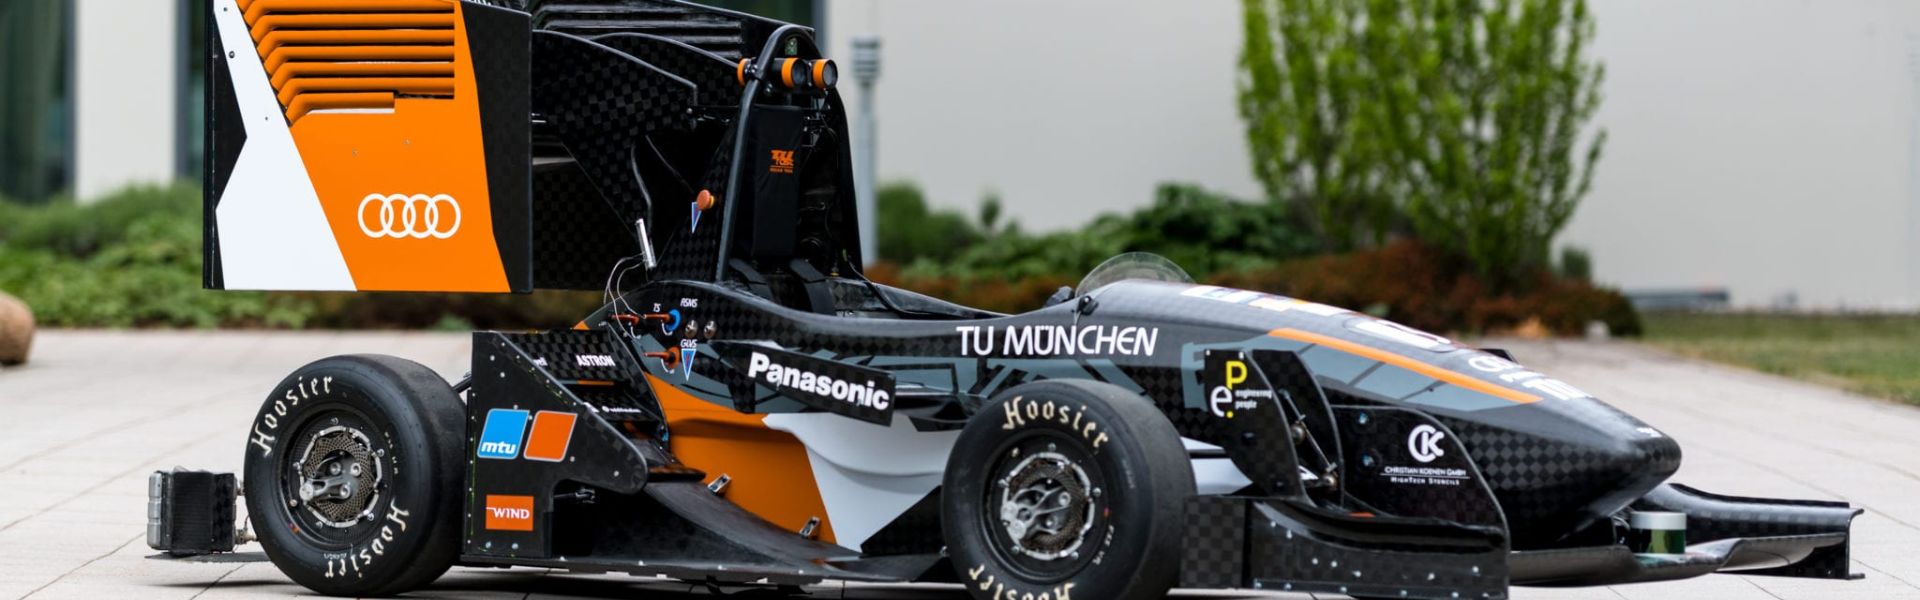
A Formula Student é uma competição educacional internacional de engenharia na qual equipes de estudantes do mundo todo projetam, constroem e correm com seus próprios carros de corrida estilo fórmula. A competição inclui 3 categorias: carros elétricos, autônomos e a combustão.
Os participantes da Formula Student devem não apenas construir o carro de corrida mais rápido, mas também se destacar em resistência, aceleração e desempenho em skid pad.
Como especialista em Sistemas de Navegação Inercial e parceiro de várias equipes, entrevistamos várias equipes de engenheiros que utilizam nossa Unidade de Medição Inercial (IMU) combinada com o Global Navigation Satellite System (GNSS) para entender quais são os elementos-chave para o sucesso.
A Importância da IMU/GNSS para a Dinâmica Precisa do Carro
O IMU/GNSS fornece informações decisivas sobre o estado do carro, como posição, velocidade, taxa de guinada (yaw rate), ângulo de deriva (slip angle), aceleração e orientação, aos carros das equipes concorrentes, conforme declarado por D. Kiesewalter, da AMZ Racing:
“Precisávamos de um IMU por várias razões. Principalmente para determinar o estado de posição do nosso carro. Também precisávamos ter um controle de dinâmica eficiente e uma determinação confiável e precisa dos Ângulos de Euler (roll, pitch e heading).”
Dessa forma, engenheiros de carros elétricos e a combustão podem entender o que melhorar comparando o estado real com o teórico.
Critérios de dinâmica do carro da Formula Student
O domínio da aceleração é primordial em corridas de Fórmula. A aceleração excessiva do carro pode causar derrapagem, resultando em desgaste dos pneus. Para minimizar o desgaste dos pneus e extrair o máximo de potência e desempenho do motor, a aceleração precisa ser controlada.
O rastreamento da trajetória do carro de corrida é essencial. Uma análise do circuito é conduzida utilizando os dados de IMU/GNSS, especialmente a posição, e auxilia na determinação do posicionamento do carro dentro do circuito ou durante as curvas.

Não vamos esquecer que a Formula Student é uma corrida. Um dos objetivos da competição é ir mais rápido na pista do que as outras equipes. A velocidade é, portanto, um fator crucial a ser estudado, graças à IMU/GNSS. Mas é ainda mais importante para carros de corrida elétricos, pois eles precisam monitorar a energia consumida.
Carros de corrida autônomos: Aproveitando ao máximo o Rumo (Heading) e a Navegação da IMU/GNSS
Carros de corrida podem usar GPS de antena única para rumo, mas veículos autônomos dependem de IMU/GNSS de antena dupla para rumo preciso. Isso permite uma inicialização mais rápida e fornece rumo verdadeiro mesmo em posição estacionária.
J. Liberal Huarte da UPC Driverless (ETSEIB) explica que o rumo e a localização são essenciais para que outras partes do equipamento funcionem corretamente: "Quando operamos com tecnologias LiDAR, o fato de você estar direcionado 1 grau para um lado ou para o outro influencia muito a posição.
Portanto, um rumo preciso é um grande requisito. E também a localização e o mapeamento: é muito importante localizar-se em X, Y." Portanto, implementar um GNSS/IMU Dual neste tipo de carro de corrida é a melhor solução, pois fornece rumo e posição verdadeiros, o que também ajuda a estabilizar o LiDAR.
O rumo é tão importante quanto a navegação precisa para carros de corrida autônomos. A Cinemática em Tempo Real (RTK) permite uma estimativa extremamente precisa da posição (1-2 cm). Quanto mais precisa for a IMU/GNSS, mais o carro será capaz de permanecer na faixa do circuito sem derrapar.
A IMU/GNSS analisa o circuito para garantir o posicionamento ideal do carro e a otimização da trajetória.
Menos tempo de implementação = mais tempo para todo o projeto
"Temos um tempo de teste muito curto, então se formos rápidos, podemos ir mais rápido na pista e testar mais", afirma A. Kopp, Controle de Dinâmica de Veículos, TUfast Racing.
As equipes não têm muito tempo para integrar as diferentes partes do veículo e testá-las. Como os frameworks CAN e ROS são usados principalmente por engenheiros automotivos, uma IMU/GNSS que possa fazer parte desses fluxos de trabalho pode economizar um tempo tremendo de desenvolvimento.
Uma biblioteca C limpa fornecida com exemplos é outra maneira de ajudar as equipes com sua integração.
A SBG Systems apoia novas formas de projetar carros
Os alunos podem enviar sua solicitação de patrocínio pelo nosso site!

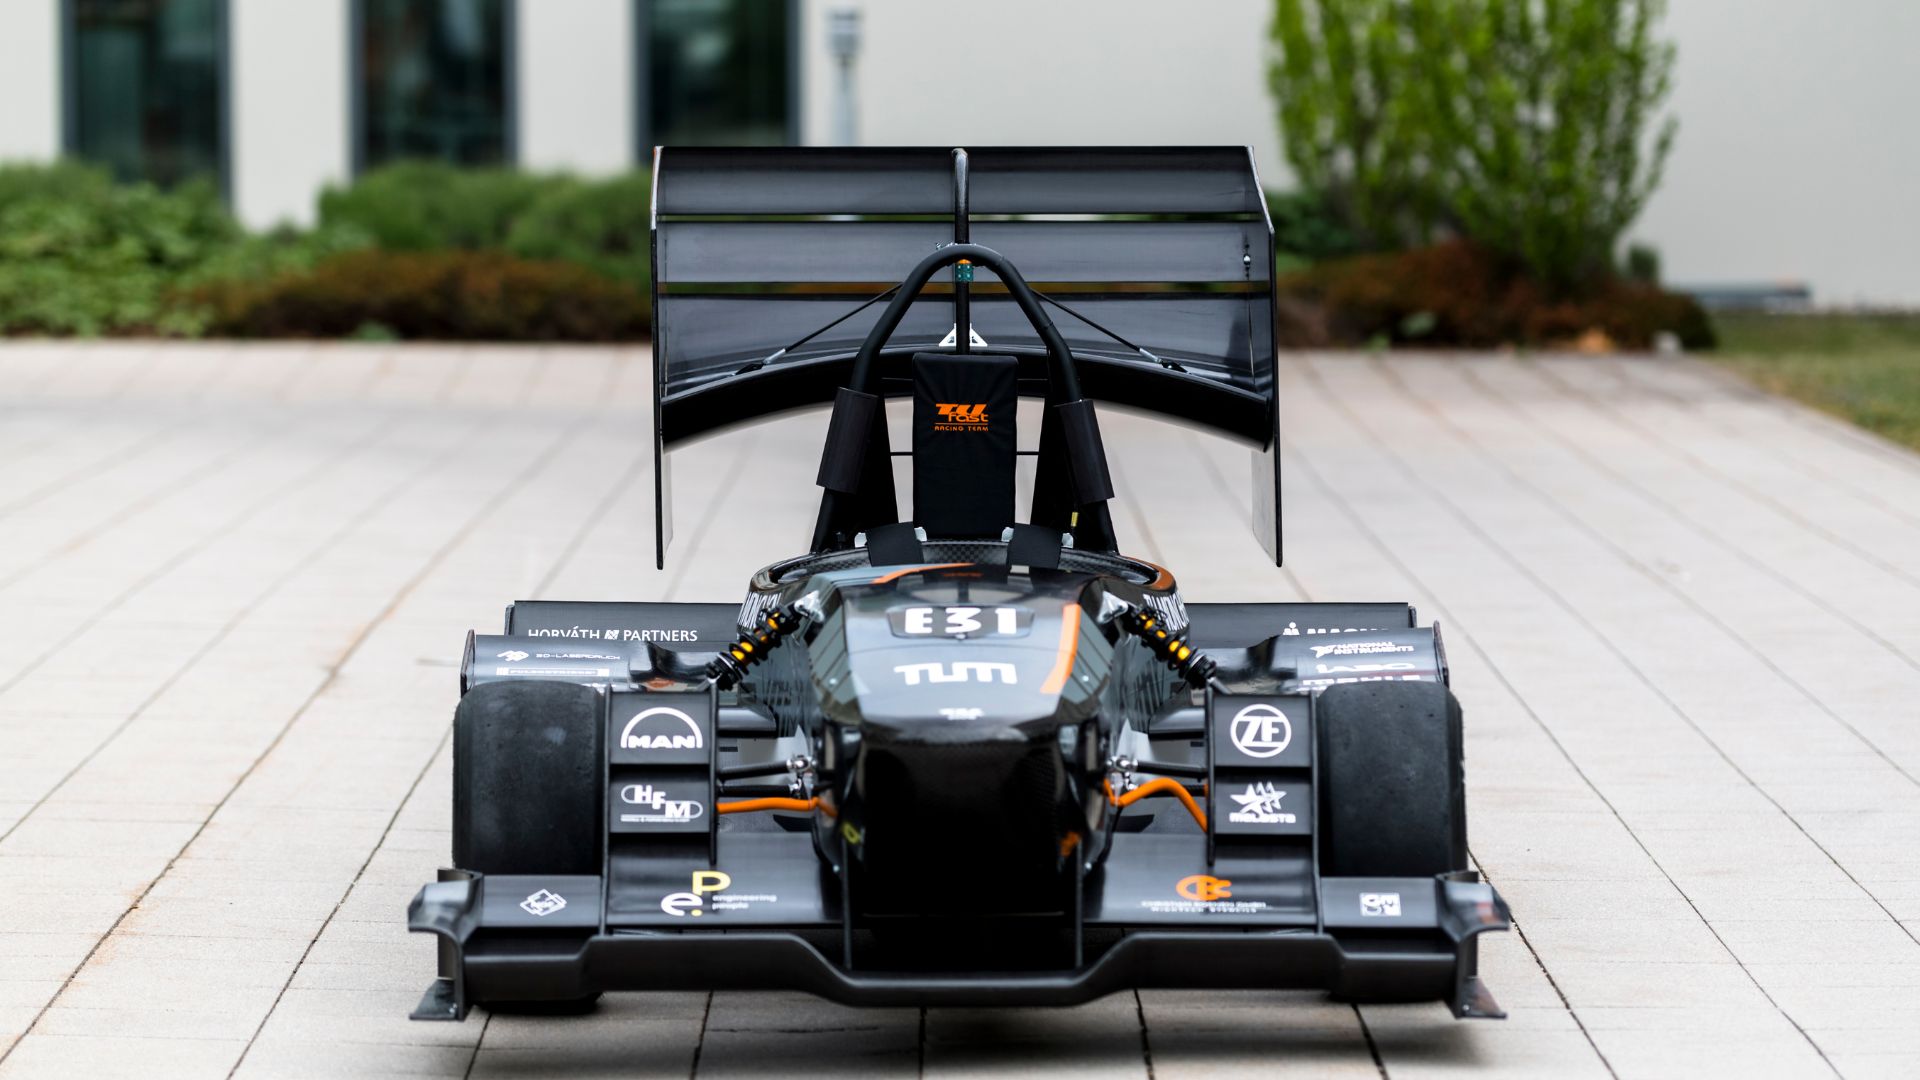
Ellipse-D
O Ellipse-D é um sistema de navegação inercial que integra GNSS RTK de dupla antena e dupla frequência, sendo compatível com nosso software de pós-processamento Qinertia.
Projetado para aplicações robóticas e geoespaciais, ele pode fundir a entrada do odômetro com Pulse ou CAN OBDII para maior precisão de navegação por estimativa (dead-reckoning).

Solicitar um orçamento para o Ellipse-D
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes! Aqui, você encontrará respostas para as dúvidas mais comuns sobre os aplicativos que apresentamos. Se não encontrar o que procura, sinta-se à vontade para entrar em contato conosco diretamente!
Qual é a diferença entre GNSS e GPS?
GNSS significa Global Navigation Satellite System e GPS para Global Positioning System. Esses termos são frequentemente usados de forma intercambiável, mas se referem a conceitos distintos dentro dos sistemas de navegação baseados em satélite.
GNSS é um termo coletivo para todos os sistemas de navegação por satélite, enquanto o GPS se refere especificamente ao sistema dos EUA. Ele abrange múltiplos sistemas que fornecem uma cobertura global mais abrangente, enquanto o GPS é apenas um desses sistemas.
Você obtém maior precisão e confiabilidade com o GNSS ao integrar dados de múltiplos sistemas, enquanto o GPS isolado pode apresentar limitações dependendo da disponibilidade de satélites e das condições ambientais.
Qual é a diferença entre AHRS e INS?
A principal diferença entre um Sistema de Referência de Atitude e Proa (AHRS) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e no escopo dos dados que fornecem.
O AHRS fornece informações de orientação — especificamente, a atitude (pitch, roll) e o heading (yaw) de um veículo ou dispositivo. Ele normalmente usa uma combinação de sensores, incluindo giroscópios, acelerômetros e magnetômetros, para calcular e estabilizar a orientação. O AHRS emite a posição angular em três eixos (pitch, roll e yaw), permitindo que um sistema compreenda sua orientação no espaço. Ele é frequentemente usado na aviação, em UAVs, robótica e sistemas marítimos para fornecer dados precisos de atitude e heading, o que é fundamental para o controle e a estabilização de veículos.
Um INS não apenas fornece dados de orientação (como um AHRS), mas também rastreia a posição, a velocidade e a aceleração de um veículo ao longo do tempo. Ele utiliza sensores inerciais para estimar o movimento no espaço tridimensional sem depender de referências externas como o GNSS. Ele combina os sensores encontrados no AHRS (giroscópios, acelerômetros), mas também pode incluir algoritmos mais avançados para rastreamento de posição e velocidade, frequentemente integrando-se a dados externos como o GNSS para maior precisão.
Em resumo, o AHRS foca na orientação (atitude e heading), enquanto o INS fornece um conjunto completo de dados de navegação, incluindo posição, velocidade e orientação.
Qual é a diferença entre IMU e INS?
A diferença entre uma Unidade de Medição Inercial (IMU) e um Sistema de Navegação Inercial (INS) está em sua funcionalidade e complexidade.
Uma IMU fornece dados brutos sobre a aceleração linear e a velocidade angular do veículo, medidas por acelerômetros e giroscópios. Ela fornece informações sobre rolagem (roll), arfagem (pitch), Guinada (yaw) e movimento, mas não calcula dados de posição ou navegação. A IMU é projetada especificamente para transmitir dados essenciais sobre movimento e orientação para processamento externo a fim de determinar posição ou velocidade.
Por outro lado, um INS combina dados de IMU com algoritmos avançados para calcular a posição, a velocidade e a orientação de um veículo ao longo do tempo. Ele incorpora algoritmos de navegação como o filtro de Kalman para fusão e integração de sensores. Um INS fornece dados de navegação em tempo real, incluindo posição, velocidade e orientação, sem depender de sistemas de posicionamento externos como o GNSS.
Esse sistema de navegação é normalmente utilizado em aplicações que exigem soluções de navegação abrangentes, particularmente em ambientes negados de GNSS, como UAVs militares, navios e submarinos.
O “ INS ” aceita entradas de sensores auxiliares externos?
Sistemas de Navegação Inercial da nossa empresa aceitam entradas de sensores de auxílio externos, tais como sensores de dados atmosféricos, magnetômetros, odômetros, DVL e outros.
Essa integração torna o INS altamente versátil e confiável, especialmente em ambientes sem sinal de GNSS.
Esses sensores externos melhoram o desempenho geral e a precisão do INS , fornecendo dados complementares.
