Formula Student : le rôle crucial de l'IMU/GNSS
Plusieurs équipes de véhicules électriques et autonomes ont équipé leurs voitures de course de notre IMU/GNSS Ellipse lors de la compétition Formula Student.
Le capteur Ellipse-D a répondu à tous nos besoins et nous en sommes très satisfaits. Le GNSS est très stable, et le filtre de Kalman est également satisfaisant. | Daniel K., AMZ Racing Electric Team
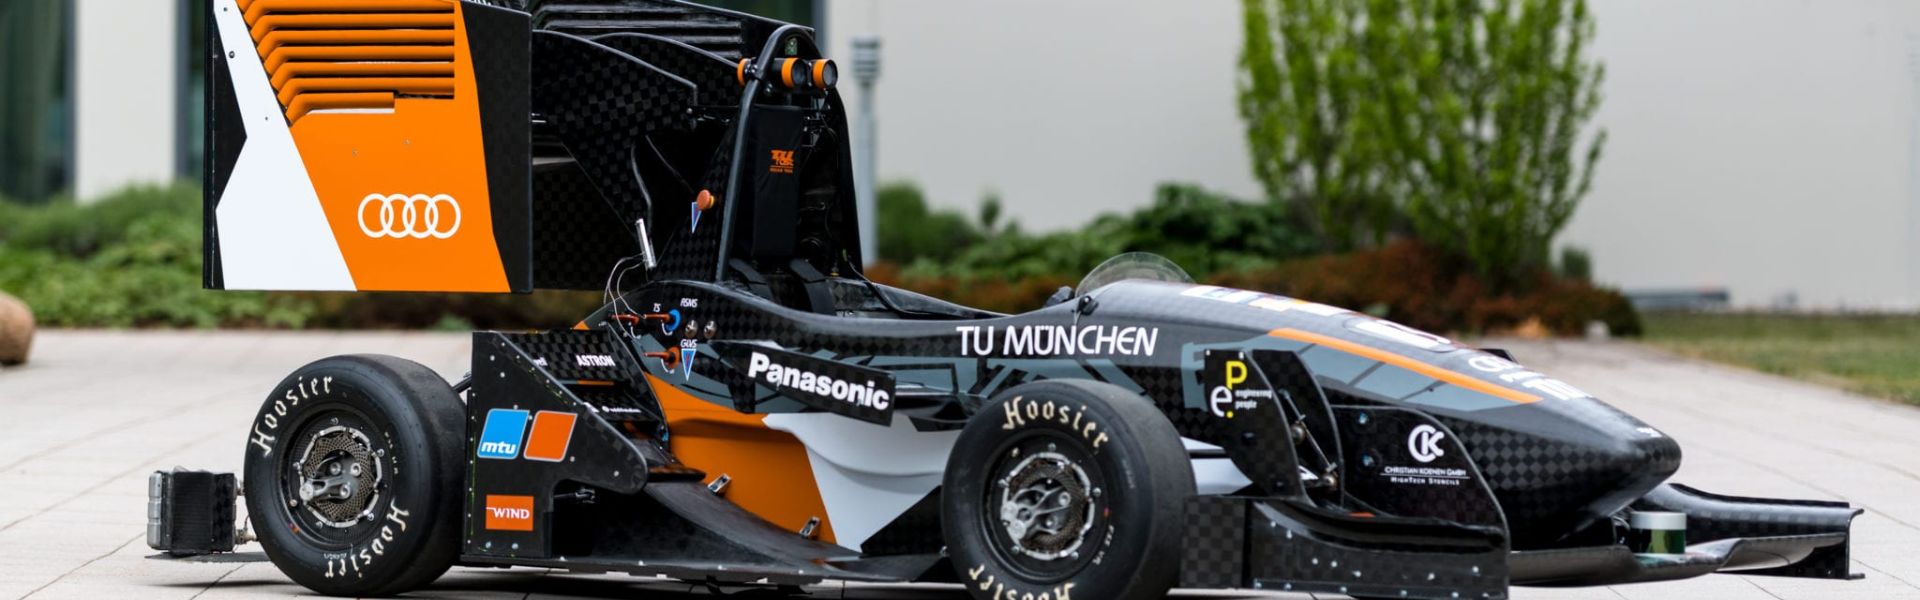
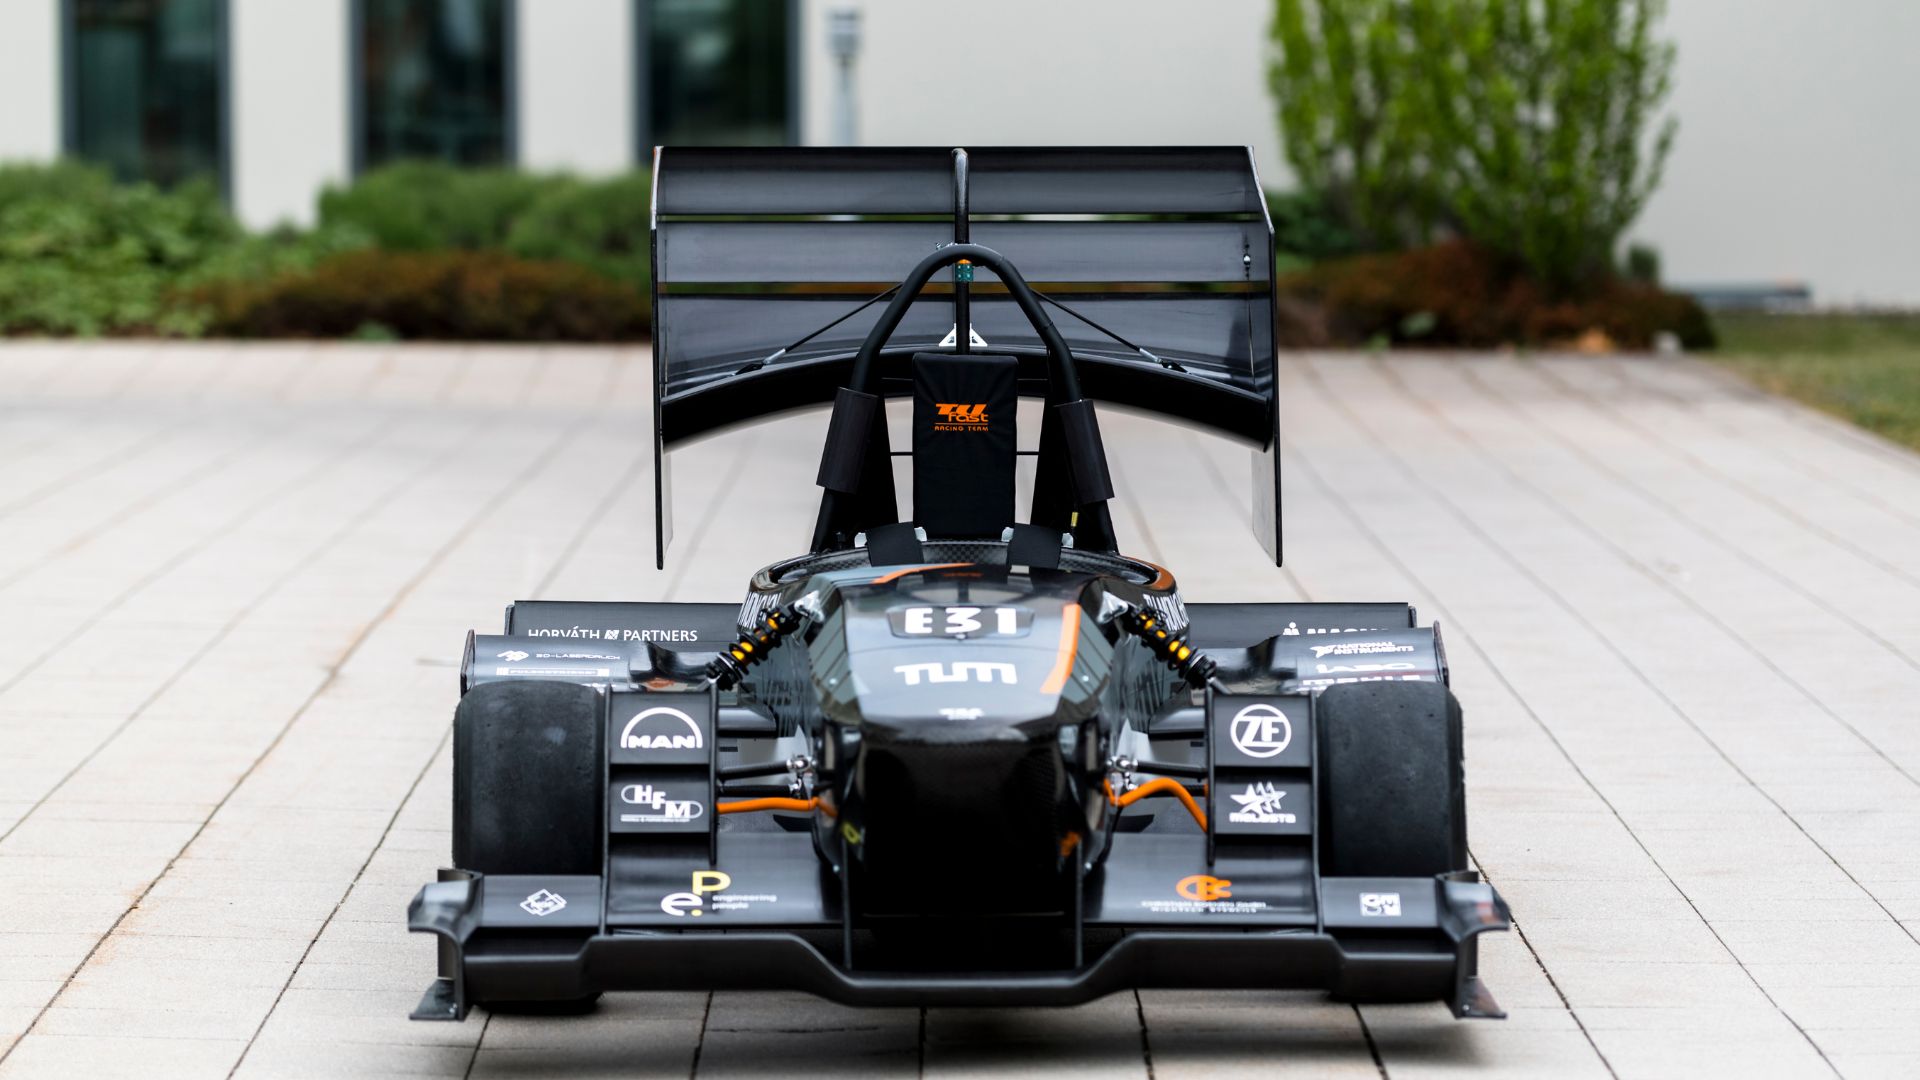
La Formula Student est une compétition internationale d'ingénierie éducative au cours de laquelle des équipes d'étudiants du monde entier conçoivent, construisent et font concourir leurs propres voitures de course de type Formule. La compétition comprend 3 catégories : les véhicules électriques, sans conducteur et à combustion.
Les participants à la Formula Student doivent non seulement construire la voiture de course la plus rapide, mais aussi exceller en matière d'endurance, d'accélération et de performance sur piste circulaire.
En tant qu'expert en systèmes de navigation inertielle et partenaire de plusieurs équipes, nous avons interrogé diverses équipes d'ingénieurs utilisant notre unité de mesure inertielle (IMU) combinée à un système mondial de navigation par satellite (GNSS) afin de comprendre quels sont les éléments clés du succès.
L'importance de l'IMU/GNSS pour une dynamique automobile précise
L'IMU/GNSS fournit des informations cruciales sur l'état du véhicule (position, vitesse, taux de lacet, angle de dérapage, accélération et orientation) aux voitures des équipes concurrentes, comme l'a déclaré D. Kiesewalter, d'AMZ Racing :
“Nous avions besoin d'une IMU pour plusieurs raisons. Principalement pour déterminer l'état de position de notre voiture. Nous avions également besoin d'un contrôle dynamique efficace et d'une détermination fiable et précise des angles d'Euler (roulis, tangage et cap).”
Ainsi, les ingénieurs des voitures électriques et à combustion peuvent comprendre ce qu'il faut améliorer en comparant l'état réel à l'état théorique.
Critères de dynamique du véhicule Formula Student
La maîtrise de l'accélération est primordiale lors des courses de Formule. Lorsque la voiture accélère trop, elle peut déraper, ce qui entraîne une usure des pneus. Pour minimiser l'usure des pneus et exploiter au maximum la puissance et les performances du moteur, l'accélération doit être contrôlée.
Le suivi de la trajectoire de la voiture de course est essentiel. Une analyse du circuit est réalisée grâce aux données IMU/GNSS, notamment la position, et permet de déterminer si la voiture est bien positionnée sur le circuit ou dans les virages.

N'oublions pas que la Formula Student est une course. L'un des objectifs de la compétition est d'aller plus vite sur la piste que les autres équipes. La vitesse est donc un facteur crucial à étudier grâce à l'IMU/GNSS. C'est encore plus important pour les voitures de course électriques, qui doivent suivre leur consommation d'énergie.
Voitures de course autonomes : tirer le meilleur parti du cap et de la navigation de l'IMU/GNSS
Les voitures de course peuvent utiliser un GPS à antenne unique pour le cap, mais les véhicules autonomes s'appuient sur un IMU/GNSS à double antenne pour un cap précis. Cela permet une initialisation plus rapide et offre un vrai cap même à l'arrêt.
J. Liberal Huarte de l'équipe UPC Driverless (ETSEIB) explique que le cap et la localisation sont essentiels au bon fonctionnement des autres équipements : « Lorsque nous utilisons des technologies LiDAR, le fait d'être orienté à 1 degré près sur un côté ou un l'autre influence beaucoup la position.
Un cap précis est donc une exigence majeure. De même, la localisation et la cartographie : il est très important de se situer en X et en Y. » Par conséquent, l'intégration d'un double GNSS/INS dans ce type de voiture de course est la meilleure solution, car elle fournit un cap et une position réels, ce qui aide également à stabiliser le LiDAR.
Le cap est tout aussi important que la navigation précise pour les voitures de course autonomes. Le mode cinématique en temps réel (RTK) permet une estimation extrêmement précise de la position (1 à 2 cm). Plus l'IMU/GNSS est précis, plus la voiture est capable de rester dans la trajectoire du circuit sans dériver.
L'IMU/GNSS analyse le circuit pour garantir un positionnement optimal de la voiture et une optimisation de la trajectoire.
Moins de temps d'implémentation = plus de temps pour l'ensemble du projet
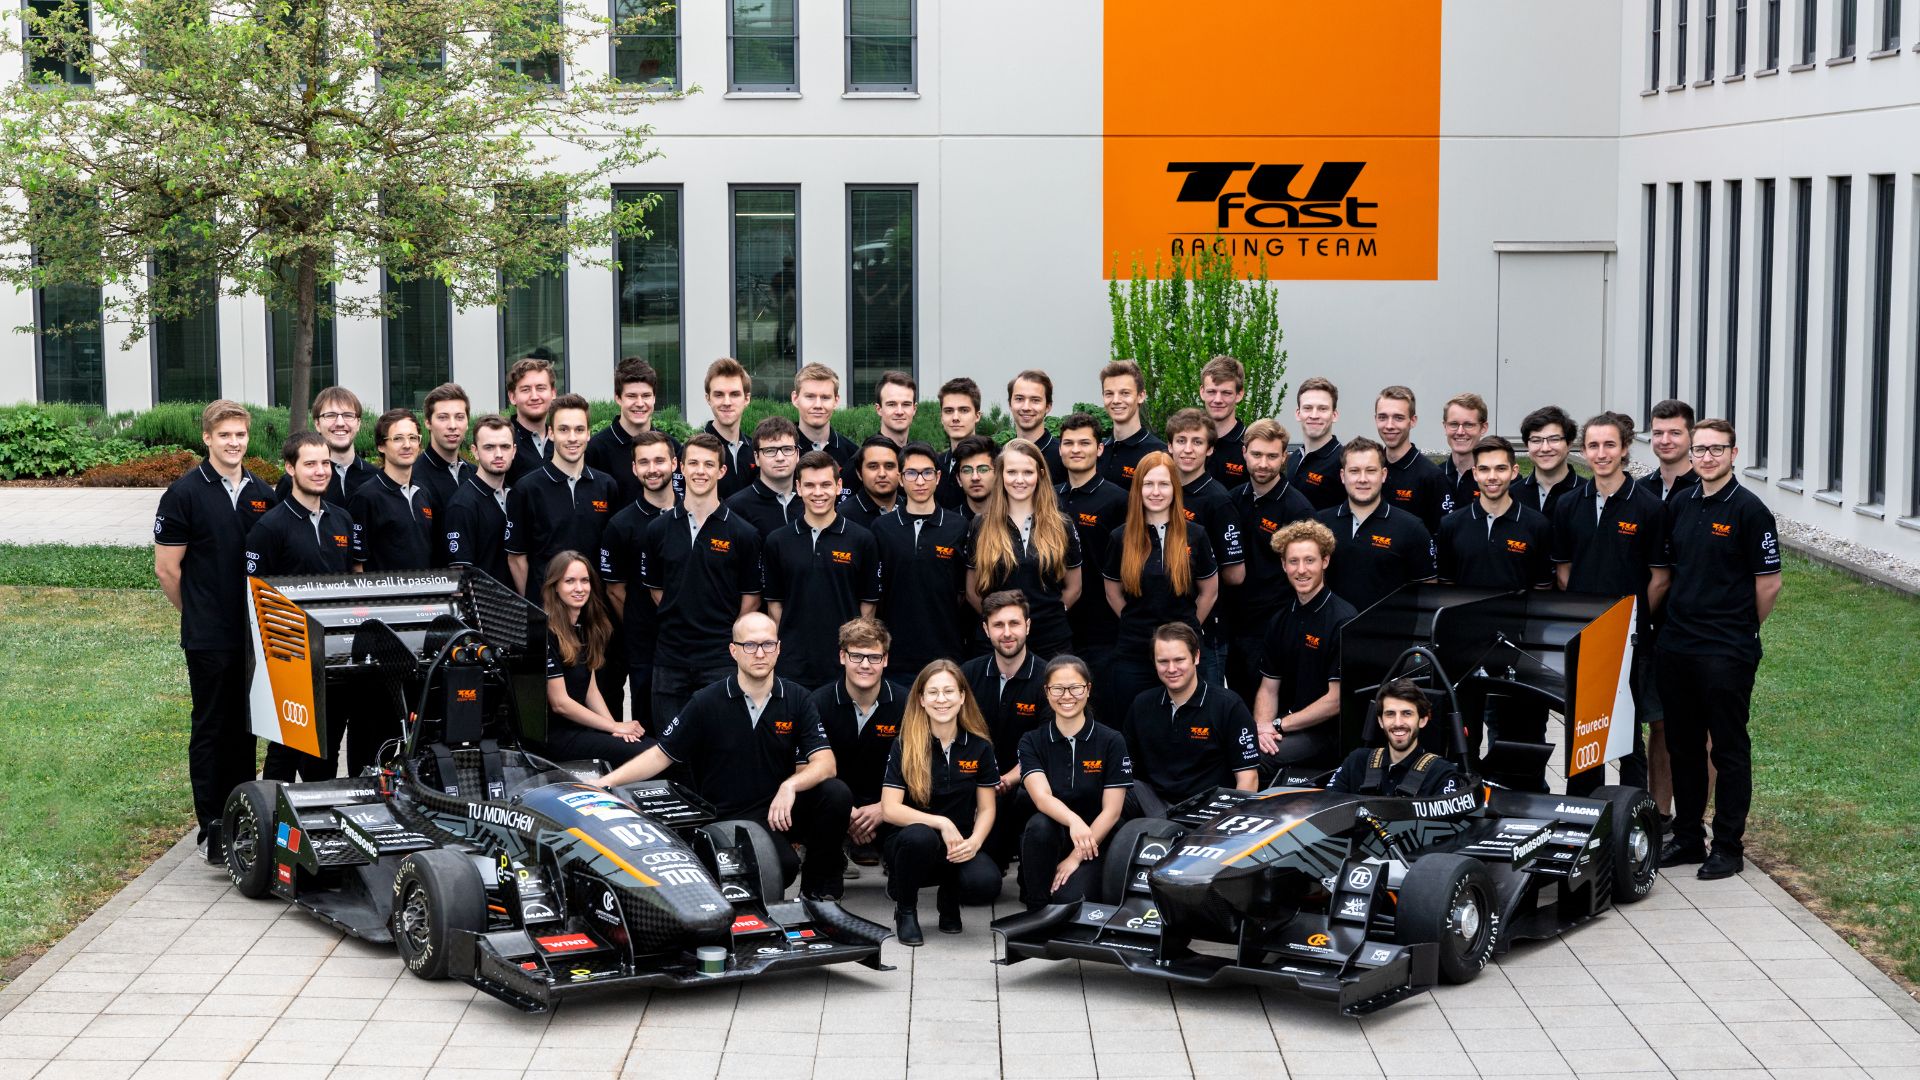
« Nous disposons d'un temps d'essai très limité ; par conséquent, si les opérations sont menées rapidement, nous pouvons rouler plus vite sur la piste et multiplier les tests », déclare A. Kopp, responsable de la dynamique du véhicule chez TUfast Racing.
Les équipes disposent de peu de temps pour intégrer les différents composants du véhicule et procéder à leurs essais. Les protocoles CAN et le framework ROS étant largement privilégiés par les ingénieurs automobiles, l'utilisation d'une centrale IMU/GNSS compatible avec ces environnements de travail permet d'économiser un temps de développement considérable.
La mise à disposition d'une bibliothèque C claire accompagnée d'exemples constitue un autre atout pour assister les équipes dans leur phase d'intégration.
SBG Systems soutient de nouvelles façons de concevoir les véhicules
Les étudiants sont invités à envoyer leur demande de parrainage via notre site web !

Ellipse-D
L'Ellipse-D est un système de navigation inertielle intégrant une double antenne et un GNSS RTK bi-fréquence, compatible avec notre logiciel de post-traitement Qinertia.
Conçu pour les applications robotiques et géospatiales, il permet de fusionner les données d'un odomètre avec un signal d'impulsions (Pulse) ou CAN OBDII pour une précision accrue en navigation à estimes.

Demander un devis pour l'Ellipse-D
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquemment posées concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
Qu'est-ce que le GNSS par rapport au GPS ?
Le GNSS signifie Système Mondial de Navigation par Satellite et le GPS signifie Système de Positionnement Global. Ces termes sont souvent employés indifféremment, mais ils désignent des concepts distincts au sein des systèmes de navigation par satellite.
Le GNSS est un terme générique désignant l'ensemble des systèmes de navigation par satellite, tandis que le GPS fait spécifiquement référence au système américain. Il inclut plusieurs systèmes qui offrent une couverture mondiale plus complète, alors que le GPS n'est qu'un de ces systèmes.
Vous bénéficiez d'une précision et d'une fiabilité accrues avec le GNSS grâce à l'intégration de données provenant de plusieurs systèmes, tandis que le GPS seul peut présenter des limites en fonction de la disponibilité des satellites et des conditions environnementales.
Quelle est la différence entre un AHRS et un INS ?
La principale différence entre une Centrale d'Attitude et de Cap (AHRS) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et dans l'étendue des données qu'ils fournissent.
Un AHRS fournit des informations d'orientation, plus précisément l'attitude (tangage, roulis) et le cap (yaw) d'un véhicule ou d'un dispositif. Il utilise généralement une combinaison de capteurs, incluant des gyroscopes, des accéléromètres et des magnétomètres, pour calculer et stabiliser l'orientation. L'AHRS délivre la position angulaire sur trois axes (tangage, roulis et lacet), permettant à un système de comprendre son orientation dans l'espace. Il est souvent utilisé dans l'aviation, les drones, la robotique et les systèmes marins pour fournir des données précises d'attitude et de cap, indispensables au contrôle et à la stabilisation des véhicules.
Un INS fournit non seulement des données d'orientation (comme un AHRS), mais suit également la position, la vitesse et l'accélération d'un véhicule au fil du temps. Il utilise des capteurs inertiels pour estimer le mouvement dans un espace tridimensionnel sans dépendre de références externes telles que le GNSS. Il combine les capteurs présents dans un AHRS (gyroscopes, accéléromètres) mais peut également intégrer des algorithmes plus avancés pour le suivi de la position et de la vitesse, en se couplant souvent à des données externes comme le GNSS pour une précision accrue.
En résumé, l'AHRS se concentre sur l'orientation (attitude et cap), tandis que l'INS fournit un ensemble complet de données de navigation, incluant la position, la vitesse et l'orientation.
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
L'INS accepte-t-elle les données de capteurs d'aide extérieurs ?
Les systèmes de navigation inertielle de notre entreprise acceptent les données de capteurs d'aide externes, tels que les sondes anémobarométriques, les magnétomètres, les locs photomètres, les DVL et autres.
Cette intégration rend l'INS extrêmement polyvalent et fiable, en particulier dans les environnements où le GNSS est indisponible.
Ces capteurs externes améliorent les performances globales et la précision de l'INS en fournissant des données complémentaires.
