코스트 오토노머스(Coast Autonomous), 무인 셔틀에 Ellipse-D 탑재
당사의 관성 센서는 자율주행 셔틀 솔루션을 위한 고객의 7계층 매핑 및 현지화 시스템의 일부입니다.
"Ellipse-D는 완벽하게 통합된 INS/GNSS로, 당사의 솔루션에 매우 쉽게 적용할 수 있습니다." | Coast Autonomous
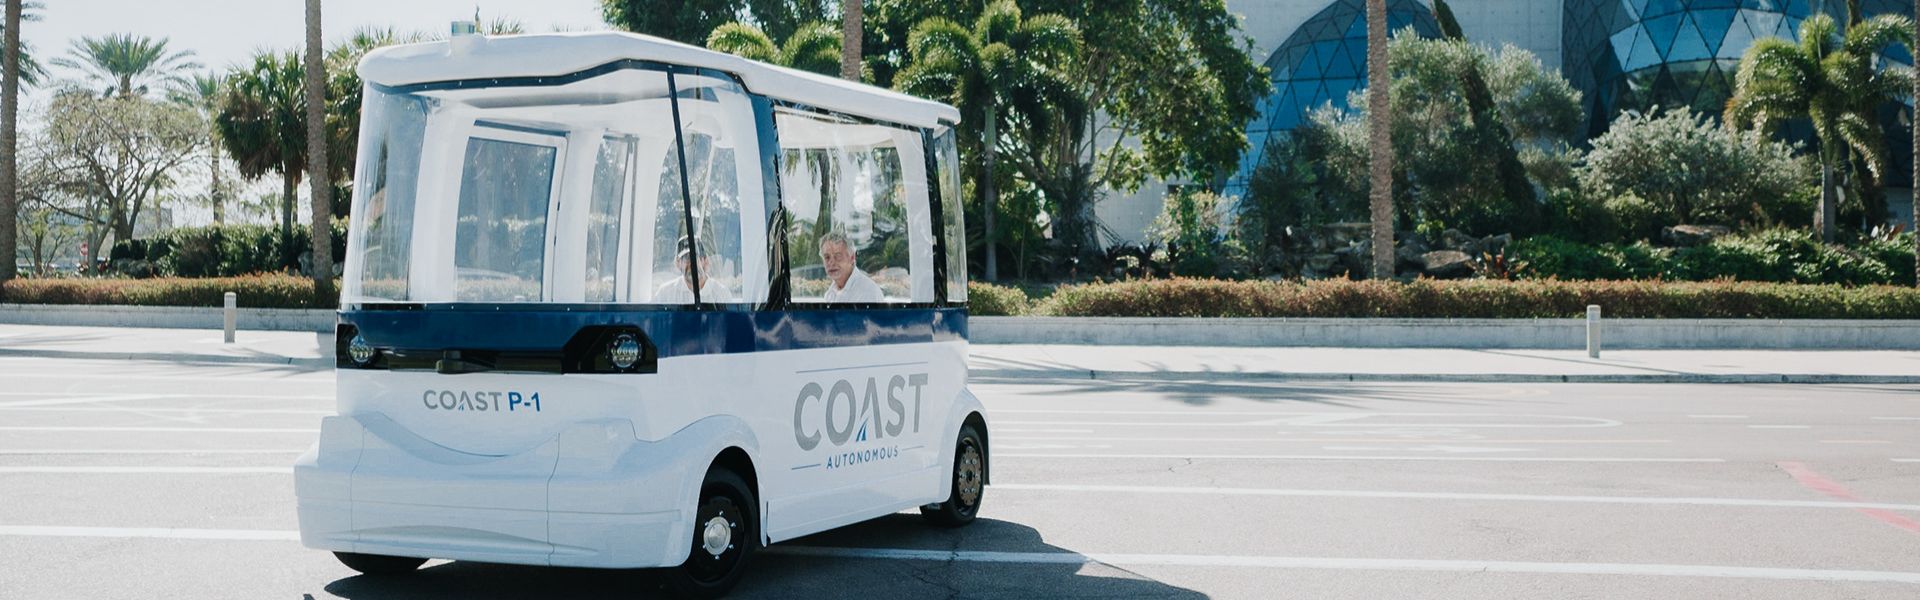
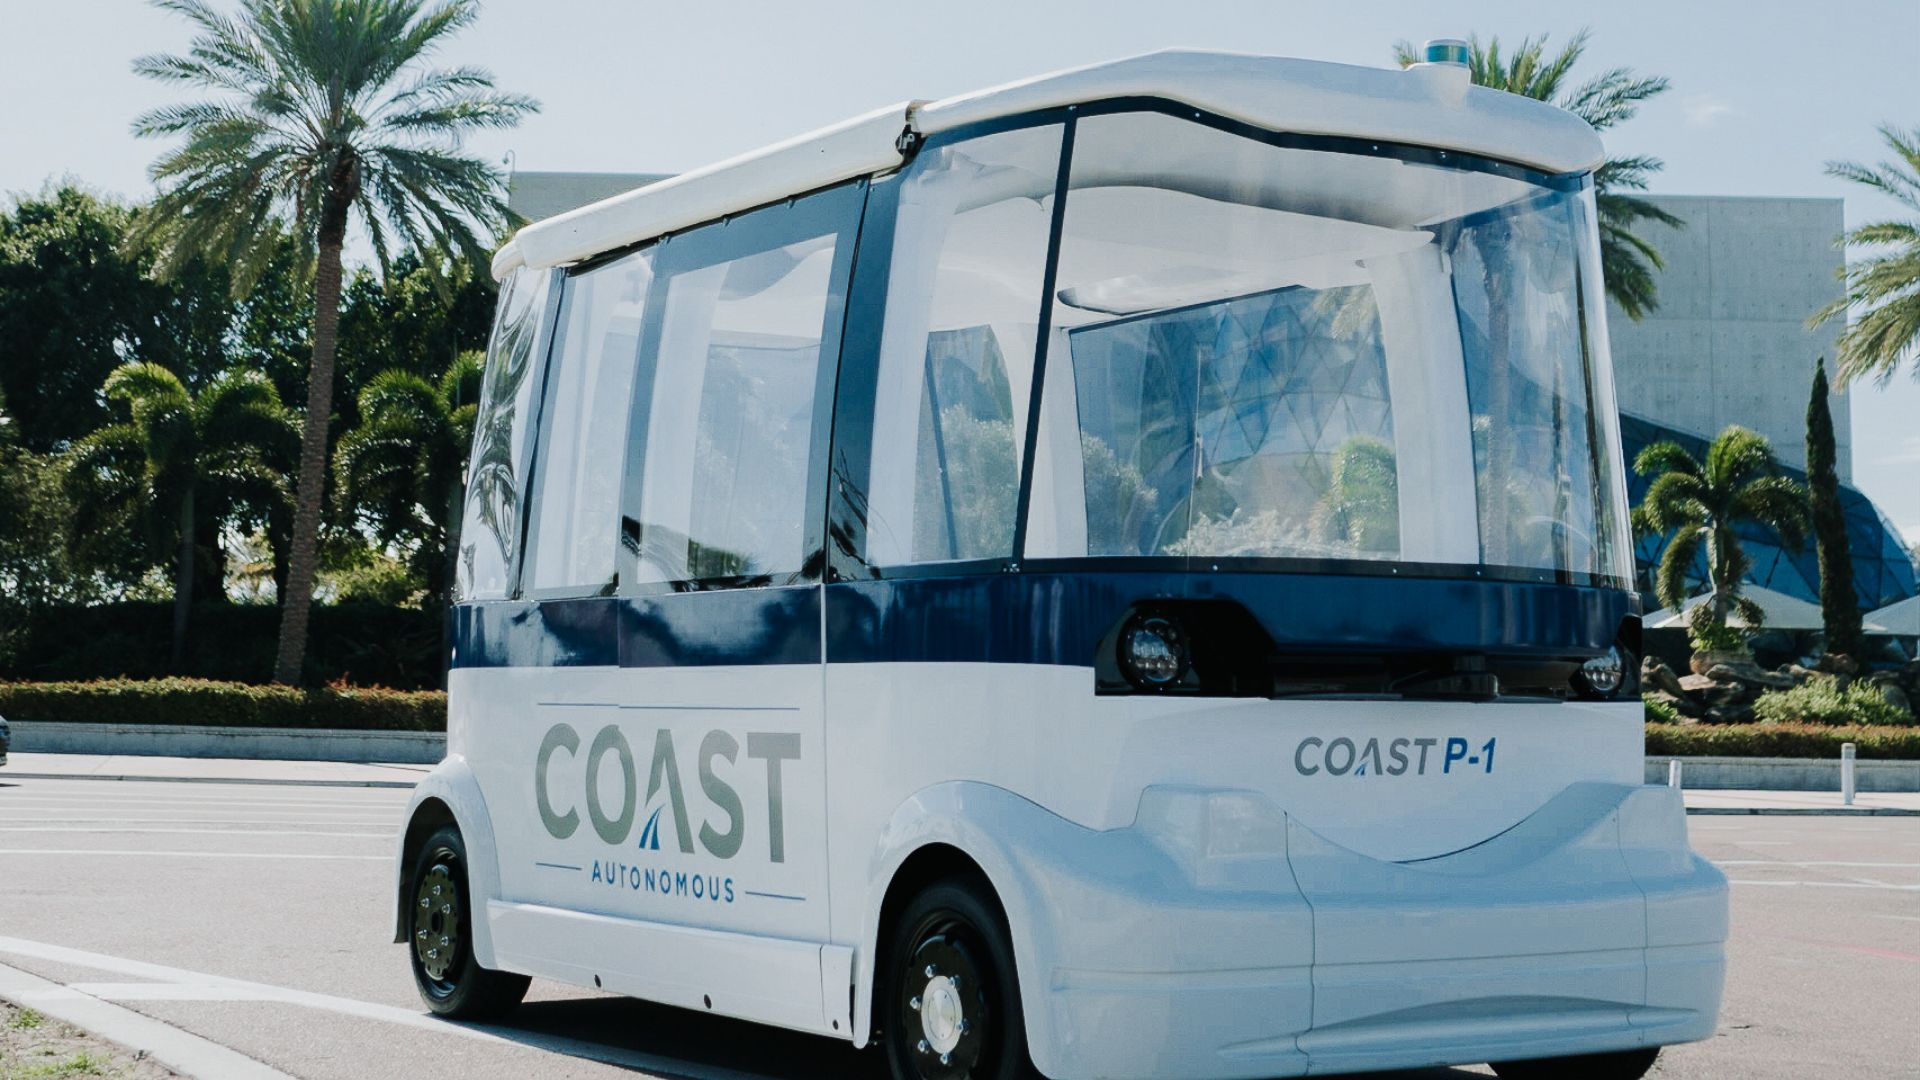
당사의 존경받는 파트너인 Coast Autonomous는 자율 주행 모빌리티 솔루션을 제공하는 회사입니다. 자율 주행 골프 카트부터 유틸리티 차량까지. 이러한 솔루션은 최신 P-1 무인 셔틀에 당사의 Ellipse-D 관성 항법 센서를 통합했습니다.
도심 환경에서의 무인 운송 솔루션
도시를 사람들에게 돌려주자는 아이디어로 Coast Autonomous는 P-1 자율주행 셔틀을 개발했습니다.
이 무인 셔틀은 도시 환경이나 캠퍼스와 같은 보행자 구역에서 사람들을 이동시키도록 설계되었습니다. 혼합 교통 환경뿐만 아니라 고속 차선에서도 운행할 수 있습니다.
이러한 셔틀 개발의 세 가지 핵심 특징은 안전성, 승객 경험, 그리고 적절한 속도이며, 차량은 항상 주변 환경을 분석하여 속도와 행동을 결정합니다.
Coast Autonomous 기술은 다양한 속도에서도 부드러운 정차와 함께 안전하고 편안한 주행을 보장합니다.
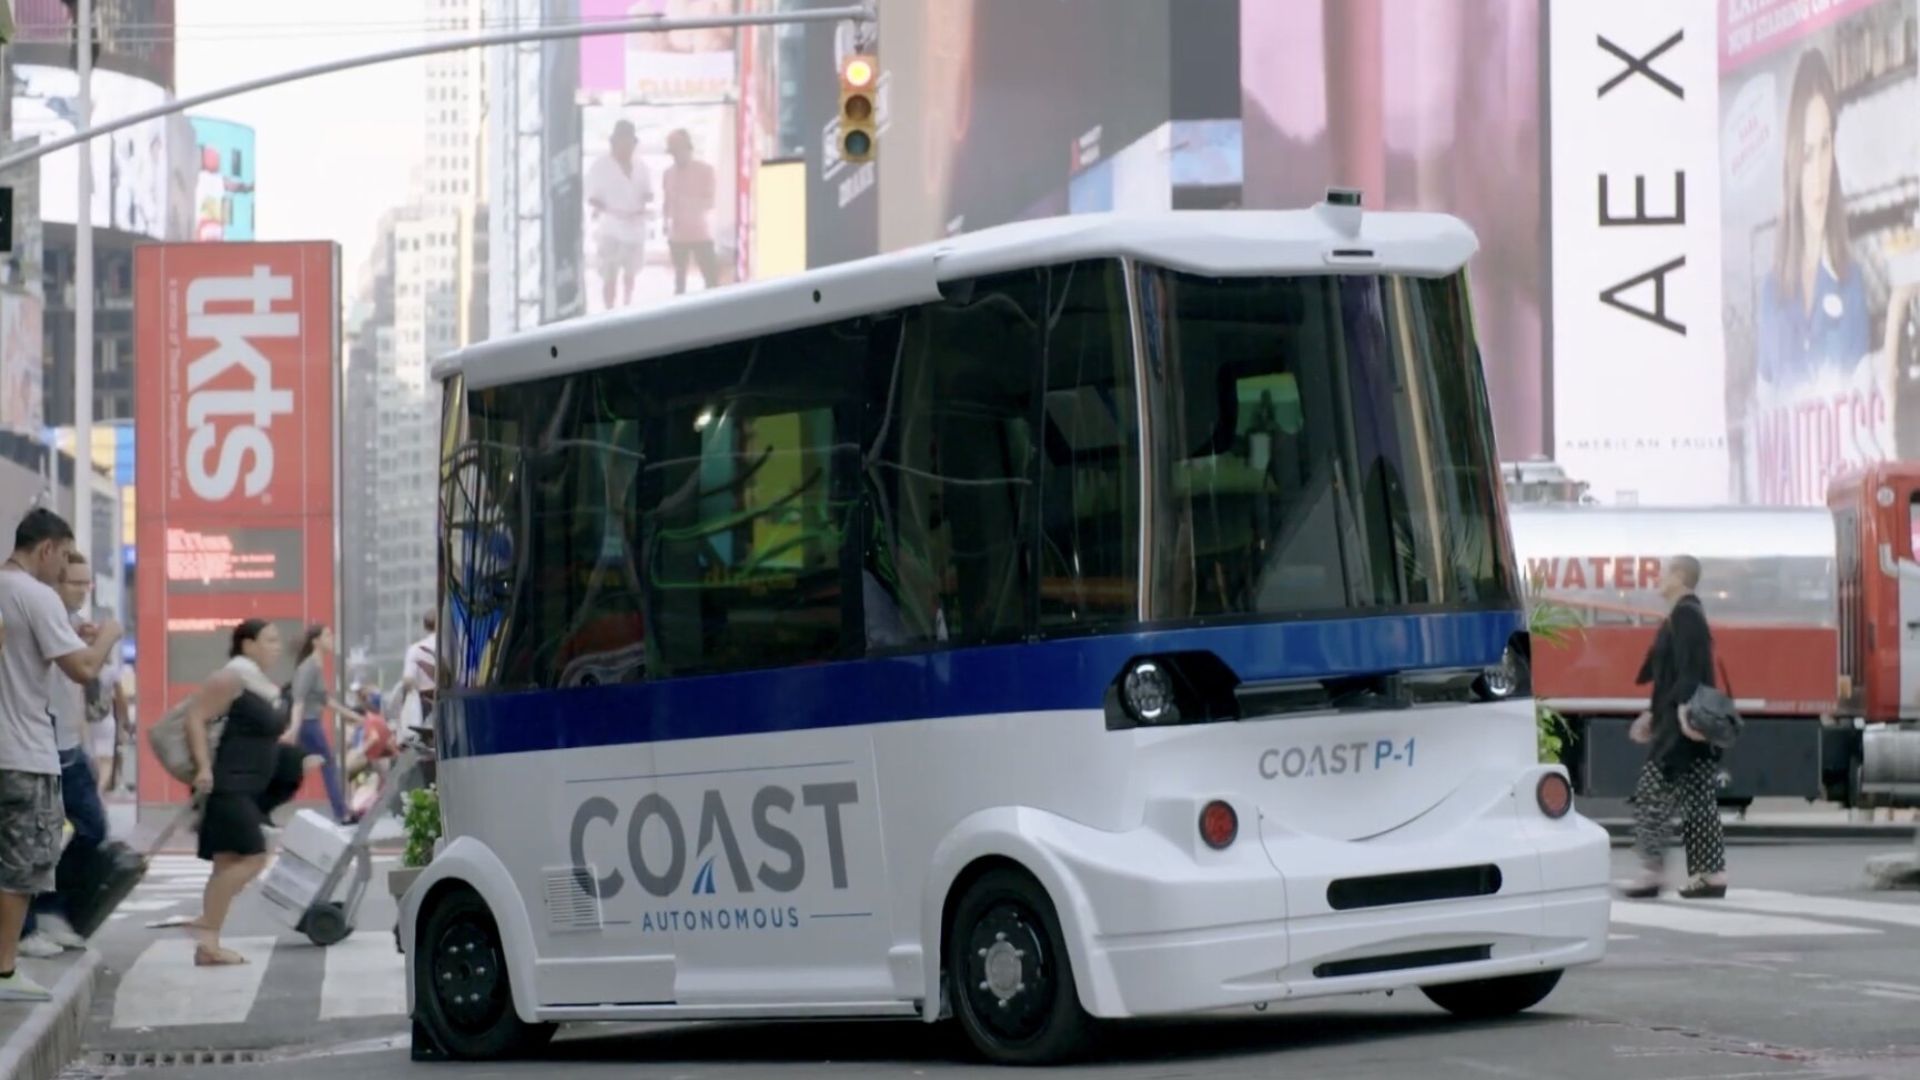
이 솔루션은 7개국에서 60회 이상 성공적으로 테스트되었으며, 120,000명 이상의 승객을 안전하게 수송했습니다. 테스트 중 하나는 뉴욕 브로드웨이의 혼잡한 보행자 구역에서 진행되었으며, 이곳은 “GNSS 환경이 매우 까다로운 지역”으로 알려져 있습니다.
무인 셔틀의 위치와 방향 파악
이 회사는 로봇 공학 및 인공지능(AI), 차량 관리 및 감독, 그리고 위치 파악 및 매핑을 포함하는 완전 통합형 6단계 자율 시스템을 개발했습니다.
로봇 소프트웨어가 셔틀을 제어하는 동안, 인공지능은 차량이 주변 환경에 따라 어떻게 행동하고 결정을 내려야 할지 결정합니다.
매핑 및 위치 파악에 있어서, 이 회사는 내비게이션을 위해 GPS/GNSS 또는 비콘에만 의존하지 않습니다.
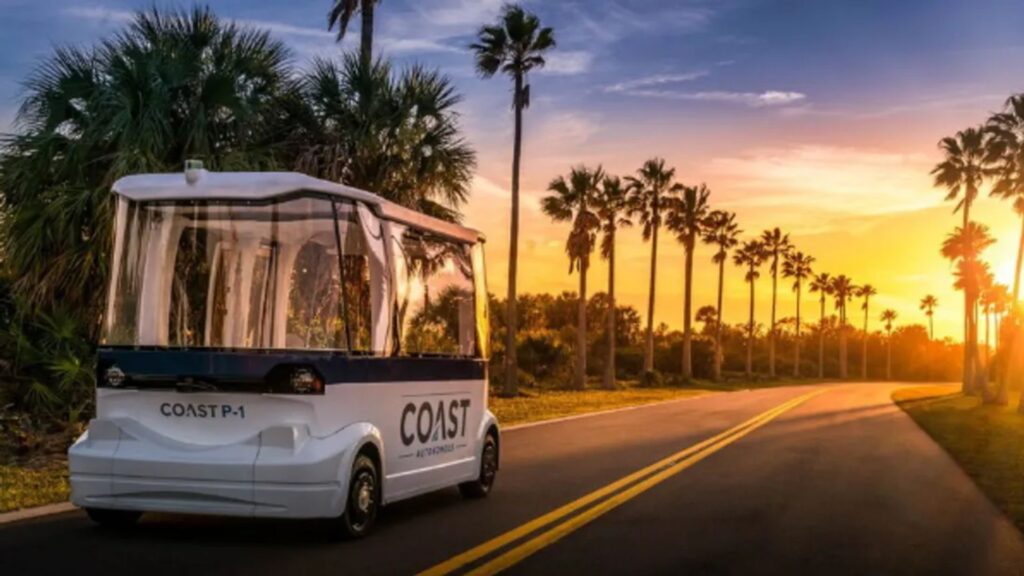
관성 및 SLAM과 같은 7가지 다양한 기술을 활용하여 전체 시스템을 구축했습니다. 이를 통해 셔틀은 실내뿐만 아니라 건물 근처나 캐노피 아래와 같은 혹독한 조건에서도 탐색할 수 있습니다.
이러한 기술들은 상호 보완적이므로, 시스템은 특정 순간 또는 어떤 환경에서든 가장 적합한 기술을 결정할 수 있습니다.
7가지 위치 결정 레이어는 다음과 같습니다:
– 광학 SLAM.
– 속도 센서가 있는 듀얼 안테나 GNSS를 갖춘 SBG Ellipse-D RTK GNSS/INS
– 추측 항법(dead reckoning)을 위한 오도메트리
– 2D LiDAR SLAM
– 3D LiDAR SLAM
RTK GNSS/INS가 더 작고 저렴해질 때
Ellipse-D는 듀얼 안테나 및 이중 주파수 RTK GNSS를 통합하고 당사의 후처리 소프트웨어 Qinertia와도 호환되는 관성 항법 시스템이었습니다.
전체 Ellipse 시리즈 제품 라인이 최근 갱신됨에 따라 이 솔루션은 이제 Ellipse-D 3세대(3rd Generation)로 대체되었습니다.
이 새로운 INS/GNSS는 이전의 모든 기능을 유지하면서 더 작고 가벼운 패키지에 담았으며, 고성능 필터링을 허용하는 강력한 64비트 아키텍처를 내장하고 있습니다.
전력 소비도 감소했습니다. 자동차 애플리케이션용으로 설계되어 향상된 추측 항법 정확도를 위해 펄스 또는 CAN OBDII와 오도메터 입력을 융합할 수 있습니다.
Ellipse-D
Ellipse-D는 듀얼 안테나 및 듀얼 주파수 RTK GNSS를 통합한 관성 항법 시스템으로 당사의 후처리 소프트웨어 Qinertia와 호환됩니다.
로봇 및 지리 공간 응용 분야를 위해 설계되었으며, 향상된 추측 항법 정확도를 위해 주행거리계(Odometer) 입력을 Pulse 또는 CAN OBDII와 융합할 수 있습니다.

Ellipse-D 견적 요청
궁금한 점이 있으신가요?
FAQ 섹션에 오신 것을 환영합니다! 여기에서 당사가 소개하는 애플리케이션에 대한 가장 일반적인 질문과 답변을 확인하실 수 있습니다. 찾으시는 내용이 없다면 언제든지 당사에 직접 문의해 주세요!
자율주행차의 자율주행 단계(Level)는 어떻게 됩니까?
자율주행 차량의 자율성은 미국자동차공학회(SAE)에 의해 6개의 레벨(레벨 0~레벨 5)로 분류되며, 차량 운행에서의 자동화 범위를 정의합니다. 그 세부 내용은 다음과 같습니다.
- 레벨 0: 자동화 없음 – 인간 운전자가 항상 차량을 완전히 제어하며, 알림 및 경고와 같은 수동적 시스템만 제공됩니다.
- 레벨 1: 운전자 지원 – 차량이 조향 또는 가속/감속을 지원할 수 있지만, 인간 운전자가 제어권을 유지하고 주변 환경을 모니터링해야 합니다(예: 어댑티브 크루즈 컨트롤).
- 레벨 2: 부분 자동화 – 차량이 조향과 가속/감속을 동시에 제어할 수 있지만, 운전자는 항상 주의를 기울이고 언제든지 제어권을 이어받을 준비가 되어 있어야 합니다(예: 테슬라 오토파일럿, GM 슈퍼 크루즈).
- 레벨 3: 조건부 자동화 – 차량이 특정 조건에서 주행의 모든 측면을 제어할 수 있지만, 시스템의 요청이 있을 경우 인간 운전자가 개입할 준비가 되어 있어야 합니다(예: 고속도로 주행). 운전자가 적극적으로 모니터링할 필요는 없지만 항상 경계 태세를 유지해야 합니다.
- 레벨 4: 고도 자율주행 – 차량은 운전자의 개입 없이 특정 조건이나 환경(도시 지역이나 고속도로 등) 내에서 모든 주행 작업을 자율적으로 수행할 수 있습니다. 단, 다른 환경이나 특수한 상황에서는 운전자가 운전해야 할 수도 있습니다.
- 레벨 5: 완전 자동화 - 차량이 완전히 자율주행하며 인간의 개입 없이 모든 조건에서 모든 주행 작업을 처리할 수 있습니다. 운전자가 필요 없으며, 차량은 어떤 조건에서든 어디서나 운행할 수 있습니다.
이러한 단계들은 기본 운전자 보조 기능부터 완전 자율주행에 이르기까지 자율주행차 기술의 진화를 정의하는 데 도움을 줍니다.
자율 건설 시스템에서 지리 참조란 무엇인가?
자율 시공 시스템에서의 지오레퍼런싱은 지도, 모델 또는 센서 측정값 같은 시공 데이터를 실제 세계의 지리 좌표에 정렬하는 과정을 의미합니다. 이를 통해 드론, 로봇, 중장비 등 자율주행 기계가 수집하거나 생성한 모든 데이터가 위도, 경도, 고도 같은 글로벌 좌표계에 정확하게 위치하게 됩니다.
자율주행 건설 환경에서 지오레퍼런싱(georeferencing)은 대규모 건설 현장 전반에 걸쳐 장비가 정밀하게 작동하도록 보장하는 데 매우 중요합니다. GNSS(Global Navigation Satellite Systems)와 같은 위성 기반 측위 기술을 사용하여 프로젝트를 실제 세계의 위치에 연결함으로써 구조물, 자재, 장비를 정확하게 배치할 수 있습니다.
지리참조(Georeferencing)를 통해 굴착, 정지, 자재 적치 등의 작업을 자동화하고 정밀하게 제어할 수 있어 효율성이 향상되고, 오류가 줄어들며, 건설이 설계 사양에 따라 진행되도록 보장합니다. 또한 진행 상황 추적, 품질 관리, 지리정보시스템(GIS) 및 빌딩 정보 모델링(BIM)과의 통합을 용이하게 하여 향상된 프로젝트 관리를 지원합니다.
IMU와 INS의 차이점은 무엇인가요?
관성 측정 장치(IMU)와 관성항법장치(INS)의 차이점은 기능과 복잡성에 있습니다.
IMU(관성 측정 장치)는 가속도계와 자이로스코프가 측정한 차량의 선형 가속도 및 각속도에 대한 원시 데이터를 제공합니다. 롤, 피치, 요 및 모션에 대한 정보를 공급하지만 위치나 항법 데이터를 계산하지는 않습니다. IMU는 위치나 속도를 결정하기 위해 외부 처리에 필요한 움직임 및 방향에 대한 필수 데이터를 전달하도록 특별히 설계되었습니다.
반면, INS(관성항법장치)는 IMU 데이터와 고급 알고리즘을 결합하여 시간에 따른 차량의 위치, 속도 및 방향을 계산합니다. 센서 융합 및 통합을 위한 칼만 필터링과 같은 항법 알고리즘을 통합합니다. INS는 GNSS와 같은 외부 측위 시스템에 의존하지 않고 위치, 속도, 방향을 포함한 실시간 항법 데이터를 공급합니다.
이 항법 시스템은 일반적으로 종합적인 항법 솔루션이 필요한 응용 분야, 특히 군용 UAV, 선박, 잠수함 등 GNSS 음영 지역에서 활용됩니다.
GNSS와 GPS의 차이점은 무엇인가요?
GNSS는 Global Navigation Satellite System을 의미하며, GPS는 Global Positioning System을 의미합니다. 이 용어들은 종종 상호 교환적으로 사용되지만, 위성 기반 항법 시스템 내에서 서로 다른 개념을 나타냅니다.
GNSS는 모든 위성 항법 시스템을 통칭하는 용어인 반면, GPS는 특히 미국의 시스템을 지칭합니다. GNSS는 더 포괄적인 전 세계적 커버리지를 제공하는 여러 시스템을 포함하며, GPS는 그러한 시스템 중 하나일 뿐입니다.
GPS 단독으로는 위성 가용성 및 환경 조건에 따라 한계가 있을 수 있는 반면, 여러 시스템의 데이터를 통합하는 GNSS를 통해 정확성과 신뢰성이 향상됩니다.
