
IMU de classe industrial
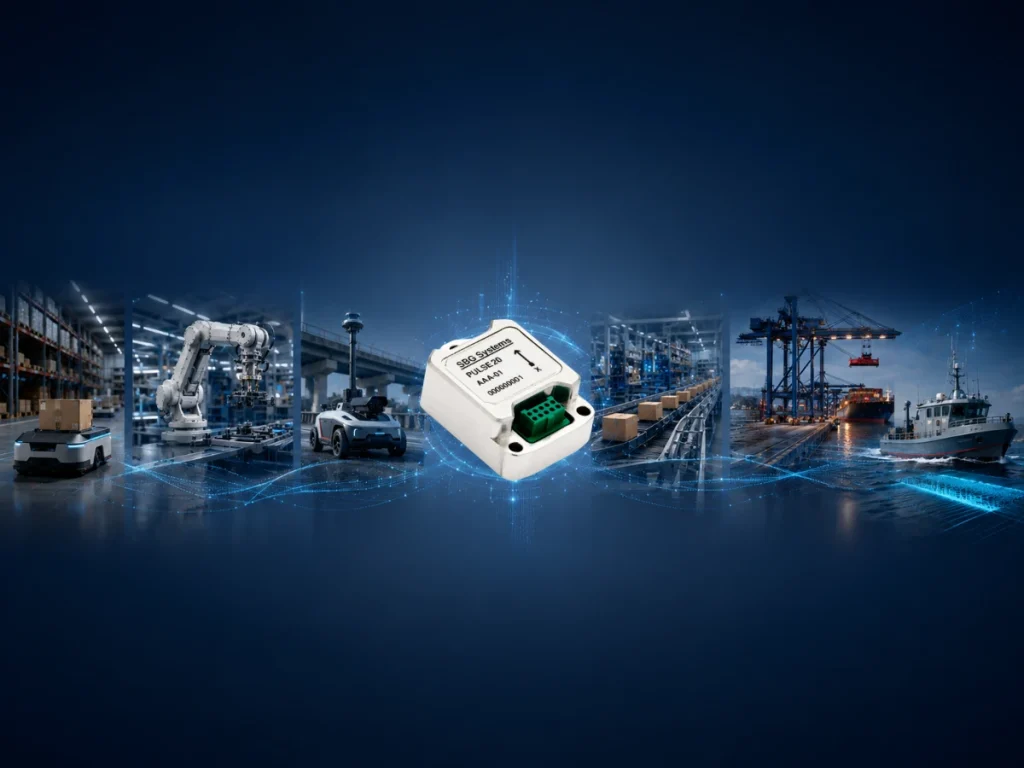
Uma IMU de grau industrial é um sensor de movimento que mede velocidade angular em três eixos e aceleração linear em três eixos. Em comparação com dispositivos de nível de consumo, ela oferece maior precisão, estabilidade e durabilidade. Ela combina três giroscópios MEMS e três acelerômetros MEMS em um pacote calibrado. Como resultado, opera de forma confiável em ambientes industriais severos.
IMUs de grau industrial normalmente alcançam instabilidade de bias do giroscópio entre 1 e 10°/h. Além disso, o passeio aleatório do ângulo (angle random walk) geralmente varia de 0,1 a 0,5°/√h. O bias do acelerômetro comumente fica entre 0,1 e 1 mg, dependendo da arquitetura do sensor e da qualidade da calibração. Consequentemente, essas características permitem estimativa de atitude estável e navegação por estimação (dead-reckoning) confiável durante breves interrupções de GNSS.
Os fabricantes otimizam as IMUs de grau industrial para repetibilidade a longo prazo em vez de máxima precisão de navegação. Portanto, a calibração de fábrica avançada compensa erros de fator de escala, desalinhamento de eixos, deriva de temperatura e não-linearidade do sensor. Além disso, a calibração permanece eficaz em uma ampla faixa de temperatura operacional. Muitas IMUs de grau industrial também integram filtragem de vibração e funções de autoteste integradas. Ademais, altas taxas de amostragem preservam a qualidade da medição sob condições operacionais altamente dinâmicas.
As IMUs de grau industrial servem como o elemento sensor central de um AHRS ou de um INS. Elas fornecem dados inerciais para fusão com GNSS, LiDAR, encoders de roda, câmeras, odômetros ou DVLs (Doppler Velocity Logs). Como resultado, a fusão de sensores melhora a robustez do posicionamento, a estimativa de atitude e o controle do veículo. Ela também mantém o desempenho de navegação quando as referências externas se degradam ou ficam temporariamente indisponíveis.
Engenheiros utilizam amplamente IMUs de grau industrial em robótica móvel, robôs móveis autônomos (AMRs), sistemas de mapeamento móvel, plataformas marinhas, veículos guiados automaticamente (AGVs), guindastes, sistemas de transporte, máquinas industriais e automação de precisão. Portanto, elas oferecem um equilíbrio eficaz entre desempenho, robustez, consumo de energia e custo. Como resultado, são adequadas para aplicações exigentes de controle de movimento industrial e navegação.
