首页 案例研究 第4页

案例研究——第4页

了解我们的创新惯性技术解决方案如何在现实世界的应用中发挥作用。我们的案例研究展示了我们在应对复杂挑战方面的实际例子,在各个行业中实现了精确导航、运动跟踪和先进性能。
罗斯托克大学

在真实城市水道中的自动驾驶渡轮研究

渡轮自主航行
树雨燕

Treeswift 如何推动公用事业现场运营现代化

移动测绘
TREALIS

TREALIS 结合 Apogee Navsight 的钢轨缺陷检测

有轨电车和火车的定位
GapEOD

GapEOD 如何借助 Ellipse 实现更安全的地球物理勘测

有轨电车和火车的定位
克拉科夫AGH大学

Ellipse-D 如何助力太阳能船在摩纳哥竞技

太阳能船

了解我们的应用

每个案例都突出了我们的客户所面临的独特挑战、我们共同量身定制的解决方案以及取得的成功成果。这些案例研究展示了惯性技术将项目变为现实的潜力。

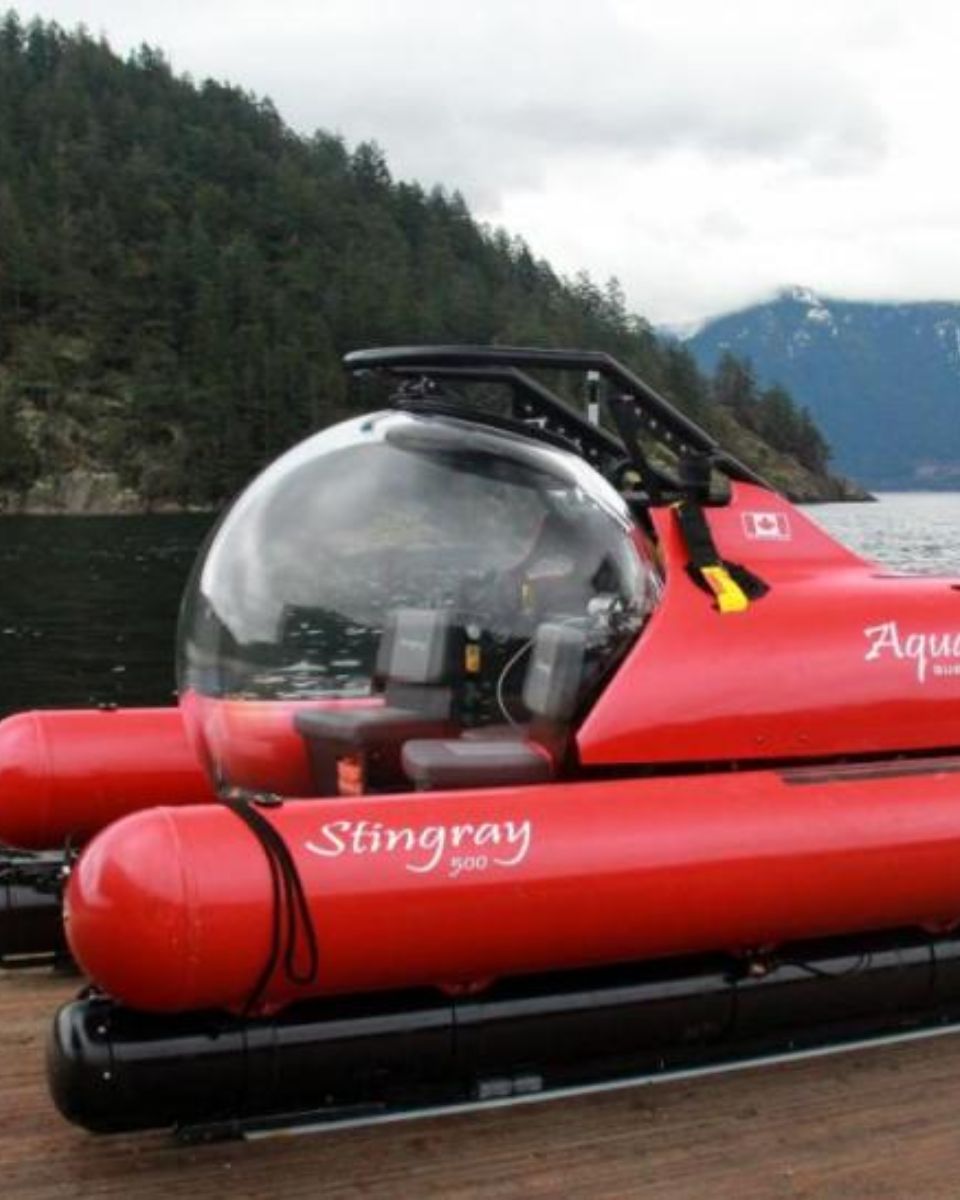
Aquatica 潜艇

远征队使用 Ellipse INS 传感器对伯利兹大蓝洞进行测绘

测量
“Stingray”号潜艇
大学生方程式赛车

方程式学生车队(Formula Student)在无人驾驶汽车上采用 SBG 的 IMU 和 INS/GNSS

自动驾驶汽车
Formula Student赛车
美国陆军地理空间中心

用于背包式测量 GIS 的 SBG RTK INS/GNSS

移动测绘
美国陆军地理空间中心背包
Cadden

集成了SBG公司INS 和多波束回声测深仪的ASV解决方案

ASV——自主水面艇
Cadden……的测绘解决方案,该方案集成了OceanAlpha SL40自主测绘船
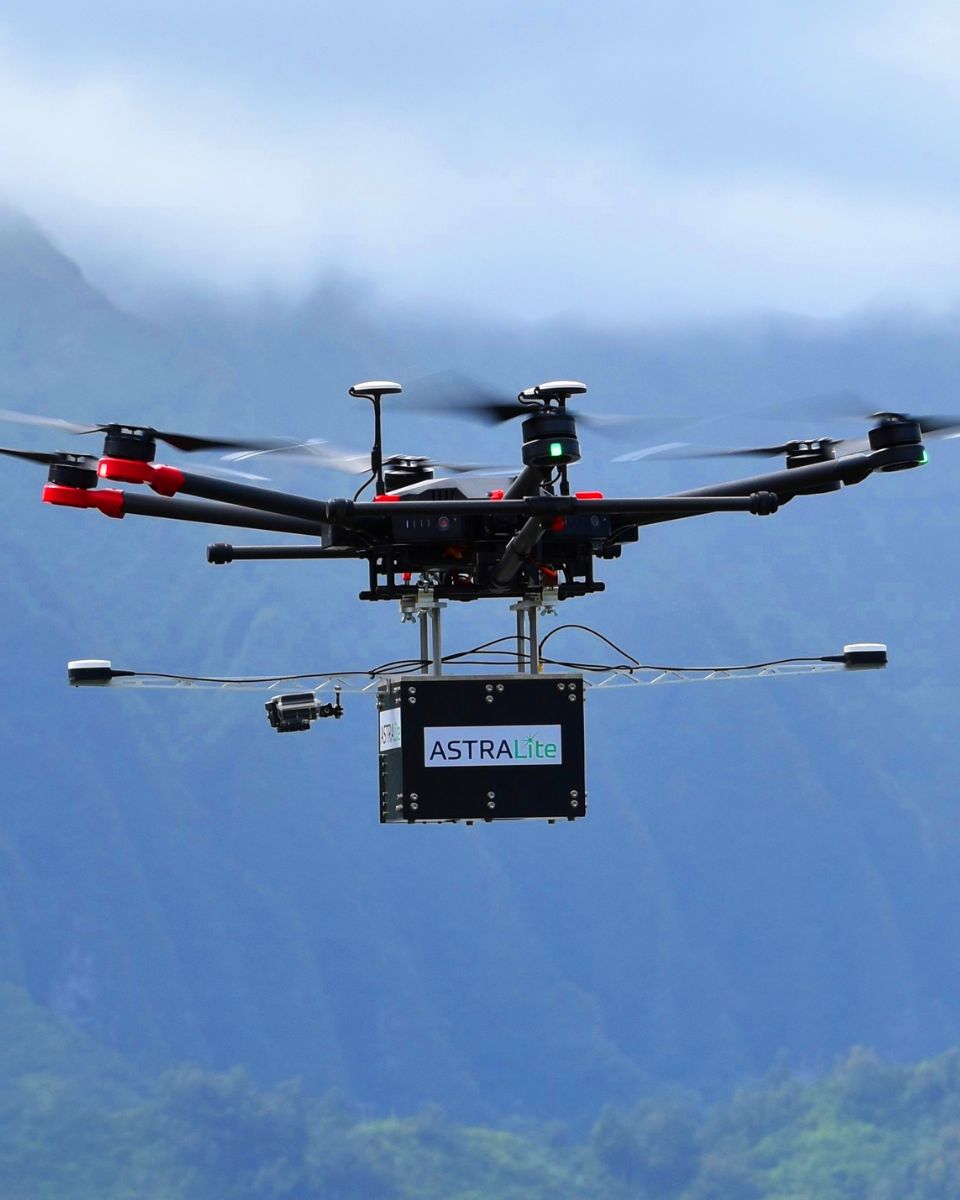
ASTRALiTE

SBG Systems 双天线 INS/GNSS,用于无人机地形测量和测深

地形与水深
Astralite 无人机
TUfast

Formula Student Electric——TUfast车队选择SBGINS

自动驾驶汽车
TUfast 方程式赛车
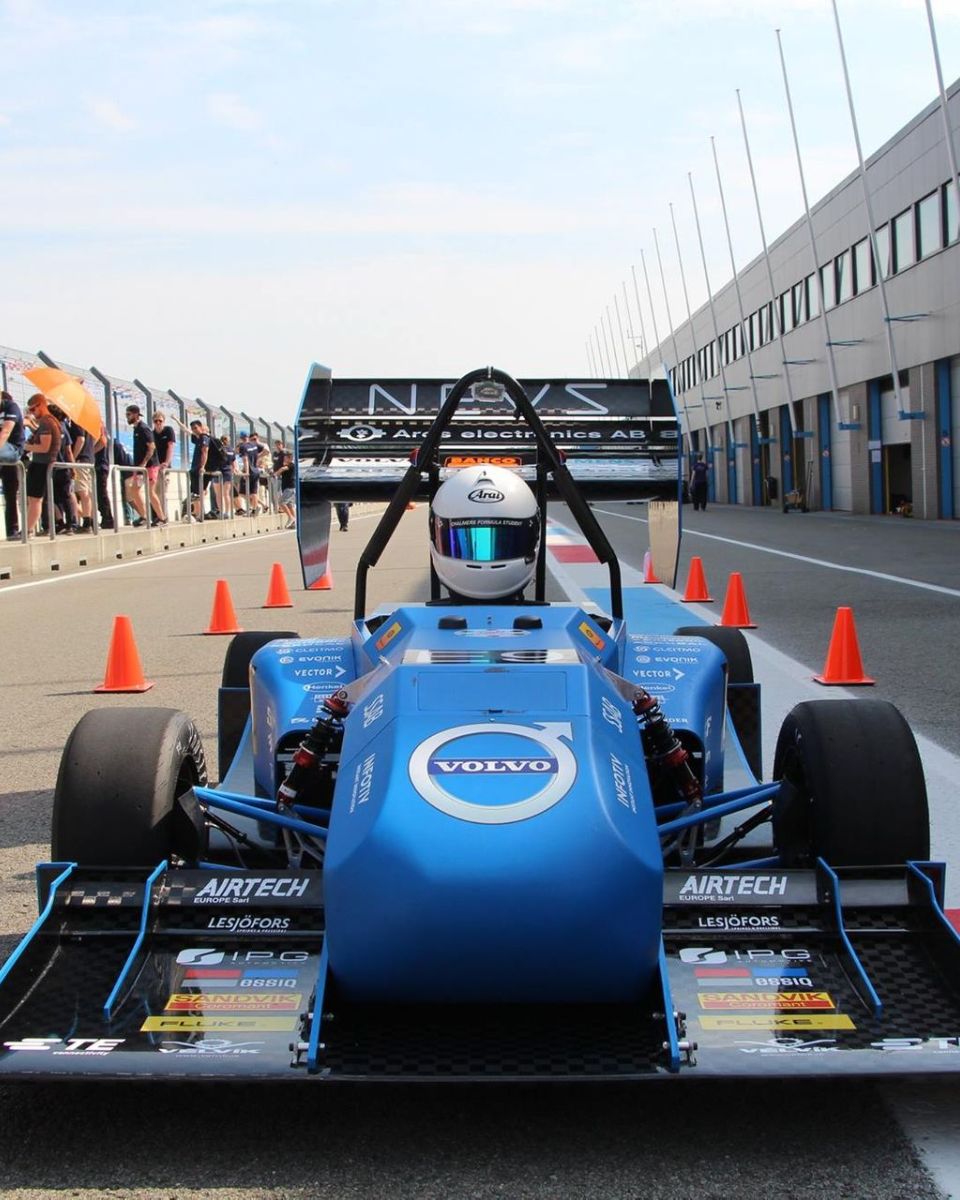
查尔默斯

Formula Student 无人驾驶车队选择 Ellipse-N

自动驾驶汽车
查尔默斯方程式赛车
Zen Microsystems

摩托车行驶与倾斜时的加速分析

轮胎测试
用于轮胎测试摩托车侧倾的 INS Ellipse N 集成
埃伯哈德·卡尔斯大学

使用微型惯性传感器的无人机飞行分析

无人机(UAV)
MASC 无人机飞行分析
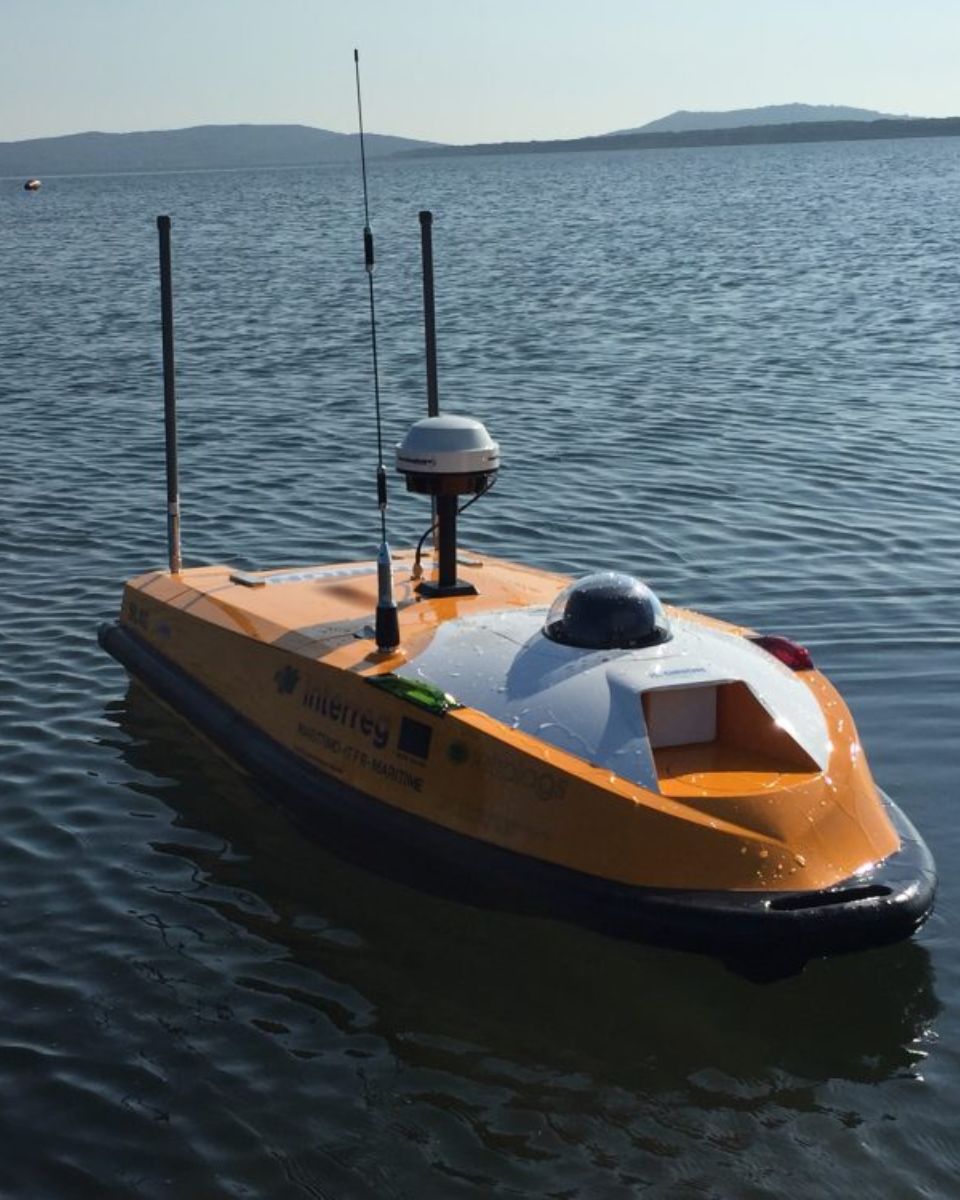
ITER系统

适用于基于USV的水深测量的完美INS

无人水面艇导航
基于无人水面艇的水深测量
泽西岛的港口

泽西港选择 Navsight 进行多波束测深系统 (MBES) 运动补偿

声学导航定位
泽西岛港口多波束系统
VIAMETRIS

RTKINS 有助于 SLAM 计算,并实现激光雷达与摄像头的同步

室内地图绘制
Viametris 移动测绘 SLAM